La corriente RMS y la corriente pico son dos formas diferentes de expresar la misma corriente eléctrica que fluye a través de un motor paso a paso. La diferencia entre ambas radica en cómo se mide y se calcula la corriente.
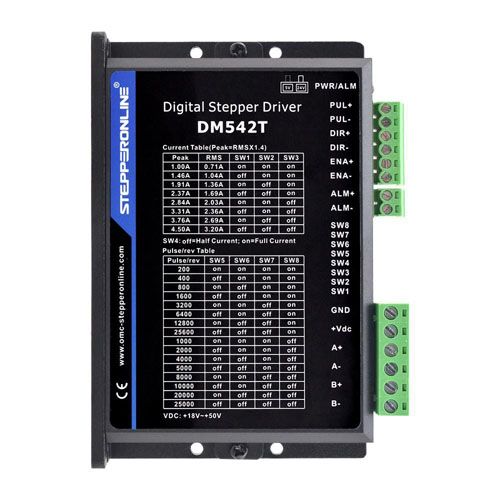
Corriente RMS
La corriente RMS (Root Mean Square, valor cuadrático medio) es una medida de la corriente efectiva que fluye a través de las bobinas del motor a lo largo del tiempo. Representa el valor de corriente continua equivalente que produciría el mismo efecto de calentamiento en los devanados del motor. La corriente RMS se calcula tomando la raíz cuadrada de la media de los valores de corriente al cuadrado durante un ciclo eléctrico completo.
Para una forma de onda de corriente sinusoidal, la relación entre la corriente RMS y la corriente pico es:
I_RMS = I_Peak / √2 ≈ I_Peak / 1.414
Corriente pico
La corriente pico es la corriente instantánea máxima que fluye a través de las bobinas del motor dentro de cada ciclo eléctrico. En los controladores con microstepping, la forma de onda de corriente es típicamente sinusoidal, y la corriente pico representa la amplitud de dicha forma de onda. No se limita a las condiciones de arranque o parada del motor; se produce de forma continua durante el funcionamiento normal.
Disipación de potencia
La potencia disipada (pérdidas en el cobre) por las bobinas del motor se calcula en función de la corriente RMS, no de la corriente pico:
P = I_RMS² × R
donde R es la resistencia del devanado. Por eso la corriente RMS es fundamental para la gestión térmica: determina directamente cuánto calor genera el motor.
Configuración de la corriente en el controlador
En general, la corriente RMS se utiliza para especificar la corriente nominal de un motor paso a paso. Al configurar la corriente en el controlador, se debe ajustar la salida del controlador para que coincida con la corriente RMS nominal del motor, a fin de garantizar un funcionamiento continuo y seguro sin sobrecalentamiento.
Algunos controladores de motor paso a paso están calibrados en corriente pico en lugar de corriente RMS. Si su controlador utiliza ajustes de corriente pico, debe convertir la corriente RMS nominal del motor al valor pico equivalente:
I_Peak = I_RMS × √2 ≈ I_RMS × 1.414
Ejemplo
Supongamos que un motor paso a paso tiene una corriente nominal de 2,0 A RMS.
- Si el controlador está calibrado en corriente RMS, ajuste el controlador a 2,0 A.
- Si el controlador está calibrado en corriente pico, ajuste el controlador a 2,0 × 1.414 ≈ 2,83 A.
Ajustar la corriente pico a 2,0 A en un controlador calibrado en pico daría como resultado una corriente RMS real de solo unos 1,41 A, lo que provocaría un rendimiento insuficiente del motor. Por el contrario, ajustar un controlador calibrado en RMS a 2,83 A cuando el motor tiene una nominal de 2,0 A RMS causaría un calentamiento excesivo y posibles daños.
Recomendaciones
-
Ajuste siempre la salida RMS del controlador para que coincida con la corriente RMS nominal del motor en funcionamiento continuo o de larga duración. Esto garantiza que el motor opere dentro de sus límites térmicos.
-
Si el controlador está calibrado en corriente pico, convierta la corriente RMS nominal del motor a corriente pico mediante la fórmula anterior (multiplicar por 1,414) antes de configurar el controlador.
-
Supervise la temperatura del motor durante el funcionamiento prolongado. Si la temperatura del motor es superior a la aceptable, reduzca el ajuste de corriente en el controlador en consecuencia.
-
Para aplicaciones con ciclo de trabajo corto, puede aumentar temporalmente la corriente por encima del valor RMS nominal para obtener un par mayor, pero asegúrese de que la corriente RMS media a lo largo del tiempo no supere la nominal del motor para evitar el sobrecalentamiento.