Par de retención, también conocido como par estático, se refiere al par máximo que puede generar un motor paso a paso cuando está energizado pero sin girar (es decir, en estado estacionario).
A continuación se explica de forma intuitiva: al aplicar la corriente nominal a los devanados del motor paso a paso (con el eje bloqueado) y tratar de girar el eje del motor con una llave, es necesario ejercer una fuerza determinada para vencer la resistencia magnética e iniciar la rotación. El par mínimo necesario para comenzar a girar el eje del motor es el par de retención.
Características principales
- Magnitud estática: El par de retención se mide a velocidad cero y representa la capacidad de "bloqueo" o "autobloqueo" del motor cuando se encuentra detenido.
- Punto de par máximo: El par de retención es el par máximo teórico que puede entregar el motor paso a paso.
- Proporcional a la corriente: La magnitud del par de retención está directamente relacionada con la corriente que circula por los devanados. Cuanto mayor sea la corriente aplicada (sin superar la corriente máxima admisible para el motor y el controlador), mayor será el par de retención.
- No es el par de funcionamiento: Esta distinción es fundamental. Una vez que el motor comienza a girar, el par real que puede entregar (denominado "par de funcionamiento") disminuye significativamente a medida que aumenta la velocidad y siempre es inferior al par de retención. Esto se debe principalmente a factores como la inductancia de los devanados del motor y la fuerza contraelectromotriz generada durante la rotación.
Importancia técnica del par de retención
- Base fundamental para la selección del motor: El par de retención es uno de los parámetros principales utilizados para seleccionar y comparar distintos modelos de motores paso a paso. Refleja directamente la capacidad de par del motor. Por ejemplo, cuando se debe mover una carga pesada en una aplicación de movimiento lineal, primero se calcula el par necesario y después se selecciona un motor cuyo par de retención supere dicho valor.
- Mantenimiento de la posición: En aplicaciones donde el motor debe mantener firmemente su posición mientras está detenido (por ejemplo, el extrusor de una impresora 3D durante una pausa de impresión, o un brazo robótico tras alcanzar una posición objetivo), un par de retención elevado garantiza que la posición no se desplace bajo la acción de fuerzas externas.
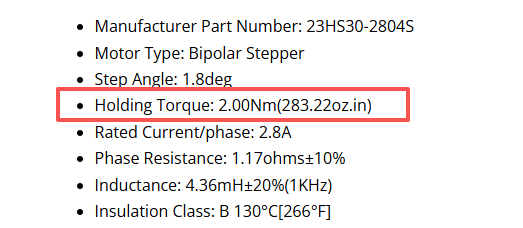
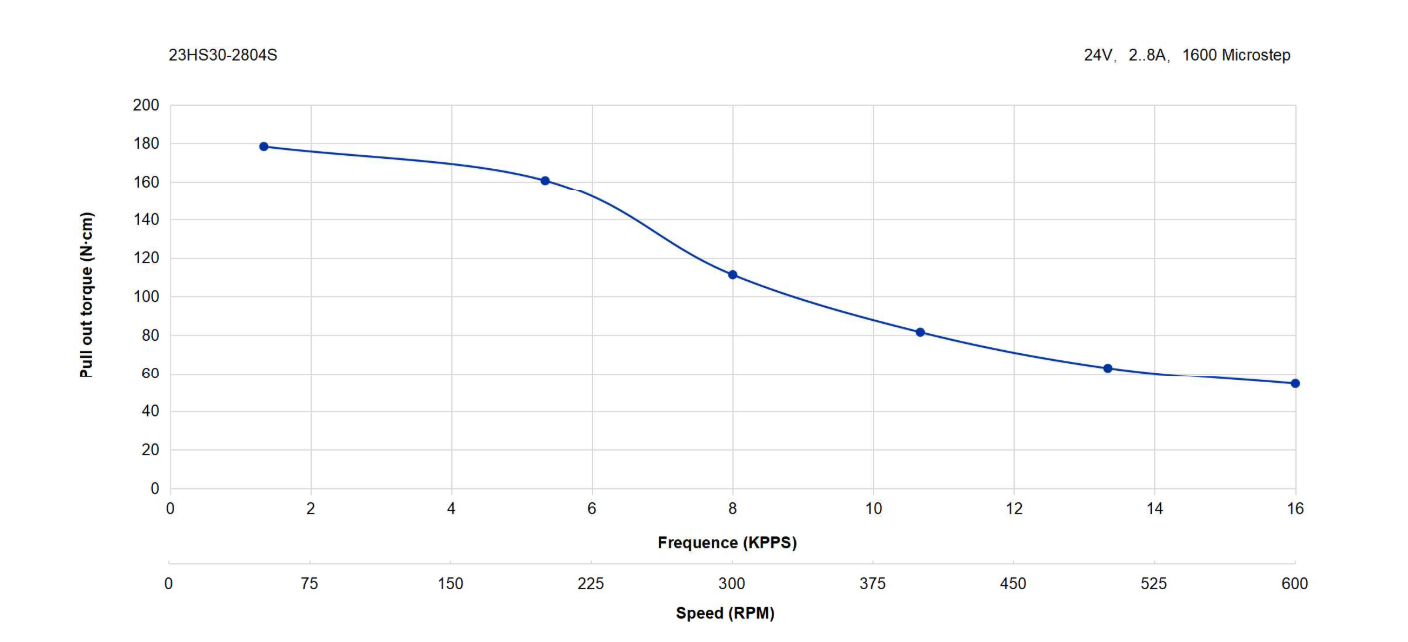
Como se muestra en el diagrama, el modelo de motor paso a paso 23HS30-2804S tiene un par de retención estático de 2 Nm. Sin embargo, durante el funcionamiento real, su par dinámico disminuye a medida que aumenta la velocidad. Esto se refleja en la curva par-velocidad, donde todos los valores de par de funcionamiento máximo son inferiores al valor del par de retención estático.
I. Características inductivas de los devanados
Los devanados del estátor de un motor paso a paso son componentes inductivos de gran importancia. La característica fundamental de un inductor es oponerse a los cambios de corriente. En condiciones estáticas, los devanados conducen una corriente continua estable y constante, por lo que la inductancia no presenta oposición alguna.
Sin embargo, cuando el motor necesita girar, el controlador envía señales de tensión pulsada de alta frecuencia a los devanados para conmutar el campo magnético rápidamente. En este punto, la inductancia provoca un problema crítico: la corriente aumenta mucho más lentamente de lo que cambia la tensión.
- A bajas velocidades: La frecuencia de pulso es baja, lo que permite un tiempo relativamente suficiente para que la corriente alcance su valor nominal. Como resultado, el par se mantiene próximo al par de retención.
- A velocidades medias y altas: La frecuencia de pulso aumenta y la duración de cada pulso se vuelve extremadamente corta. La corriente no tiene tiempo suficiente para alcanzar su valor máximo antes de que llegue el siguiente pulso. Esto provoca que la corriente media en los devanados disminuya significativamente.
Conclusión: El par es proporcional a la corriente. Dado que la inductancia impide que la corriente aumente rápidamente, la corriente media durante la rotación es inferior a la corriente estática. En consecuencia, el par de salida real es necesariamente inferior al par de retención.
II. Fuerza contraelectromotriz (FCEM)
Cuando un motor paso a paso gira, actúa no solo como motor, sino también como generador. El rotor de imanes permanentes en rotación corta las líneas del campo magnético de los devanados del estátor, generando —de acuerdo con la ley de inducción electromagnética— una fuerza electromotriz inducida (FEM) que se opone a la tensión de alimentación. Esto se conoce como fuerza contraelectromotriz (FCEM).
- Efecto: La FCEM contrarresta una parte de la tensión suministrada por el controlador. Según la ley de Ohm, la tensión efectiva en los devanados se reduce, lo que dificulta el paso de la corriente a través de ellos.
- Relación con la velocidad: La magnitud de la FCEM es proporcional a la velocidad de rotación. Cuanto mayor sea la velocidad, mayor será la FCEM, más fuerte será su efecto de oposición sobre la corriente y más acusada será la caída de par.
Relación importante: La FCEM no es una causa independiente, sino una consecuencia inevitable de la inducción electromagnética una vez que el motor gira. Un motor con alta inductancia normalmente generará también una FCEM más elevada. Así, la inductancia es la causa y la FCEM es el efecto; juntos, provocan que el par disminuya a medida que aumenta la velocidad.
III. Otras pérdidas
Durante el funcionamiento a alta velocidad, el campo magnético en el núcleo del motor cambia a alta frecuencia, generando pérdidas por corrientes parásitas y pérdidas por histéresis. Esta energía se disipa en forma de calor y no puede convertirse en trabajo mecánico, lo que reduce aún más la eficiencia de salida del motor y el par disponible.
Por lo tanto, al seleccionar un motor paso a paso, nunca debe basarse únicamente en el par de retención para evaluar su capacidad para mover una carga durante el funcionamiento. Debe consultar la curva par-velocidad disponible en nuestro sitio web. Asegúrese de que el motor pueda seguir entregando un par superior a la resistencia de la carga a la velocidad máxima requerida por su aplicación, y deje un margen de seguridad suficiente (normalmente del 30 % al 50 %) para evitar la pérdida de pasos.