En primer lugar, es importante comprender que el zumbido de un servomotor es esencialmente una forma de vibración de alta frecuencia. Esta vibración se percibe como un ruido agudo audible. Las causas principales se derivan de los siguientes aspectos:
- Resonancia mecánica (es la causa más habitual):
- Rigidez insuficiente en la unión entre el motor y la carga (por ejemplo, husillos de bolas, correas o engranajes).
Solución: Asegúrese de que los componentes de unión (acoplamientos, correas dentadas, engranajes, etc.) entre el motor y la carga estén firmemente sujetos, sean fiables y no presenten holguras ni juego mecánico. En las uniones con juego mecánico, es necesario sustituirlas o ajustarlas.
- Rigidez insuficiente de la placa base de montaje o fijación deficiente.
Solución: Verifique que la placa base de montaje del motor y de la carga tenga la rigidez suficiente y que los pernos de fijación estén apretados al par especificado. Si es necesario, aumente la rigidez añadiendo nervios de refuerzo o utilizando una placa de montaje más gruesa.
- Frecuencia natural baja inherente al diseño de la carga.
Solución: Si la estructura lo permite, pruebe a añadir materiales de amortiguación (como almohadillas de goma) o masas adicionales al motor o a la carga. Esto ayuda a modificar la frecuencia natural del conjunto del sistema mecánico, desplazándola fuera del rango de frecuencias que excita la resonancia audible.
- Ajuste inadecuado de los parámetros de ganancia del servo:
- Rigidez excesiva (ganancia demasiado alta): Para mejorar la velocidad de respuesta, la ganancia del lazo de velocidad o la ganancia del lazo de posición pueden estar ajustadas a un valor demasiado elevado. Esto provoca que el motor sobrecorrija, realizando continuamente microajustes, lo que da lugar a oscilaciones de alta frecuencia y zumbidos. Este es el escenario más frecuente durante la puesta en marcha.
- Rigidez insuficiente (ganancia demasiado baja): Aunque no es una causa habitual de zumbido de alta frecuencia, puede provocar problemas como respuesta lenta del sistema y sobrepaso en el posicionamiento.
- Procedimiento de ajuste de la ganancia del servo:
3.1. Compruebe el parámetro C00.05 (Selección del modo de control) para confirmar que el variador funciona en el modo de control correcto.
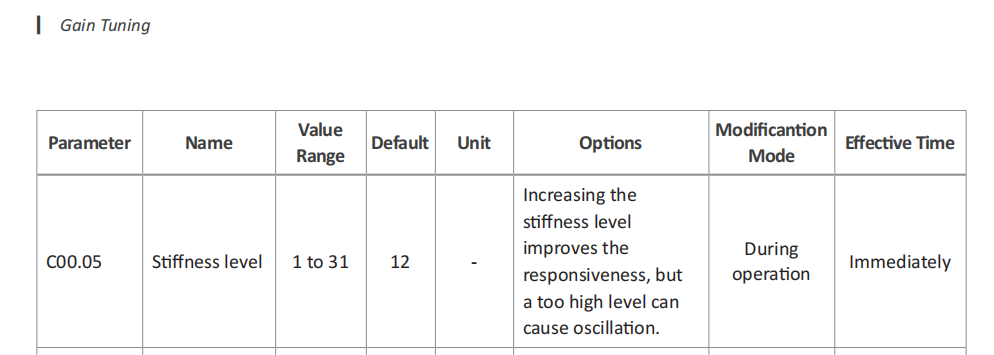
3.2. Pruebe a reducir la ganancia del lazo de velocidad (C01.01). Este parámetro es el que más influye en el ruido. Redúzcalo en pequeños incrementos (por ejemplo, un 10 %–20 % cada vez) y observe si el zumbido mejora. Si tras la reducción la respuesta se vuelve lenta o aparecen errores de seguimiento, puede ajustar adecuadamente la constante de tiempo integral del lazo de velocidad (C01.02) y la ganancia del lazo de posición (C01.00) para compensarlo.
3.3. Utilice el filtro notch.
Los servovariadores A6 suelen incorporar una función de filtro notch adaptativo. Esta función puede detectar y suprimir automáticamente frecuencias de resonancia específicas. Se recomienda encarecidamente activar esta función. Identificará automáticamente los puntos de resonancia del sistema y atenuará significativamente las señales en esas frecuencias, eliminando eficazmente el zumbido. En cuanto a la configuración del filtro notch, proceda con el manejo del software de la siguiente manera:
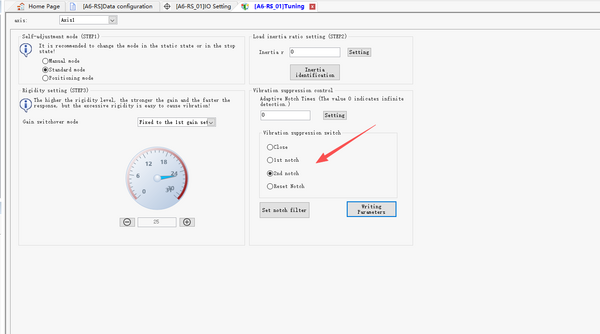
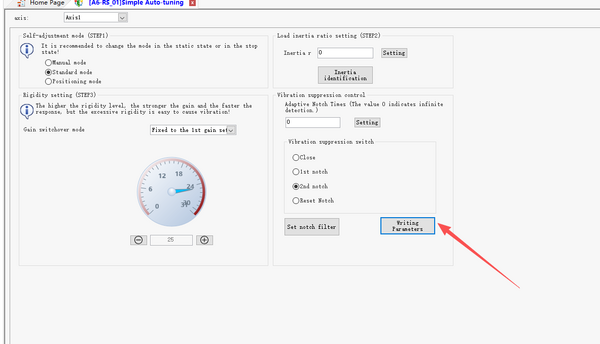
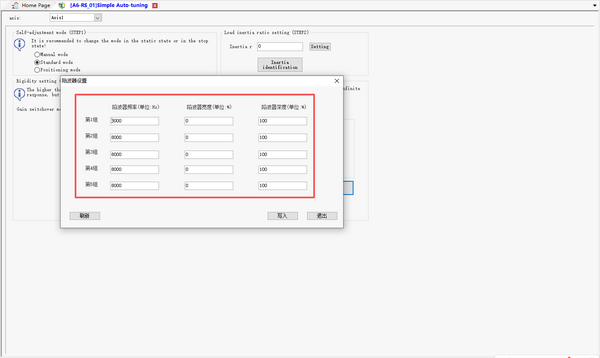
En resumen, cuando se presente un zumbido en un servo A6, compruebe primero la instalación mecánica. A continuación, acceda al software del variador A6, active el filtro notch y reduzca adecuadamente la ganancia del lazo de velocidad. Si el ruido persiste tras los pasos anteriores, considere aumentar la frecuencia de portadora PWM (si lo admite el modelo de su variador). Tenga en cuenta que una frecuencia de portadora más alta incrementa la disipación de calor del variador; asegúrese de que la refrigeración sea adecuada. Consulte el manual de parámetros del A6 para el ajuste de la frecuencia de portadora.