펄스 신호 제어(위치 제어 모드)
서보 제어에서 가장 일반적이고 직관적인 방식입니다. 컨트롤러(PLC 또는 모션 컨트롤 카드 등)가 펄스 열을 전송하여 모터를 제어합니다. 당사 A6-RS/T6-RS 및 DSY-RS 서보 모터는 이 제어 모드를 지원합니다.
동작 원리 도면:
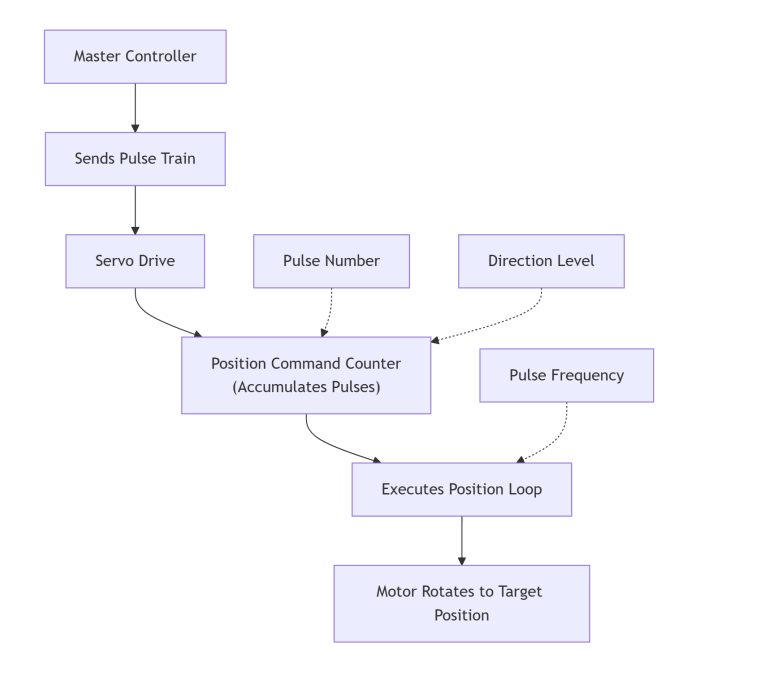
1.1. 펄스 수: 드라이브에는 위치 명령 카운터가 내장되어 있습니다. 수신되는 펄스 하나마다 카운터가 1씩 증가(또는 감소)합니다. 예를 들어, 드라이브 파라미터가 "1회전당 10,000펄스"로 설정된 경우, 10,000펄스를 전송하면 모터가 정확히 360도 회전합니다.
1.2. 펄스 주파수: 주파수는 모터가 이동을 실행하는 속도를 결정합니다. 주파수가 높을수록 모터의 회전 속도가 빨라집니다.
1.3. 방향 신호: 하이 또는 로우 레벨 신호에 따라 펄스 카운터가 업 카운트 또는 다운 카운트되며, 이를 통해 모터의 정방향 또는 역방향 회전을 제어합니다.
1.4. 특징: 이 모드에서 컨트롤러는 모터의 모든 증분 이동을 실시간으로 제어합니다. 펄스 전송이 중단되면 모터는 목표 위치에 도달한 후 정지합니다. 이는 펄스 단위 추적 제어 방식입니다.
PWM 신호 제어(속도/토크 제어 모드)
이 응용에서 PWM 신호는 직접 펄스 명령으로 사용되지 않고, 필터링을 거쳐 아날로그 전압으로 변환되어 속도 또는 토크 지령으로 사용됩니다. 당사 A6-RS 서보 모터는 PWM 신호 제어 또한 지원합니다.
동작 원리 도면:
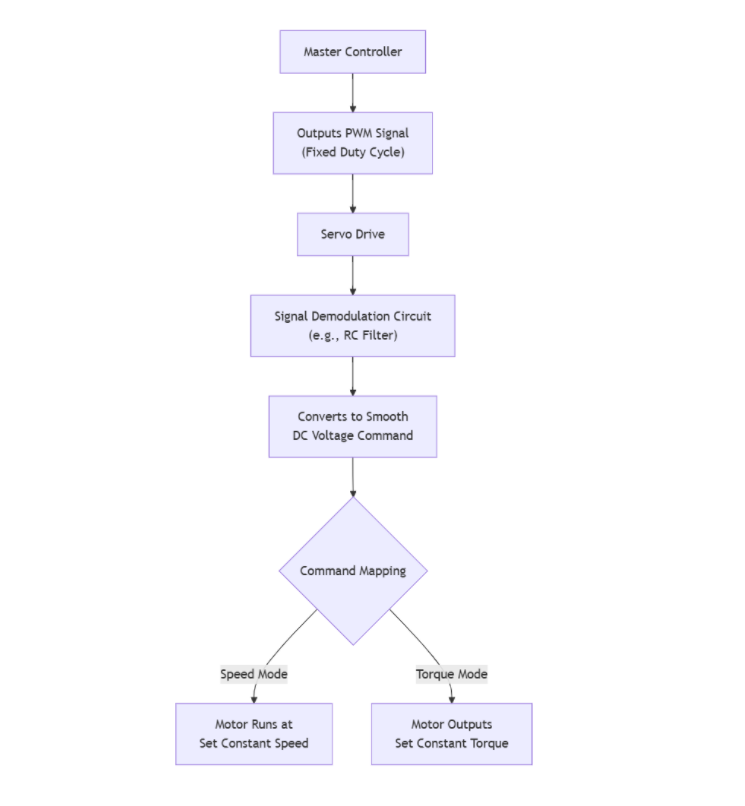
2.1. 신호 필터링: 서보 드라이브에는 내부 하드웨어 회로(RC 저역 통과 필터 등)가 포함되어 있어, 입력되는 PWM 구형파를 평활한 직류 전압으로 변환합니다. 예시(실제 매핑은 드라이브 파라미터에 따라 다름): 듀티 사이클 50%는 0V, 10%는 -5V, 90%는 +5V에 해당할 수 있습니다.
2.2. 명령 매핑: 변환된 직류 전압 값이 속도 또는 토크 명령으로 사용됩니다.
- 속도 모드: -10V ~ +10V는 모터의 최대 역방향 속도에서 최대 정방향 속도에 대응합니다.
- 토크 모드: -10V ~ +10V는 모터의 최대 역방향 토크에서 최대 정방향 토크에 대응합니다.
2.3. 특징: 이 모드에서 컨트롤러는 목표값을 설정합니다. 예를 들어, 고정 듀티 사이클을 설정하면 컨트롤러가 지속적으로 신호를 전송할 필요 없이 모터가 해당 속도로 일정하게 회전합니다. 이는 설정값 기반 제어 방식입니다.
요약 및 선택 가이드
| 요구 사항 | 권장 제어 방식 |
|---|---|
| 위치 및 이동 궤적의 정밀 제어가 필요한 경우(예: 포인트 투 포인트, 보간 운동) | 펄스 신호(위치 모드) |
| 일정 속도 유지가 필요한 경우(예: 컨베이어 벨트, 믹서) | PWM 신호(속도 모드) 또는 아날로그 전압 |
| 일정 토크 유지가 필요한 경우(예: 스크류 조임, 권선) | PWM 신호(토크 모드) 또는 아날로그 전압 |