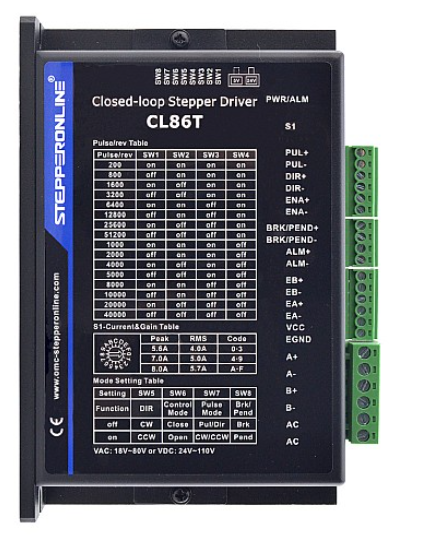
"위치 오차" 알람은 폐루프 스테퍼 시스템에서 흔히 발생하는 고장입니다. 드라이버가 모터의 실제 위치와 제어 시스템의 명령 위치 간 차이가 설정된 허용 범위(위치 오차 임계값)를 초과할 때 발생합니다.
I. 주요 원인
- 기계 구조 및 부하 문제 (가장 흔함)
- 메커니즘 걸림 또는 과도한 저항
- 과부하 또는 과도한 관성
- 기계 부품 파손
- 전기 배선 및 부품 문제
- 잘못된 배선 또는 접촉 불량
- 모터 파손
- 엔코더 파손
- 드라이버 내부 고장
- 드라이버 파라미터 설정
- 위치 오차 임계값이 너무 작게 설정됨
II. 문제 해결 단계
1단계: 전원 차단 후 기계 및 육안 점검
안전 주의: 기계 점검이나 수동 회전을 수행하기 전에 반드시 드라이버의 전원을 완전히 차단하고 DC 버스 커패시터가 방전되었는지 확인하십시오.
- 무부하 테스트: 모터를 부하 메커니즘에서 분리합니다.
- 무부하 상태에서 알람이 멈추면 문제는 대부분 기계 부하 측에 있을 가능성이 높습니다.
- 점검 항목: 메커니즘 걸림, 윤활 불량, 과도한 부하 중량, 타이밍 벨트의 과도한 조임 또는 느슨함.
- 수동 회전 점검: 전원을 차단한 상태에서 모터 축을 수동으로 회전해 봅니다.
- 정상: 축이 균일한 저항감과 함께 부드럽게 회전해야 합니다.
- 비정상: 뚜렷한 걸림, 거친 느낌 또는 극심한 저항은 기계적 고장을 나타냅니다.
2단계: 전원 인가 후 정적 점검 및 파라미터 확인
- 배선 확인: 모터 배선(A+, A-, B+, B-), 엔코더 케이블, 전원 케이블(Vdc, GND)이 매뉴얼에 따라 올바르게 견고하게 연결되어 있는지 확인합니다.
- 위치 오차 임계값: 현재 설정값을 확인합니다. 진동이 발생하면 일시적으로 이 값을 늘려 불필요한 알람을 방지할 수 있습니다. 경고: 이 방법은 근본적인 문제를 해결하지 않습니다. 큰 위치 오차 임계값은 실제 기계적 고장을 숨길 수 있습니다. 항상 근본 원인을 조사하고 해결해야 합니다.
3단계: 측정 방법
- 펄스 신호 측정: 오실로스코프를 사용하여 컨트롤러의 펄스(PUL) 및 방향(DIR) 신호를 확인합니다.
- 깨끗한 파형, 올바른 주파수, 노이즈 부재를 확인합니다.
- 엔코더 피드백 측정 (지원되는 경우): 폐루프 스테퍼의 경우 오실로스코프를 사용하여 엔코더 신호 출력이 정상인지 확인합니다.
4단계: 교차 테스트
- 모터 교체: 동일 모델의 정상 작동이 확인된 모터로 테스트합니다.
- 드라이버 교체: 동일 모델의 정상 작동이 확인된 드라이버로 테스트합니다.
- 케이블 교체: 가능한 경우 엔코더 케이블을 교체합니다. 케이블 고장 여부나 교체 방법을 확신할 수 없으면 기술 지원팀에 문의하십시오.
요약
체계적인 문제 해결을 통해 위치 오차 알람의 대부분의 근본 원인을 식별하고 해결할 수 있습니다. 항상 가장 흔한 원인인 기계 부하와 기본 배선부터 시작하여 효율적으로 문제를 해결하십시오.