"Konum hatası" alarmı, kapalı döngü step sistemlerde yaygın bir arızadır. Sürücü, motorun gerçek konumu ile kontrol sisteminden gelen komut konumu arasındaki farkın yapılandırılmış izin verilen aralığı (konum hatası eşiği) aştığını algıladığında oluşur.
I. Başlıca Nedenler
- Mekanik Yapı ve Yük Sorunları (En Yaygın)
- Mekanizmada sıkışma veya aşırı direnç
- Aşırı yük veya aşırı atalet
- Hasar görmüş mekanik bileşenler
- Elektrik Bağlantısı ve Bileşen Sorunları
- Hatalı kablolama veya zayıf temas
- Hasar görmüş motor
- Hasar görmüş enkoder
- Sürücü iç arızası
- Sürücü Parametre Ayarları
- Konum hatası eşiğinin çok küçük ayarlanması
II. Arıza Tespit Adımları
Adım 1: Güç Kapalıyken Mekanik ve Görsel Kontrol
Güvenlik Uyarısı: Herhangi bir mekanik kontrol veya manuel döndürme işlemi yapmadan önce sürücünün tamamen kapatıldığından ve DC bara kondansatörlerinin deşarj olduğundan emin olun.
- Yüksüz test: Motoru yük mekanizmasından ayırın.
- Yüksüz çalışmada alarm duruyorsa, sorun büyük olasılıkla mekanik yük tarafındadır.
- Kontrol edilecekler: Sıkışmış mekanizmalar, yetersiz yağlama, aşırı yük ağırlığı ve çok sıkı veya çok gevşek zaman kayışları.
- Manuel döndürme kontrolü: Güç kapalıyken motor milini elle döndürmeyi deneyin.
- Normal: Mil, düzgün ve tekdüze direnç hissi vermelidir.
- Anormal: Belirgin takılma, pürüzlülük veya aşırı direnç mekanik arızaya işaret eder.
Adım 2: Güç Açıkken Statik ve Parametre Kontrolü
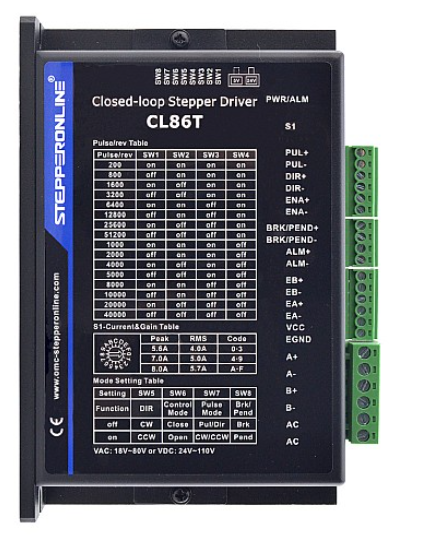
- Kablolamayı doğrulayın: Motor kablolarının (A+, A-, B+, B-), enkoder kablolarının ve güç kablolarının (Vdc, GND) kılavuza uygun şekilde doğru ve sağlam bağlandığından emin olun.
- Konum hatası eşiği: Mevcut ayarı kontrol edin. Titreşim varsa, gereksiz alarmları önlemek için bu değeri geçici olarak artırabilirsiniz. Uyarı: Bu, altta yatan sorunu çözmez. Büyük bir konum hatası eşiği, gerçek mekanik arızaları gizleyebilir. Her zaman kök nedeni araştırın ve çözün.
Adım 3: Ölçüm Yöntemleri
- Darbe sinyali ölçümü: Kontrolörden gelen darbe (PUL) ve yön (DIR) sinyallerini kontrol etmek için osiloskop kullanın.
- Temiz dalga formlarını, doğru frekansı ve gürültü olmadığını doğrulayın.
- Enkoder geri besleme ölçümü (destekleniyorsa): Kapalı döngü step motorlar için, uygun enkoder sinyali çıkışını doğrulamak amacıyla osiloskop kullanın.
Adım 4: Çapraz Test
- Motor değiştirme: Aynı modelden bilinen sağlam bir motor ile test edin.
- Sürücü değiştirme: Aynı modelden bilinen sağlam bir sürücü ile test edin.
- Kablo değiştirme: Mümkünse enkoder kablolarını değiştirin. Kabloların arızalı olup olmadığından veya nasıl değiştirileceğinden emin değilseniz teknik destek ile iletişime geçin.
Özet
Sistematik arıza tespiti ile konum hatası alarmlarının çoğu kök nedeni belirlenebilir ve çözülebilir. Verimli sorun çözümü için her zaman en yaygın nedenler olan mekanik yük ve temel kablolama ile başlayın.