Bu makale, DM556RS step sürücüsünün Modbus RS485 iletişimi aracılığıyla motor hızının nasıl kontrol edileceğini açıklamaktadır.
Donanım
- Sürücü: DM556RS
- Motor: 23HE30-2804S
Yazılım
Seri hata ayıklama yazılımı (ör. Modbus Poll) veya RS485 iletişim özelliğine sahip harici bir denetleyici.
Yapılandırma
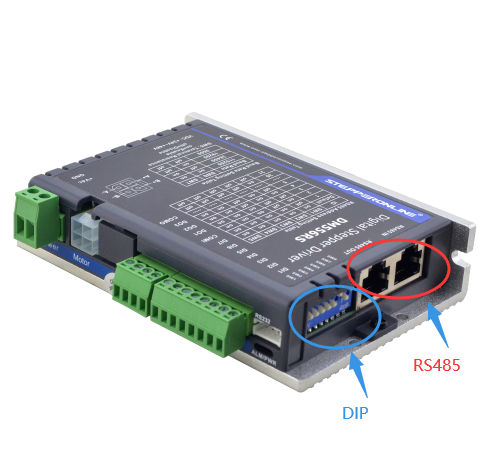
Sürücü üzerindeki DIP anahtarlarını kullanarak baud hızını, istasyon adresini ve sonlandırma direncini aşağıda gösterildiği gibi ayarlayın.
1. JOG Modu
JOG modu, motorun seçilen yönde belirli bir hızda çalışmasını sağlar. Aşağıdaki örnek, JOG hızını 300 RPM olarak ayarlar.
| Komut | Açıklama |
|---|---|
01 06 18 01 40 01 2E AA |
İleri JOG |
01 06 18 01 40 02 6E AB |
Geri JOG |
01 06 01 E1 01 2C D8 4D |
JOG hızını ayarla (300 RPM) |
01 06 01 E7 01 2C 38 4C |
JOG hızlanma/yavaşlama süresini ayarla |
Önemli: JOG, RS485 üzerinden tetiklendiğinde, motor yalnızca tetikleme komutları 50 ms'den kısa aralıklarla gönderilirse sürekli çalışır. Komutlar arasındaki aralık 50 ms'yi aşarsa, motor tek bir jog hareketi yapar ve ardından durur.
2. Hız Kontrolü — Sürekli Çalışma (PR0)
PR0, sürekli motor çalışması için hız modu parametre seti olarak yapılandırılabilir. Aşağıdaki örnek, PR0 hızını 300 RPM olarak ayarlar ve motoru başlatır.
| Komut | Açıklama |
|---|---|
01 06 62 00 00 02 17 B3 |
PR0'ı hız moduna ayarla |
01 06 62 03 01 2C 66 3F |
PR0 hızını ayarla (300 RPM) |
01 06 60 02 00 10 37 C6 |
PR0 çalışmasını tetikle (başlat) |
01 06 60 02 00 40 37 FA |
Acil durdurma |
Not: Motor çalışırken çalışma hızını değiştirebilirsiniz. Hız değerini değiştirdikten sonra, yeni hızı uygulamak için PR0 tetikleme komutunu (
01 06 60 02 00 10 37 C6) yeniden gönderin.