Hazırlıklar
-
Bağlantısı yapılmış bir DSY servo sistemi (motor + sürücü).
-
DSY Servo Ayar Yazılımı. İndirme bağlantısı: https://drive.google.com/file/d/1_ta81P9fRqi5ej7bO73Gro6v6OlbH41W/view?usp=drive_link
-
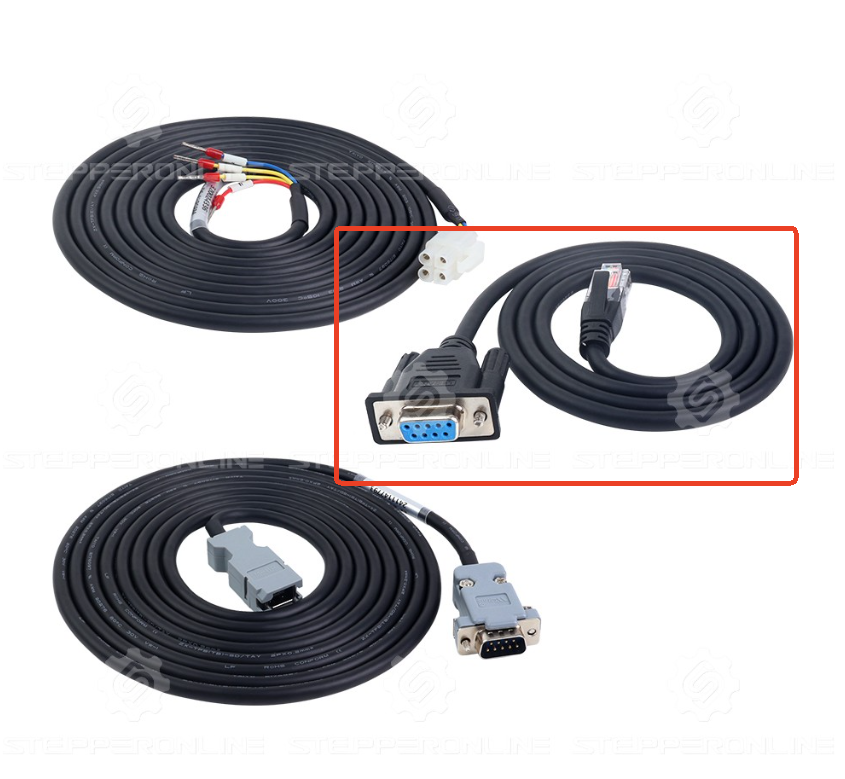
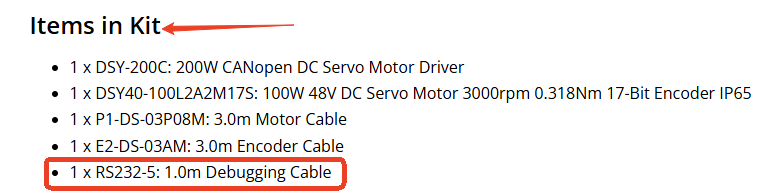
İletişim kablosu (RS232-5) – Servo motor kiti ile birlikte verilir.
-
Windows 10 PC. STEPPERONLINE DSY Servo Ayar Yazılımı, Windows 10 üzerinde geliştirilmiş ve test edilmiştir. Farklı Windows sürümlerinin kullanılması uyumluluk sorunlarına (örneğin bozuk karakter görüntüleme) veya yazılım işlevselliğinin etkilenmesine neden olabilir.
-
48V DC güç kaynağı: DSY sürücüsü 24–70V DC giriş destekler, ancak en iyi performans için 48V önerilir. Farklı voltajlar motor performansını düşürebilir (örneğin düşük hız/tork).
Bağlantı Adımları
1. Motor ve Sürücüyü Bağlayın
- Motor güç uzatma kablosunu ve enkoder uzatma kablosunu kullanarak motoru sürücüye bağlayın. Frenli bir motor satın aldıysanız, fren uzatma kablosunu da bağlayın.
2. RS232-5 İletişim Kablosunu Bağlayın
- RS232-5 kablosunun RJ45 ucunu sürücünün CN3 portuna takın.
⚠️ Dikkat: Bu kabloyu CN1 veya CN2 portlarına takmayın; bu durum iletişim hatasına veya port hasarına yol açabilir.
- Kablonun DB9 ucunu doğrudan PC'nize bağlayın. Alternatif olarak bir USB-to-RS232 adaptörü kullanabilirsiniz: https://www.omc-stepperonline.com/usb-2-0-to-serial-rs232-adapter-with-1m-cable-converter-c006.
3. Gücü Açın
48V DC güç kaynağını açın.
4. Yazılım Kurulumu
- İndirilen ZIP dosyasını çıkardıktan sonra kurulum dosyasını bulun.
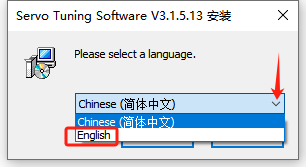
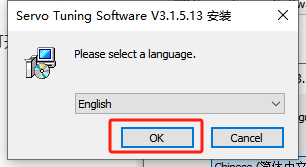
- Kurulum dosyasına çift tıklayın. Açılan pencerede kurulum dili olarak English seçin ve "OK" düğmesine tıklayın.
- Kurulum tamamlandıktan sonra yazılım klasörünü açın, ana program simgesini bulun ve başlatmak için çift tıklayın.

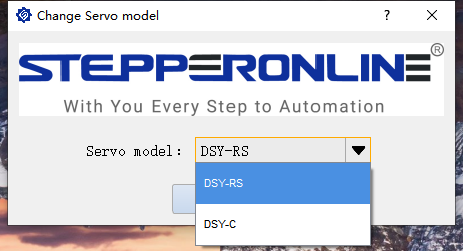
- Cihazınız için doğru ürün serisini seçin ve "OK" düğmesine tıklayın.
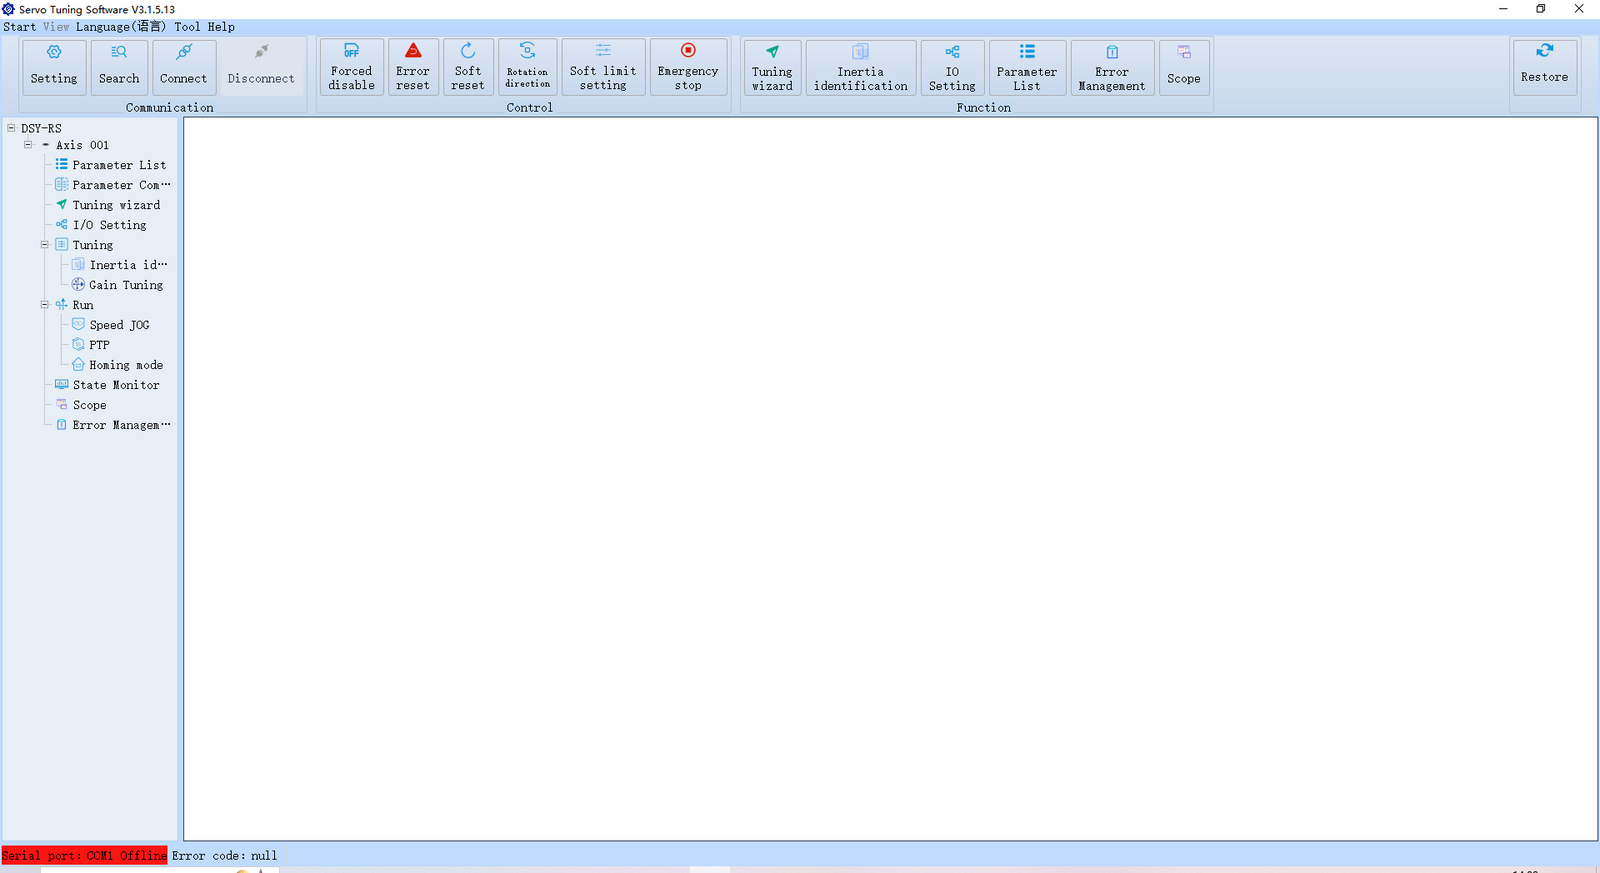
Başlangıç arayüzü aşağıdaki gibidir:
5. Yazılıma Bağlanın
İlk bağlantıda, Ayarlar penceresini açın ve doğru COM portunu seçin (varsayılan baud hızı 115200'dür).
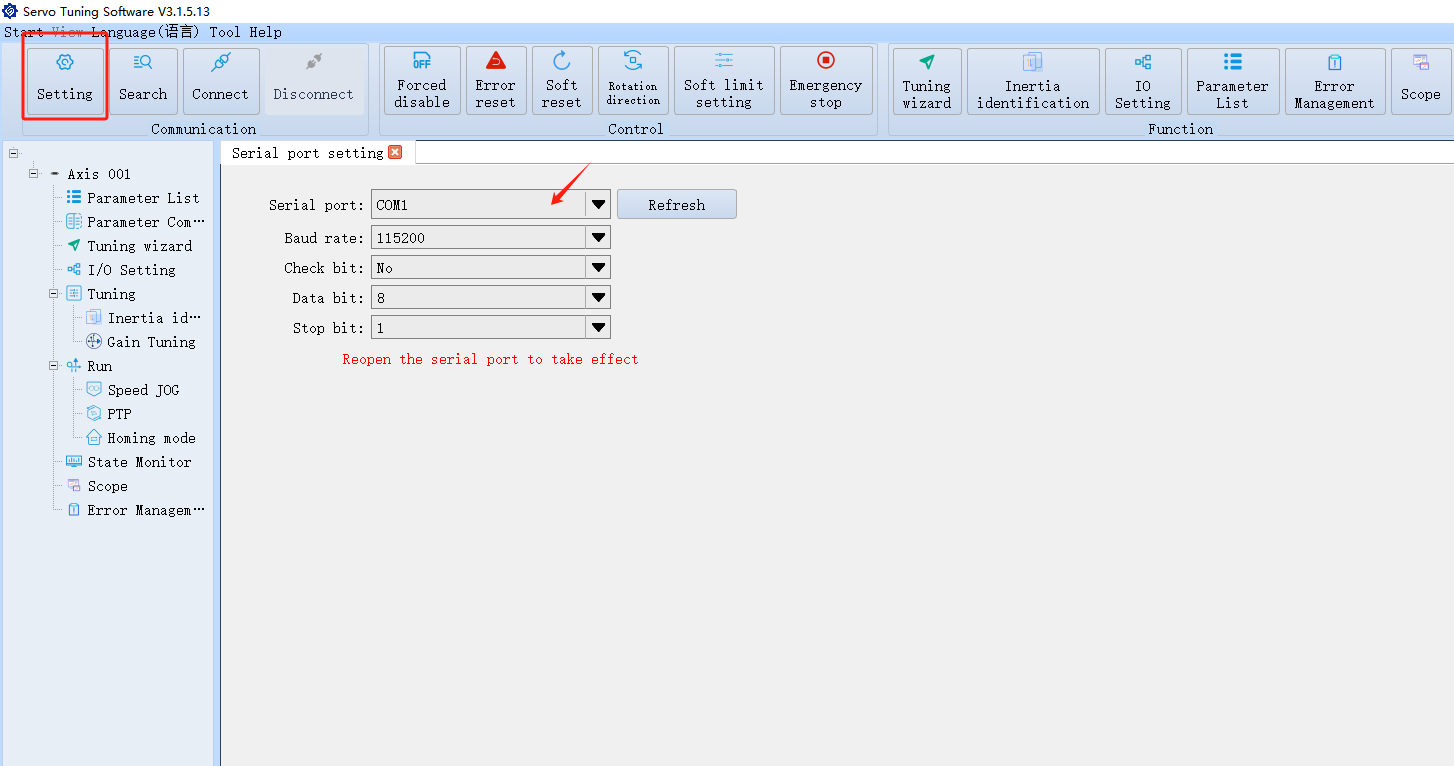
Ayarları yapılandırdıktan sonra "Connect" düğmesine tıklayın. Bağlantı başarılı olduğunda arayüz aşağıdaki gibi görünecektir.
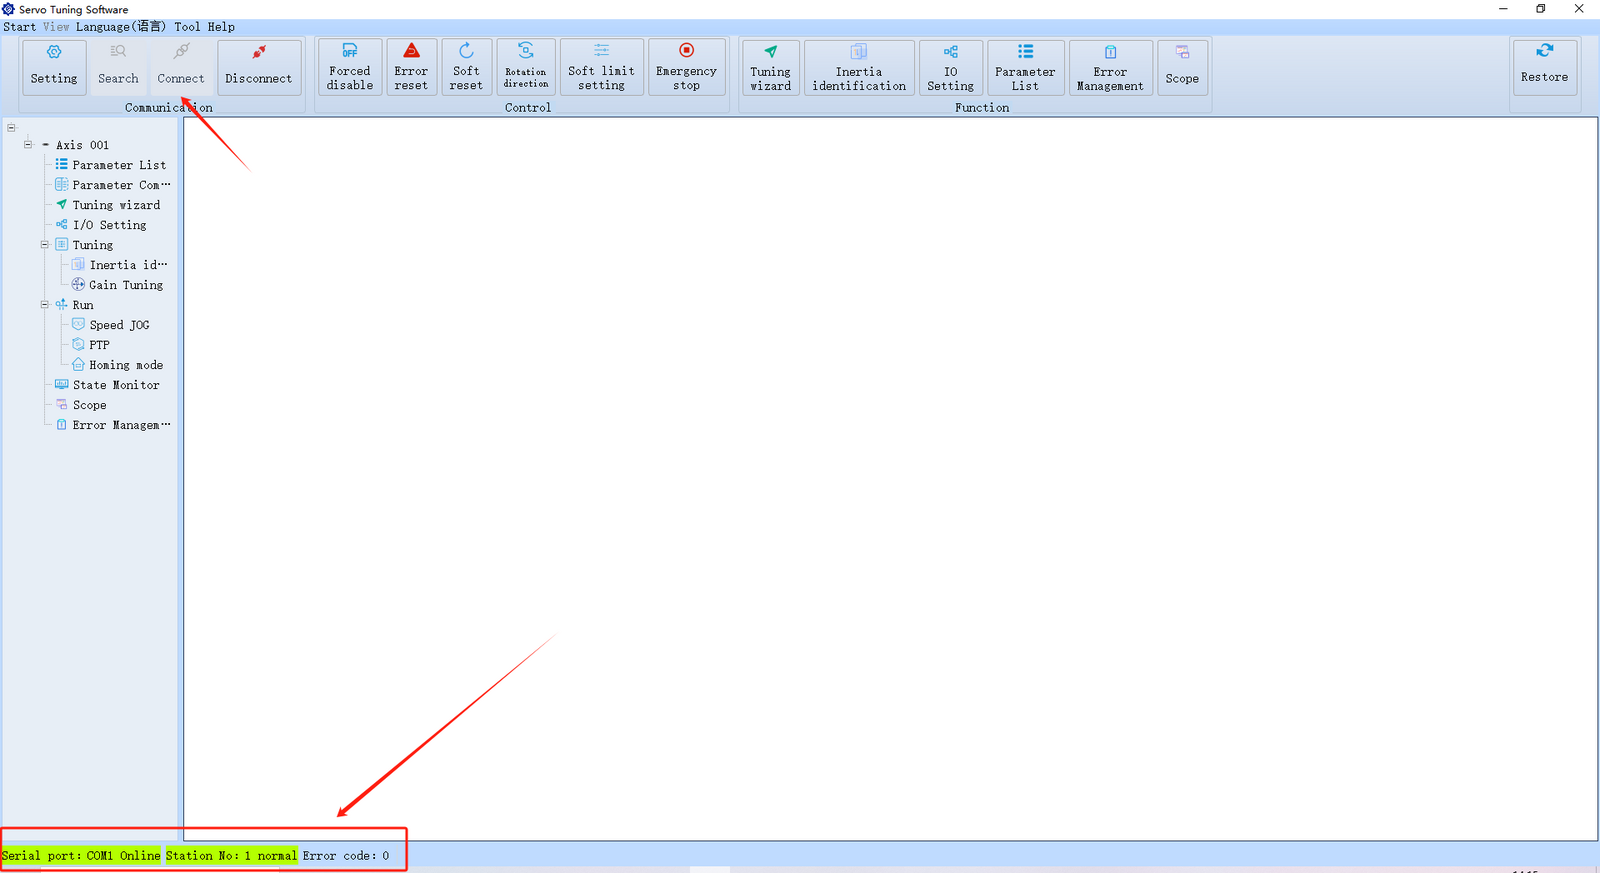
İpucu: "CRC Check Error" hatası alırsanız ve bağlantı başarısız olursa, seri port ayarlarını ve kablo bağlantılarını doğrulayın. RS232-5 iletişim kablosunu çıkarıp tekrar takın ve yeniden bağlanmayı denemeden önce sürücüyü kapatıp açın.
Dil Ayarları
Yazılımı açtığınızda arayüz Çince görünüyorsa, dili değiştirmek için aşağıdaki düğmeye tıklayın:
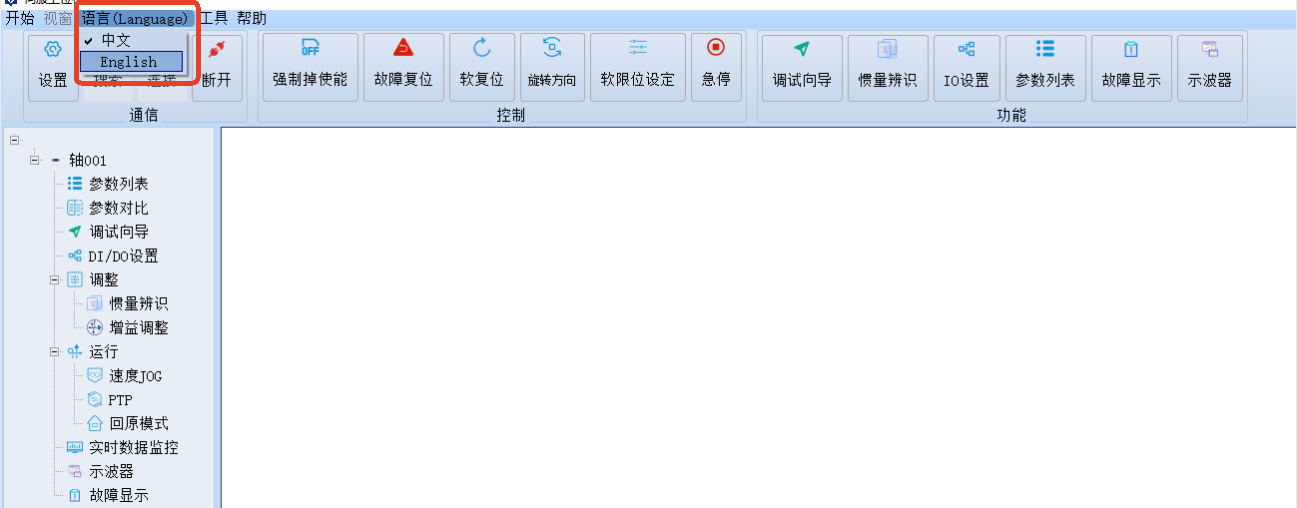
Dil değiştirdikten sonra yazılımı yeniden başlatmanız önerilir.
Yazılım İşlevlerine Genel Bakış
Yazılım dört ana bölümden oluşmaktadır:
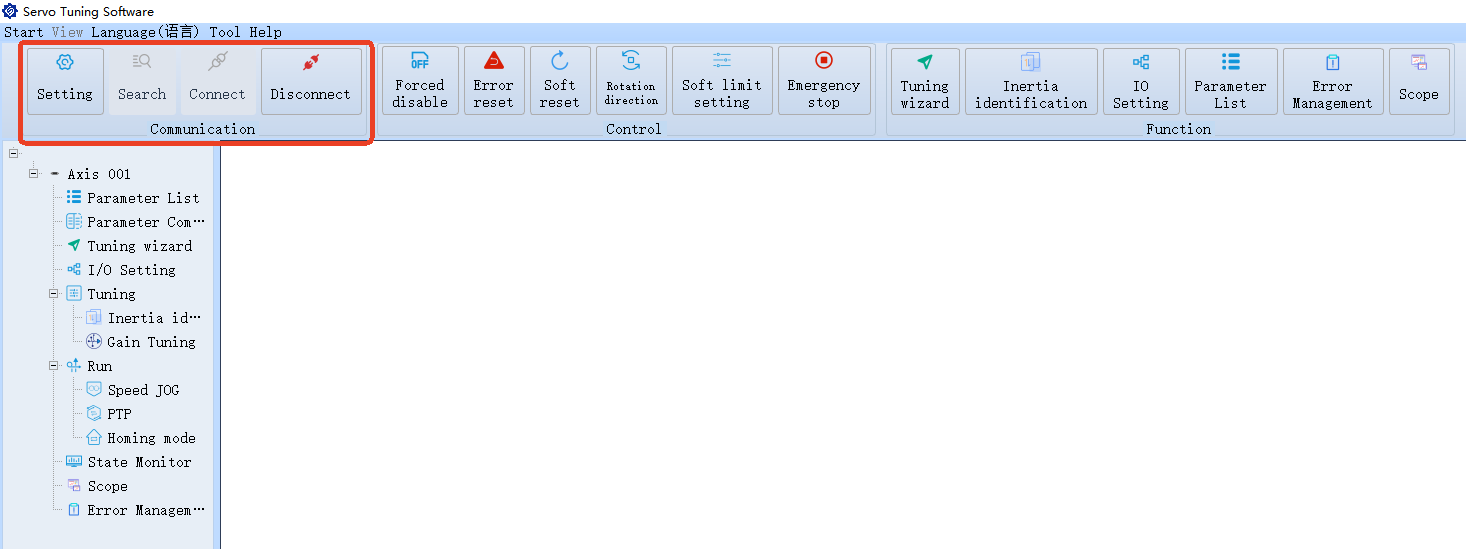
1. Communication (İletişim)
Bağlantı ayarlarını yapılandırmak için kullanılır. Bu ayarlar, yazılım sürücü ile aktif olarak iletişim halindeyken değiştirilemez.
2. Control (Kontrol)
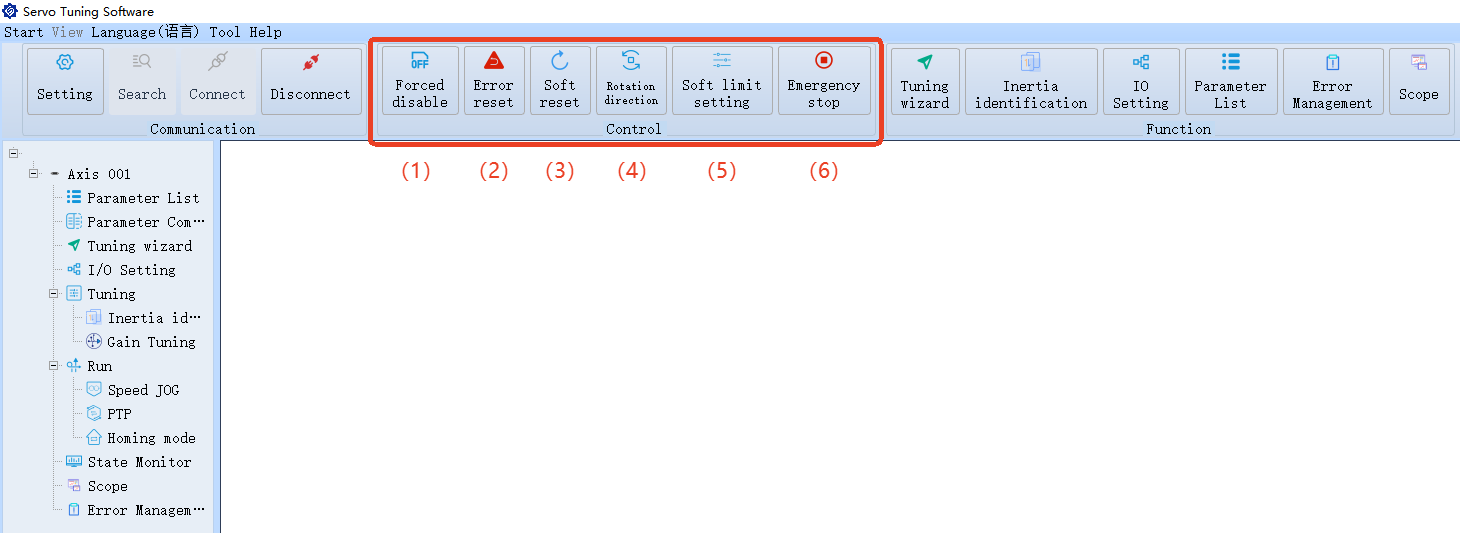
Yaygın kontrol işlevleri:
2.1. Force Disable Motor (Motoru Zorla Devre Dışı Bırak): Servo motoru zorla devre dışı bırakır.
2.2. Alarm Reset (Alarm Sıfırlama): Servo motor bir alarm tetiklediğinde, sorun giderme kılavuzunu kullanarak sorunu tespit edin ve çözün, ardından sürücüyü yeniden başlatmadan hatayı temizlemek için "Alarm Reset" düğmesine tıklayın.
Not: Bu yalnızca güç çevrimi gerektirmeyen genel hatalar için geçerlidir. Bazı özel hatalar hâlâ sıfırlama için yeniden başlatma gerektirebilir.
2.3. System Re-initialization (Sistemi Yeniden Başlatma): Güç kaynağını kesmeden yazılım aracılığıyla sistemi yeniden başlatır.
2.4. Change Motor Rotation Direction (Motor Dönüş Yönünü Değiştir): Motorun varsayılan dönüş yönünü değiştirmenizi sağlar.
Not: Bu ayar motor çalışırken değiştirilemez.
2.5. Limit Settings (Limit Ayarları): Sistemin çalışma aralığını kısıtlayan ve güvenli veya işlevsel sınırların aşılmasını önlemeye yardımcı olan yazılım tanımlı kısıtlamalar. DI portları üzerinden ilgili pozitif/negatif limit anahtarlarının yapılandırılmasını gerektirir.
2.6. Emergency Stop (Acil Durdurma): Acil durumda motoru anında durdurur.
3. Functions (İşlevler)
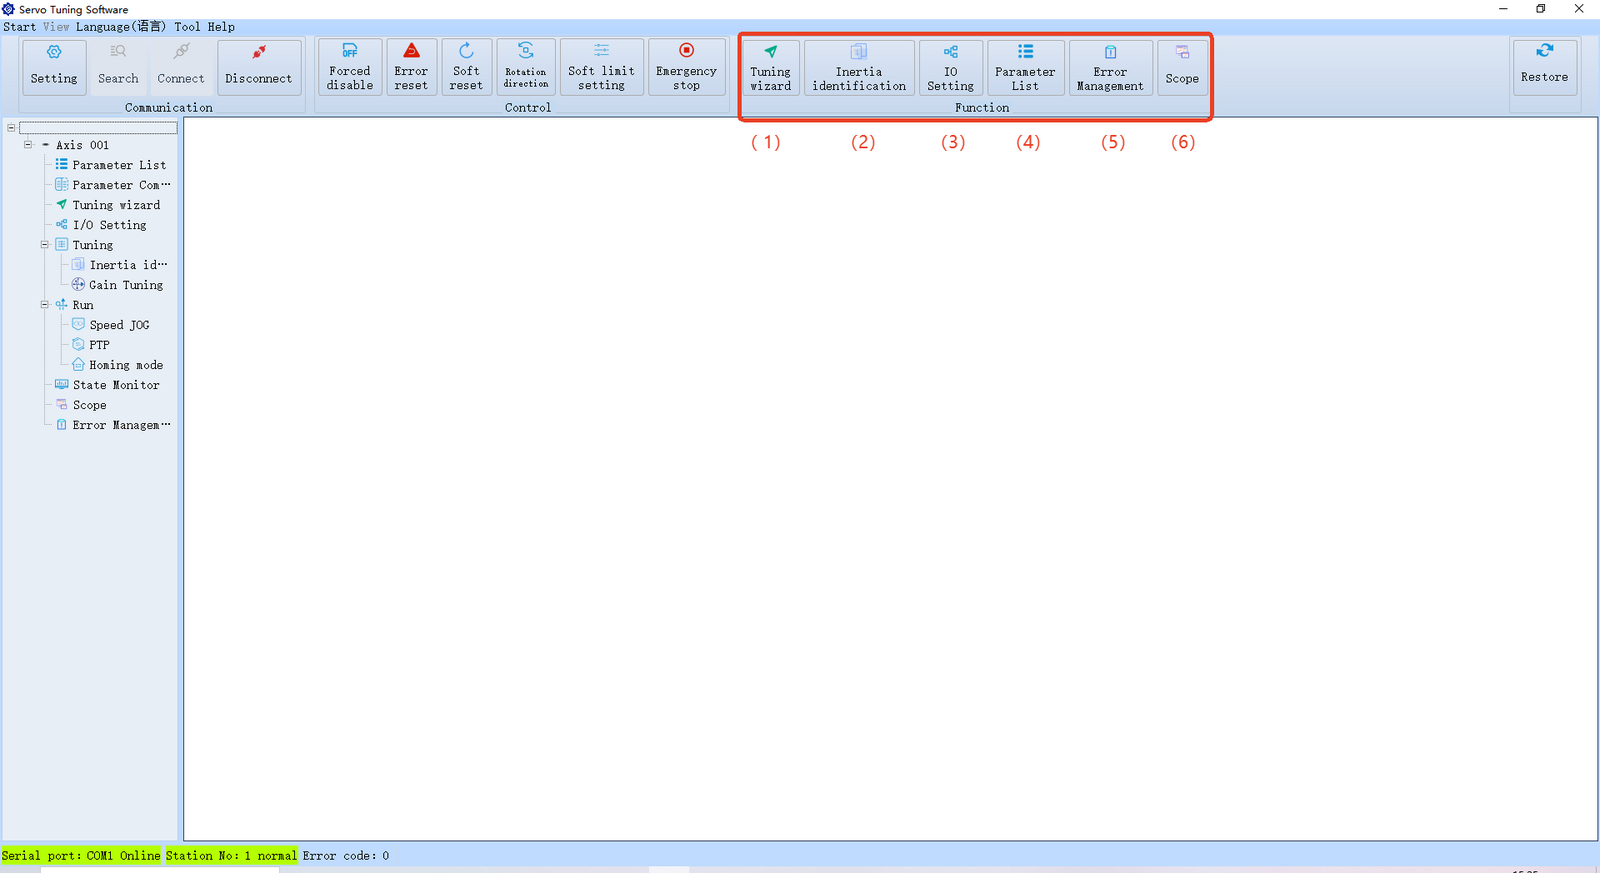
3.1. Basic Parameter Tuning Guide (Temel Parametre Ayar Kılavuzu)
3.2. Manual Load Inertia Identification (Manuel Yük Ataleti Tanımlama) Motorun mevcut yük ataletini manuel olarak tanımlayın.
3.3. DI/DO Interface Configuration (DI/DO Arayüz Yapılandırması) DI/DO portları için işlevleri ve etkinleştirme durumunu tanımlayın.
3.4. Drive Parameter Settings (Sürücü Parametre Ayarları) Sürücünün tüm parametrelerini yapılandırın ve görüntüleyin.
3.5. Alarm History & Troubleshooting (Alarm Geçmişi ve Sorun Giderme) Geçmiş alarmları ve önerilen çözümleri kontrol edin.
3.6. Waveform Observation (Dalga Formu Gözlemi) Motor sinyallerini ve davranışını teşhis etmek için sinyal dalga formlarını görüntüleyin.
4. Basic Debugging (Temel Hata Ayıklama)
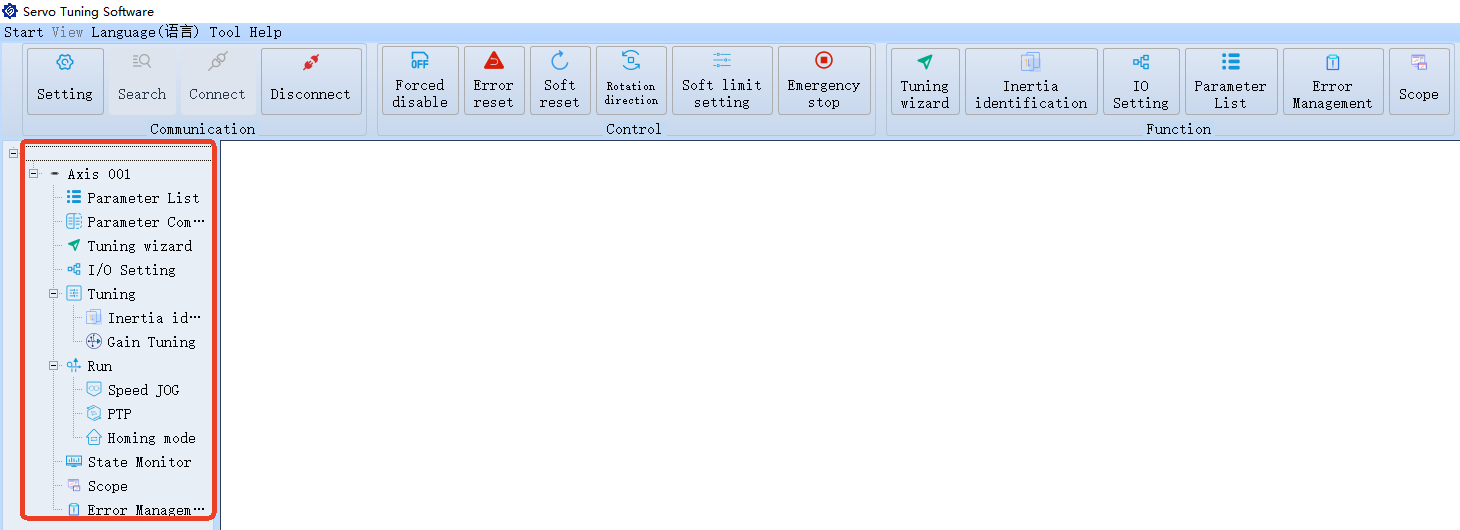
Bu alanda aşağıdaki gibi yaygın görevleri gerçekleştirebilirsiniz:
- Parametreleri değiştirme/okuma
- Motor testlerini çalıştırma
- Verileri gerçek zamanlı olarak izleme
Parametre Değiştirme Adımları
-
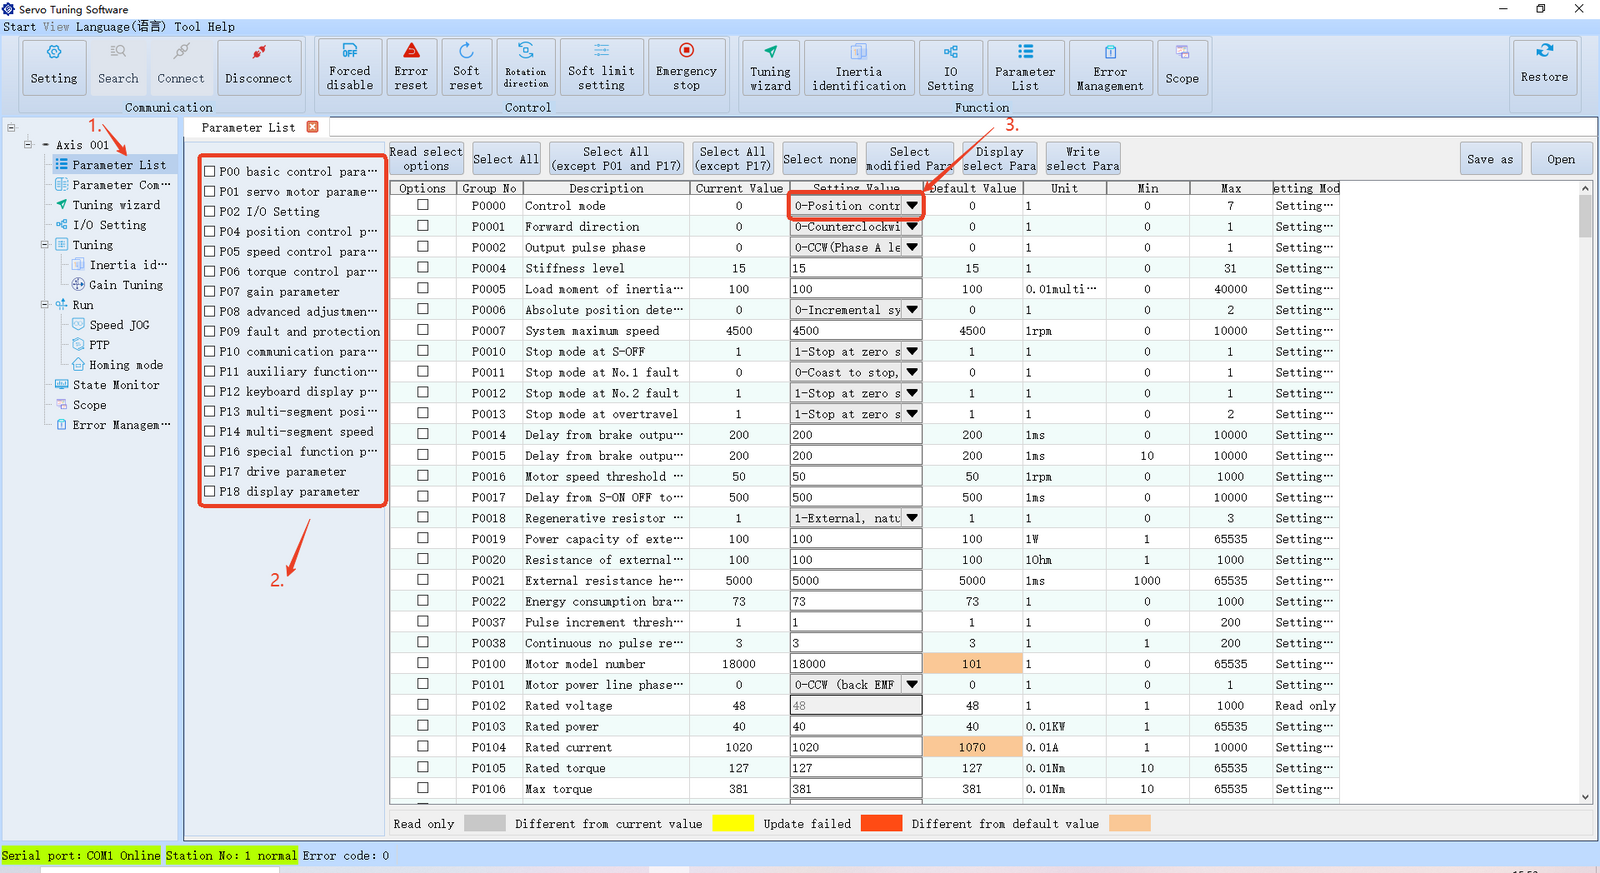
Parametre Listesini açın.
-
Sürücü toplam 18 parametre grubu içerir (sağ tarafta gösterildiği gibi; varsayılan olarak P00 grubu görüntülenir). Bir grup adına tıklayarak o gruptaki tüm parametreleri görüntüleyin.
Not: P18 gibi bazı parametreler salt okunurdur ve değiştirilemez.
- Örneğin, P0000 parametresini değiştirmek için detaylı görünümü açın ve "Set Value" sütununun altındaki değeri değiştirin.
Değeri 1 olarak değiştirmek için açılır menüyü kullanın.
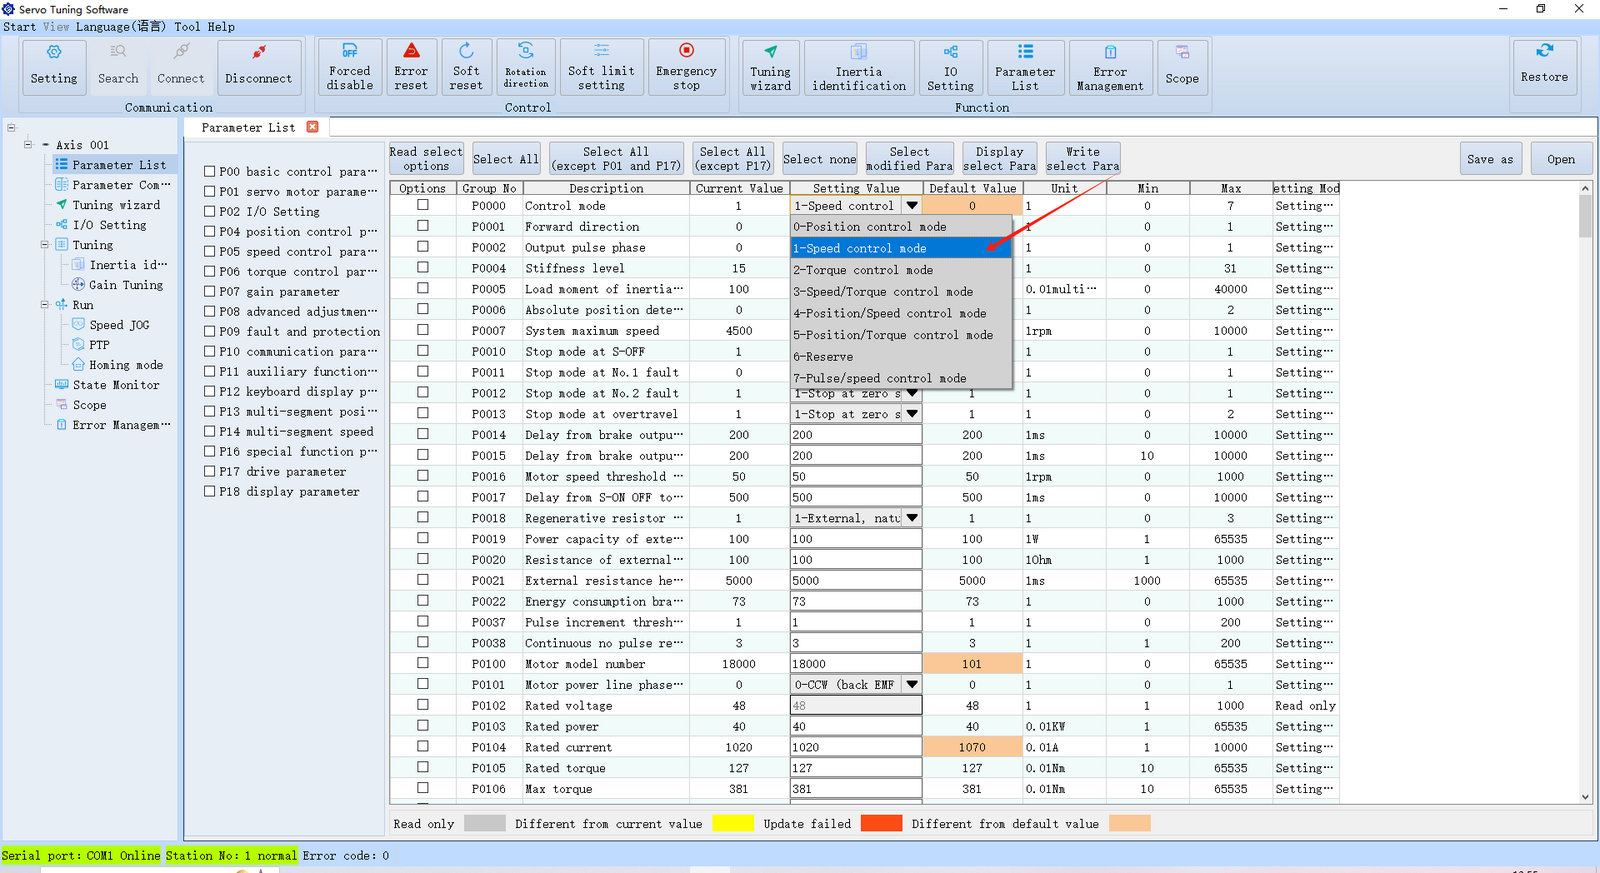
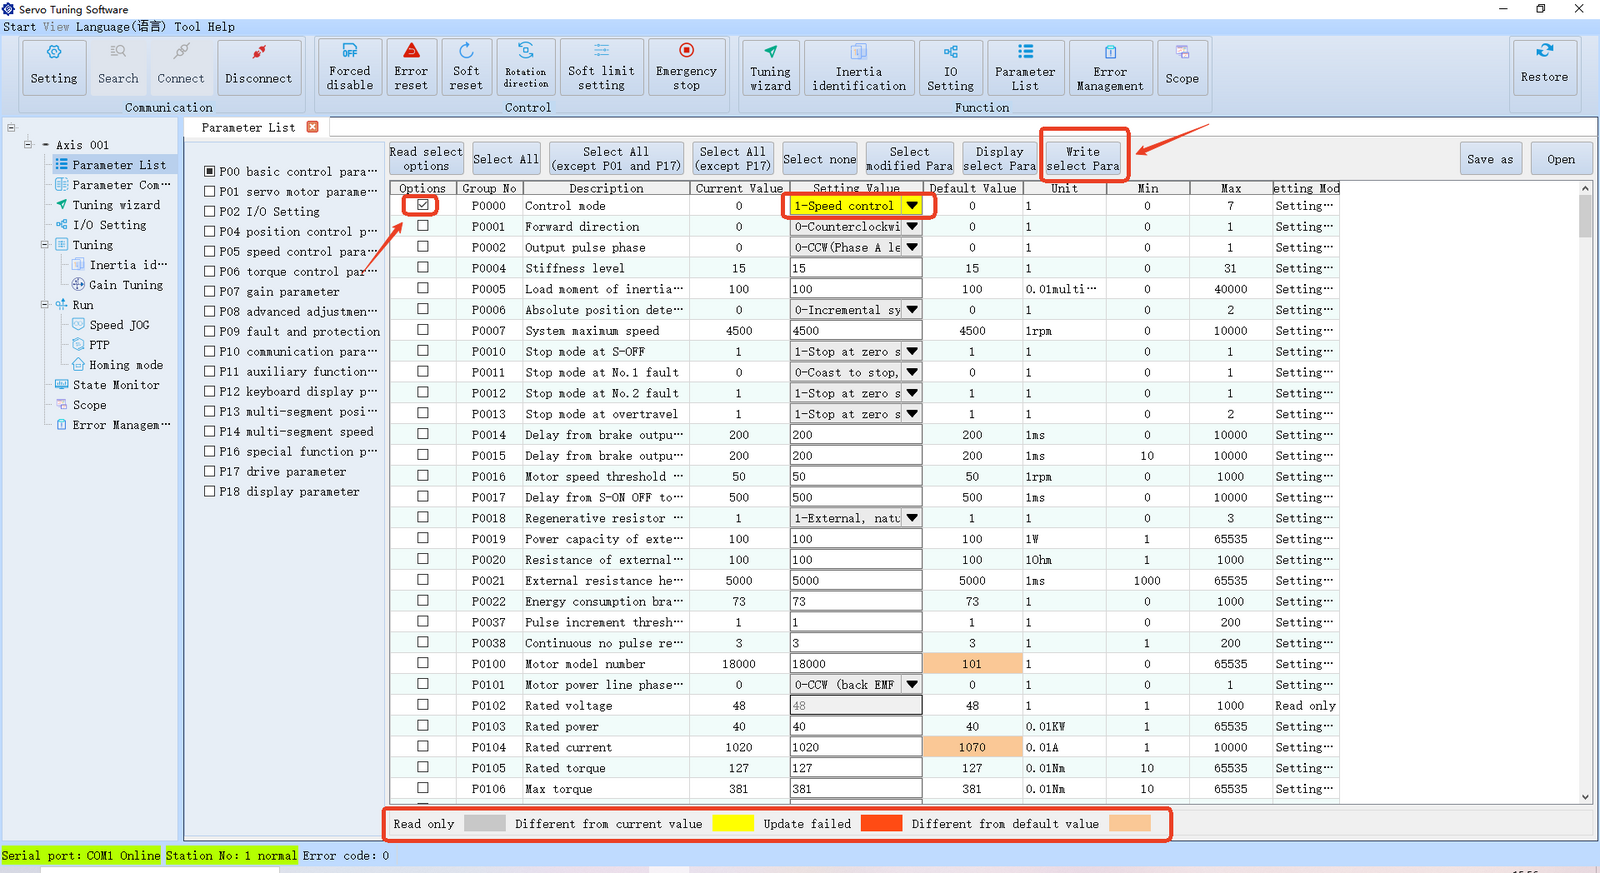
Seçim yapıldıktan:
- Değer alanı sarıya döner ve değiştirildiğini gösterir (farklı renkler parametre durumlarını görsel olarak ayırt etmek için kullanılır—ekranın altındaki renk kılavuzuna bakın).
- Satırın başındaki onay kutusunu işaretleyin, ardından değişiklikleri sürücüye uygulamak için "Write Select Para" (Seçili Parametreleri Yaz) düğmesine tıklayın.
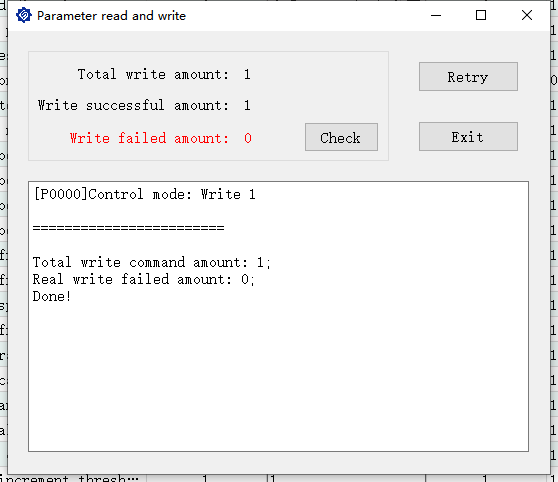
Parametre Karşılaştırma
Parametre Karşılaştırma işlevi, tüm varsayılan parametre değerlerini mevcut değerlerle görüntülemenizi ve karşılaştırmanızı sağlar:
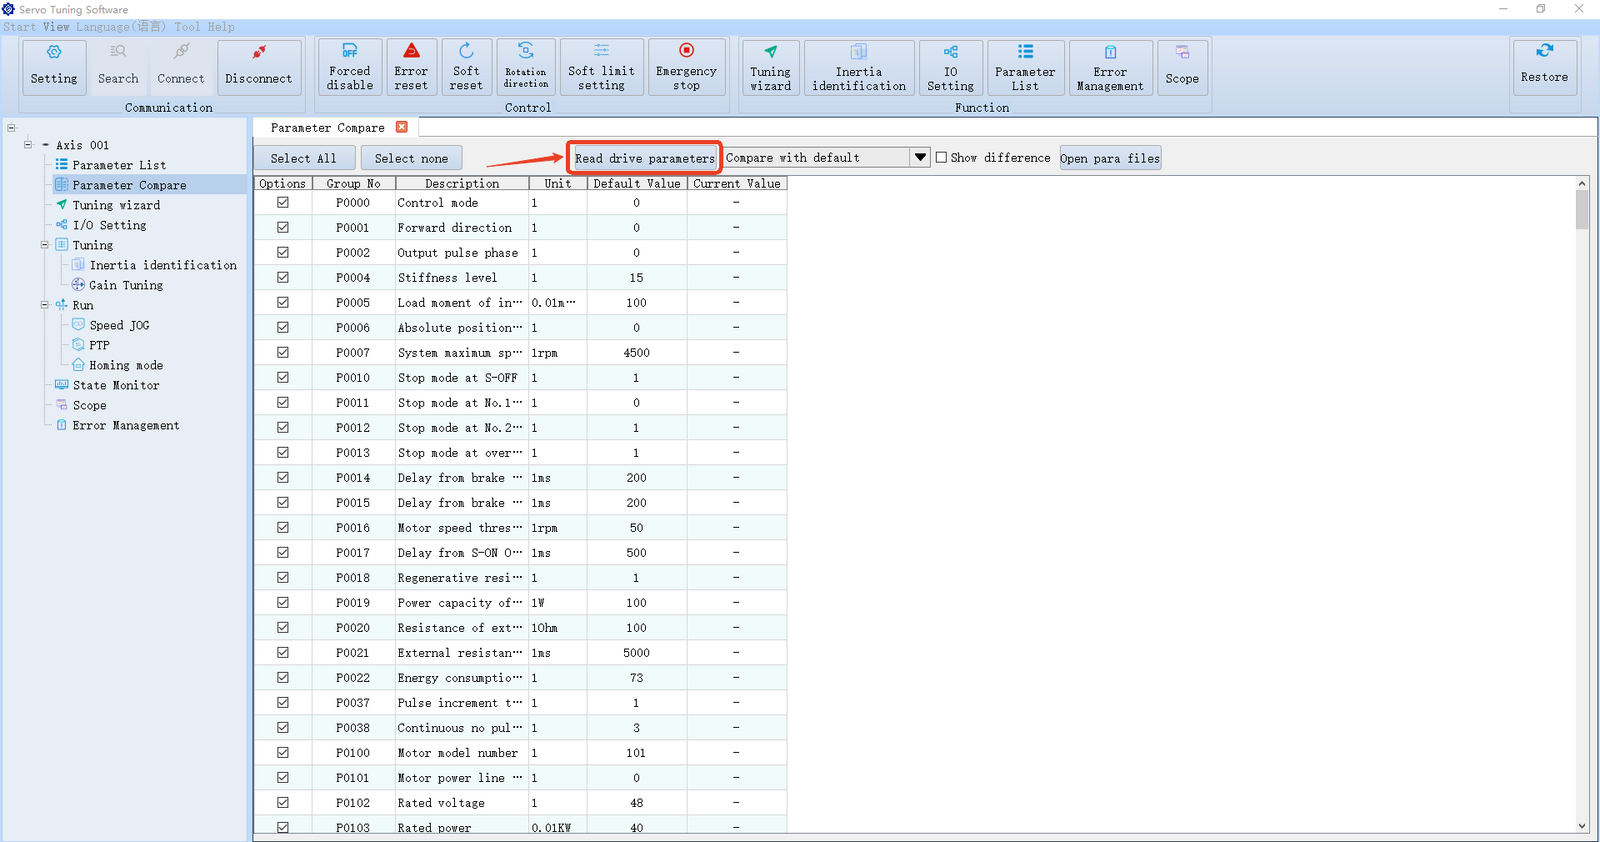
Listeyi açtığınızda, önce tüm parametrelerin varsayılan değerleri görüntülenir. "Read Drive Parameters" düğmesine tıklayın; son sütun tüm parametrelerin mevcut değerlerini gösterecektir. Varsayılan değerden farklı olan herhangi bir değer turuncu renkte gösterilir.
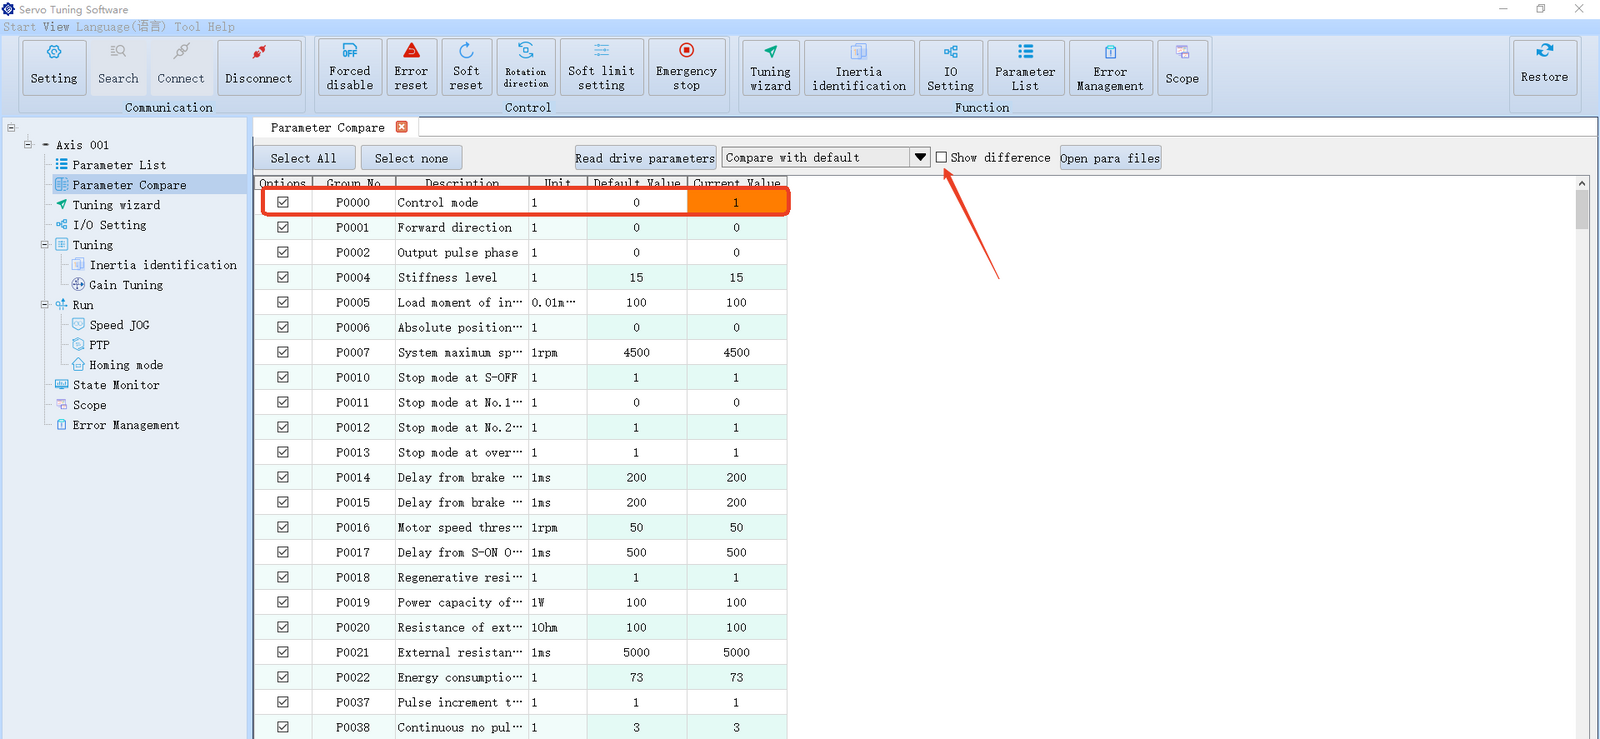
Yukarıda gösterildiği gibi, bu daha önce değiştirdiğimiz P0000 parametresidir.
Yalnızca değiştirilen parametreleri görmek istiyorsanız, "Show Differences" seçeneğini işaretleyin, ardından açılır menüyü açın ve "Compare with Default Values" veya "Compare with Current Values" seçeneğini seçin. Yalnızca değiştirilen parametreler görüntülenecektir.
Atalet Tanımlama
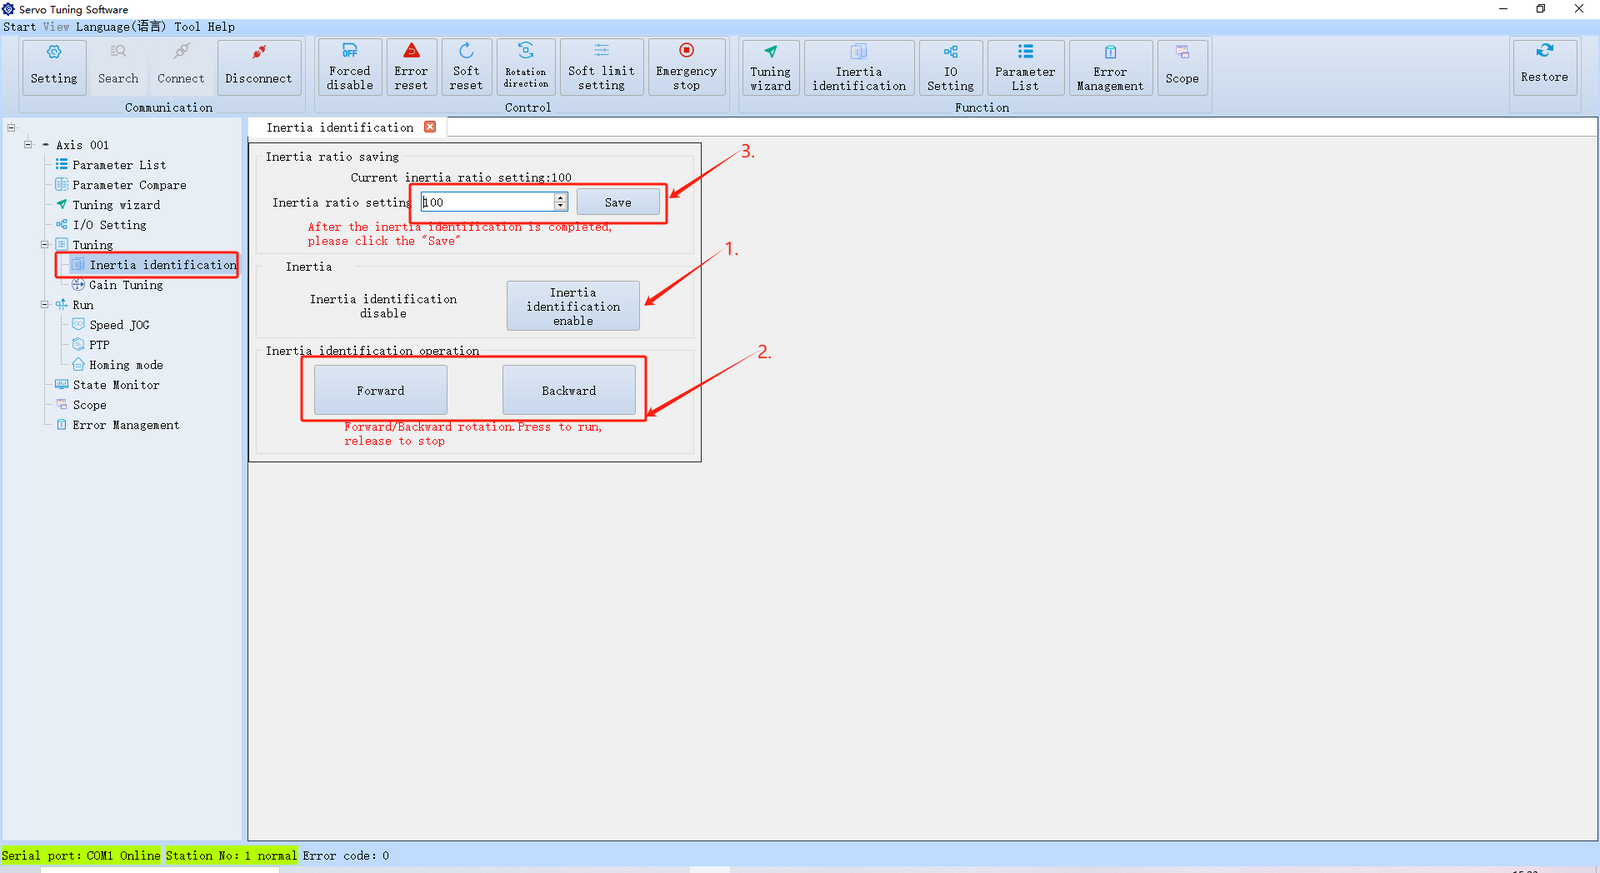
DSY serisi servo motorlar manuel yük ataleti tanımlaması gerektirir:
-
Önce Atalet Tanımlama arayüzünü açın ve servoyu etkinleştirin (bu noktada motor mili kilitlenecektir).
-
Yük boyutuna bağlı olarak, yukarıda görüntülenen atalet oranı gerçek yük ataletini yansıtana kadar motoru manuel olarak ileri ve geri birkaç kez döndürün.
-
Tanımlama tamamlandığında, atalet tanımlama işlemini bitirmek için "Save" düğmesine tıklayın.
JOG İşlevi
JOG (jogging modu) işlevi, harici bir kontrolör olmadan basit hız testi ve doğrulama yapmanızı sağlar:
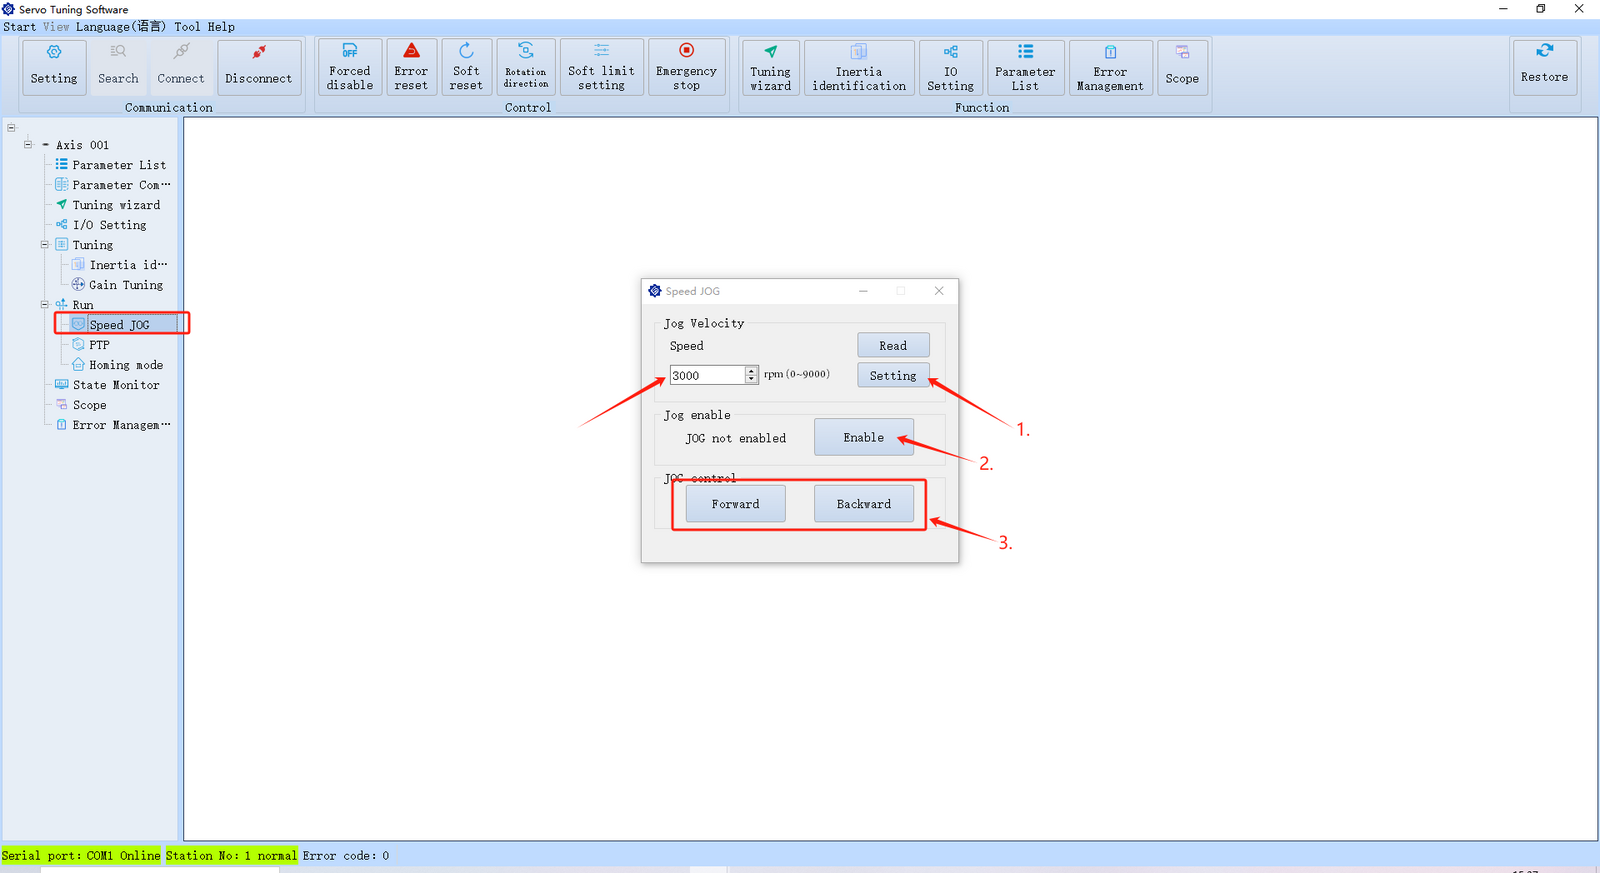
- Speed JOG arayüzünü açın. Açılan pencerede istediğiniz çalışma hızını ayarlayın, ardından "Set" düğmesine tıklayın.
⚠️ Uyarı: Motorun nominal hızı olan 3000 RPM değerini aşmayın. Yazılım 9000 RPM'ye kadar değerlere izin verse de, hızı nominal değerin üzerine ayarlamak motor hasarına veya güvensiz çalışmaya neden olabilir.
-
Servoyu etkinleştirin.
-
Motoru adım adım joglamak için İleri veya Geri düğmesine kısa basın; sürekli çalıştırmak için basılı tutun.
PTP İşlevi
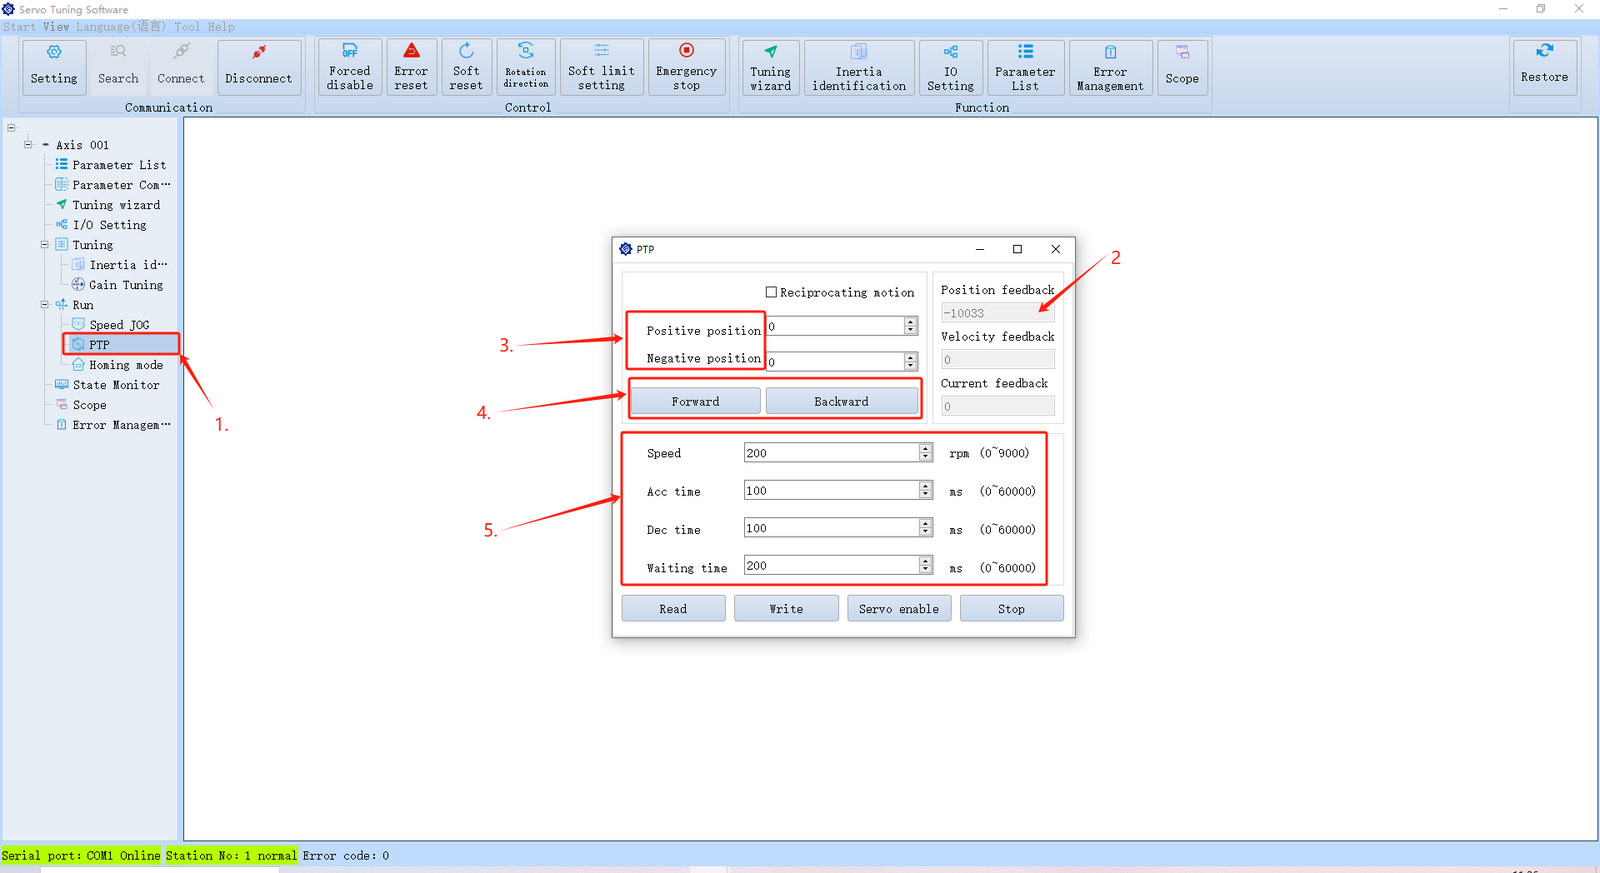
PTP (Point-to-Point) işlevi, konum JOG testine benzer. Bu modu konumlandırma doğruluğunu kontrol etmek ve temel konumlandırma kontrolü yapmak için kullanabilirsiniz:
-
PTP arayüzünü açın.
-
Görüntülenen konum, P1807 parametresine karşılık gelir (mutlak konum sayacı, motorun mevcut konumunu gösterir).
-
İleri ve geri hareketler için mutlak konumları ayarlayın. Örneğin, ileri konumu 10000 ve geri konumu 0 olarak ayarlayın.
Hedef konumları ayarlamadan önce motor konumunu sıfıra sıfırlamanız önerilir.
-
Servoyu etkinleştirdikten sonra, motoru ilgili yönde hareket ettirmek için İleri veya Geri düğmesine tıklayın.
-
Hızı, ivmelenme/yavaşlama ve aralık süresini burada ayarlayın. Aralık süresi, karşılıklı hareket etkinleştirildiğinde bekleme süresini ifade eder.
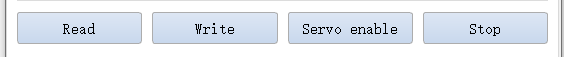
- Read: Sürücüden mevcut ayarları okur. Değişiklik yapmadan önce bunu yapmanız önerilir.
- Write: Tüm parametreleri ayarladıktan sonra, bunları sürücüye kaydetmek için "Write" düğmesine tıklayın.
- Servo Enable: Servoyu etkinleştirir. Etkinleştirdikten sonra 4. adıma geçin.
- Stop: Acil durumda motoru anında durdurur.
Homing Modları
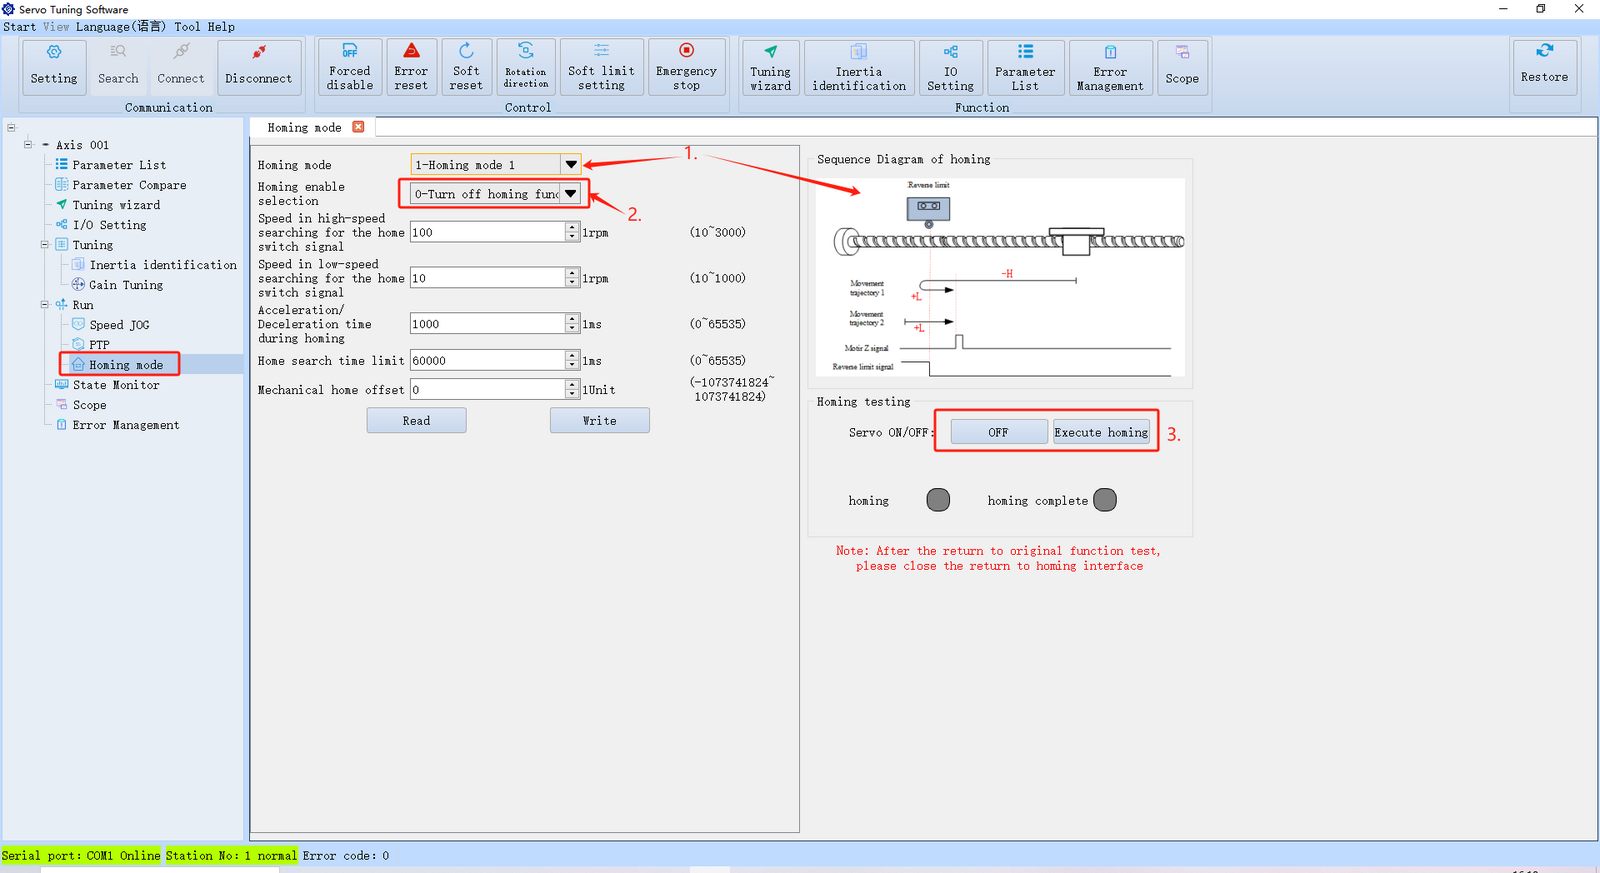
DSY serisi 35 farklı homing modunu destekler. Her modun detaylı açıklamalarını sürücünün kullanıcı kılavuzunda bulabilirsiniz. Ayrıca, yazılım arayüzünün sağ tarafında referans için zamanlama diyagramları sağlanmıştır:
-
Homing arayüzünü açın. 35 homing modundan herhangi birini seçmek için açılır menüyü kullanın. Sağ tarafta ilgili şematik diyagram görünecektir.
-
Homing yöntemini yapılandırın; örneğin anında homing, güç açıldığında otomatik homing veya DI girişi ile tetiklenen homing.
-
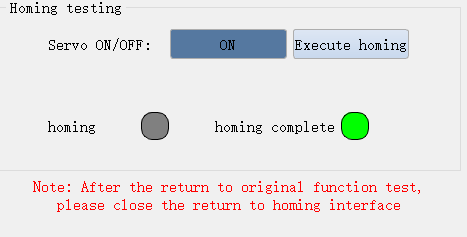
Homing hazırlığı tamamlandıktan sonra, servoyu etkinleştirin ve "Execute Homing" düğmesine tıklayın. Homing başarılı olduğunda, alttaki gösterge ışığı yeşile dönecektir.
Gerçek Zamanlı Veri İzleme
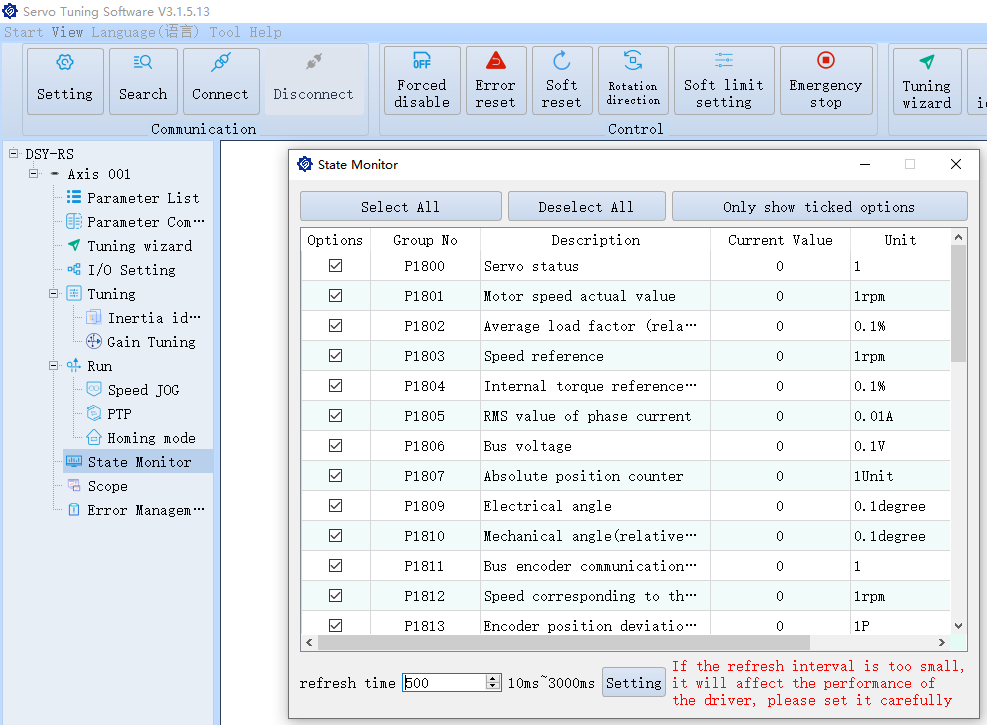
Bu bölüm P18 grubundaki parametreleri görüntüler. Servo motorun hızını, torkunu, voltajını, enkoder konumunu ve modül sıcaklığını gerçek zamanlı olarak izleyebilirsiniz.
Hata Yönetimi
-
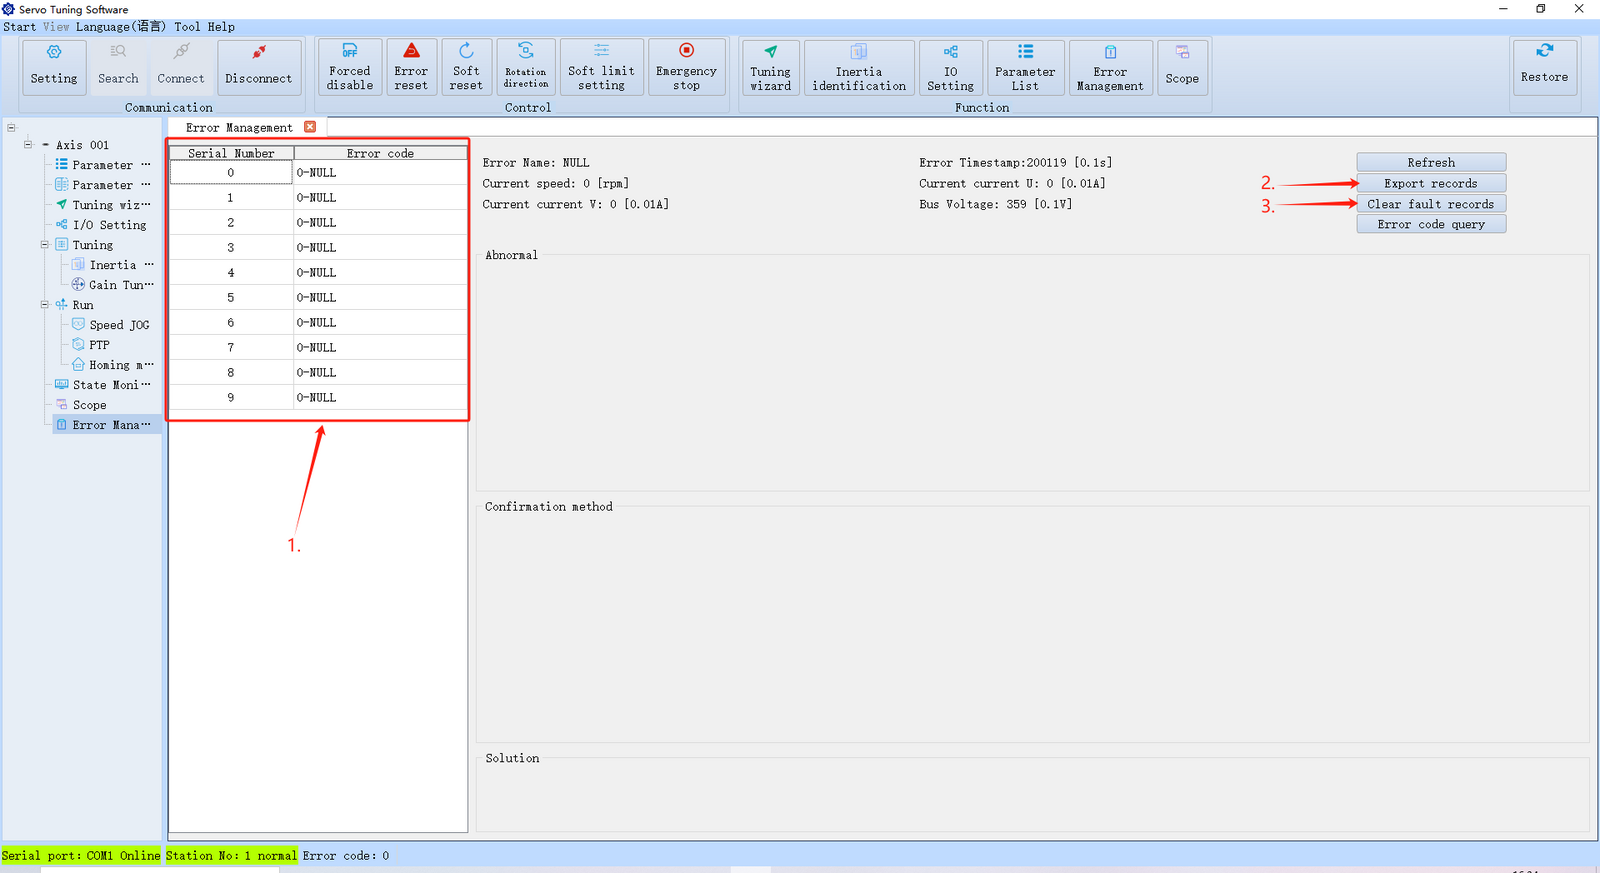
Hata Yönetimi arayüzünü açarak sürücüdeki tüm mevcut hata kayıtlarını görüntüleyin.
-
Kayıtları daha kolay dokümantasyon ve sorun giderme için CSV dosyası olarak dışa aktarabilirsiniz.
-
Sol panelden hata kayıtlarını da temizleyebilirsiniz.
Buradaki önemli bir özellik Hata Kodu Aramasıdır. "Fault Code Lookup" düğmesine tıklayarak aşağıdaki arayüzü açın:
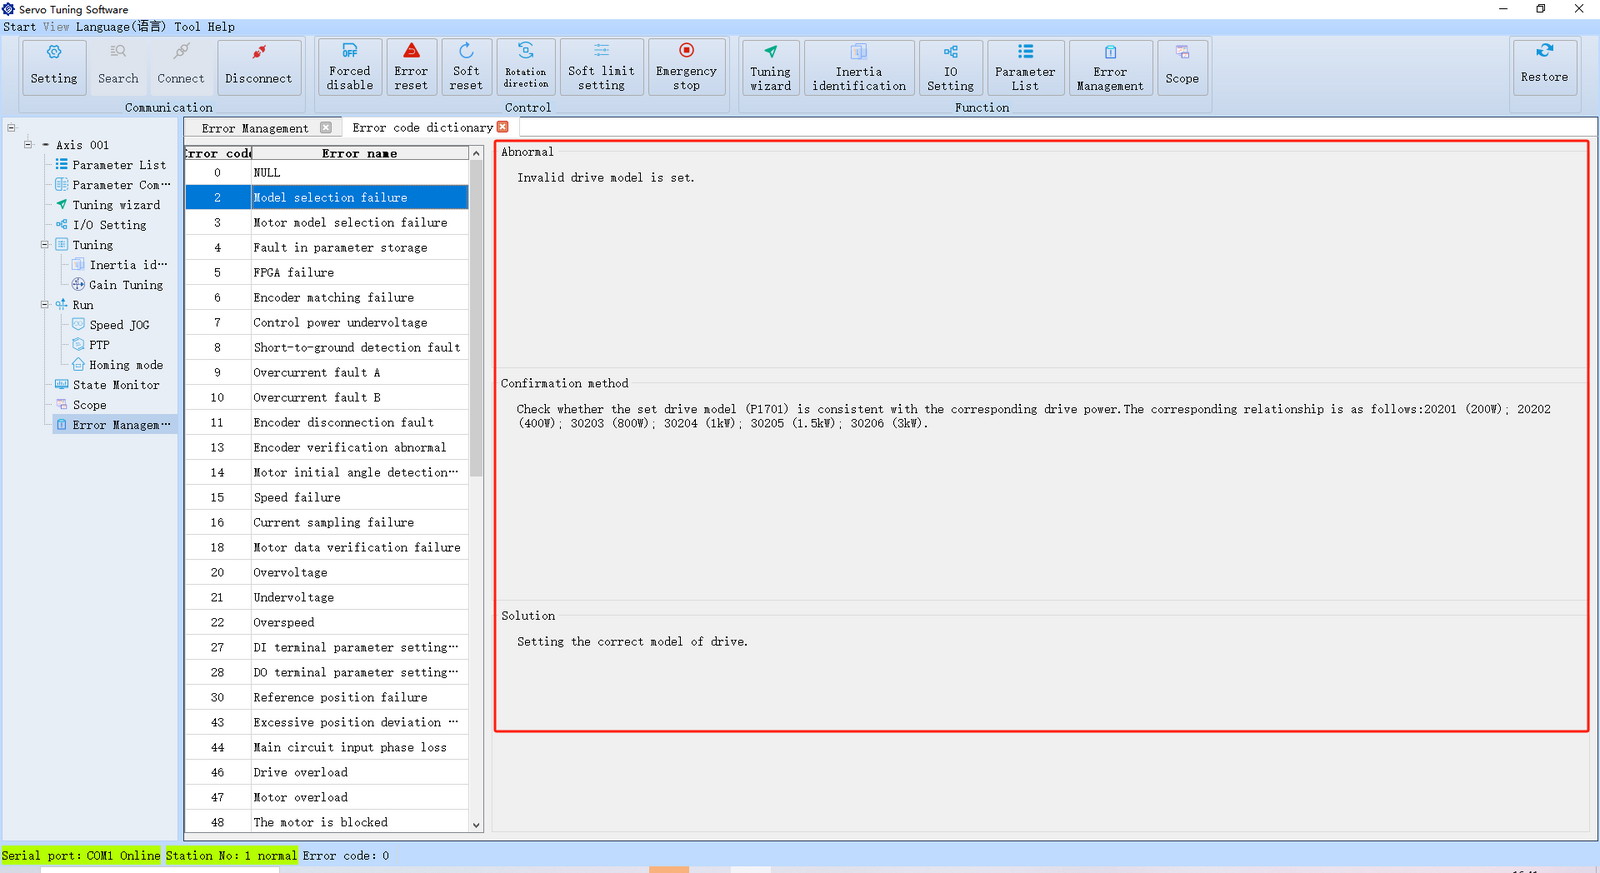
Yazılım, her biri olası nedeni, teşhis yöntemi ve çözümü ile birlikte verilen 99 farklı hata kodu içerir.

Bir hata oluştuğunda, hata kodu yazılımın sol alt köşesinde görüntülenecektir. Çözümleri aramak için bu kodu kullanabilirsiniz.
Sorunu çözdükten sonra, hatayı yazılım üzerinden sıfırlayarak veya sürücüyü kapatıp açarak temizleyebilirsiniz.