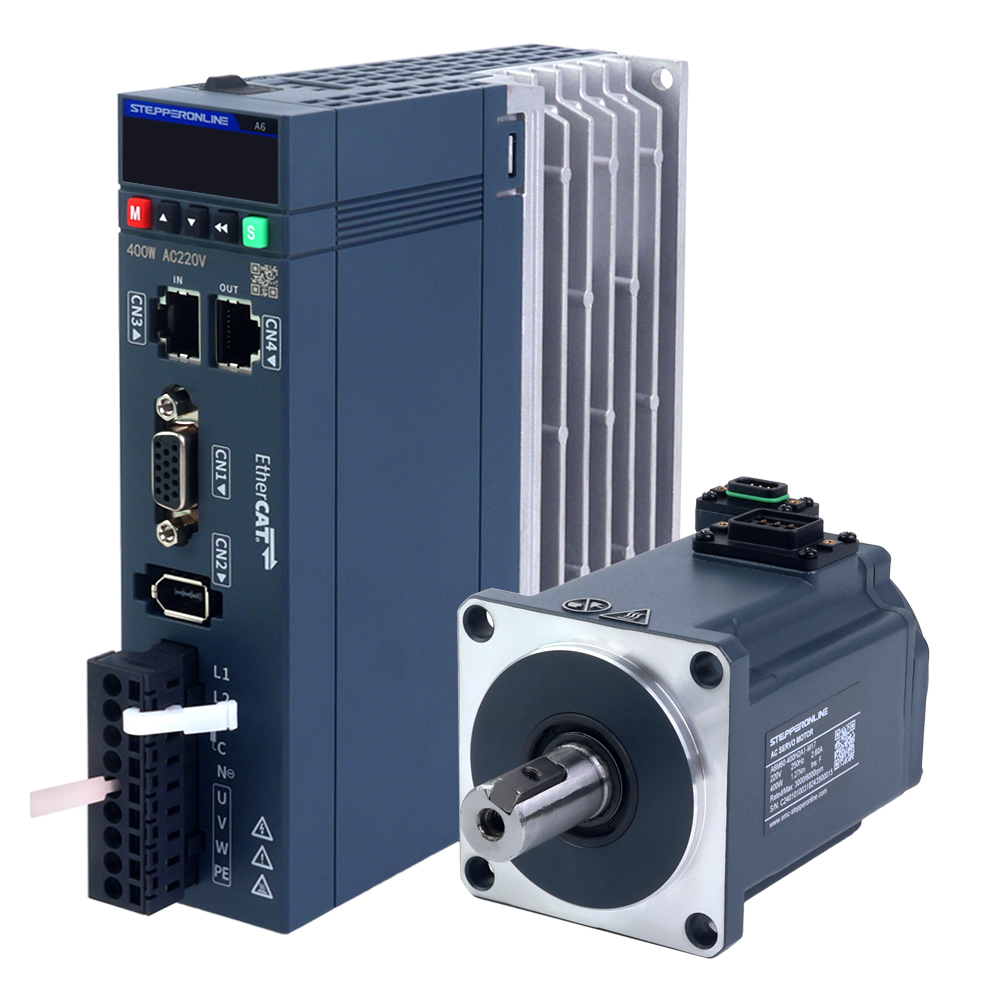
Mutlak konumlandırma fonksiyonu, servo motorun güç kesintisi veya yeniden başlatma sonrasında referans orijine dönmesine gerek kalmadan mevcut konumunu (mutlak konum) doğru bir şekilde tanıyabilmesini sağlar. Bu fonksiyonun temel donanım altyapısı mutlak enkoderdür. Tüm A6 serisi servo motorlar 17-bit mutlak enkoder ile donatılmıştır. Mutlak konumlandırma fonksiyonunu kullanmak için aşağıdaki şekilde gösterildiği üzere pil kutulu özel bir kablo gereklidir:
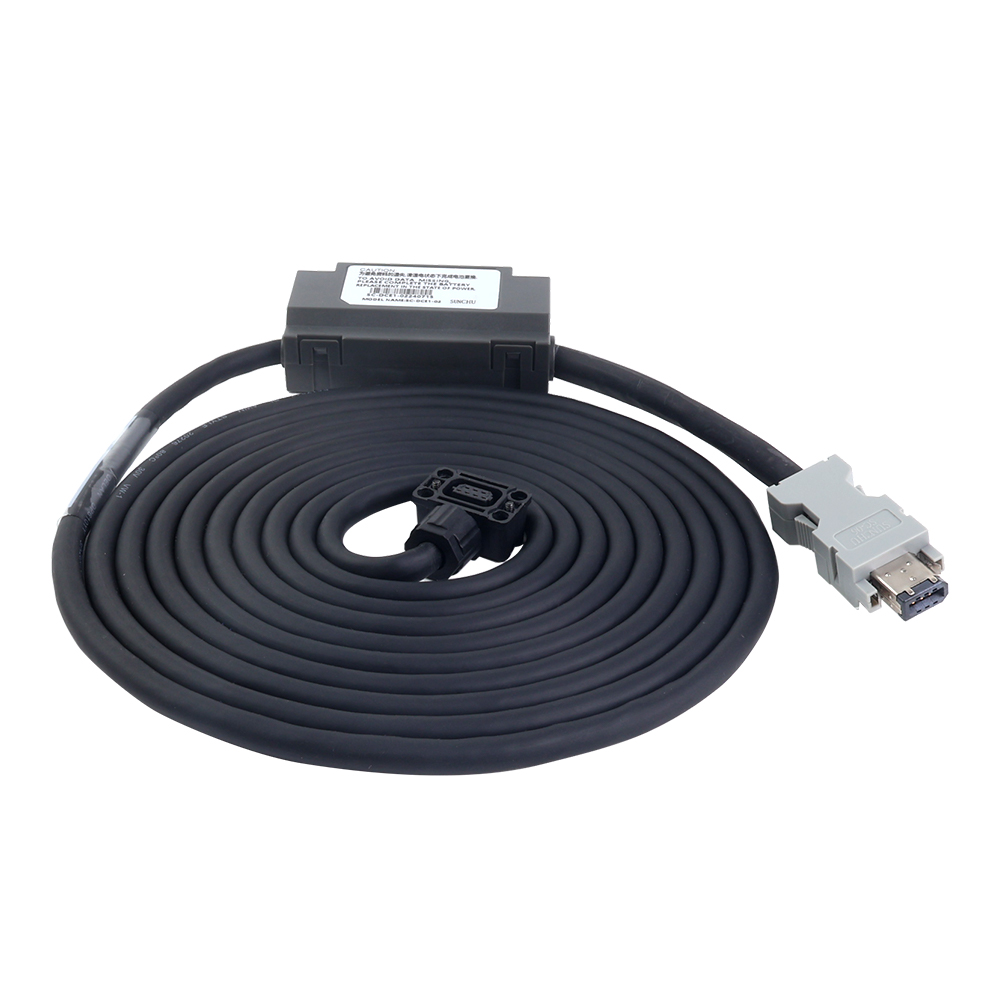
Pil, motor enkoderinin yedek güç kaynağı olarak görev yapar. Enkoder, konum verilerini koruyabilmek için sürekli güç beslemesine ihtiyaç duyar. Servo sürücü kapatıldığında veya yeniden başlatıldığında enkodere güç sağlayamaz. Bu nedenle, konum verilerinin kaybolmamasını sağlamak için enkoder kablosuna pil eklemek en uygun çözümdür. Bu sayede bağımsız bir yedek güç kaynağı oluşturulmuş olur.
Not: Mutlak konumlandırma fonksiyonu, pil kutusu bulunmayan standart bir kablo ile etkinleştirilmeye çalışılırsa servo sürücü alarm verecektir.
1. Fonksiyonun Etkinleştirilmesi Talimatları
- Servo motor ile servo sürücüyü pil kutulu enkoder kablosu ile bağlayın.
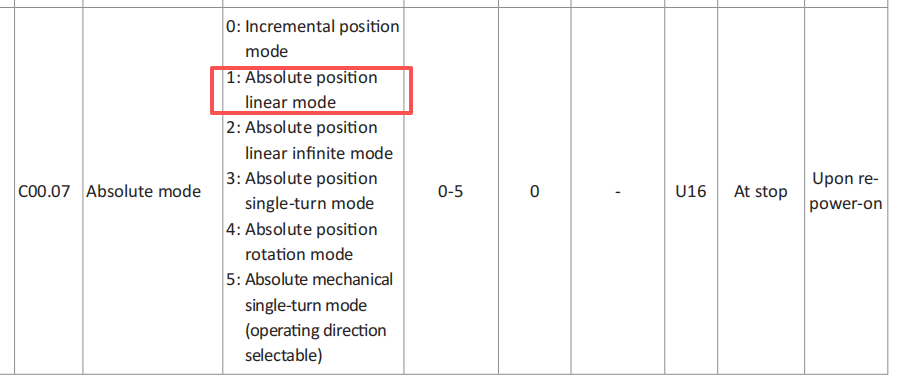
- Servo sürücü parametrelerini yapılandırın. A6 serisi, uygulama gereksinimlerinize göre seçebileceğiniz beş mutlak konumlandırma modu sunar:
- Mutlak Doğrusal Mod: Enkoderin çok turlu mutlak konumunu önceden tanımlanmış doğrusal bir stroka doğrusal olarak eşler. Doğrusal modüller, kızaklar ve gantri sistemleri gibi doğrusal ileri-geri hareketler için uygundur. Enkoderin çok turlu mutlak verileri sabit bir aralıkta değişir ve konum taşması riski bulunmaz.
- Mutlak Doğrusal Sonsuz Mod: Motorun tek yönde sürekli döndüğü senaryolar için uygundur. Konum verileri sınırsız olarak birikir ve servo sürücü konum taşması alarmı vermez.
- Mutlak Enkoder Tek Tur Modu: En basit mutlak moddur. Bu mod çok turlu verileri kaydetmez; yalnızca tek tur konum bilgisini saklar. Hareket aralığı bir tam turu aşmayan uygulamalar için uygundur; örneğin robot kolu eklemleri, döner vanalar, açısal konumlandırma tablaları ve indeksleme tablaları.
- Mutlak Döner Mod: Standart ve en yaygın kullanılan çok turlu mutlak moddur. Her enkoder değeri, motor milinin mutlak mekanik konumuna benzersiz olarak karşılık gelir. Tam mutlak konumlandırma gerektiren çoğu döner uygulama için uygundur; örneğin robot eklemleri, CNC takım değiştiriciler, döner çalışma tablaları ve vincer.
- Mutlak Mekanik Tek Tur Modu: Tek tur içinde son derece yüksek konumlandırma doğruluğu gerektiren ve güç kesintisi sonrası konum kaybının kabul edilemediği uygulamalar için tasarlanmıştır. Yüksek hassasiyetli indeksleme tablaları, hassas vanalar ve radar perde mekanizmaları buna örnek verilebilir. Mutlak Enkoder Tek Tur Moduna benzer şekilde, servo sürücü tur sayımlarını aktif olarak yok saydığından bu mod daha güvenilirdir. Motor bir tam turdan fazla dönerse, geri besleme konumu tek tur içinde sarılır (modüler işlem) ve 361° gibi hatalı değerler önlenerek sistem kararlılığı artırılır.
Aşağıdaki adımlar, yazılım aracı kullanılarak yapılandırmayı göstermektedir. Aynı prosedür servo sürücünün ön paneli veya diğer yapılandırma yöntemleri kullanıldığında da geçerlidir.
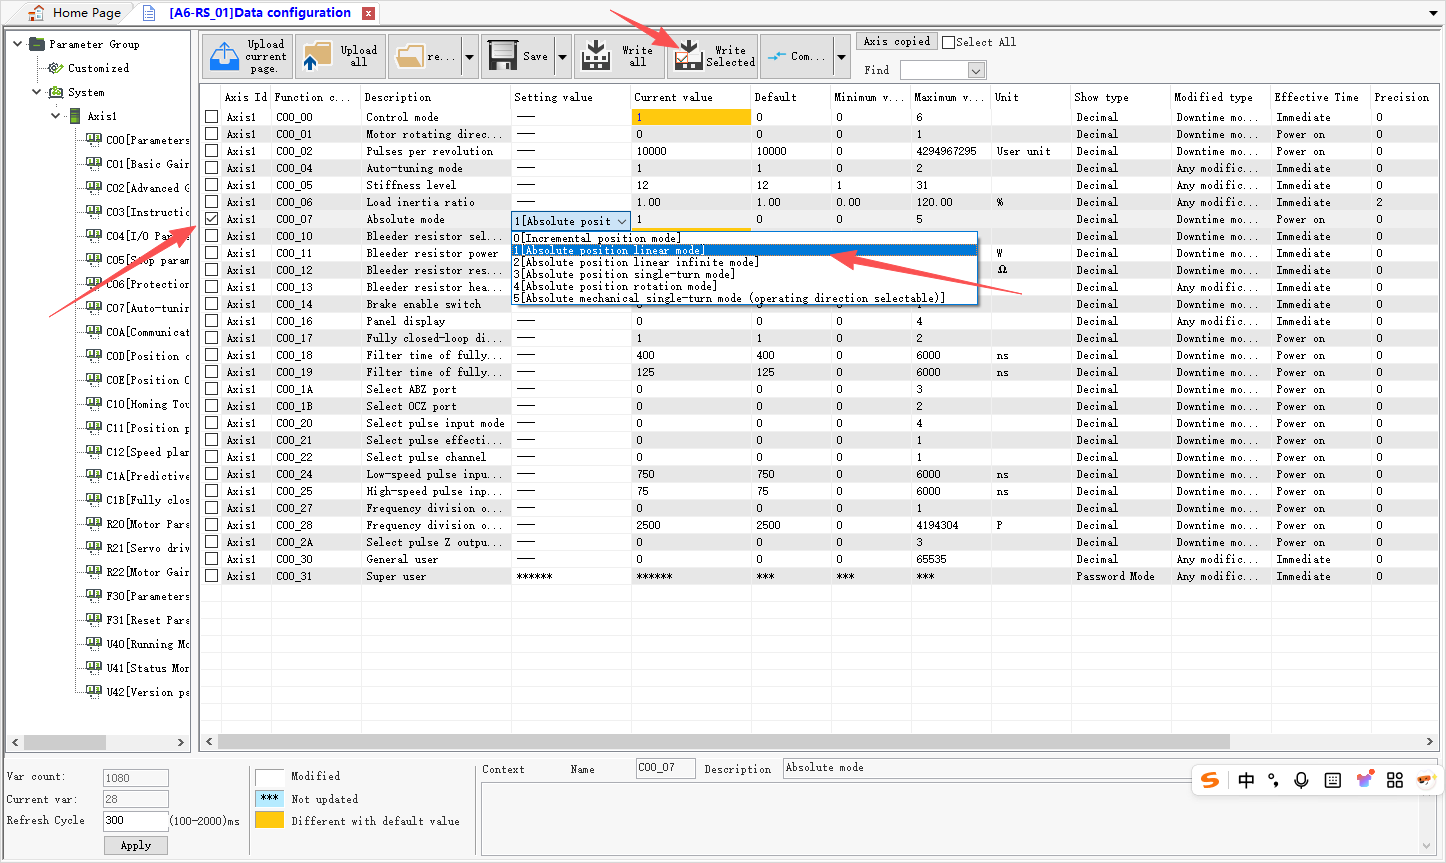
- C00 grubu yapılandırma parametrelerini açın.
- C00.07 parametresini bulun ve istediğiniz mutlak konumlandırma modunu seçin.
- Ayarları kaydedin.
Kaydettikten sonra, mutlak konumlandırma fonksiyonunun etkinleşmesi için servo sürücüyü kapatıp yeniden başlatın.
2. Mutlak Konumlandırma Parametrelerinin Açıklaması
Öncelikle, servo sürücünün U40 grubunda enkoder ile ilgili parametreleri inceleyin:
- U40.16 (Mutlak Konum Geri Beslemesi (Komut Birimi)):
Motorun toplam konumunu komut birimi cinsinden gösterir ve C00.02 parametresi ile ilişkilidir. Örneğin, C00.02 = 10.000 ise motor her 10.000 komut biriminde bir tam tur tamamlar. Parametre değeri = motor dönüş turu × 10.000.
- U40.18 (Mutlak Konum Geri Beslemesi (Enkoder Birimi)):
Motorun toplam konumunu enkoder birimi cinsinden gösterir ve enkoder çözünürlüğü ile ilişkilidir. Örneğin, 17-bit enkoder ile motor her 131.072 enkoder biriminde bir tam tur tamamlar. Parametre değeri = motor dönüş turu × 131.072.
- U40.1C (Enkoder Tek Tur Bilgisi):
Enkoder donanımı tarafından belirlenir. Yukarıda açıklandığı gibi, bir motor dönüşü 131.072 enkoder birimine karşılık gelir; aşağıdaki şekilde gösterildiği gibi:
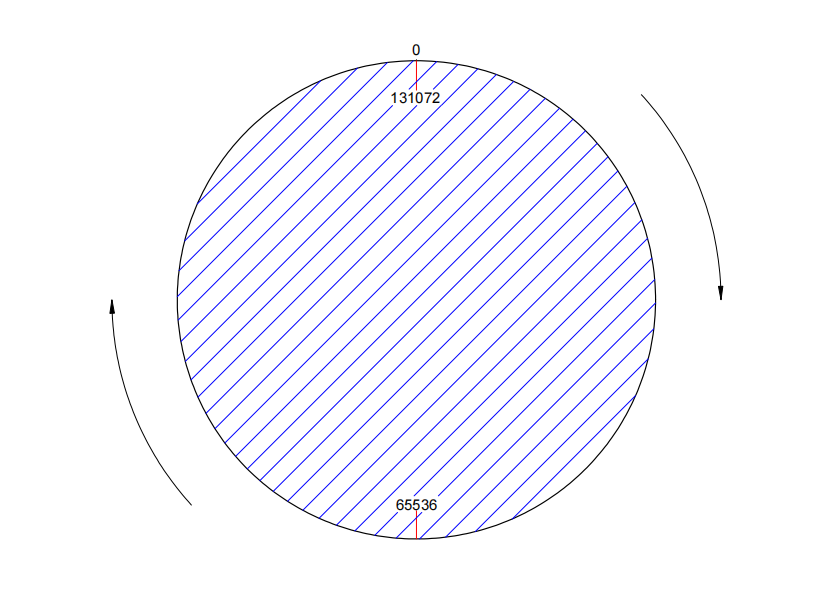
Motor kaç tur dönerse dönsün, tek tur konum bilgisi sabit kalır ve her zaman 0 → 65536 → 131072 → 65536 → 0 desenini takip eder. Bu, enkoderin tek tur mutlak konum bilgisini temsil eder. Motor durduğu anda, bir tur içindeki belirli konumu elde edilebilir.
- U40.1E (Enkoder Çok Tur Konum Bilgisi):
Çok turlu mutlak konumlandırma için en kritik parametredir. Motor, tek tur modu dışındaki herhangi bir mutlak konumlandırma modunda çalışırken, motor her tam turunu tamamladığında birikimli tur sayısı burada yansıtılır.
- U40.24 (Mutlak Konum Geri Beslemesi (Enkoder Birimi) Alt 32 Bit):
Bu parametre enkoderin mutlak konumunu biriktirir ancak değer aralığı -2.147.483.648 ile 2.147.483.647 arasındadır. Bu sınır aşıldığında sayım başa sarar. Ancak, birikimli sayım her 2.147.483.647'yi (2^31) enkoder birimini aştığında, üst 32 bit parametresi olan U40.26 değeri 1 artar.
- U40.26 (Mutlak Konum Geri Beslemesi (Enkoder Birimi) Üst 32 Bit):
Yukarıda açıklandığı gibi, üst 32 bit sayım taşmasını önler. Birlikte kullanıldığında, çok turlu veri kapasitesi 64 bit olur.
Basit bir konum hesaplama örneği aşağıdadır:
Mevcut Mutlak Konum (enkoder birimi) = U40.26 × 2^32 + U40.24
Not: U40.24, 64 bitlik mutlak konum değerinin alt 32 bitini; U40.26 ise üst 32 bitini tutar.
3. Sık Karşılaşılan Sorunlar ve Çözümleri
- Pil ömrü ne kadardır? Yedek pilleri nereden satın alabilirim?
Normal çalışma koşullarında pil ömrü yaklaşık iki yıldır. Gerçek ömür; sıcaklık, kullanım alışkanlıkları ve çevresel faktörlere bağlı olarak değişiklik gösterebilir. Düzenli olarak değiştirilmesi önerilir. Kullanılan pil modeli ER14505'tir. Yedek piller Amazon veya eBay gibi platformlardan satın alınabilir. A6 servo sürücü, pil voltajı çok düştüğünde kullanıcıyı bilgilendiren ALF9.0 alarmını sağlar.
- C00.07 ayarlandıktan ve güç kapatılıp açıldıktan sonra neden servo sürücü hâlâ alarm veriyor?
Mutlak konumlandırma fonksiyonu servo motorda ilk kez etkinleştiriliyorsa, iki kez kapatıp yeniden başlatma döngüsü gereklidir:
- C00.07 parametresini ayarlayın ve başarıyla kaydedin.
- Servo sürücüyü kapatıp yeniden başlatın.
Servo sürücü ardından ER20.8 alarmı gösterecektir. Bu sorunu çözmek için F31.10 parametresini enkoder sıfırlama komut değerine (F31.10 = 4) aşağıdaki şekilde gösterildiği gibi ayarlayın:
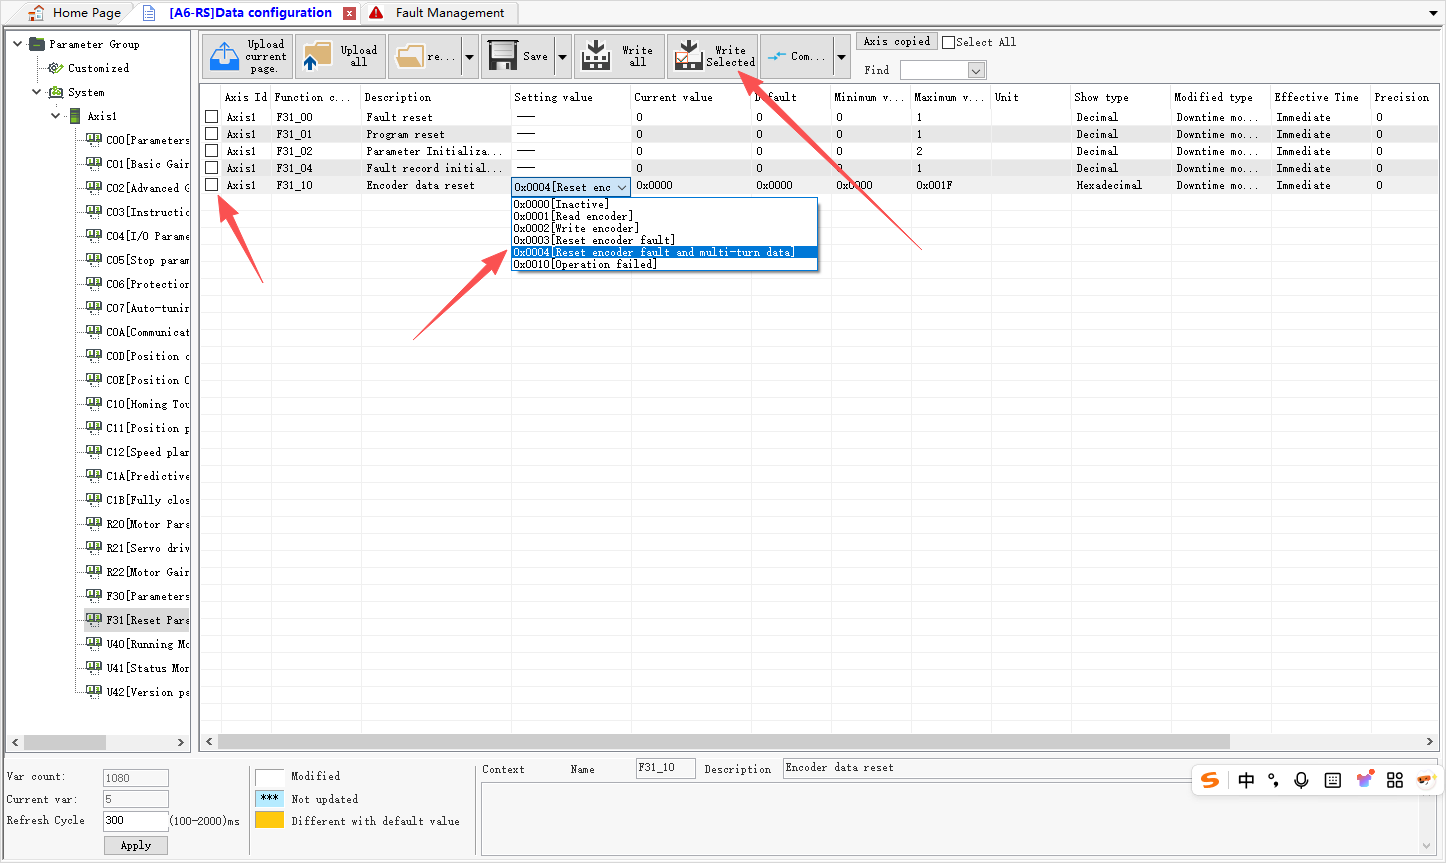
Bundan sonra servo sürücüyü tekrar kapatıp yeniden başlatın. Ardından durum arayüzünden mutlak konumlandırma fonksiyonunun başarıyla etkinleştirilip etkinleştirilmediğini doğrulayabilirsiniz:
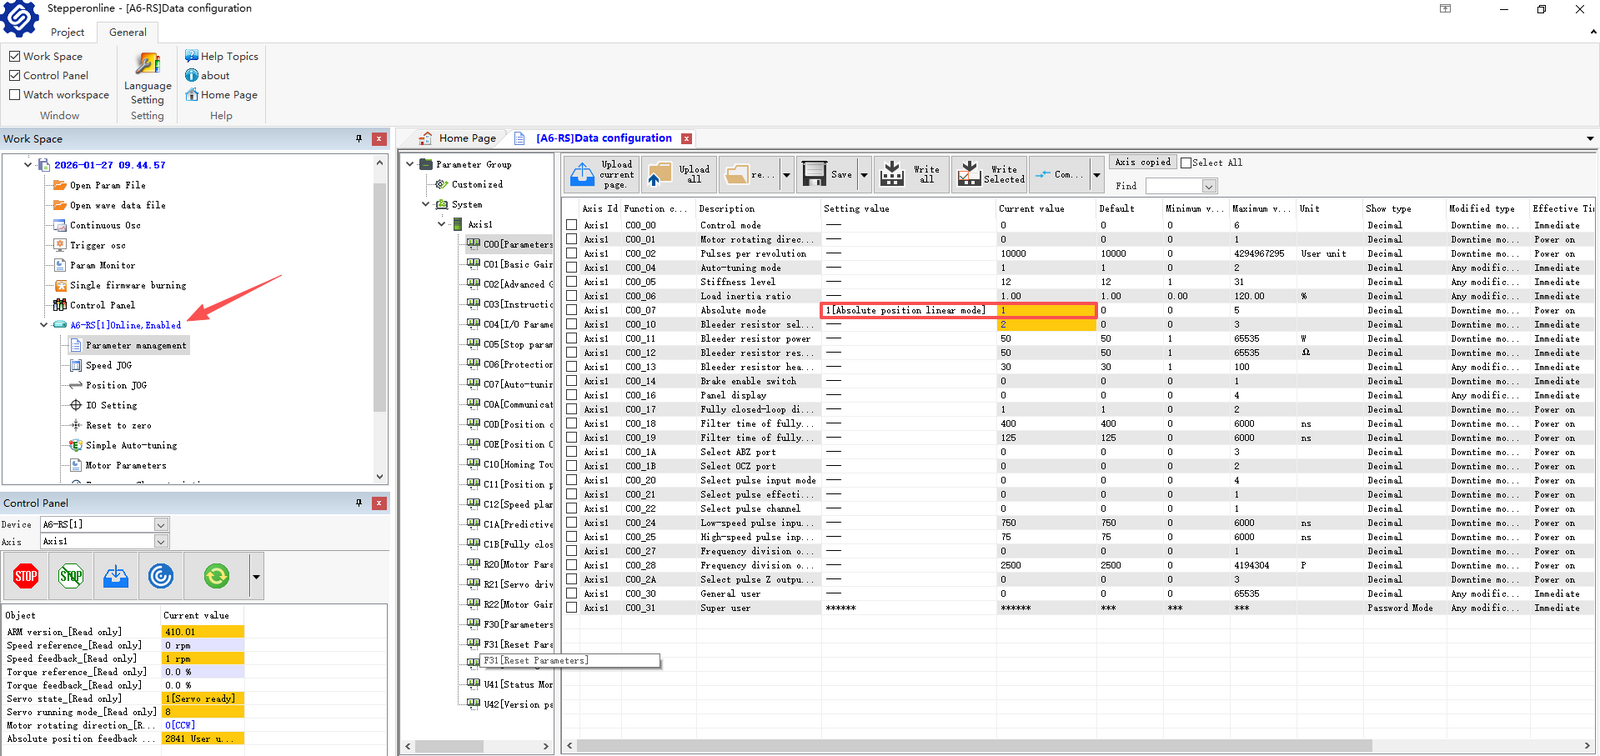
Şekilde gösterildiği gibi, servo sürücü çevrimiçi ve normal çalışıyor durumdadır; bu, mutlak konumlandırma fonksiyonunun başarıyla etkinleştirildiğini gösterir. Bu iki adımlı yeniden başlatma işlemi yalnızca mutlak fonksiyonun ilk etkinleştirilmesinde gereklidir. C00.07'de yapılacak sonraki değişikliklerde veya mutlak konumlandırma modları arasında geçiş yaparken yalnızca bir kez yeniden başlatma yeterlidir.
- Pil kutulu kablo kullanılmasına rağmen güç kapatılıp açıldığında konum verileri neden kayboluyor?
Öncelikle pil voltajını kontrol edin veya bilinen sağlam bir pil ile değiştirin. Sorunu izole etmek için motor sabit konumdayken yeni pilli yedek bir enkoder kablosu bağlayın ve güç kapatılıp açıldıktan sonra konum verilerinin korunup korunmadığını doğrulayın.
İkinci olarak, servo sürücünün U40 grubundaki diğer parametreleri inceleyerek tüm verilerin mi yoksa yalnızca belirli parametrelerin mi kaybolduğunu belirleyin. Bu durum devam ederse, yardım için destek ekibimizle iletişime geçin.
Son olarak, PLC veri kaybediyor ancak servo sürücü verileri koruyorsa, sorun PLC bağlantısında olabilir. İletişim arayüzünü ve kablolamayı olası sorunlara karşı kontrol edin.
- Mutlak konum verileri nasıl temizlenir?
Tüm konum verilerini temizlemeniz gerekiyorsa aşağıdaki adımları izleyin:
- Referansa gönderme (homing) fonksiyonunu bulun.
- "Yalnızca Motor Z Sinyalini Kullan" seçeneğini seçin.
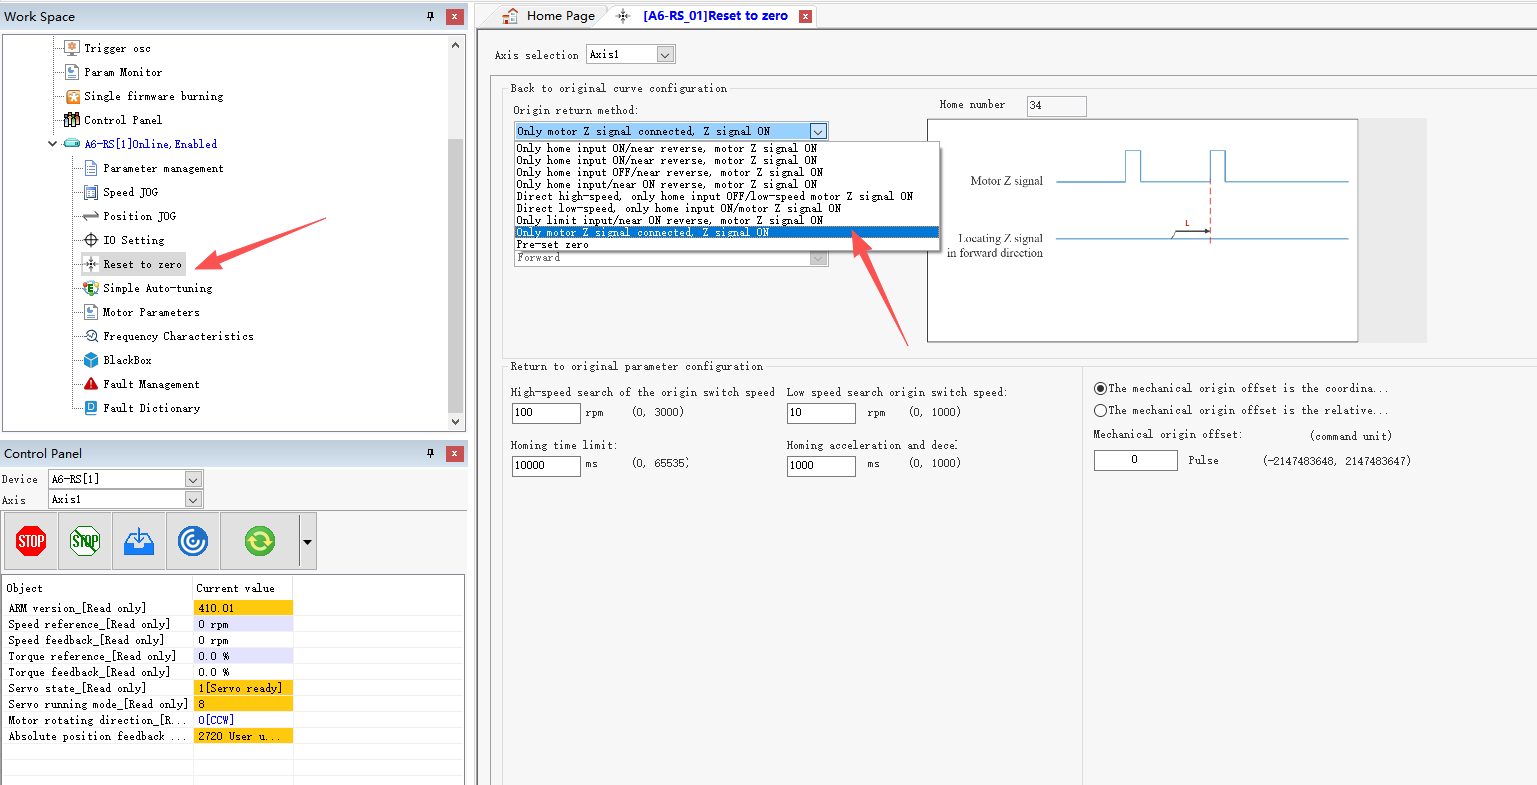
Aşağıdaki şekilde gösterildiği gibi, mod otomatik olarak 34'e değişecektir. Diğer ayarların değiştirilmesine gerek yoktur ve varsayılan değerlerinde kalabilir. (Mod 34 en basit ve en kullanışlı seçenektir.)
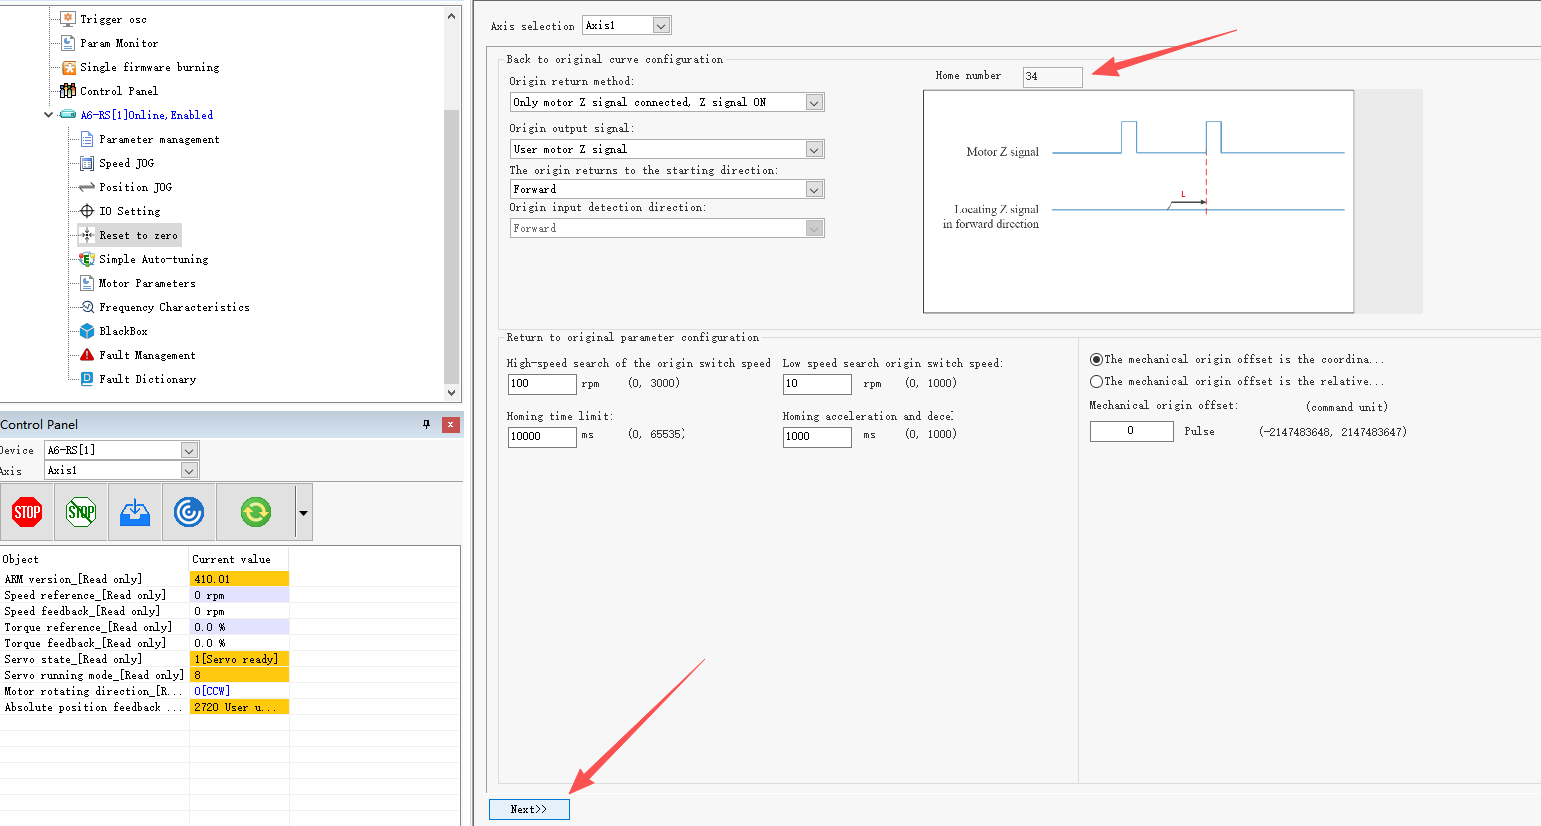
Referansa göndermeyi başlatmak için Başlat düğmesine tıklayın.
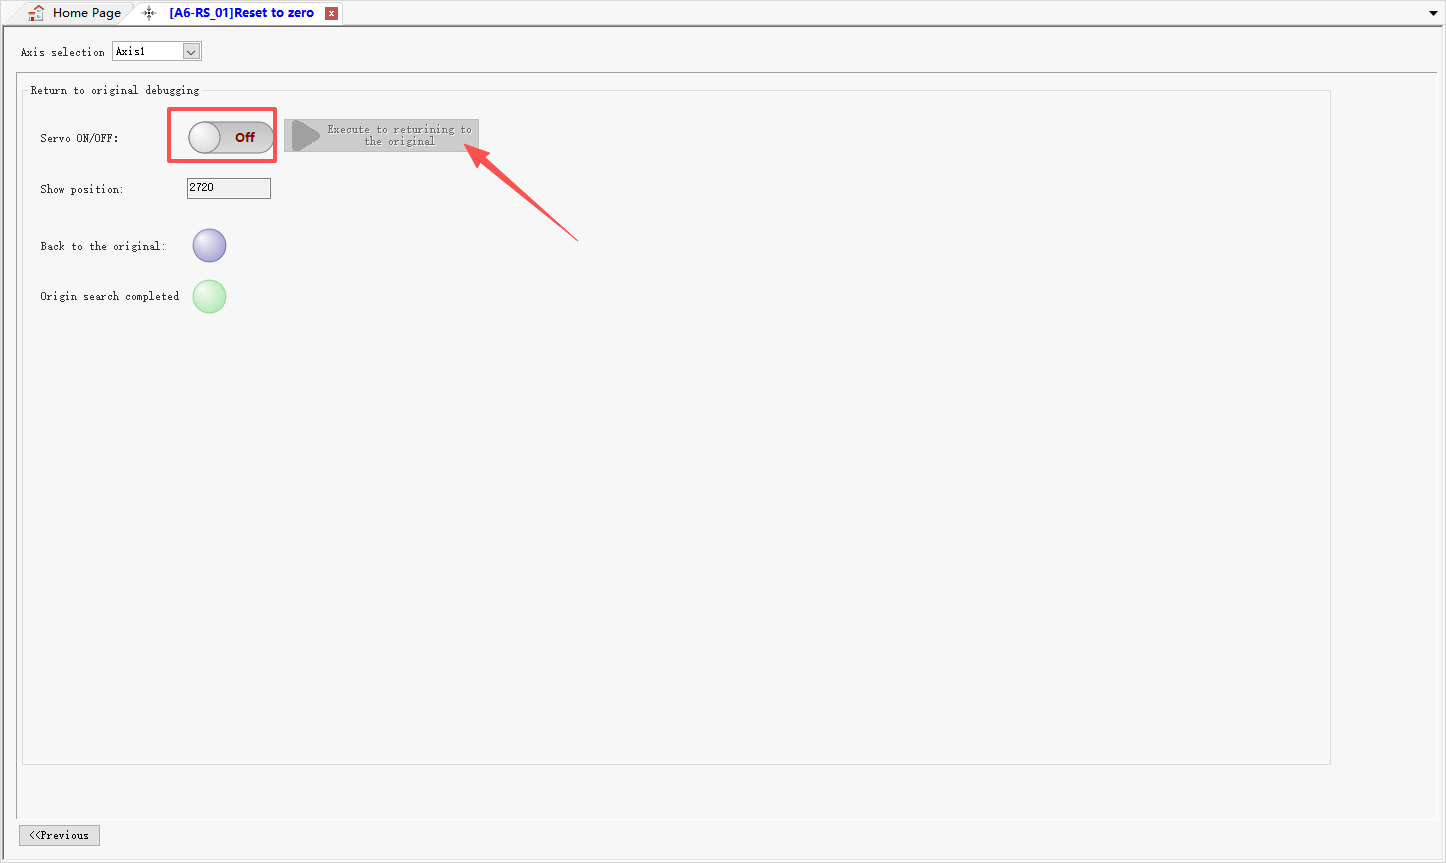
Motor, aşağıdaki şekilde gösterildiği gibi sıfır konumuna ulaşana kadar yavaş dönecektir.
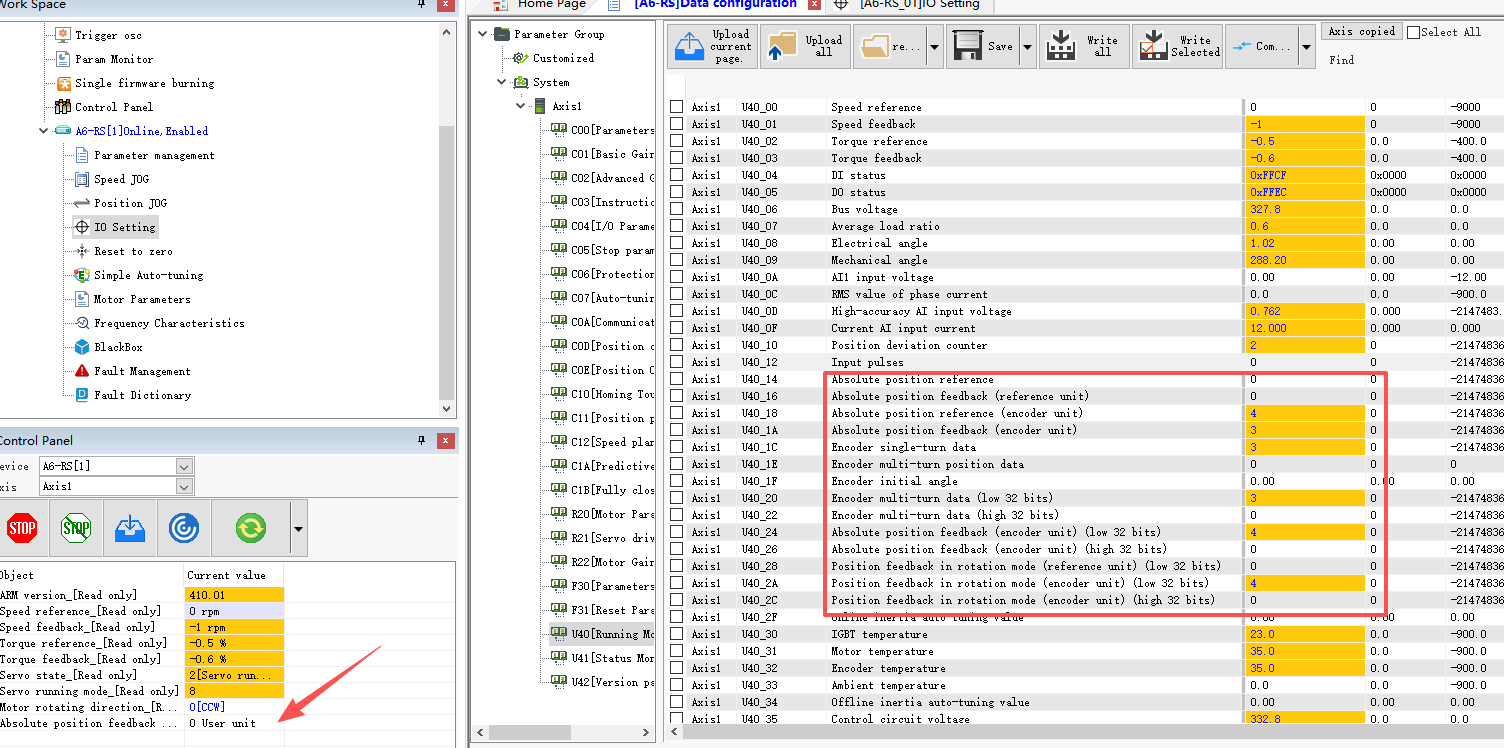
Yalnızca çok turlu konum verilerini temizleyip diğer konum verilerini değiştirmeden bırakmak istiyorsanız, yukarıdaki Bölüm 2'de açıklanan yöntemi (F31.10 = 4) izleyin. Bu işlem U40.1E değerini sıfıra sıfırlayacaktır.