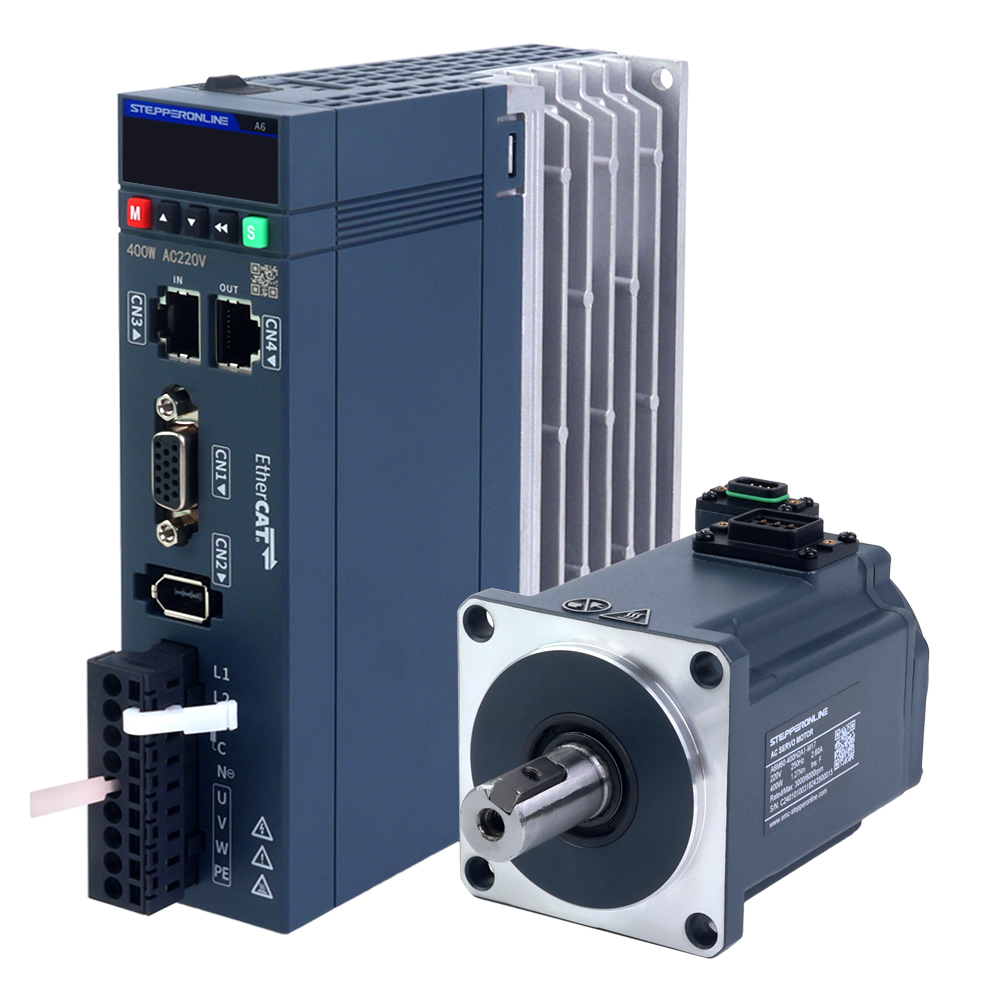
Funkcja pozycjonowania absolutnego umożliwia serwosilnikowi dokładne rozpoznanie swojej bieżącej pozycji (pozycji absolutnej) natychmiast po utracie zasilania lub ponownym uruchomieniu, bez konieczności powrotu do punktu referencyjnego. Podstawą sprzętową tej funkcji jest enkoder absolutny. Wszystkie serwosilniki serii A6 są wyposażone w 17-bitowy enkoder absolutny. Aby korzystać z funkcji pozycjonowania absolutnego, wymagany jest dedykowany kabel z pojemnikiem na baterię, jak pokazano na poniższym rysunku:
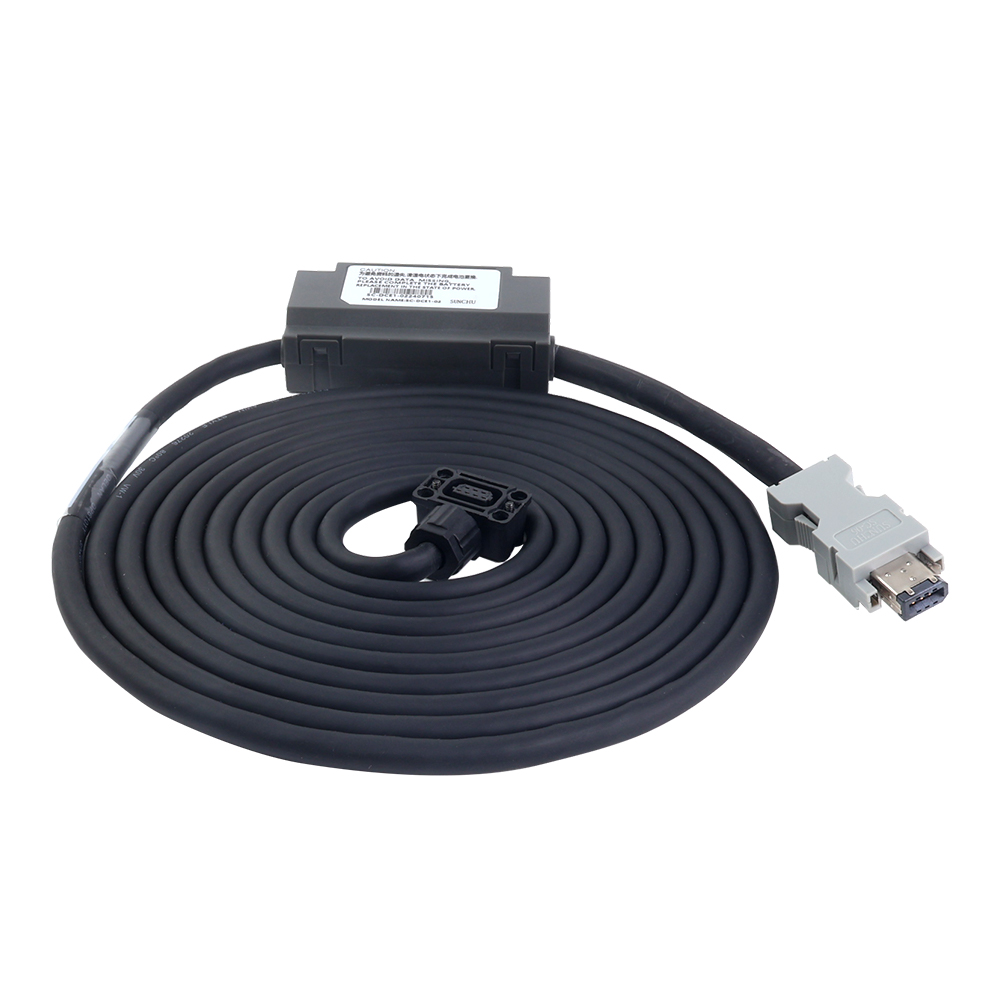
Bateria służy jako awaryjne źródło zasilania enkodera silnika. Enkoder wymaga ciągłego zasilania, aby utrzymać dane o pozycji. Gdy serwonapęd jest wyłączony lub ponownie uruchamiany, nie może dostarczać zasilania do enkodera. Dlatego dodanie baterii do kabla enkodera jest optymalnym rozwiązaniem zapewniającym, że dane o pozycji nie zostaną utracone. Działa to jako niezależne awaryjne źródło zasilania.
Uwaga: Jeśli funkcja pozycjonowania absolutnego jest włączona przy użyciu standardowego kabla bez pojemnika na baterię, serwonapęd wywoła alarm.
1. Instrukcje dotyczące włączania funkcji
- Podłącz serwosilnik i serwonapęd za pomocą kabla enkodera z pojemnikiem na baterię.
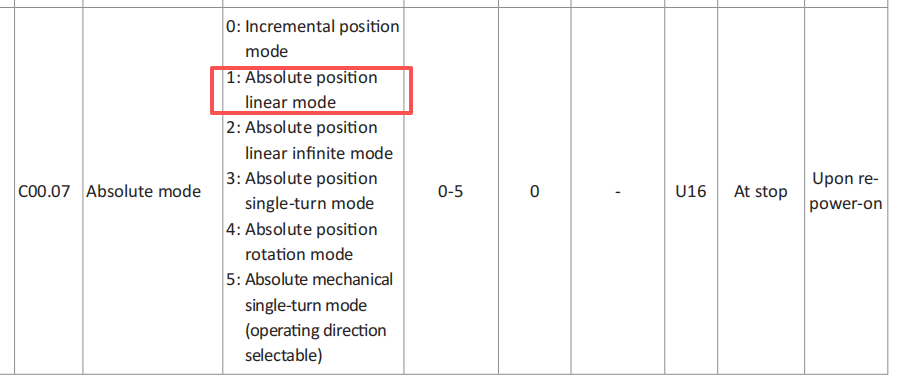
- Skonfiguruj parametry serwonapędu. Seria A6 oferuje pięć trybów pozycjonowania absolutnego, które można wybrać w zależności od wymagań aplikacji:
- Absolutny tryb liniowy: Mapuje wieloobrotową pozycję absolutną enkodera liniowo na wstępnie ustawiony skok liniowy. Nadaje się do liniowych ruchów posuwisto-zwrotnych, takich jak moduły liniowe, prowadnice i systemy bramowe. Wieloobrotowe dane absolutne enkodera zmieniają się w stałym zakresie bez ryzyka przepełnienia pozycji.
- Absolutny tryb liniowy ciągły: Nadaje się do scenariuszy, w których silnik obraca się ciągle w jednym kierunku. Dane o pozycji kumulują się w nieskończoność, a serwonapęd nie wywołuje alarmów przepełnienia pozycji.
- Absolutny tryb jednoobrotowy enkodera: Najprostszy tryb absolutny. Ten tryb nie rejestruje danych wieloobrotowych; zachowuje tylko informacje o pozycji jednoobrotowej. Nadaje się do aplikacji, w których zakres ruchu nie przekracza jednego pełnego obrotu, takich jak przeguby ramion robotów, zawory obrotowe, stoły pozycjonowania kątowego i stoły indeksujące.
- Absolutny tryb obrotowy: Standardowy i najczęściej używany wieloobrotowy tryb absolutny. Każda wartość enkodera jednoznacznie odpowiada absolutnej pozycji mechanicznej wału silnika. Nadaje się do większości aplikacji obrotowych wymagających pełnego pozycjonowania absolutnego, takich jak przeguby robotów, zmieniacze narzędzi CNC, stoły obrotowe i wciągarki.
- Absolutny mechaniczny tryb jednoobrotowy: Zaprojektowany do aplikacji wymagających niezwykle wysokiej dokładności pozycjonowania w ramach jednego obrotu, gdzie utrata pozycji po awarii zasilania jest niedopuszczalna. Przykłady obejmują wysokoprecyzyjne stoły indeksujące, precyzyjne zawory i mechanizmy pochylenia radaru. Podobnie jak w przypadku absolutnego trybu jednoobrotowego enkodera, ten tryb jest bardziej niezawodny, ponieważ serwonapęd aktywnie ignoruje liczbę obrotów. Jeśli silnik obróci się poza jeden pełny obrót, pozycja sprzężenia zwrotnego zawija się w ramach jednego obrotu (operacja modulo), zapobiegając błędnym wartościom, takim jak 361°, a tym samym zapewniając większą stabilność systemu.
Poniższe kroki demonstrują konfigurację za pomocą narzędzia programowego. Ta sama procedura ma zastosowanie podczas korzystania z panelu przedniego serwonapędu lub innych metod konfiguracji.
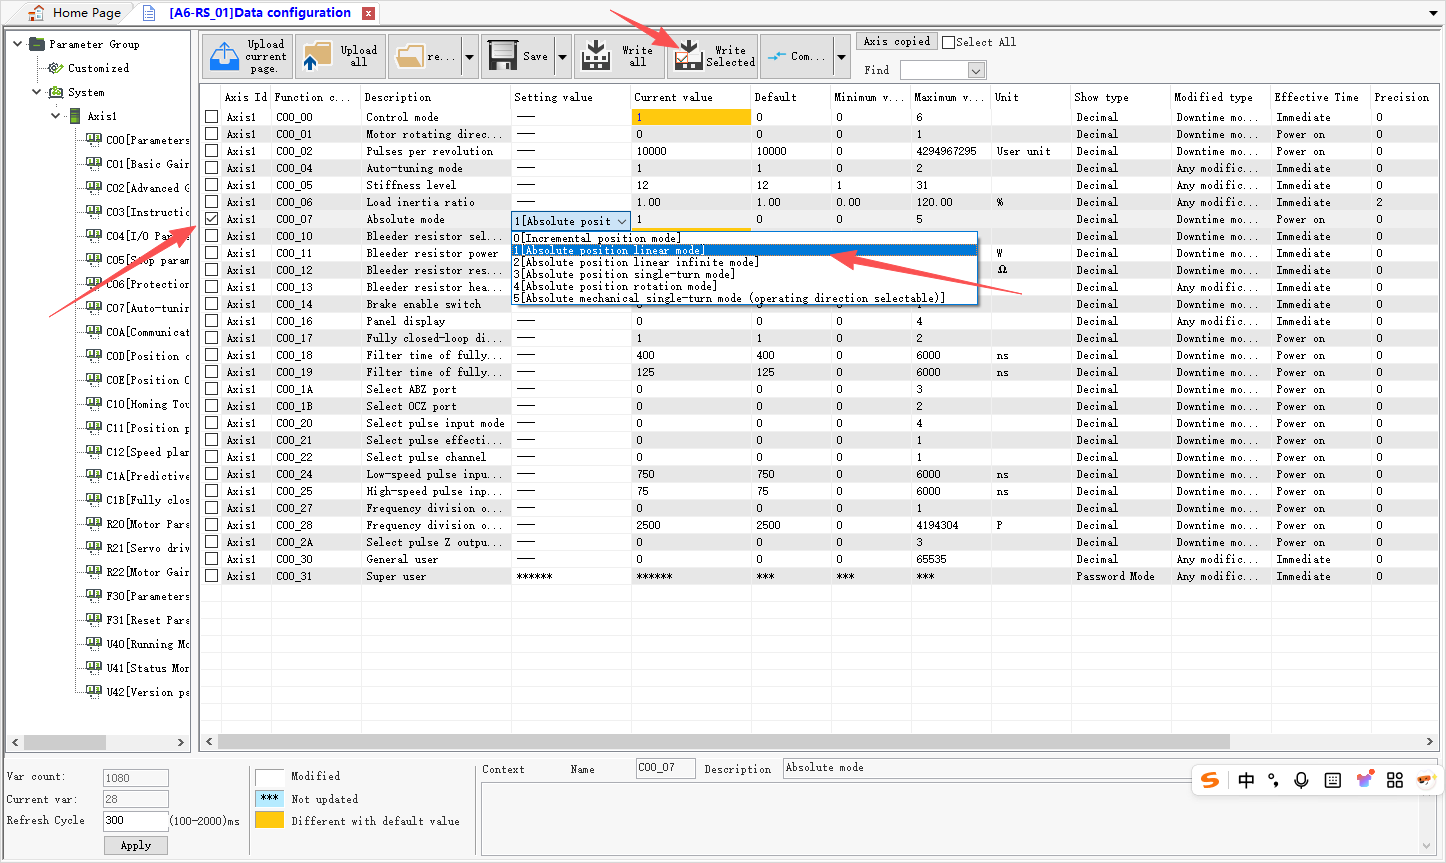
- Otwórz parametry konfiguracyjne grupy C00.
- Znajdź C00.07 i wybierz żądany tryb pozycjonowania absolutnego.
- Zapisz ustawienia.
Po zapisaniu wyłącz i ponownie uruchom serwonapęd, aby funkcja pozycjonowania absolutnego zaczęła działać.
2. Wyjaśnienie parametrów pozycjonowania absolutnego
Najpierw przejrzyj parametry w grupie U40 serwonapędu związane z enkoderem:
- U40.16 (Sprzężenie zwrotne pozycji absolutnej (jednostki polecenia)):
Wyświetla całkowitą pozycję silnika w jednostkach polecenia, co jest powiązane z parametrem C00.02. Na przykład, jeśli C00.02 = 10 000, silnik wykonuje jeden pełny obrót na 10 000 jednostek polecenia. Wartość parametru = liczba obrotów silnika × 10 000.
- U40.18 (Sprzężenie zwrotne pozycji absolutnej (jednostki enkodera)):
Wyświetla całkowitą pozycję silnika w jednostkach enkodera, co jest powiązane z rozdzielczością enkodera. Na przykład, przy 17-bitowym enkoderze, silnik wykonuje jeden pełny obrót na 131 072 jednostek enkodera. Wartość parametru = liczba obrotów silnika × 131 072.
- U40.1C (Informacja jednoobrotowa enkodera):
Określona przez sprzęt enkodera. Jak opisano powyżej, jeden obrót silnika odpowiada 131 072 jednostkom enkodera, jak pokazano na poniższym rysunku:
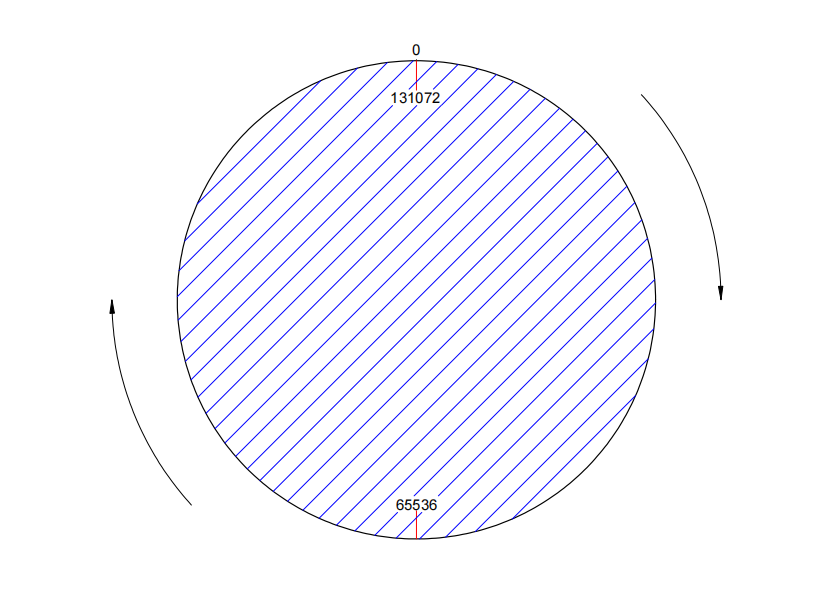
Niezależnie od tego, ile obrotów wykona silnik, informacja o pozycji jednoobrotowej pozostaje stała, konsekwentnie podążając za wzorcem 0 → 65536 → 131072 → 65536 → 0. Reprezentuje to jednoobrotową informację o pozycji absolutnej enkodera. Gdy tylko silnik się zatrzyma, można uzyskać jego konkretną pozycję w ramach jednego obrotu.
- U40.1E (Informacja o pozycji wieloobrotowej enkodera):
Jest to najważniejszy parametr dla wieloobrotowego pozycjonowania absolutnego. Gdy silnik pracuje w dowolnym trybie pozycjonowania absolutnego innym niż tryb jednoobrotowy, skumulowana liczba obrotów jest odzwierciedlana tutaj za każdym razem, gdy silnik wykonuje pełny obrót.
- U40.24 (Sprzężenie zwrotne pozycji absolutnej (jednostki enkodera) dolne 32 bity):
Ten parametr kumuluje pozycję absolutną enkodera, ale ma zakres wartości od -2 147 483 648 do 2 147 483 647. Po przekroczeniu tego limitu licznik się zawija. Jednak za każdym razem, gdy skumulowana liczba przekracza 2 147 483 647 (2^31) jednostek enkodera, parametr górnych 32 bitów U40.26 zwiększa się o 1.
- U40.26 (Sprzężenie zwrotne pozycji absolutnej (jednostki enkodera) górne 32 bity):
Jak opisano powyżej, górne 32 bity zapobiegają przepełnieniu licznika. Łącznie pojemność danych wieloobrotowych wynosi 64 bity.
Prosty przykład obliczania pozycji jest następujący:
Bieżąca pozycja absolutna (jednostki enkodera) = U40.26 × 2^32 + U40.24
Uwaga: U40.24 przechowuje dolne 32 bity, a U40.26 przechowuje górne 32 bity 64-bitowej wartości pozycji absolutnej.
3. Typowe problemy i rozwiązania
- Jaka jest żywotność baterii? Jak mogę kupić baterie zapasowe?
Typowa żywotność baterii wynosi około dwóch lat w normalnych warunkach pracy. Rzeczywista żywotność może się różnić w zależności od temperatury, wzorców użytkowania i czynników środowiskowych. Zaleca się regularną wymianę. Używany model baterii to ER14505. Baterie zapasowe można kupić na platformach takich jak Amazon lub eBay. Serwonapęd A6 zapewnia alarm ALF9.0, który powiadamia użytkownika, gdy napięcie baterii jest zbyt niskie.
- Dlaczego serwonapęd nadal wywołuje alarm po ustawieniu C00.07 i cyklu zasilania?
Jeśli funkcja pozycjonowania absolutnego jest włączana na serwosilniku po raz pierwszy, wymagane są dwa cykle wyłączenia i ponownego uruchomienia:
- Ustaw parametr C00.07 i zapisz go pomyślnie.
- Wyłącz i ponownie uruchom serwonapęd.
Serwonapęd wyświetli następnie alarm ER20.8. Aby to rozwiązać, ustaw parametr F31.10 na wartość polecenia resetowania enkodera (F31.10 = 4), jak pokazano poniżej:
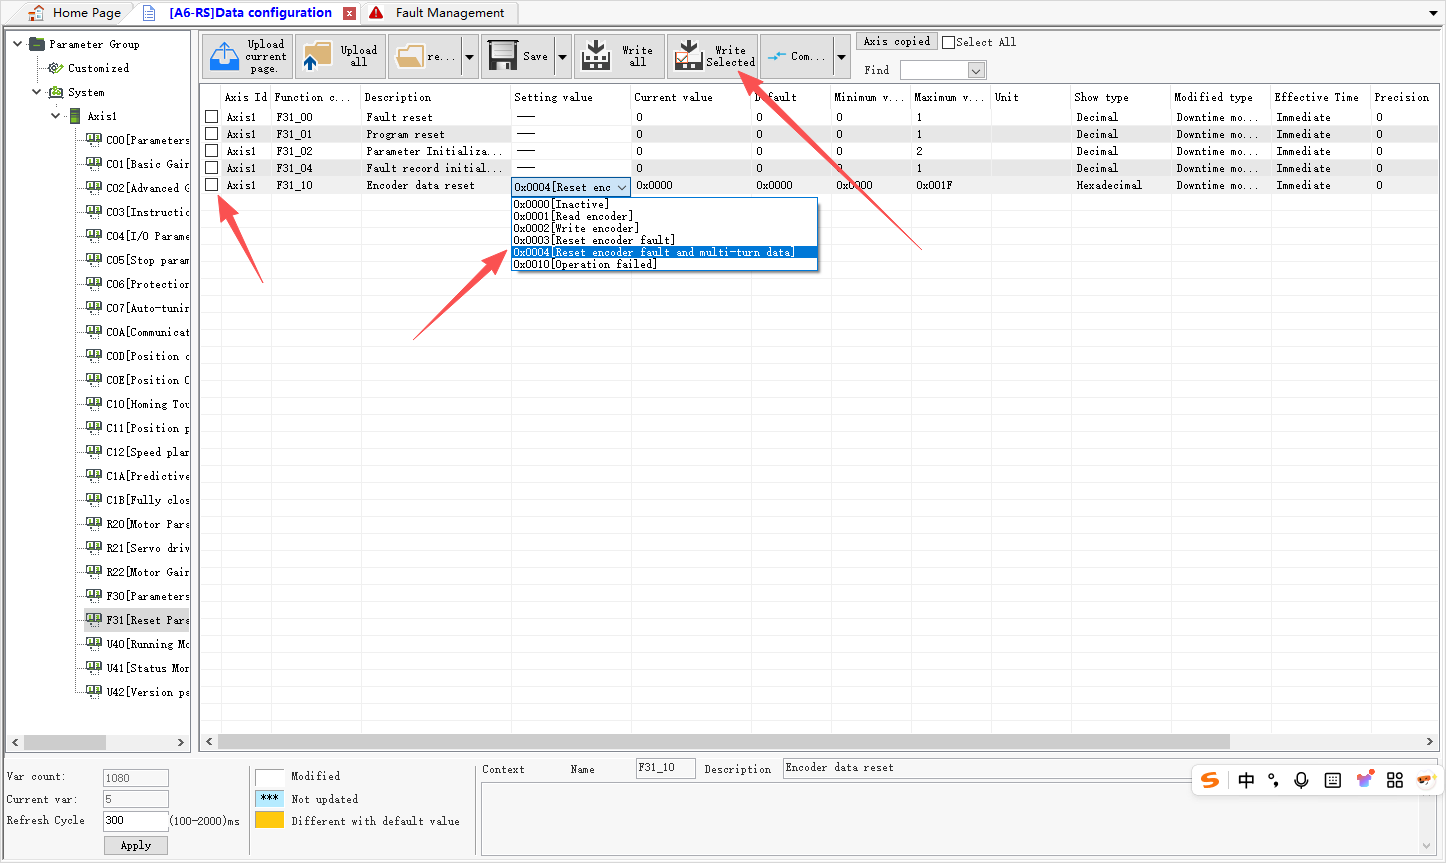
Następnie wyłącz i ponownie uruchom serwonapęd. Możesz następnie zweryfikować, czy funkcja pozycjonowania absolutnego została pomyślnie włączona za pomocą interfejsu statusu:
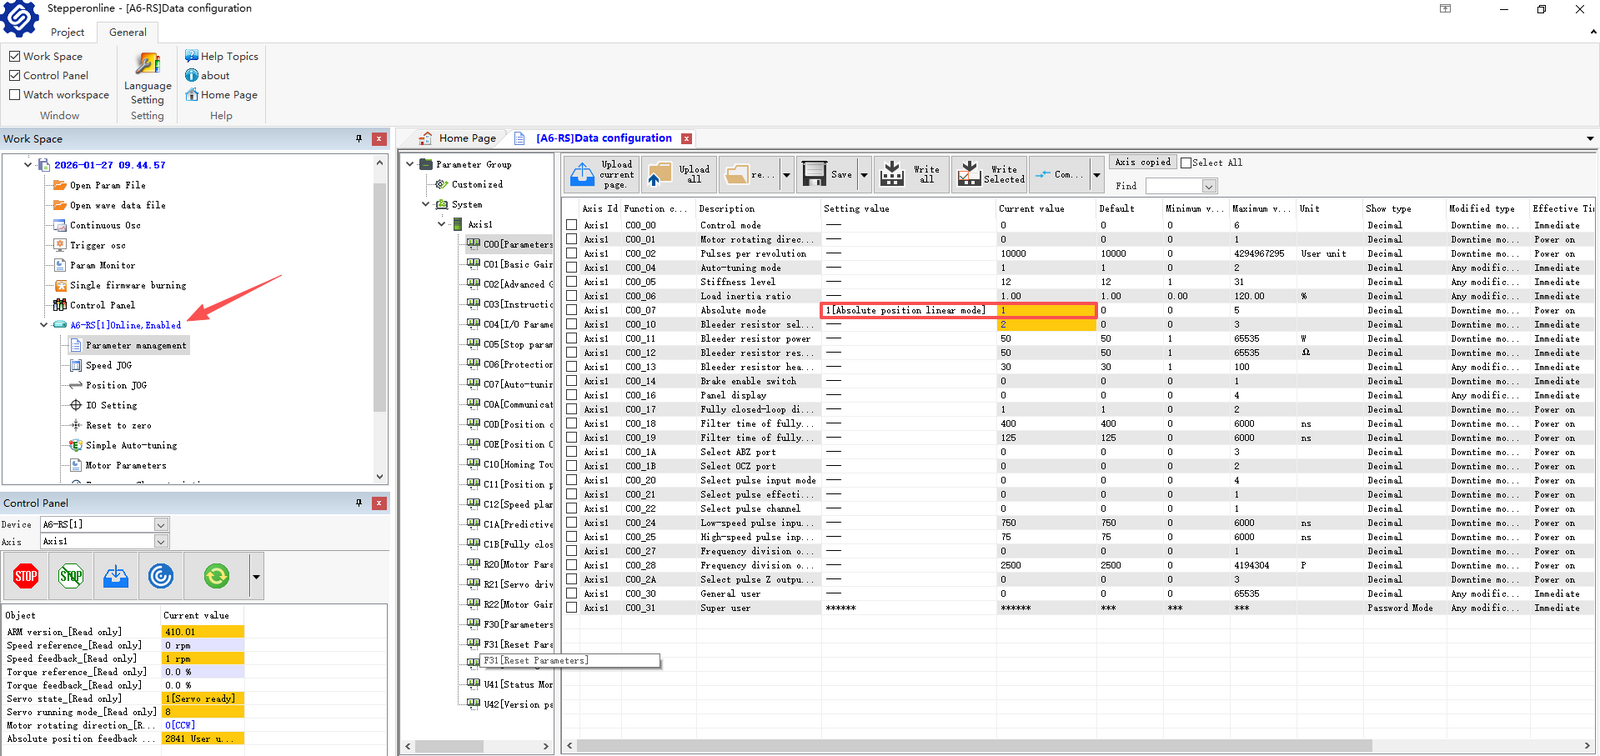
Jak pokazano na rysunku, serwonapęd jest online i działa normalnie, co wskazuje, że funkcja pozycjonowania absolutnego została pomyślnie włączona. Ten dwuetapowy proces ponownego uruchamiania jest wymagany tylko przy początkowej aktywacji funkcji absolutnej. Przy kolejnych zmianach C00.07 lub przełączaniu między trybami pozycjonowania absolutnego wymagane jest tylko jedno ponowne uruchomienie.
- Dlaczego dane o pozycji są tracone po cyklu zasilania, nawet przy kablu z pojemnikiem na baterię?
Najpierw sprawdź napięcie baterii lub wymień ją na znaną dobrą baterię. Aby zlokalizować problem, podłącz zapasowy kabel enkodera ze świeżą baterią, utrzymując silnik w bezruchu, a następnie sprawdź, czy dane o pozycji są zachowywane po cyklu zasilania.
Następnie przejrzyj inne parametry w grupie U40 serwonapędu, aby ustalić, czy wszystkie dane zostały utracone, czy tylko określone parametry. Jeśli tak się stanie, skontaktuj się z naszym zespołem wsparcia, aby uzyskać pomoc.
Na koniec, jeśli PLC traci dane, ale serwonapęd je zachowuje, problem może leżeć w połączeniu PLC. Sprawdź interfejs komunikacyjny i okablowanie pod kątem potencjalnych problemów.
- Jak wyczyścić dane o pozycji absolutnej?
Jeśli potrzebujesz wyczyścić wszystkie dane o pozycji, zapoznaj się z poniższymi krokami:
- Znajdź funkcję bazowania.
- Wybierz "Użyj tylko sygnału Z silnika".
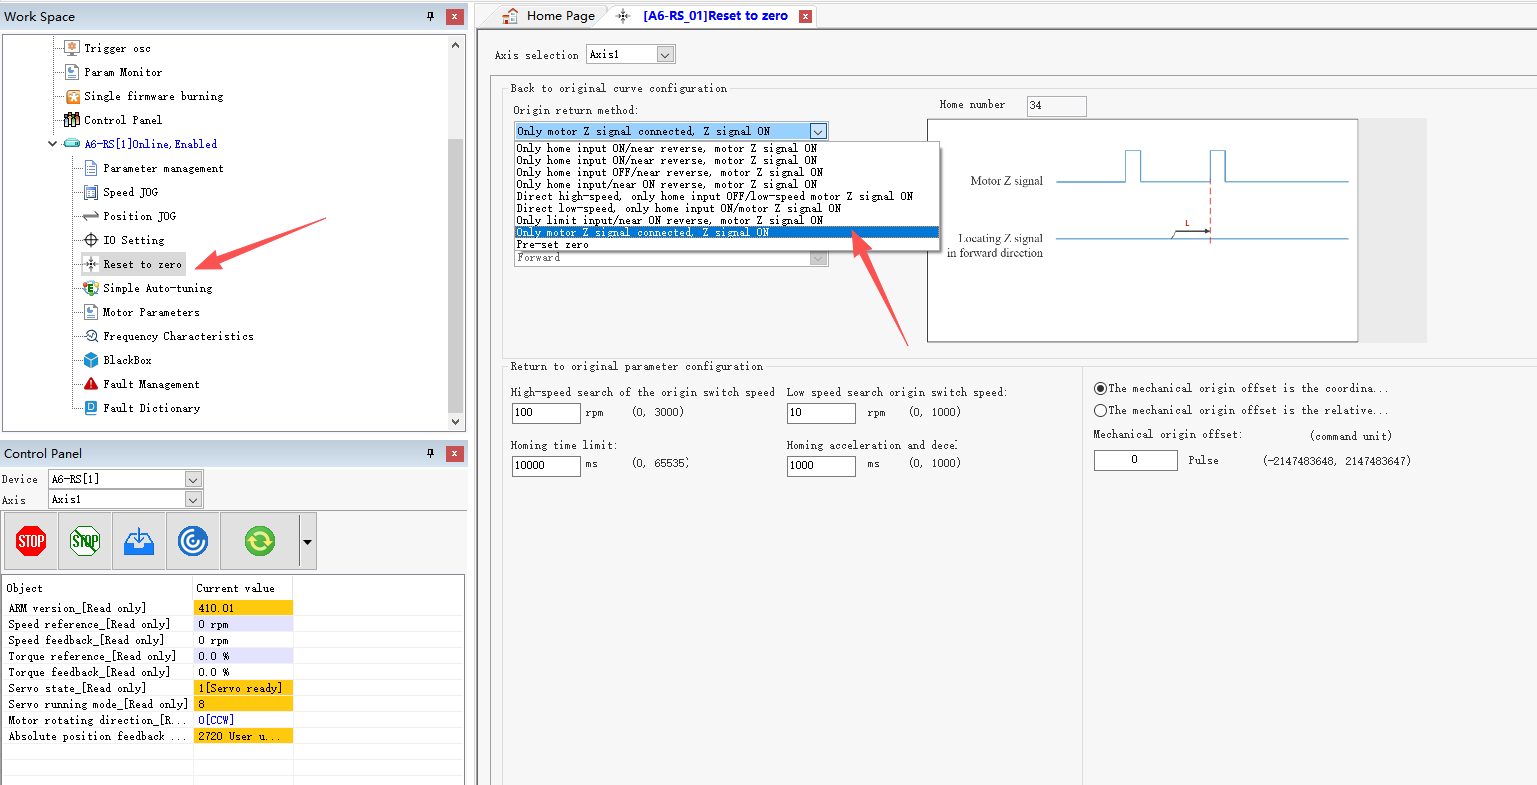
Jak pokazano na poniższym rysunku, tryb automatycznie zmieni się na 34. Inne ustawienia nie muszą być modyfikowane i mogą pozostać na wartościach domyślnych. (Tryb 34 jest najprostszą i najwygodniejszą opcją.)
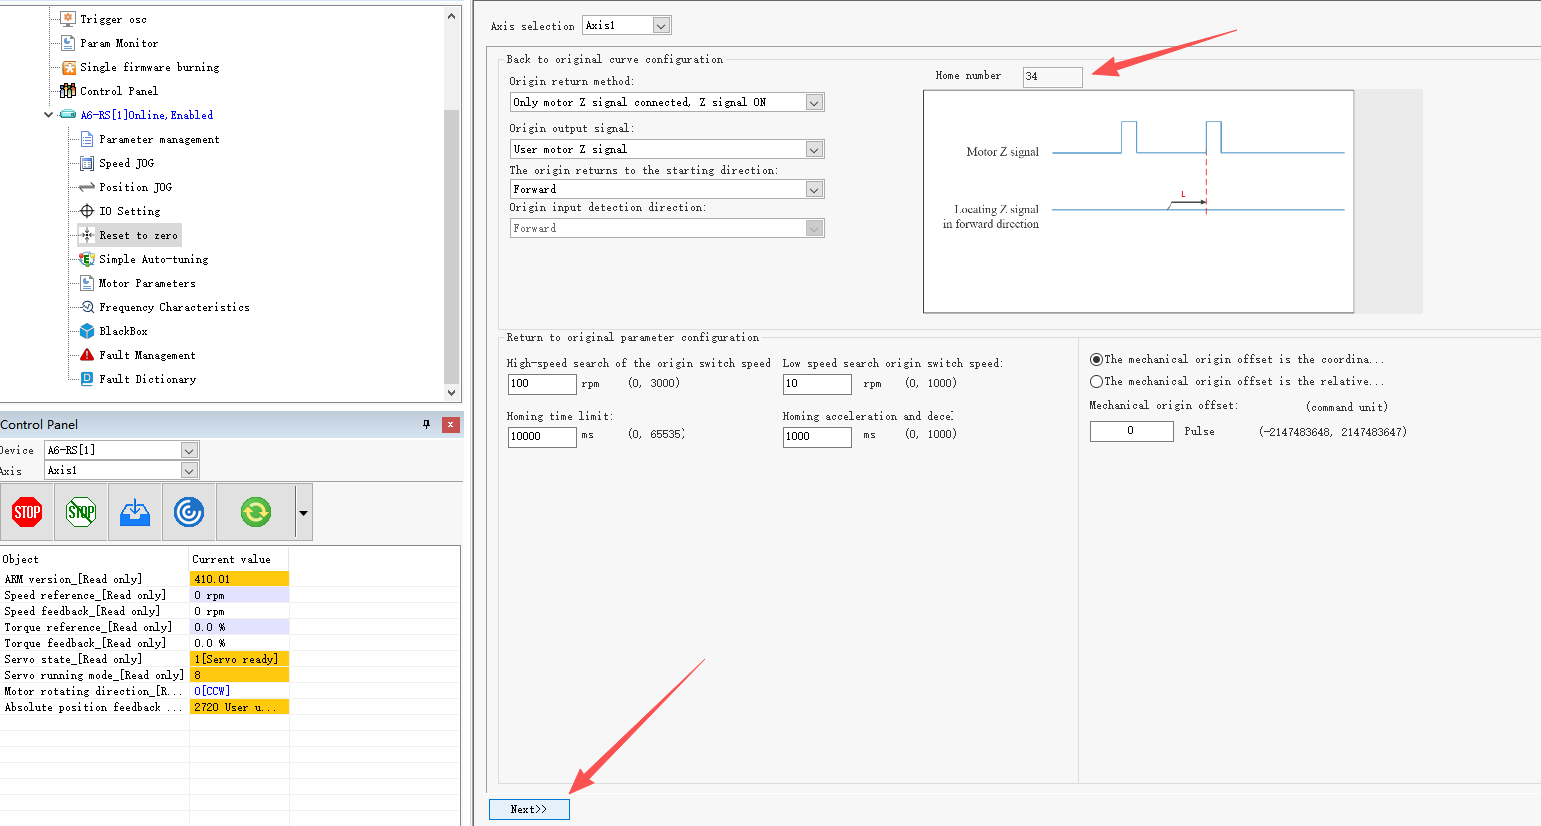
Kliknij przycisk Start, aby rozpocząć bazowanie.
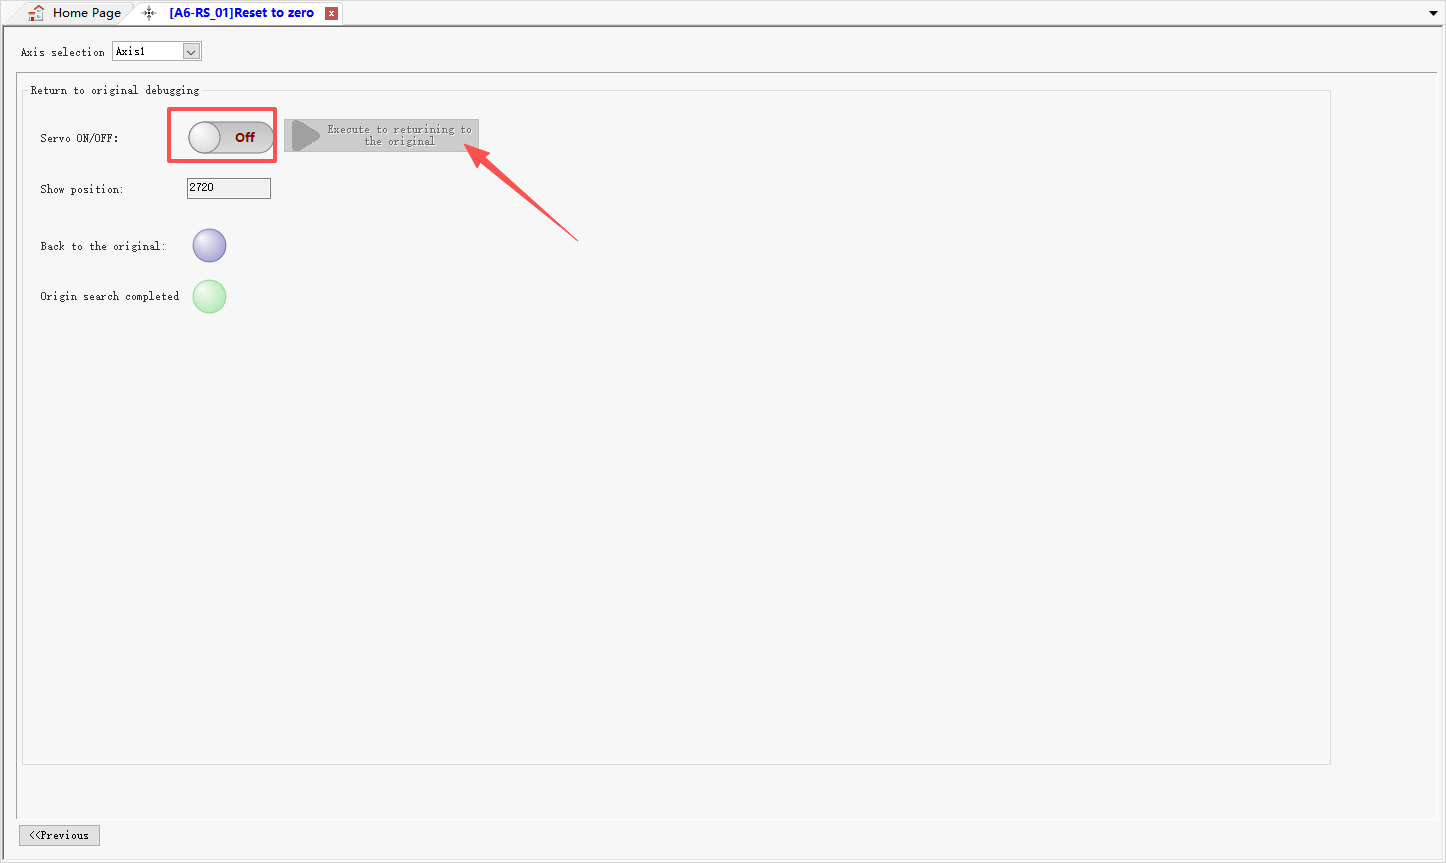
Silnik będzie obracał się powoli, aż osiągnie pozycję zerową, jak pokazano na poniższym rysunku.
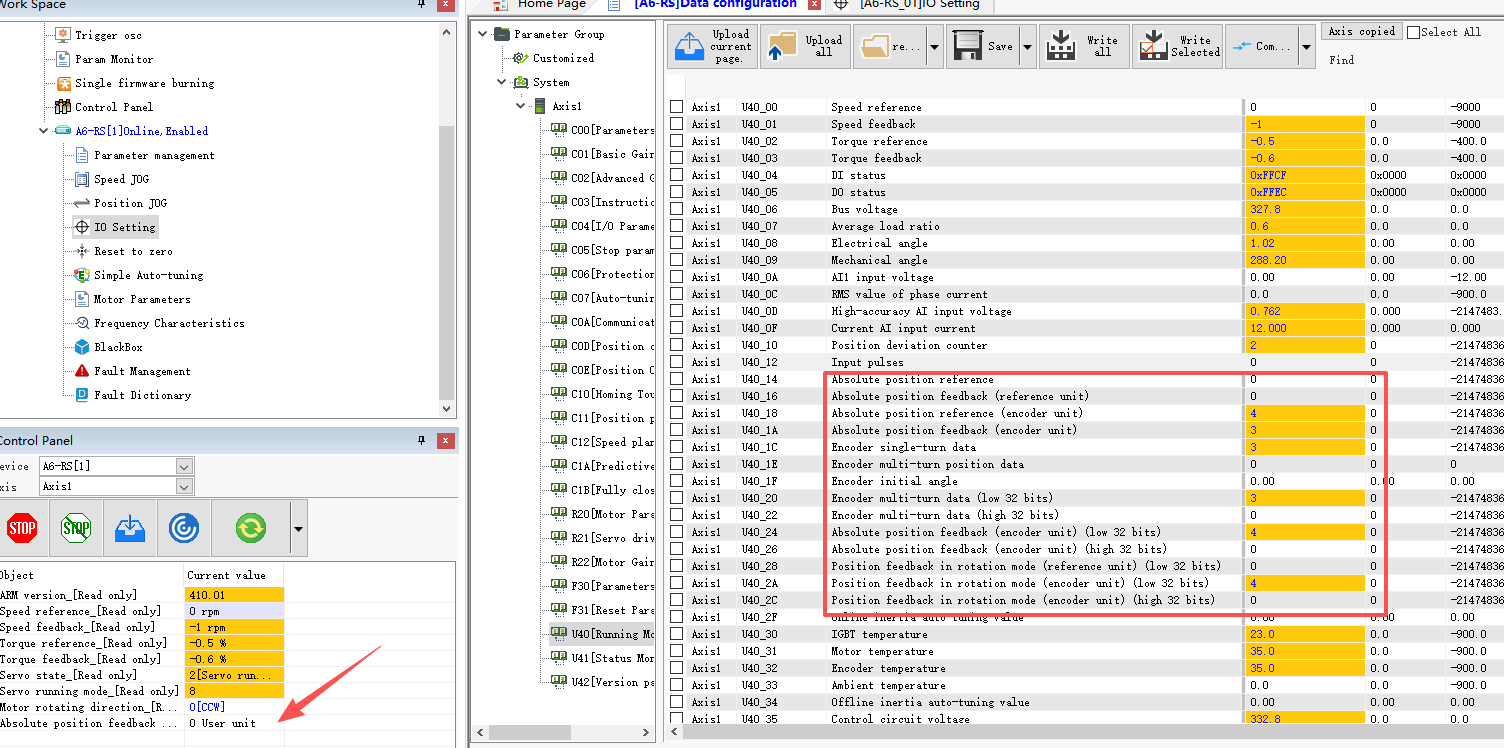
Jeśli potrzebujesz wyczyścić tylko dane o pozycji wieloobrotowej, zachowując inne dane o pozycji bez zmian, zapoznaj się z metodą opisaną w sekcji 2 powyżej (F31.10 = 4). Spowoduje to zresetowanie U40.1E do zera.