W tym artykule wyjaśniono, jak sterować prędkością silnika za pomocą sterownika silników krokowych DM556RS poprzez komunikację Modbus RS485.
Sprzęt
- Sterownik: DM556RS
- Silnik: 23HE30-2804S
Oprogramowanie
Oprogramowanie do debugowania portu szeregowego (np. Modbus Poll) lub zewnętrzny sterownik z funkcją komunikacji RS485.
Konfiguracja
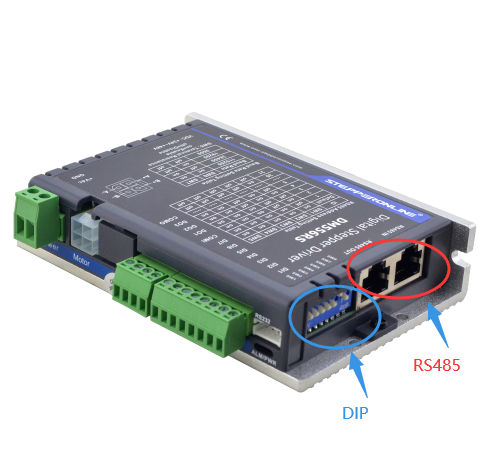
Ustaw prędkość transmisji, adres stacji i rezystor terminacyjny za pomocą przełączników DIP na sterowniku, jak pokazano poniżej.
1. Tryb JOG
Tryb JOG umożliwia pracę silnika z ustawioną prędkością w wybranym kierunku. Poniższy przykład ustawia prędkość JOG na 300 obr./min.
| Komenda | Opis |
|---|---|
01 06 18 01 40 01 2E AA |
JOG do przodu |
01 06 18 01 40 02 6E AB |
JOG do tyłu |
01 06 01 E1 01 2C D8 4D |
Ustawienie prędkości JOG (300 obr./min) |
01 06 01 E7 01 2C 38 4C |
Ustawienie czasu przyspieszania/zwalniania JOG |
Ważne: Gdy tryb JOG jest wyzwalany przez RS485, silnik pracuje w sposób ciągły tylko wtedy, gdy komendy wyzwalające są wysyłane w odstępach krótszych niż 50 ms. Jeśli odstęp między komendami przekracza 50 ms, silnik wykonuje pojedynczy ruch JOG, a następnie się zatrzymuje.
2. Sterowanie prędkością — praca ciągła (PR0)
PR0 można skonfigurować jako zestaw parametrów trybu prędkości do ciągłej pracy silnika. Poniższy przykład ustawia prędkość PR0 na 300 obr./min i uruchamia silnik.
| Komenda | Opis |
|---|---|
01 06 62 00 00 02 17 B3 |
Ustawienie PR0 na tryb prędkości |
01 06 62 03 01 2C 66 3F |
Ustawienie prędkości PR0 (300 obr./min) |
01 06 60 02 00 10 37 C6 |
Wyzwolenie operacji PR0 (start) |
01 06 60 02 00 40 37 FA |
Awaryjne zatrzymanie |
Uwaga: Można zmienić prędkość pracy silnika podczas jego działania. Po zmodyfikowaniu wartości prędkości należy ponownie wysłać komendę wyzwalającą PR0 (
01 06 60 02 00 10 37 C6), aby zastosować nową prędkość.