Najpierw zapoznaj się z przeglądem kroków połączenia:
| 1 | Zainstaluj oprogramowanie Beckhoff PLC-TwinCAT3 |
|---|---|
| 2 | Utwórz nowy projekt |
| 3 | Zainstaluj sterownik karty sieciowej |
| 4 | Wykrywanie urządzeń |
| 5 | Konfiguracja parametrów serwomechanizmu |
| 6 | Konfiguracja PDO |
| 7 | Skonfiguruj informacje o czasie rzeczywistym |
| 8 | Aktywuj konfigurację |
1. Zainstaluj oprogramowanie Beckhoff PLC-TwinCAT3
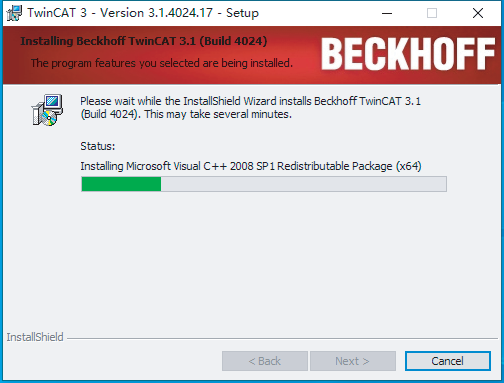
1.1. Uwagi dotyczące instalacji:
System operacyjny komputera:
Windows 7 (wymaga zainstalowanego Service Pack 1) Windows 10 Professional / Enterprise (obsługuje tylko TwinCAT 3.1.4020 lub nowsze wersje)
(Wersje Windows 10 Home / Education nie są zalecane, ponieważ mogą powodować zawieszanie systemu podczas przełączania w tryb Run.)
1.2. Karta sieciowa:
Zalecana jest karta Ethernet Intel Gigabit lub szybsza. Inne karty sieciowe mogą nie obsługiwać TwinCAT 3 lub mogą wykazywać niestabilną wydajność.
Po zainstalowaniu oprogramowania dodaj plik opisu urządzenia XML z serii A6-EC (plik ESI: STEPPERONLINE_A6_Servo_V0.04.xml) do katalogu urządzeń EtherCAT w TwinCAT 3 (np. C:\TwinCAT\3.1\Config\Io\EtherCAT).
Link do pobrania pliku XML: https://www.omc-stepperonline.com/index.php?route=product/product/get_file&file=5072/STEPPERONLINE_A6_Servo_V0.04.xml
2. Utwórz nowy projekt
Uruchom program TwinCAT 3 i utwórz nowy projekt TwinCAT 3:
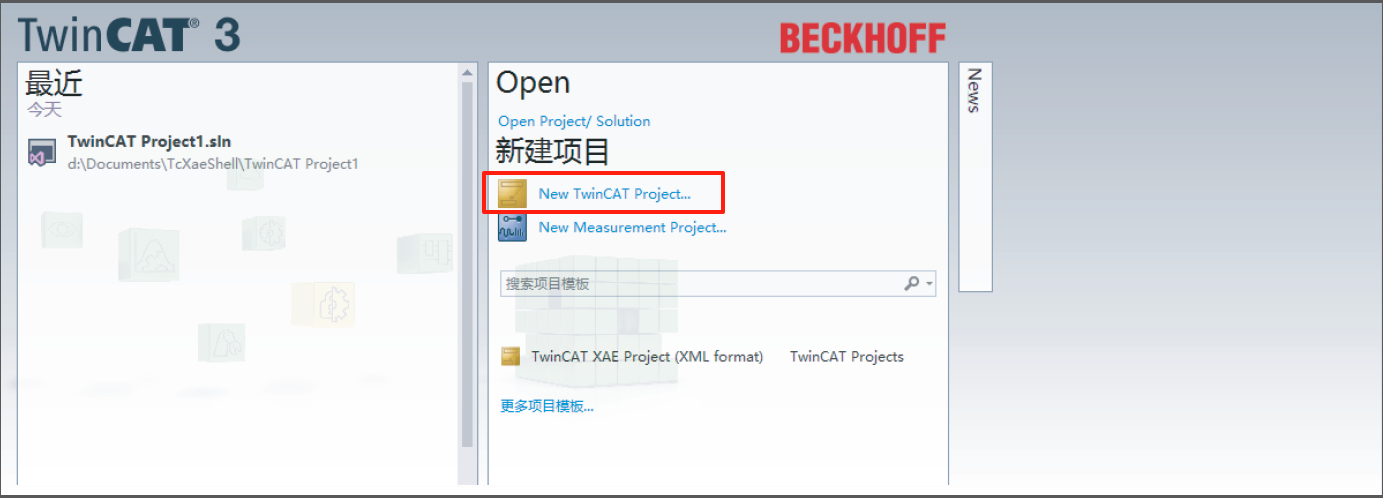
Po utworzeniu nowego projektu wybierz „TwinCAT Projects