-
Sterowanie napięciem: Zazwyczaj silnik bezszczotkowy jest sparowany ze sterownikiem, a napięcie wejściowe silnika można regulować poprzez zmianę napięcia wyjściowego sterownika, kontrolując w ten sposób prędkość silnika.
-
Sterowanie PWM: Sterowanie PWM (modulacja szerokości impulsu) polega na modulowaniu stałego napięcia DC na sekwencję impulsów o stałej częstotliwości i regulowanej szerokości impulsu. Pozwala to na regulację średniego napięcia wyjściowego w celu sterowania prędkością silnika. W istocie reguluje się współczynnik wypełnienia, czyli stosunek czasu stanu wysokiego do czasu stanu niskiego w sygnale impulsowym. Na przykład, jeśli napięcie stanu wysokiego wynosi 5V, a napięcie stanu niskiego wynosi 0V, współczynnik wypełnienia 50% oznacza równe czasy stanu wysokiego i niskiego, co daje analogowe napięcie wyjściowe 2,5V przy określonej częstotliwości. Przy współczynniku wypełnienia 75% napięcie wyjściowe wynosiłoby 3,75V.
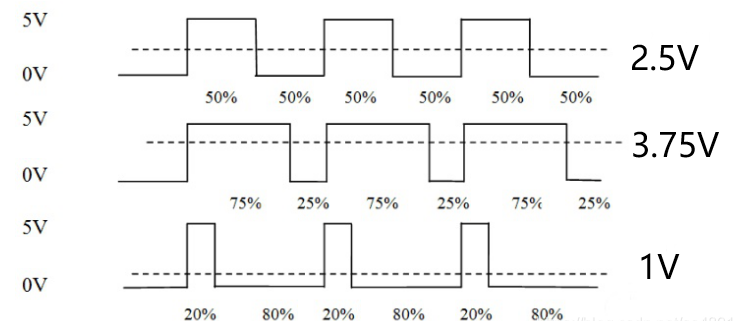
Wyższy współczynnik wypełnienia prowadzi do wyższej amplitudy impulsu, co skutkuje wyższym napięciem i większą prędkością. I odwrotnie, niższy współczynnik wypełnienia zmniejsza prędkość. Dlatego przy sterowaniu PWM, jeśli napięcie stanu wysokiego wynosi 5V, a stosowana jest amplituda 3,3V, silnik będzie pracował tylko z 66% swojej maksymalnej prędkości. Aby osiągnąć wyższą prędkość, maksymalną prędkość silnika można zwiększyć proporcjonalnie do żądanej prędkości.
- Sterowanie rezystorem szeregowym: Ta metoda polega na podłączeniu potencjometru szeregowo, ale jest nieefektywna i nadaje się tylko do silników o małej mocy. Generalnie nie zaleca się stosowania sterowania prędkością za pomocą potencjometru w silnikach dużej mocy.