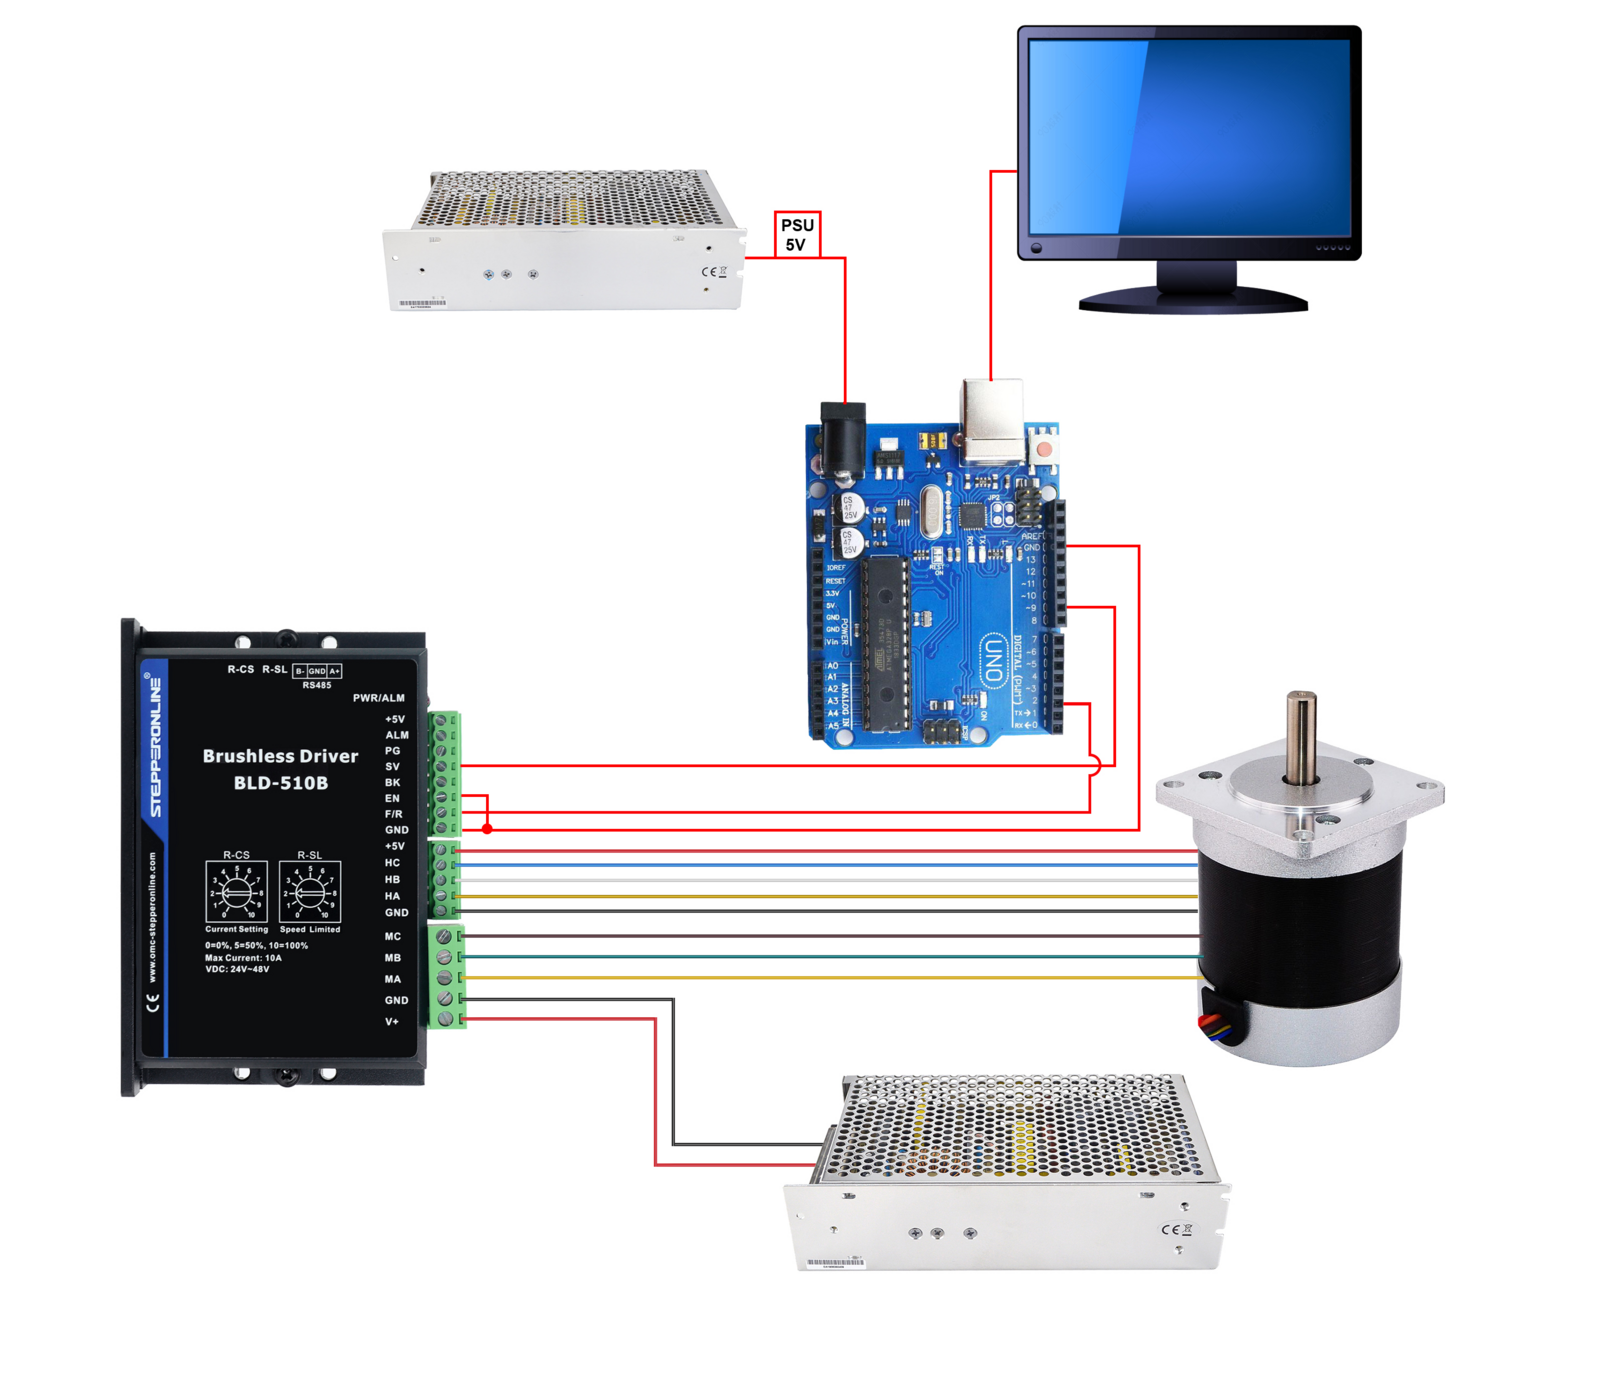
Postępuj zgodnie z poniższymi krokami, aby podłączyć sterownik silnika bezszczotkowego do Arduino:
- Podłącz piny SV (wejście prędkości/PWM) oraz F/R (kierunek do przodu/do tyłu) sterownika do cyfrowych pinów Arduino. Na przykład podłącz SV do PIN9, a F/R do PIN2.
- Podłącz pin GND sterownika do pinu GND na Arduino.
- Podłącz pin EN (włączenie) sterownika do GND, aby aktywować sterownik.
- Wgraj szkic do Arduino. Podłącz główne zasilanie sterownika (zgodnie z danymi technicznymi w karcie katalogowej sterownika) i zasil Arduino przez złącze 5V lub USB.
Poniższy schemat przedstawia podstawowe połączenia między Arduino, sterownikiem silnika bezszczotkowego, zasilaczem a silnikiem bezszczotkowym.
Poniżej znajduje się przykładowy kod Arduino, który uruchamia silnik w kierunku do przodu przez 5 sekund, a następnie w kierunku do tyłu przez 5 sekund. Kod ten wykorzystuje pin cyfrowy do ustawienia kierunku obrotów silnika, podczas gdy sygnał PWM steruje prędkością.
const int pwmPin = 9;
const int directionPin = 2;
const int speed = 255;

void setup() {
  pinMode(pwmPin, OUTPUT);
  pinMode(directionPin, OUTPUT);
}

void loop() {
  digitalWrite(directionPin, HIGH);
  analogWrite(pwmPin, speed);
  delay(5000);

  analogWrite(pwmPin, 0);
  delay(1000);

  digitalWrite(directionPin, LOW);
  analogWrite(pwmPin, speed);
  delay(5000);

  analogWrite(pwmPin, 0);
  delay(1000);
}
W tym kodzie funkcja digitalWrite służy do ustawiania kierunku obrotów silnika, a analogWrite do sterowania jego prędkością. Wartości HIGH i LOW są używane do sterowania pinem kierunku, co determinuje kierunek obrotów. Wypełnienie sygnału PWM jest ustawiane za pomocą zmiennej speed, którą można regulować w celu zmiany prędkości silnika.
W zastosowaniach praktycznych upewnij się, że sterownik silnika i płytka Arduino są ze sobą kompatybilne oraz przestrzegaj wszystkich wytycznych dotyczących bezpieczeństwa. Jeśli sterownik silnika wymaga innych sygnałów sterujących lub posiada specjalne wymagania dotyczące okablowania, odpowiednio dostosuj kod.