1. Samohamowność przekładni ślimakowych
Samohamowność w przekładni ślimakowej występuje, gdy siła styczna wywierana przez koło ślimakowe na ślimak jest niewystarczająca do pokonania tarcia na powierzchni styku. W rezultacie koło ślimakowe nie jest w stanie napędzać wstecznie ślimaka.
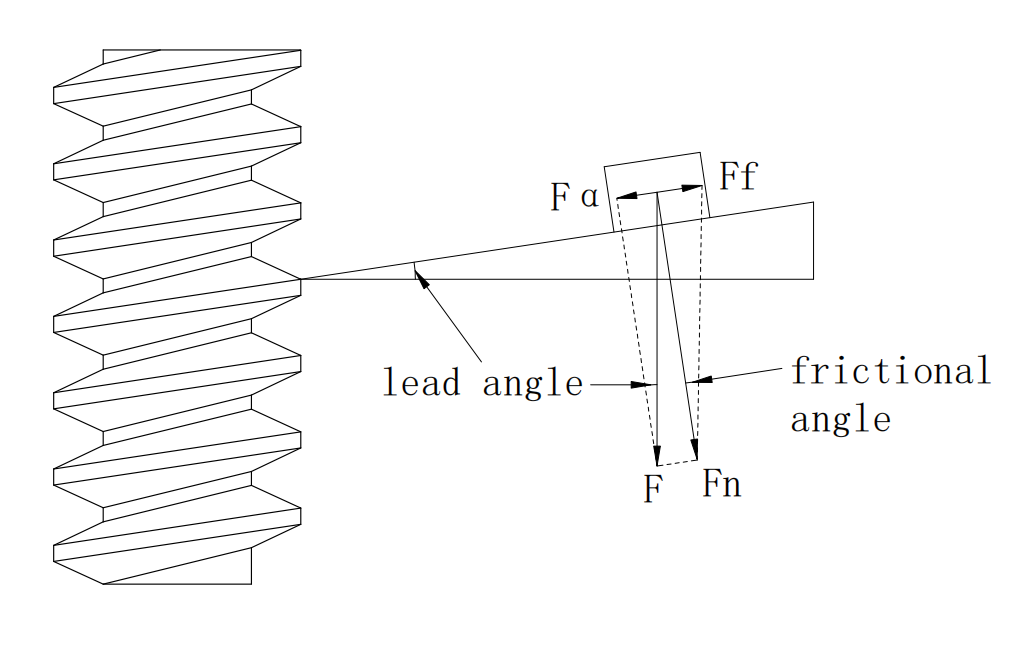
Jak pokazano na powyższym rysunku, gdy kąt wzniosu jest mniejszy od kąta tarcia, siła Fα jest zawsze mniejsza od siły tarcia Ff. W tych warunkach ślimak znajduje się w stanie samohamowności i nie może być napędzany wstecznie.
Przy stałym kącie tarcia, mniejszy kąt wzniosu zwiększa prawdopodobieństwo samohamowności. Ogólnie rzecz biorąc, im wyższe przełożenie przekładni ślimakowej, tym mniejszy kąt wzniosu ślimaka. Dlatego przekładnie ślimakowe o wysokich przełożeniach są zazwyczaj samohamowne.
Nasze przekładnie ślimakowe o przełożeniu 40:1 lub wyższym wykazują zazwyczaj samohamowność w typowych warunkach pracy. Jednak charakterystyka samohamowności może się różnić w zależności od takich czynników, jak smarowanie, temperatura i warunki obciążenia. W zastosowaniach krytycznych dla bezpieczeństwa zaleca się stosowanie dodatkowych mechanizmów hamujących. Więcej szczegółów można znaleźć w tym artykule: Samohamowność przekładni ślimakowej.
W przeciwieństwie do nich, przekładnie planetarne wykorzystują planetarny układ zębaty do przenoszenia mocy i nie posiadają mechanizmu ciernego wymaganego do samohamowności. Dlatego przekładnie planetarne nie są na ogół samohamowne i mogą być napędzane wstecznie.
2. Inne metody zapobiegania napędzaniu wstecznemu
Ponieważ sprawność samohamownych przekładni ślimakowych jest na ogół niska, można rozważyć alternatywne metody zapobiegania napędzaniu wstecznemu, gdy obciążenie wsteczne jest stosunkowo niewielkie.
a. Wykorzystanie momentu zatrzymania silnika krokowego
Gdy silnik krokowy nie jest zasilany, występuje niewielki moment zatrzymania (detent torque) wynikający z przyciągania magnetycznego między magnesami trwałymi wirnika a zębami stojana. Moment ten jest wzmacniany przez przekładnię i w połączeniu z tarciem mechanicznym układu może w ograniczonym zakresie przeciwdziałać napędzaniu wstecznemu. Jednak ze względu na bardzo małą wartość momentu zatrzymania, obciążenie wsteczne, jakie może on wytrzymać — nawet po wzmocnieniu przez przekładnię — pozostaje minimalne.
b. Wykorzystanie momentu trzymającego silnika krokowego
Gdy silnik krokowy jest zasilany, cewki stojana generują pole magnetyczne, które przyciąga i blokuje magnesy trwałe wirnika, uniemożliwiając jego obrót. Ten moment blokujący nazywany jest momentem trzymającym i jest to zazwyczaj wartość momentu podawana w karcie katalogowej silnika krokowego.
Moment trzymający, przenoszony przez przekładnię, może przeciwdziałać napędzaniu wstecznemu ze znacznie większą siłą i wytrzymać większe obciążenia. Jednak moment ten jest nadal ograniczony. Gdy obciążenie przekroczy wydajność silnika, przekładnia nadal będzie napędzana wstecznie.
Podsumowanie
Podsumowując, napędzaniu wstecznemu można zapobiec, wykorzystując albo wbudowany mechanizm samohamowności przekładni, albo charakterystykę momentu silnika. Jednak zdolność silnika do przeciwdziałania napędzaniu wstecznemu jest ograniczona. Pod względem odporności na napędzanie wsteczne:
Samohamowność > Moment trzymający > Moment zatrzymania