Możesz wyregulować maksymalny limit prędkości poniższych sterowników bezszczotkowych, zmieniając pozycje zworek na płytce PCB:
Obsługiwane modele: BLD-510S, BLD-510B, BLD-405S, BLD-515C
Dostęp do złącza zworek
Aby wyregulować zworki, najpierw zdejmij pokrywę obudowy sterownika, aby odsłonić piny złącza zworek na płytce PCB.
Konfiguracja zworek
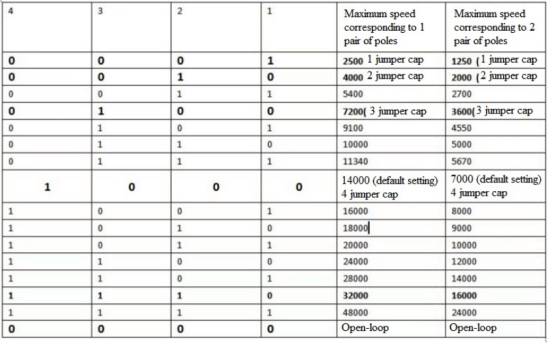
Złącze zworek ma cztery pozycje (oznaczone 1–4). Każda pozycja reprezentuje jeden bit 4-bitowej wartości binarnej, która określa limit prędkości:
- Założenie zworki na daną pozycję ustawia ten bit na 1.
- Pozostawienie pozycji pustej (bez zworki) ustawia ten bit na 0.
Domyślnie zworka jest założona tylko na pozycji 4 (wartość binarna 0001).
Zapoznaj się z tabelą ustawień prędkości na poniższym obrazie, aby zobaczyć wszystkie konfiguracje zworek i odpowiadające im maksymalne limity prędkości.
Cel ustawienia limitu prędkości
To ustawienie ogranicza maksymalną prędkość silnika — prędkość silnika nie przekroczy skonfigurowanej wartości. Aby zachować liniowość wejścia analogowego 0–5 V podczas pracy silnika, zaleca się ustawienie limitu prędkości na najwyższą prędkość wymaganą w rzeczywistym zastosowaniu.
Samouczek wideo
Poniżej dostępny jest samouczek wideo demonstrujący, jak ustawić zworki:
Regulacja dla różnych liczb par biegunów
Limity prędkości pokazane w tabeli są oparte na silniku z 1 parą biegunów. Dla silników z inną liczbą par biegunów należy podzielić wartość z tabeli przez rzeczywistą liczbę par biegunów, aby określić prawidłowy limit prędkości.
Wzór:
Rzeczywisty limit prędkości = Limit prędkości z tabeli (dla 1 pary biegunów) ÷ Liczba par biegunów
Przykład 1 — Ustawienie zworki z prędkością bazową 14 000 RPM (1 para biegunów):
| Pary biegunów | Obliczenie | Rzeczywisty limit prędkości |
|---|---|---|
| 1 | 14 000 ÷ 1 | 14 000 RPM |
| 2 | 14 000 ÷ 2 | 7 000 RPM |
| 4 | 14 000 ÷ 4 | 3 500 RPM |
| 5 | 14 000 ÷ 5 | 2 800 RPM |
Przykład 2 — Ustawienie zworki z prędkością bazową 32 000 RPM (1 para biegunów):
| Pary biegunów | Obliczenie | Rzeczywisty limit prędkości |
|---|---|---|
| 1 | 32 000 ÷ 1 | 32 000 RPM |
| 2 | 32 000 ÷ 2 | 16 000 RPM |
| 4 | 32 000 ÷ 4 | 8 000 RPM |
| 5 | 32 000 ÷ 5 | 6 400 RPM |