Rozdzielczość enkodera jest zazwyczaj mierzona w bitach i określa najmniejszą zmianę, jaką enkoder jest w stanie wykryć.
Silniki serwo serii T6 firmy STEPPERONLINE są obecnie dostępne z enkoderami 17-bitowymi i 23-bitowymi. Niniejszy artykuł wyjaśnia różnice między tymi dwoma typami enkoderów oraz omawia zasady działania enkoderów absolutnych wieloobrotowych, a także definicję funkcjonalności wieloobrotowej.
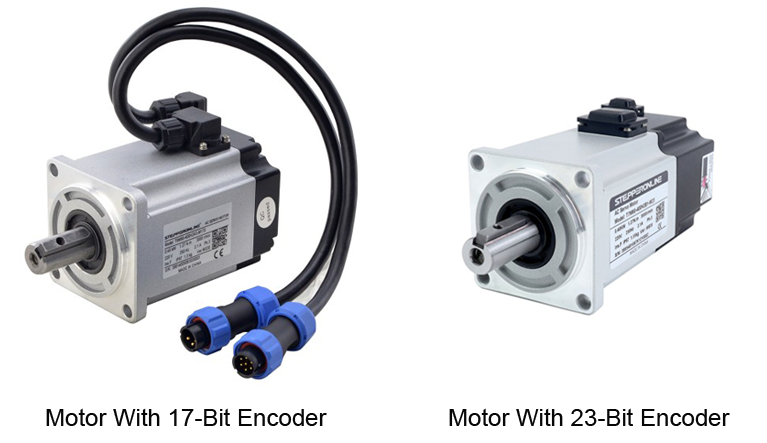
1. Rozdzielczość enkodera
Rozdzielczość enkodera determinuje dokładność detekcji. Im wyższa rozdzielczość, tym mniejsze przemieszczenie lub zmianę kątową enkoder jest w stanie wykryć. W szczególności:
- Enkoder 17-bitowy: Reprezentuje 2^17 różnych pozycji, czyli 131 072 pozycji na jeden obrót.
- Enkoder 23-bitowy: Reprezentuje 2^23 różnych pozycji, czyli 8 388 608 pozycji na jeden obrót.
W związku z tym enkoder 23-bitowy oferuje znacznie wyższą rozdzielczość niż enkoder 17-bitowy, zapewniając większą dokładność i precyzyjniejszą detekcję przemieszczenia.
2. Zasady działania enkoderów absolutnych jednoobrotowych i wieloobrotowych
Enkoder 17-bitowy obsługuje wyłącznie tryb jednoobrotowy, natomiast enkoder 23-bitowy obsługuje zarówno tryb jednoobrotowy, jak i wieloobrotowy.
Enkoder absolutny wieloobrotowy rejestruje nie tylko pozycję w ramach jednego obrotu, ale także skumulowaną pozycję na przestrzeni wielu obrotów. Oto jak działa każdy z typów:
Enkoder absolutny jednoobrotowy: Wykorzystując metody detekcji optycznej, magnetycznej lub pojemnościowej, enkoder przypisuje unikalny kod każdej pozycji w ramach jednego obrotu. Dzięki temu enkoder może natychmiast po włączeniu zasilania podać bieżącą pozycję absolutną, nawet po cyklu wyłączenia i ponownego włączenia zasilania.
Enkoder absolutny wieloobrotowy: Rozwijając konstrukcję jednoobrotową, enkoder ten dodatkowo śledzi liczbę pełnych obrotów, zazwyczaj za pomocą mechanizmu zębatego. W rezultacie rejestruje zarówno pozycję kątową w bieżącym obrocie, jak i całkowitą liczbę obrotów od punktu początkowego do bieżącej pozycji.
Dysponując informacją o pozycji absolutnej, system może określić pozycję bez konieczności wykonywania procedury bazowania. Nawet w przypadku przerwania zasilania lub wystąpienia zakłóceń zewnętrznych, dokładna pozycja jest w pełni zachowywana i dostępna po przywróceniu zasilania.
3. Różnice w zastosowaniach enkoderów 17-bitowych i 23-bitowych
Ze względu na różnice w rozdzielczości i możliwościach rejestracji pozycji, enkodery 17-bitowe i 23-bitowe są przeznaczone do różnych scenariuszy aplikacyjnych:
- Enkoder 17-bitowy: Nadaje się do zastosowań wymagających dobrej dokładności, ale nie ekstremalnej rozdzielczości, takich jak obrabiarki o średniej precyzji i ogólne urządzenia automatyki przemysłowej.
- Enkoder 23-bitowy: Nadaje się do zastosowań wymagających bardzo wysokiej precyzji i precyzyjnej detekcji przemieszczenia, takich jak wysokoprecyzyjne obrabiarki CNC, precyzyjne przyrządy pomiarowe oraz sprzężenie zwrotne pozycji w przegubach robotów.