Разрешение энкодера обычно измеряется в битах и определяет наименьшее изменение, которое способен зафиксировать энкодер.
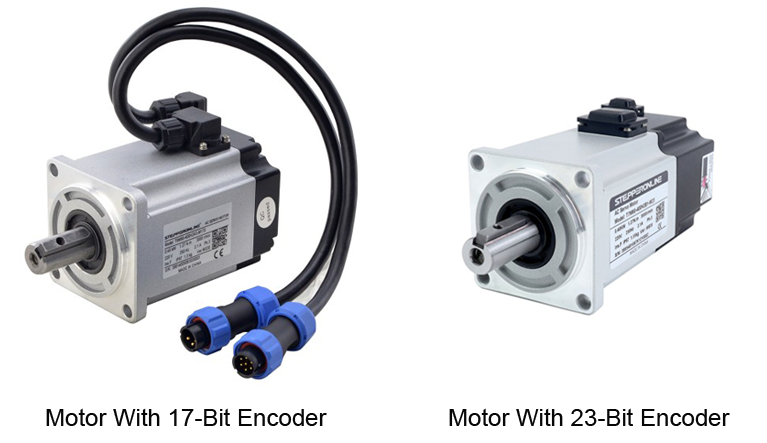
Серводвигатели T6 от STEPPERONLINE в настоящее время выпускаются с 17-битными и 23-битными энкодерами. В данной статье рассматриваются различия между этими двумя типами энкодеров, а также принципы работы многооборотных абсолютных энкодеров и определение многооборотного режима.
1. Разрешение энкодера
Разрешение энкодера определяет точность измерения. Чем выше разрешение, тем меньшее перемещение или изменение угла способен зафиксировать энкодер. В частности:
- 17-битный энкодер: обеспечивает 2^17 дискретных позиций, то есть 131 072 позиций на оборот.
- 23-битный энкодер: обеспечивает 2^23 дискретных позиций, то есть 8 388 608 позиций на оборот.
Таким образом, 23-битный энкодер имеет значительно более высокое разрешение по сравнению с 17-битным, что обеспечивает большую точность и более детальное определение перемещений.
2. Принципы работы однооборотных и многооборотных абсолютных энкодеров
17-битный энкодер поддерживает только однооборотный режим, тогда как 23-битный энкодер поддерживает как однооборотный, так и многооборотный режим.
Многооборотный абсолютный энкодер фиксирует не только позицию в пределах одного оборота, но и суммарную позицию за несколько оборотов. Рассмотрим принцип работы каждого типа:
Однооборотный абсолютный энкодер: с использованием оптического, магнитного или ёмкостного метода считывания энкодер присваивает уникальный код каждой позиции в пределах одного оборота. Это позволяет энкодеру сразу после включения питания сообщать текущую абсолютную позицию, даже после полного отключения питания.
Многооборотный абсолютный энкодер: в дополнение к однооборотному дизайну, данный энкодер также отслеживает количество полных оборотов, как правило, с помощью зубчатого механизма. В результате он фиксирует как угловую позицию в пределах текущего оборота, так и общее количество оборотов от начальной точки до текущей позиции.
Благодаря информации об абсолютной позиции система может определять положение без необходимости выполнения процедуры поиска домашней позиции. Даже при отключении питания или воздействии внешних помех точная позиция полностью сохраняется и доступна сразу после восстановления питания.
3. Различия в применении 17-битных и 23-битных энкодеров
В связи с различиями в разрешении и возможностях фиксации позиции, 17-битные и 23-битные энкодеры подходят для различных сценариев применения:
- 17-битный энкодер: подходит для задач, требующих хорошей точности, но не предельного разрешения, таких как станки средней точности и общее промышленное автоматизированное оборудование.
- 23-битный энкодер: подходит для задач, требующих высочайшей точности и детального определения перемещений, таких как высокоточные станки с ЧПУ, прецизионные измерительные приборы и обратная связь по положению соединений в робототехнике.