В статье рассматриваются различия между алгоритмом угла опережения и алгоритмом векторного режима, настраиваемыми в параметре 24 (Режим работы) прошивки драйвера CL86Y, а также рекомендуемые сценарии применения каждого режима.
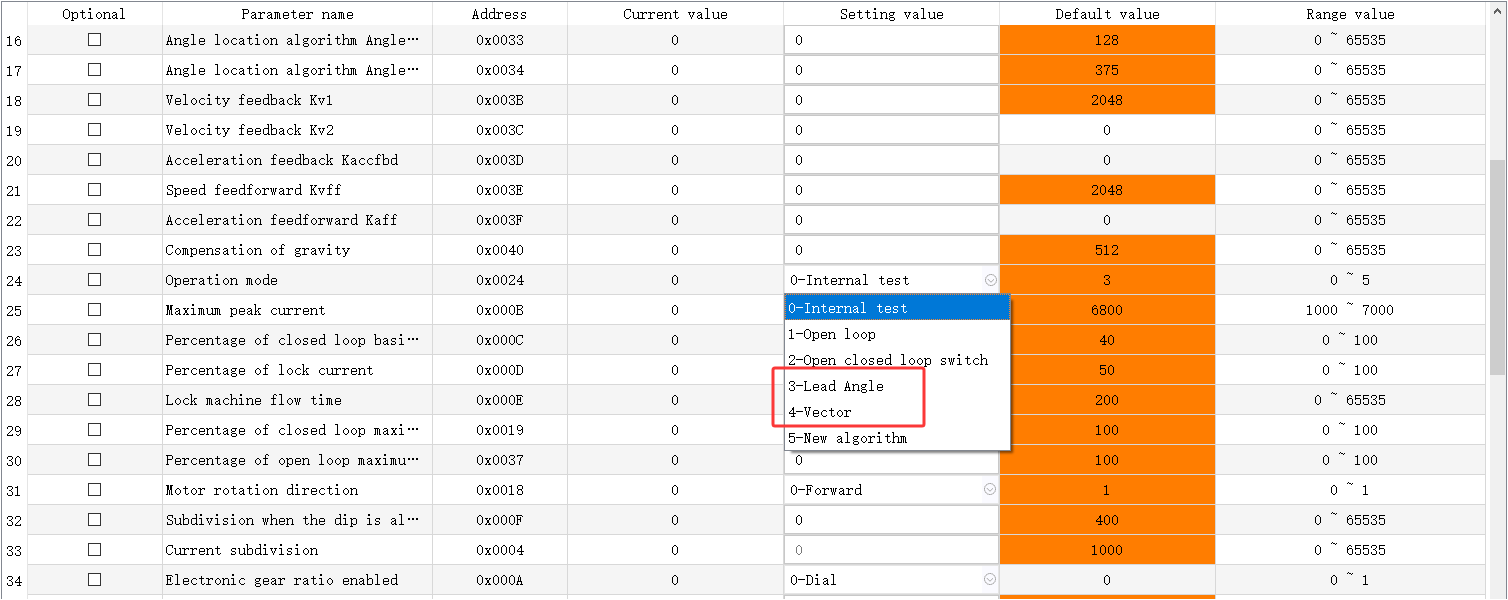
1. Логика управления и характеристики
| Алгоритм | Логика управления и характеристики |
|---|---|
| Алгоритм угла опережения | Работает как импульсный привод с разомкнутым контуром и компенсацией положения по энкодеру. Угол опережения фазы тока регулируется для синхронизации тока статора с движением ротора на основе предустановленных значений угла опережения фазы. |
| Алгоритм векторного режима | Основан на ориентированном по полю управлении (FOC). Трёхфазный ток разлагается на независимые составляющие намагничивания (потока) и крутящего момента, что обеспечивает точное управление величиной и направлением тока при развязке крутящего момента от магнитного поля. |
2. Сравнительный анализ и типовые сценарии применения
| Критерий | Алгоритм угла опережения | Алгоритм векторного режима |
|---|---|---|
| Преимущества | Высокая выходная мощность на средних и высоких скоростях; Быстрый динамический отклик; Высокий крутящий момент в диапазоне 800–1200 об/мин | Меньший нагрев двигателя; Сниженный рабочий шум; Высокая точность управления, особенно на низких скоростях |
| Недостатки | Больший нагрев двигателя; Повышенный рабочий шум; Зависимость от обратной связи по энкодеру для компенсации контура положения; Низкая помехоустойчивость на низких скоростях, склонность к вибрации | Снижение удерживающего момента в режиме блокировки; Меньшая выходная мощность на средних и высоких скоростях по сравнению с алгоритмом угла опережения; Более сложная настройка параметров; Несколько замедленный динамический отклик |
| Типовые применения | Применения, требующие быстрого отклика, коротких циклов разгона/торможения и работы на средних и высоких скоростях (800–1200 об/мин) с высокой выходной мощностью. Примеры: pick-and-place машины с быстрыми циклами разгона/торможения; конвейерные системы, требующие высокого крутящего момента на средних скоростях; электроинструменты (например, ударные дрели, отрезные машины), требующие мгновенного высокого крутящего момента на высоких скоростях; гидравлические машины (например, вентиляторы, насосы), где приоритетом является высокая производительность по расходу при скорости около 1000 об/мин с упрощённой логикой управления | Применения, требующие малого нагрева двигателя, тихой работы и функционирования на средних и низких скоростях (ниже 800 об/мин). Примеры: управление шпинделем станков с ЧПУ с постоянным крутящим моментом при резании на низких скоростях и развязкой тока для повышения точности; медицинское оборудование (например, КТ-сканеры), требующее низкого уровня шума (<50 дБ) и высокоточного позиционирования с синусоидальным приводом по току для минимизации вибрации; контроль натяжения в текстильных машинах с откликом на нагрузку в реальном времени и замкнутым регулированием для поддержания колебаний натяжения нити в пределах ±1% |
3. Драйвер CL57Y предыдущего поколения — выбор режима работы
В драйвере CL57Y предыдущего поколения режим работы выбирается DIP-переключателем SW3:
- SW3 OFF — режим точки (эквивалент алгоритма угла опережения)
- SW3 ON — режим слежения (эквивалент алгоритма векторного режима)
Примечание: «Режим точки» и «Режим слежения» — это устаревшие термины, использовавшиеся в ранних версиях прошивки CL57Y. Они соответствуют алгоритму угла опережения и алгоритму векторного режима соответственно.