В данной статье описаны параметры энкодеров, наиболее часто применяемых в замкнутых шаговых двигателях NEMA 23 и NEMA 24.
1. Суффикс модели энкодера: 23HSXX-E1000, 34HSXX-E1000
Внешний вид энкодера:
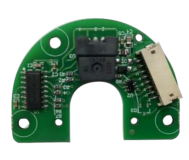
Электрические характеристики:
| Параметр | Значение |
|---|---|
| Тип выходной цепи | Дифференциальный (линейный драйвер) |
| Тип энкодера | Оптический инкрементальный |
| Разрешение энкодера | 1000 PPR (4000 CPR) |
| Каналы выходного сигнала | 2 (A, B) + Z-индекс |
| Мин. напряжение питания | 4 В |
| Макс. напряжение питания | 5 В |
| Выходной ток | 100 мА |
| Напряжение высокого уровня на выходе | 5 В |
| Напряжение низкого уровня на выходе | 4,5 В |
| Макс. выходная частота | 60 кГц |
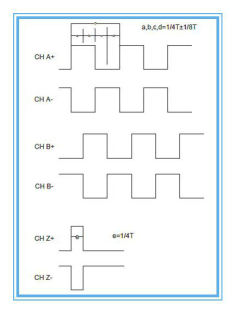
График формы сигнала:
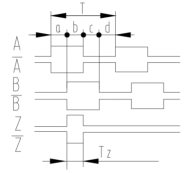
- Соотношение формы сигнала: a + b = 0,5T ± 0,1T; c + d = 0,5T ± 0,1T
- Ширина сигнала Z: 0,25T ± 0,15T
- Абсолютная угловая погрешность фаз A, B: ≤ 0,2T
- Погрешность периода: ≤ 0,05T
- T = 360° / N (где N — количество выходных импульсов за оборот)
- Относительное фазовое положение сигналов A, B и Z не нормируется.
2. Суффикс модели энкодера: 17HSXX-E1000, 17HSXX-E1K
Внешний вид энкодера:
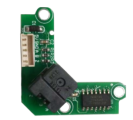
Электрические характеристики:
| Параметр | Значение |
|---|---|
| Тип выходной цепи | Дифференциальный (линейный драйвер) |
| Тип энкодера | Оптический инкрементальный |
| Разрешение энкодера | 1000 PPR (4000 CPR) |
| Каналы выходного сигнала | 2 (A, B) + Z-индекс |
| Напряжение питания | 5 В (стабилизированное) |
| Напряжение высокого уровня на выходе | < 4 В |
| Напряжение низкого уровня на выходе | < 1 В |
График формы сигнала:
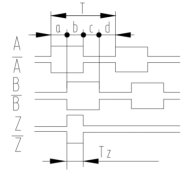
- Соотношение формы сигнала: a + b = 0,5T ± 0,1T; c + d = 0,5T ± 0,1T
- Ширина сигнала Z: 0,25T ± 0,15T
- Абсолютная угловая погрешность фаз A, B: ≤ 0,2T
- Погрешность периода: ≤ 0,05T
- T = 360° / N (где N — количество выходных импульсов за оборот)
- Относительное фазовое положение сигналов A, B и Z не нормируется.
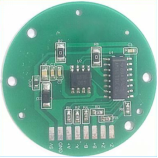
3. Суффикс модели энкодера: 17XX-ME1K, 23XX-ME1K
Внешний вид энкодера:
Электрические характеристики:
| Параметр | Значение |
|---|---|
| Тип выходной цепи | Дифференциальный (линейный драйвер) |
| Тип энкодера | Магнитный инкрементальный |
| Разрешение энкодера | 1000 PPR (4000 CPR) |
| Каналы выходного сигнала | 3 (A, B, Z) |
| Мин. напряжение питания | 3,3 В |
| Макс. напряжение питания | 5,5 В |
| Выходной ток | 20 мА |
| Напряжение высокого уровня на выходе | 5 В |
| Напряжение низкого уровня на выходе | 0,2 В |
| Макс. выходная частота | 400 кГц |
График формы сигнала: