В данном руководстве описано подключение контроллера ST-C01 к серводвигателям серий T6 и DSY. Следуя инструкциям в этом документе, вы освоите основные принципы подключения оборудования.
Необходимые материалы
- Контроллер ST-C01
- Серводвигатель серии T6 или DSY с отдельным драйвером
- Блок питания постоянного тока 24 В (рекомендуемый номинальный ток ≥ 2 А)
- Соединительные кабели (соответствующего сечения для силовых и сигнальных линий)
Меры предосторожности
-
Перед началом работы убедитесь, что вы ознакомились с техническим описанием используемого серводвигателя и драйвера и полностью его поняли.
-
Для предотвращения короткого замыкания и других электрических неисправностей обращайтесь со всеми электронными компонентами с осторожностью.
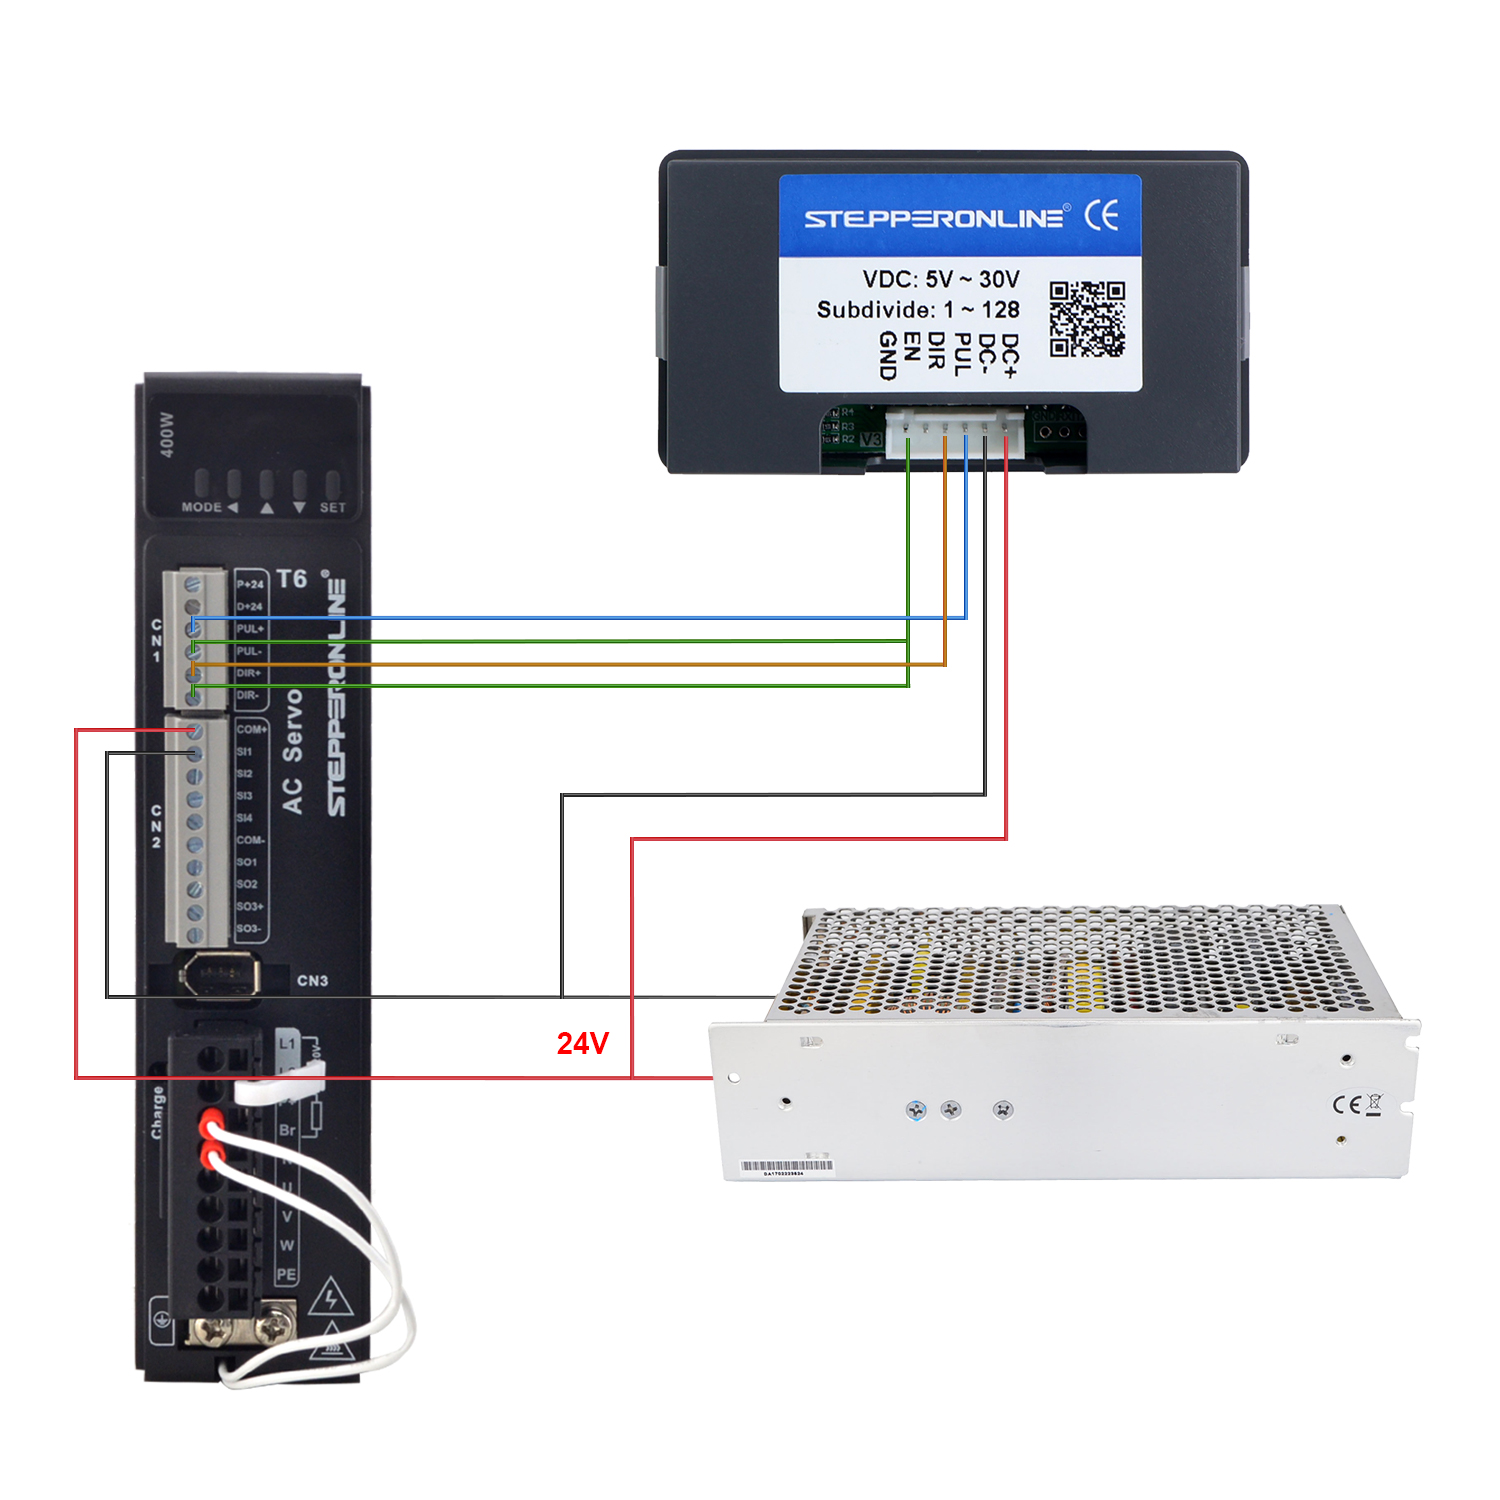
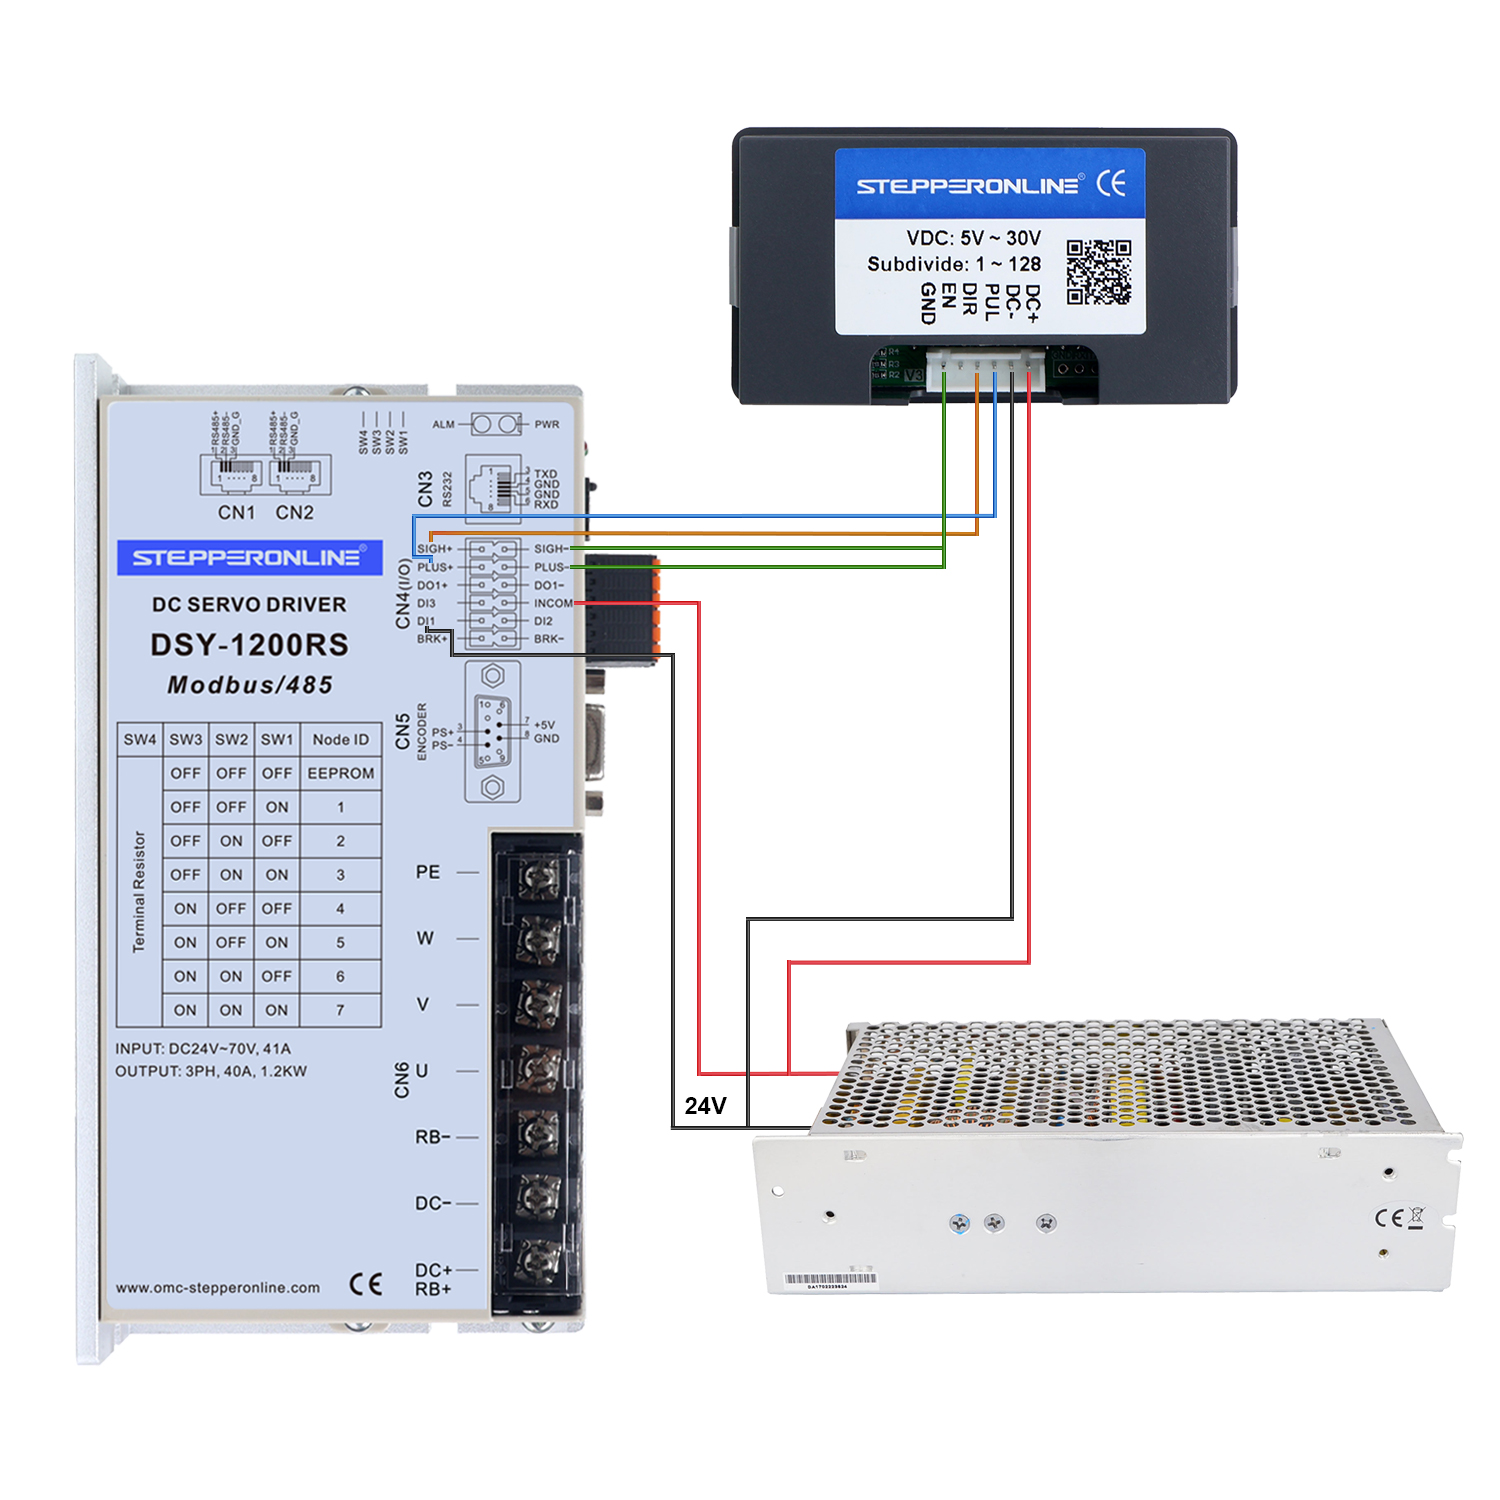
Порядок подключения: соединение сервопривода с контроллером ST-C01
-
Подключите клеммы DIR+ и PUL+ драйвера к клеммам DIR и PUL контроллера ST-C01 соответственно.
-
Подключите клеммы PUL- и DIR- драйвера к клемме GND контроллера ST-C01.
Схемы подключения
- Схема подключения серводвигателя серии T6 к контроллеру ST-C01
- Схема подключения серводвигателя серии DSY к контроллеру ST-C01
Пример настройки
Подробные инструкции по работе с контроллером ST-C01 приведены в руководстве пользователя ST-C01.
Результаты видеодемонстрации:
После включения питания двигатель вращается в прямом направлении со скоростью 100 об/мин, совершая 1 оборот, затем делает паузу на 2 секунды, после чего вращается в обратном направлении со скоростью 200 об/мин, совершая 2 оборота, делает паузу на 1 секунду и возобновляет вращение в прямом направлении. Один цикл «прямое — обратное вращение» считается одним рабочим циклом; процесс останавливается после завершения 3 циклов.
Настройка параметров:
-
F-01 → Режим движения
-
F-02 → Расстояние прямого хода (количество оборотов в прямом направлении = F-02 ÷ количество импульсов на оборот, заданное на драйвере)
-
F-03 → Скорость прямого хода (скорость прямого вращения в об/мин = (F-03 × F-09) ÷ количество импульсов на оборот, заданное на драйвере)
-
F-04 → Расстояние обратного хода (количество оборотов в обратном направлении = F-04 ÷ количество импульсов на оборот, заданное на драйвере)
-
F-05 → Скорость обратного хода (скорость обратного вращения в об/мин = (F-05 × F-09) ÷ количество импульсов на оборот, заданное на драйвере)
-
F-06 → Количество циклов (единица измерения: циклы)
-
F-07 → Время задержки прямого хода (единица измерения: секунды)
-
F-08 → Время задержки обратного хода (единица измерения: секунды)
-
F-09 → Коэффициент масштабирования импульсов. Установите значение: (количество импульсов на оборот драйвера) ÷ 10. Пример: если на драйвере установлено 1000 импульсов/об, задайте F-09 = 100.
Примечание: Контроллер ST-C01 имеет ограниченный функционал и предназначен для базовых задач управления скоростью и позиционированием. Для более сложных задач управления рекомендуется использовать решение на базе Arduino — подробную информацию см. в наших соответствующих руководствах по подключению.