Este guia explica como ligar o controlador ST-C01 aos servomotores das séries T6 e DSY. Ao seguir este documento, aprenderá os métodos básicos de ligação de hardware.
Materiais Necessários
- Controlador ST-C01
- Servomotor da série T6 ou DSY com driver separado
- Fonte de alimentação CC 24 V (corrente nominal ≥ 2 A recomendada)
- Cabos de ligação (secção adequada para a sua fonte de alimentação e cablagem de sinal)
Precauções
-
Antes de começar, certifique-se de que leu e compreendeu a ficha técnica do servomotor e do driver em utilização.
-
Para evitar curtos-circuitos ou outras falhas elétricas, manuseie todos os componentes eletrónicos com cuidado.
Passos de Ligação: Ligar o Driver ao ST-C01
-
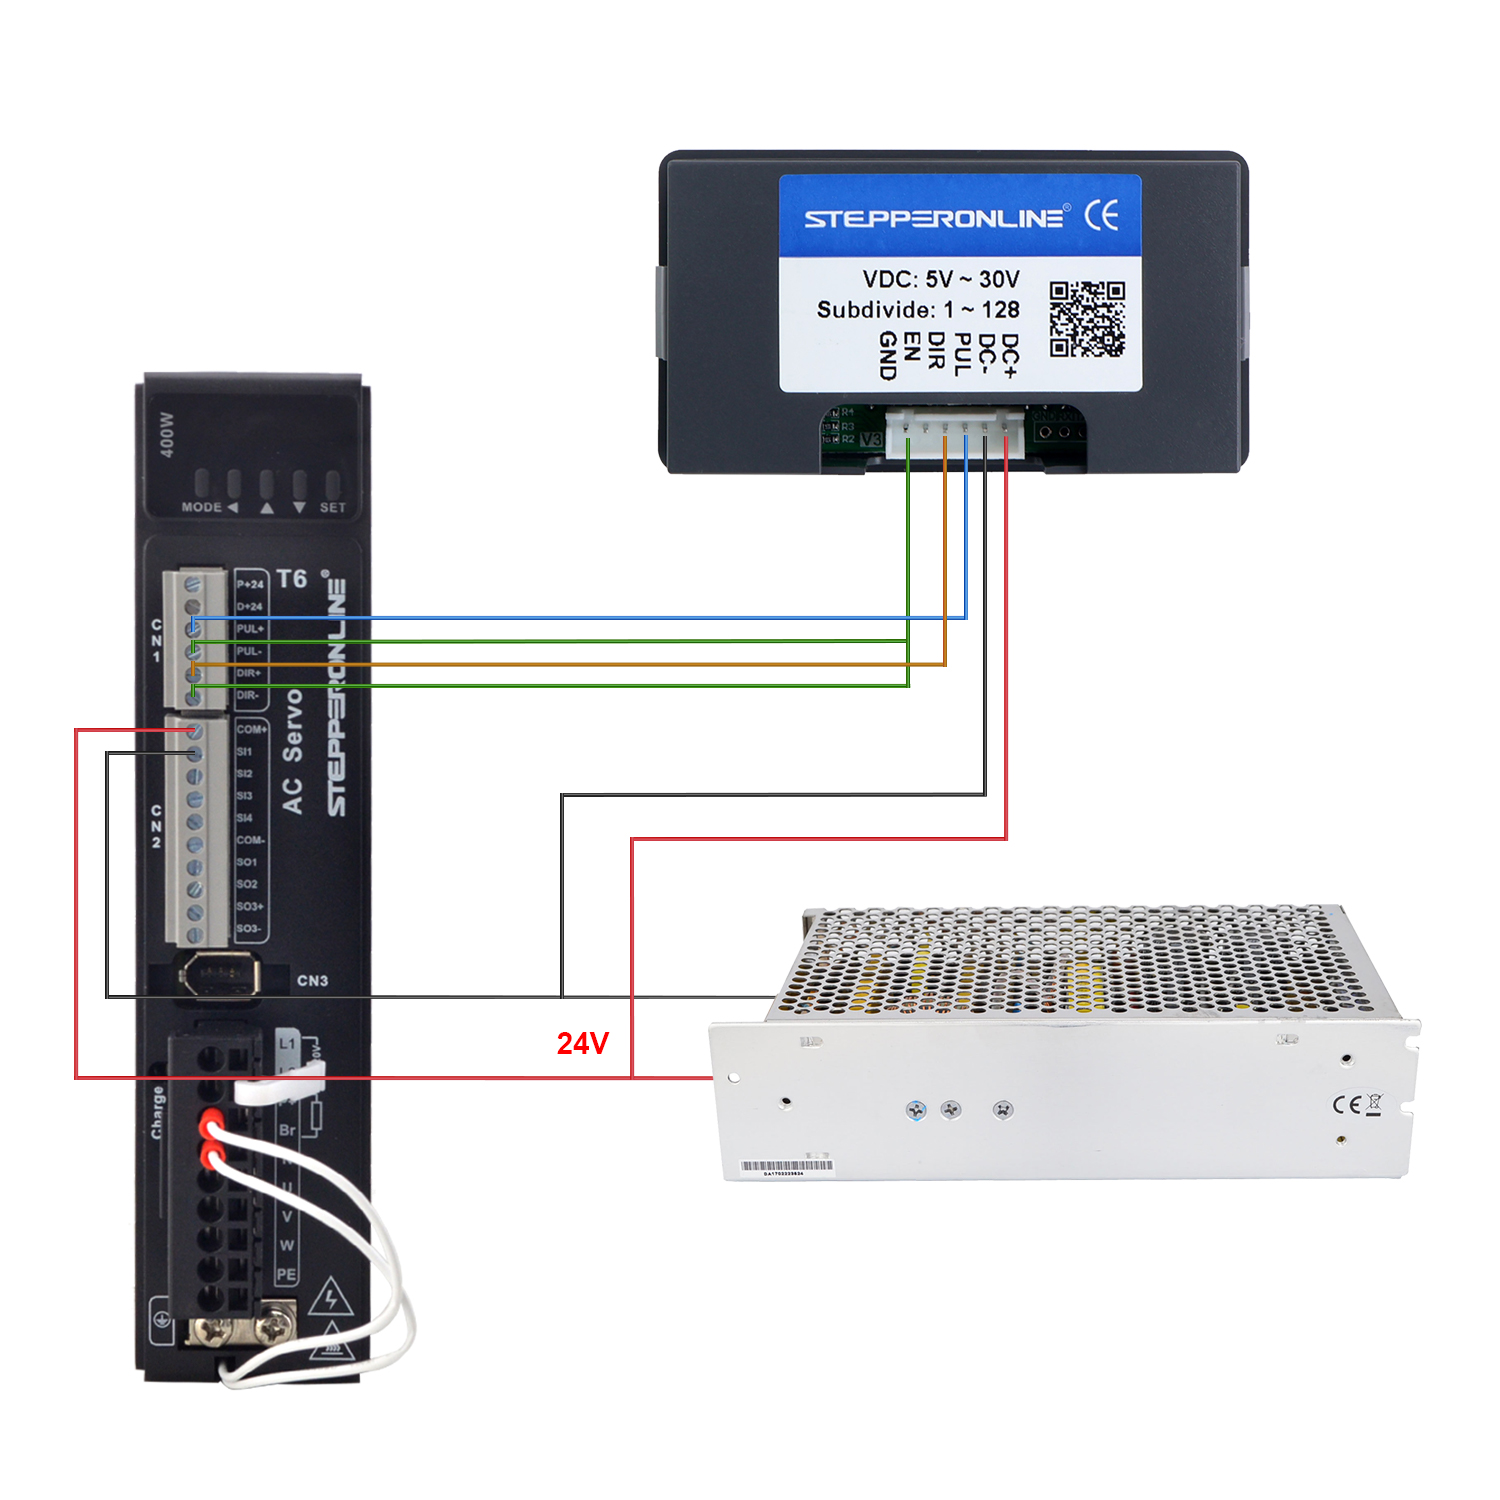
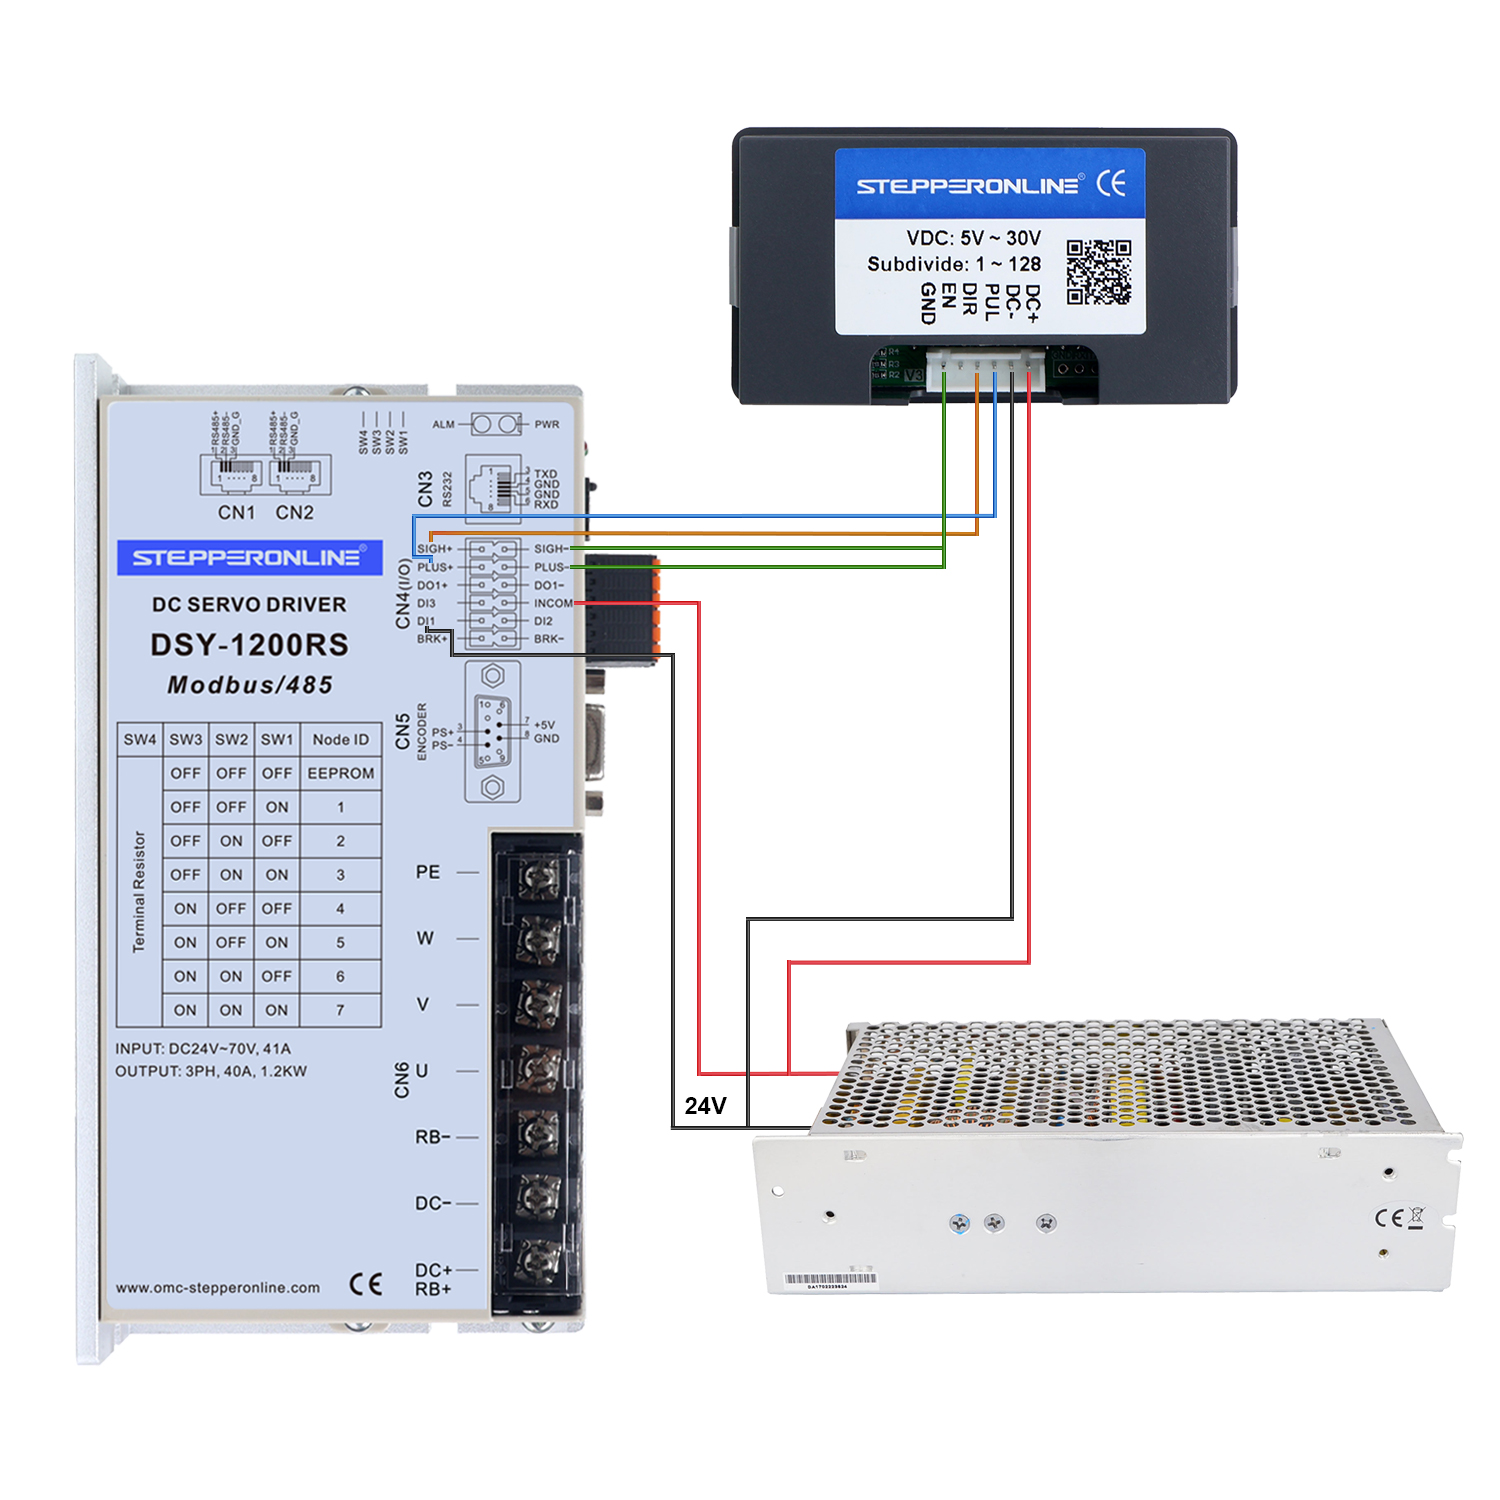
Ligue os terminais DIR+ e PUL+ do driver aos terminais DIR e PUL do ST-C01, respetivamente.
-
Ligue os terminais PUL- e DIR- do driver ao terminal GND do ST-C01.
Diagramas de Ligação
- Diagrama de ligação do servomotor da série T6 e ST-C01
- Diagrama de ligação do servomotor da série DSY e ST-C01
Exemplo de Configuração
Para instruções detalhadas de funcionamento do controlador ST-C01, consulte o Manual do Utilizador do ST-C01.
Resultados da demonstração em vídeo:
Após o arranque, o motor roda no sentido direto a 100 RPM durante 1 rotação, faz uma pausa de 2 segundos, em seguida inverte o sentido a 200 RPM durante 2 rotações, faz uma pausa de 1 segundo e retoma o movimento no sentido direto. Uma sequência direta-inversa conta como um único ciclo, e o processo para após 3 ciclos.
Definições de parâmetros:
-
F-01 → Modo de movimento
-
F-02 → Distância no sentido direto (Rotações no sentido direto = F-02 ÷ pulsos por revolução definidos no driver)
-
F-03 → Velocidade no sentido direto (RPM no sentido direto = (F-03 × F-09) ÷ pulsos por revolução definidos no driver)
-
F-04 → Distância no sentido inverso (Rotações no sentido inverso = F-04 ÷ pulsos por revolução definidos no driver)
-
F-05 → Velocidade no sentido inverso (RPM no sentido inverso = (F-05 × F-09) ÷ pulsos por revolução definidos no driver)
-
F-06 → Contagem de ciclos (Unidade: vezes)
-
F-07 → Tempo de atraso no sentido direto (Unidade: segundos)
-
F-08 → Tempo de atraso no sentido inverso (Unidade: segundos)
-
F-09 → Fator de escala de pulsos. Defina este valor como: (pulsos por revolução do driver) ÷ 10. Exemplo: Se o driver estiver definido para 1000 pulsos/rev, defina F-09 = 100.
Nota: O ST-C01 tem funcionalidade limitada e foi concebido para tarefas básicas de controlo de velocidade e posição. Para um controlo mais avançado, considere utilizar uma solução baseada em Arduino — consulte os nossos guias de ligação relacionados para mais informações.