As chaves DIP permitem configurar o sistema de motor de passo e driver para atender aos requisitos específicos da sua aplicação, alcançando desempenho, precisão e confiabilidade ideais.
Um motor de passo é um atuador passivo — seu desempenho (torque, velocidade, suavidade e ruído) depende inteiramente de como o driver o controla. As chaves DIP são o meio pelo qual você configura os parâmetros operacionais do driver.
Abaixo estão as razões principais e os objetivos específicos para a configuração das chaves DIP.
Configuração da Resolução de Micropasso
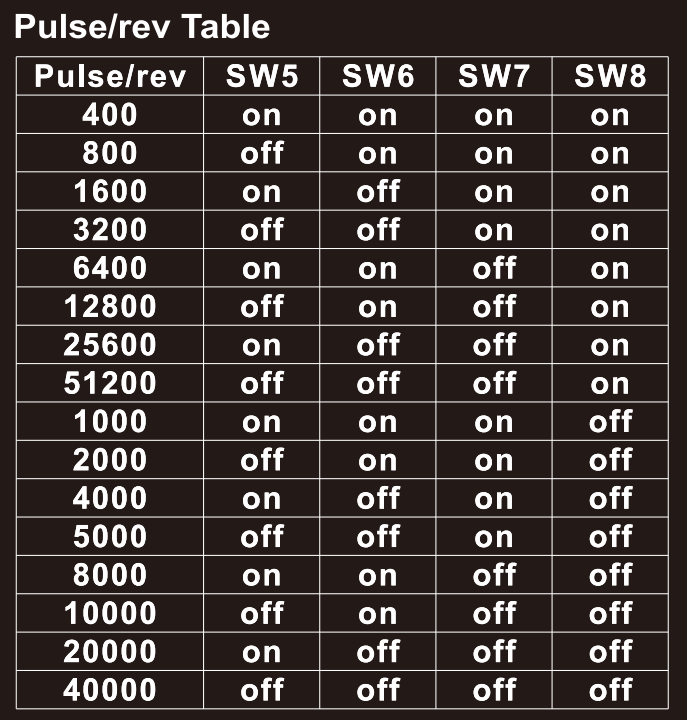
- Problema: O ângulo de passo básico de um motor de passo (por exemplo, 1,8°) é fixo, resultando em 200 passos por revolução. Em baixas velocidades ou no modo de passo completo, o movimento pode ser irregular (cogging, vibração, ruído), e a resolução pode ser insuficiente para algumas aplicações.
- Solução: Ao configurar a resolução de micropasso, o driver divide um passo completo em múltiplos micropassos menores. Por exemplo, o micropasso de 16× divide cada passo em 16 partes, de modo que o motor requer 3.200 pulsos por revolução (200 × 16).
- Razões para a Configuração:
- Melhorar a Suavidade de Operação: O micropasso produz transições de corrente mais suaves, reduzindo significativamente a vibração e o ruído em baixas velocidades.
- Aumentar a Resolução de Posicionamento: Permite um controle de posição mais fino sem modificar o sistema mecânico.
- Reduzir Efeitos de Ressonância: Os motores são propensos a ressonância em velocidades intermediárias específicas, o que pode causar perda de passos. O micropasso suaviza as transições de corrente entre os passos, ajudando a reduzir o impacto da ressonância.
Configuração da Corrente de Saída
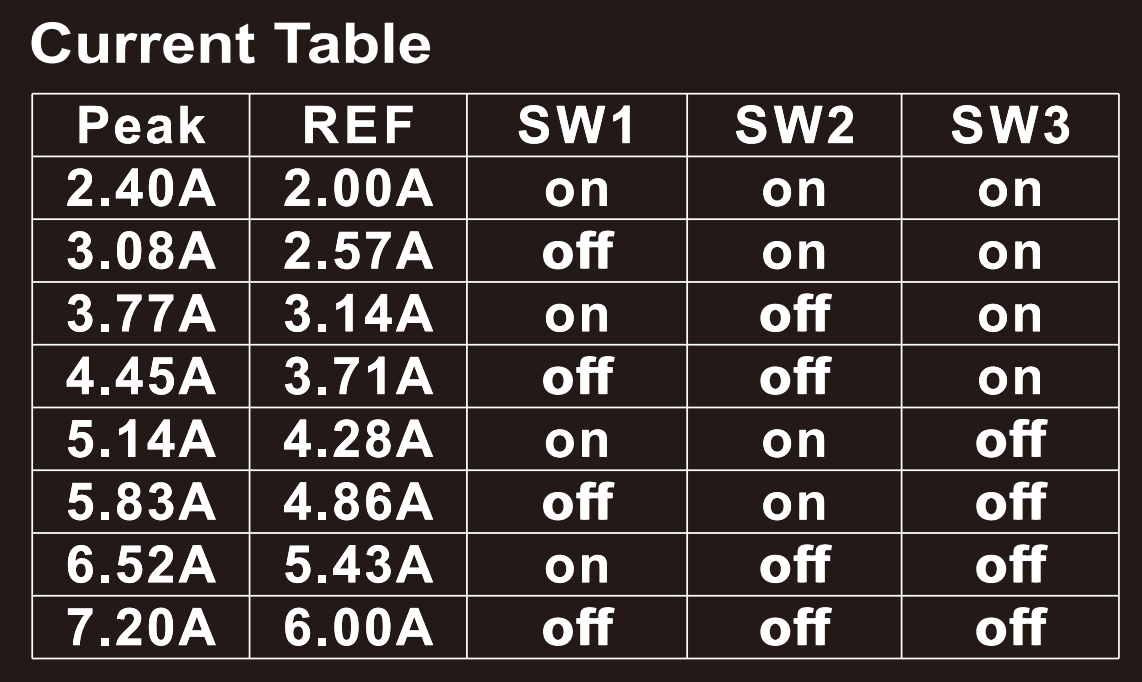
- Problema: Cada motor de passo possui uma corrente nominal. Se a corrente de saída do driver for inferior à corrente nominal do motor, o motor não produzirá torque suficiente. Se for significativamente superior, o motor pode superaquecer e potencialmente ser danificado.
- Solução: As chaves DIP permitem configurar a corrente de saída do driver para corresponder à corrente nominal do motor (geralmente configurada igual ou ligeiramente abaixo do valor nominal).
- Razões para a Configuração:
- Compatibilidade com o Motor: Garantir que o motor possa entregar seu torque nominal.
- Prevenir Superaquecimento: Evitar geração excessiva de calor tanto no motor quanto no driver devido a sobrecorrente, prolongando a vida útil do equipamento.
- Economia de Energia: Configurar uma corrente adequada reduz o consumo de energia e a geração de calor, atendendo ainda assim aos requisitos de torque.
Configuração do Modo de Sinal de Controle
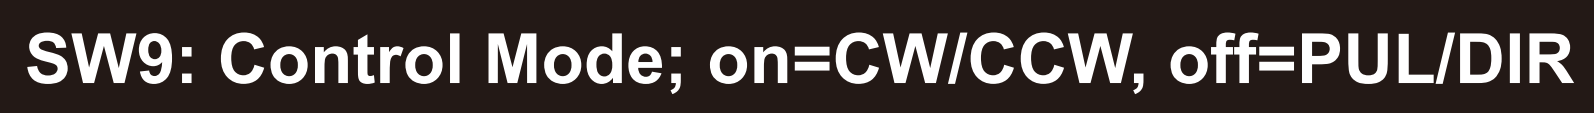
- Problema: Diferentes controladores podem emitir diferentes tipos de sinal.
- Solução: As chaves DIP permitem selecionar o modo de sinal. Os modos de sinal comuns incluem:
- Modo Pulso/Direção: Um pino envia pulsos (cada pulso representa um passo) e outro pino controla a direção (nível alto para uma direção, nível baixo para a outra). Este é o modo mais comum.
- Modo CW/CCW: Um pino envia pulsos para rotação no sentido horário e outro pino envia pulsos para rotação no sentido anti-horário.
- Razões para a Configuração:
- Compatibilidade com o Controlador: Garantir que o driver interprete corretamente os comandos do controlador; caso contrário, o motor pode funcionar de forma errática ou não funcionar.
Configuração da Corrente de Retenção (Meia Corrente / Corrente Total)

- Problema: Quando o motor está parado, continuar fornecendo a corrente nominal total faz com que as bobinas gerem calor continuamente. Isso desperdiça energia em aplicações onde o torque de retenção total não é necessário.
- Solução: As chaves DIP podem ser configuradas para reduzir automaticamente a corrente para 50% do valor nominal ou menos (retenção em meia corrente) após o motor ficar parado por um período determinado.
- Razões para a Configuração:
- Economia de Energia: Reduzir o consumo de energia desnecessário.
- Reduzir o Aumento de Temperatura: Diminuir significativamente a temperatura do motor e do driver durante períodos de ociosidade, melhorando a confiabilidade do sistema.