Este artigo explica como controlar a velocidade do motor usando o driver de passo DM556RS por meio de comunicação Modbus RS485.
Hardware
- Driver: DM556RS
- Motor: 23HE30-2804S
Software
Software de depuração serial (por exemplo, Modbus Poll) ou um controlador externo com capacidade de comunicação RS485.
Configuração
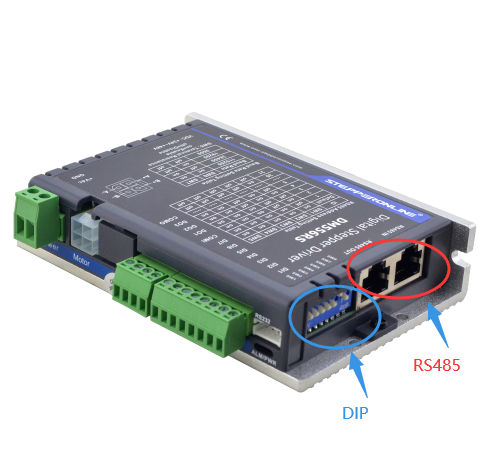
Defina a taxa de baud, o endereço da estação e o resistor de terminação usando as chaves DIP no driver, conforme mostrado abaixo.
1. Modo JOG
O modo JOG permite que o motor funcione a uma velocidade definida em uma direção escolhida. O exemplo a seguir define a velocidade JOG para 300 RPM.
| Comando | Descrição |
|---|---|
01 06 18 01 40 01 2E AA |
JOG para frente |
01 06 18 01 40 02 6E AB |
JOG reverso |
01 06 01 E1 01 2C D8 4D |
Definir velocidade JOG (300 RPM) |
01 06 01 E7 01 2C 38 4C |
Definir tempo de aceleração/desaceleração JOG |
Importante: Quando o JOG é acionado via RS485, o motor funciona continuamente apenas se os comandos de acionamento forem enviados em intervalos inferiores a 50 ms. Se o intervalo entre comandos exceder 50 ms, o motor executa um único movimento JOG e depois para.
2. Controle de Velocidade — Operação Contínua (PR0)
O PR0 pode ser configurado como um conjunto de parâmetros em modo de velocidade para operação contínua do motor. O exemplo a seguir define a velocidade PR0 para 300 RPM e inicia o motor.
| Comando | Descrição |
|---|---|
01 06 62 00 00 02 17 B3 |
Definir PR0 para modo de velocidade |
01 06 62 03 01 2C 66 3F |
Definir velocidade PR0 (300 RPM) |
01 06 60 02 00 10 37 C6 |
Acionar operação PR0 (iniciar) |
01 06 60 02 00 40 37 FA |
Parada de emergência |
Nota: Você pode alterar a velocidade de operação do motor enquanto ele está em funcionamento. Após modificar o valor da velocidade, reenvie o comando de acionamento PR0 (
01 06 60 02 00 10 37 C6) para aplicar a nova velocidade.