Este artigo descreve como configurar a função PR (Positioning Routine) no servo drive T6 para realizar homing com detecção de chave de limite.
Hardware
- Servo drive T6 e servo motor
- Fonte de alimentação chaveada DC 24V
- Chaves
Descrição da função
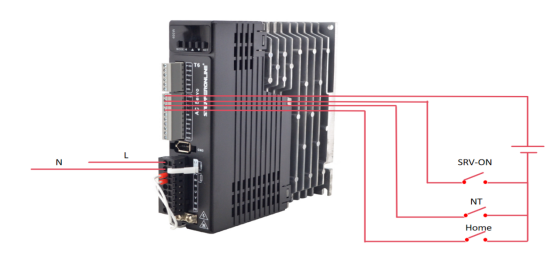
O sinal SRV-ON (habilitação do servo) é inserido através do terminal SI1, o sinal de limite negativo é inserido através do terminal SI2 e o sinal de home é inserido através do terminal SI3. Esta configuração permite o homing com detecção de chave de limite.
Como implementar a função
- Defina os seguintes parâmetros: Pr0.01 = 6, Pr8.10 = 0, Pr4.02 = 21, Pr4.01 = 26, Pr4.00 = 3.
- Desligue o servo drive T6. Conecte a fonte de alimentação DC 24V e faça a fiação das chaves nos terminais SI1, SI2 e SI3, conforme mostrado no diagrama abaixo. Em seguida, ligue o drive para teste.
- Antes de acionar o motor, ative o sinal SRV-ON no terminal SI1.
- Acione a chave de home conectada ao terminal SI3. O motor começa a funcionar. Quando acionar a chave de limite negativo no terminal SI2, ele desacelera, inverte a direção e para. Essa posição de parada é definida como a posição de home.
O homing está concluído. O motor alcançou a posição de home.