Este artigo fornece uma explicação detalhada sobre como ajustar os principais parâmetros do driver usando o MotionStudio_V2.3.2. Atualmente, entre os produtos vendidos pela nossa empresa, os drivers CL57TE e DM860TE podem ser configurados e testados com o MotionStudio_V2.3.2 para definição de parâmetros e operação de teste do motor.
Por favor, prepare o seguinte:
- Driver
- Fonte de alimentação
- Cabo de configuração RS232
- Adaptador USB para RS232 (se necessário)
- Software MotionStudio_V2.3.2
(Link para download: https://github.com/StepperOnline/Tunning-Software/blob/main/MotionStudio_V2.3.2.zip)
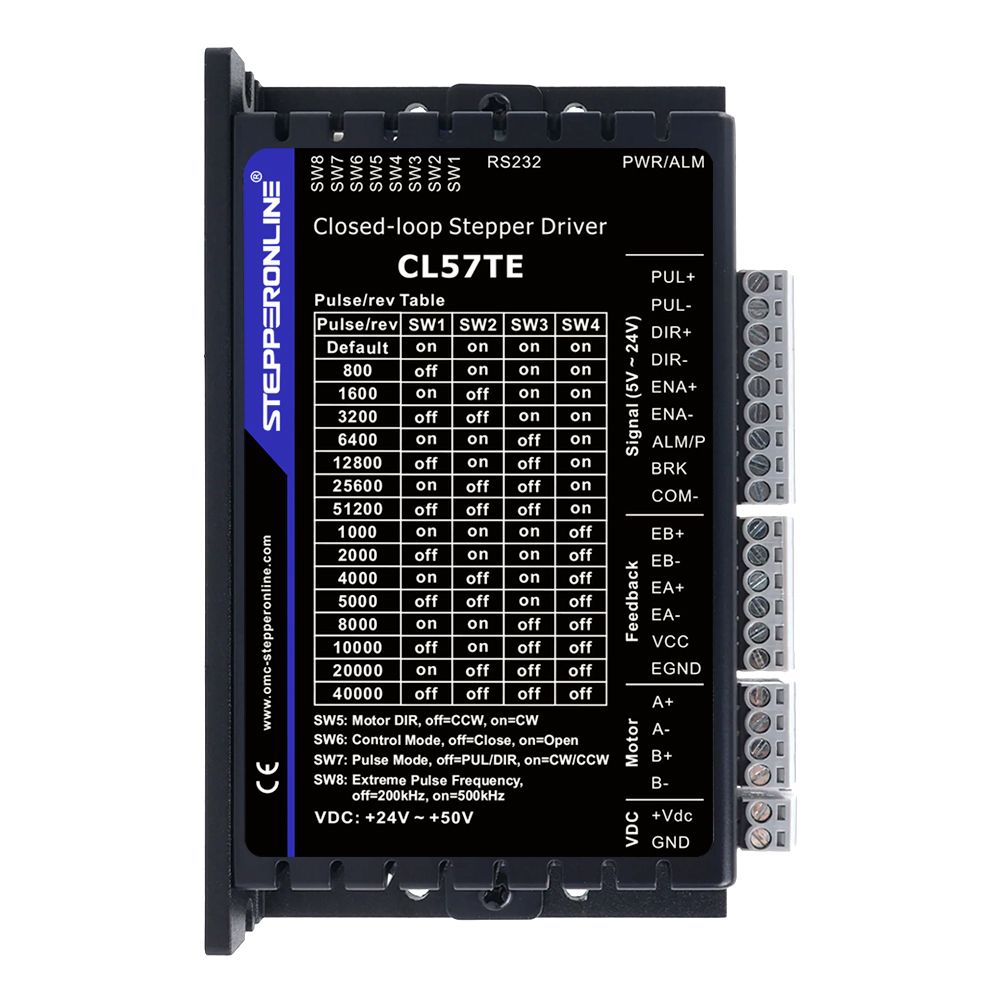
Este guia utiliza o driver CL57TE como exemplo.
Nota: O driver CL57TE possui uma chave DIP rotulada "DEF" (Padrão). Coloque esta chave na posição ON antes de ajustar os parâmetros via software. Se esta chave não estiver configurada corretamente, as alterações de parâmetros não serão salvas.
Etapas de Conexão:
- Pegue o cabo de configuração RS232 incluído com o driver e insira-o na porta de configuração RS232 do driver.
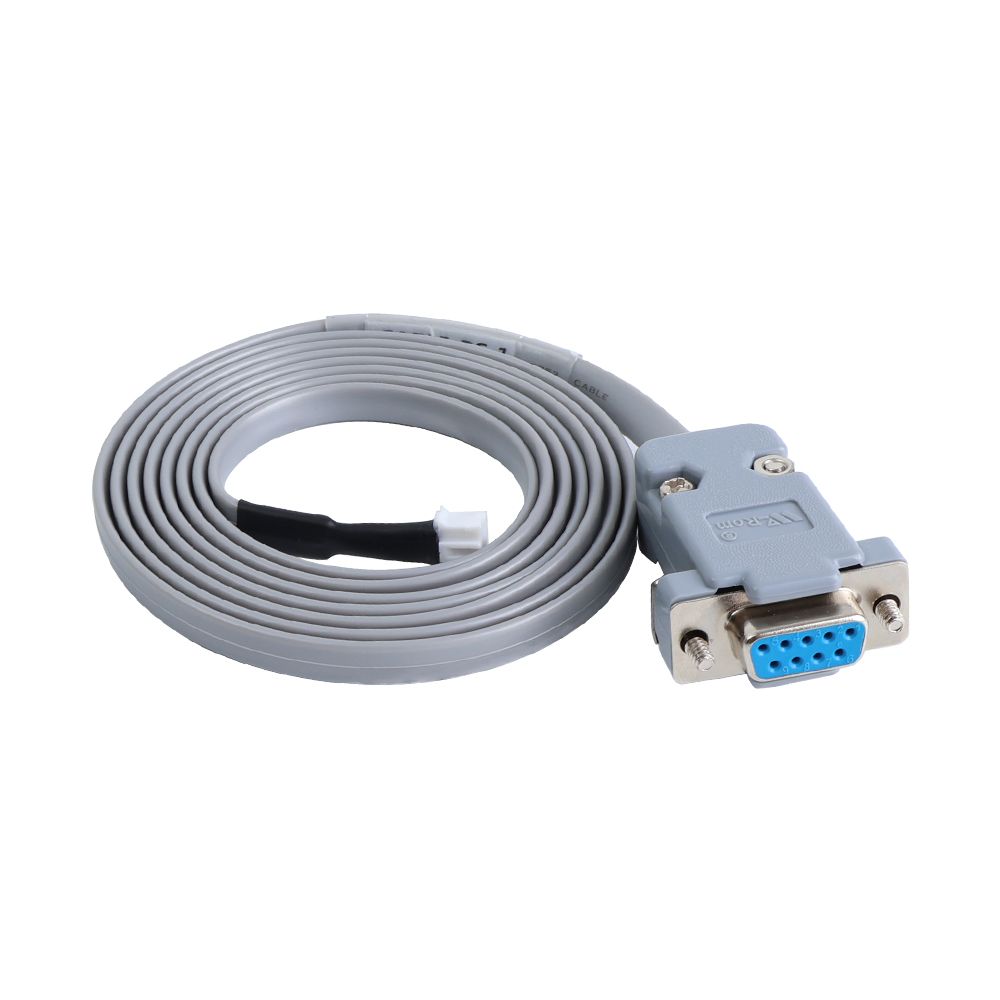
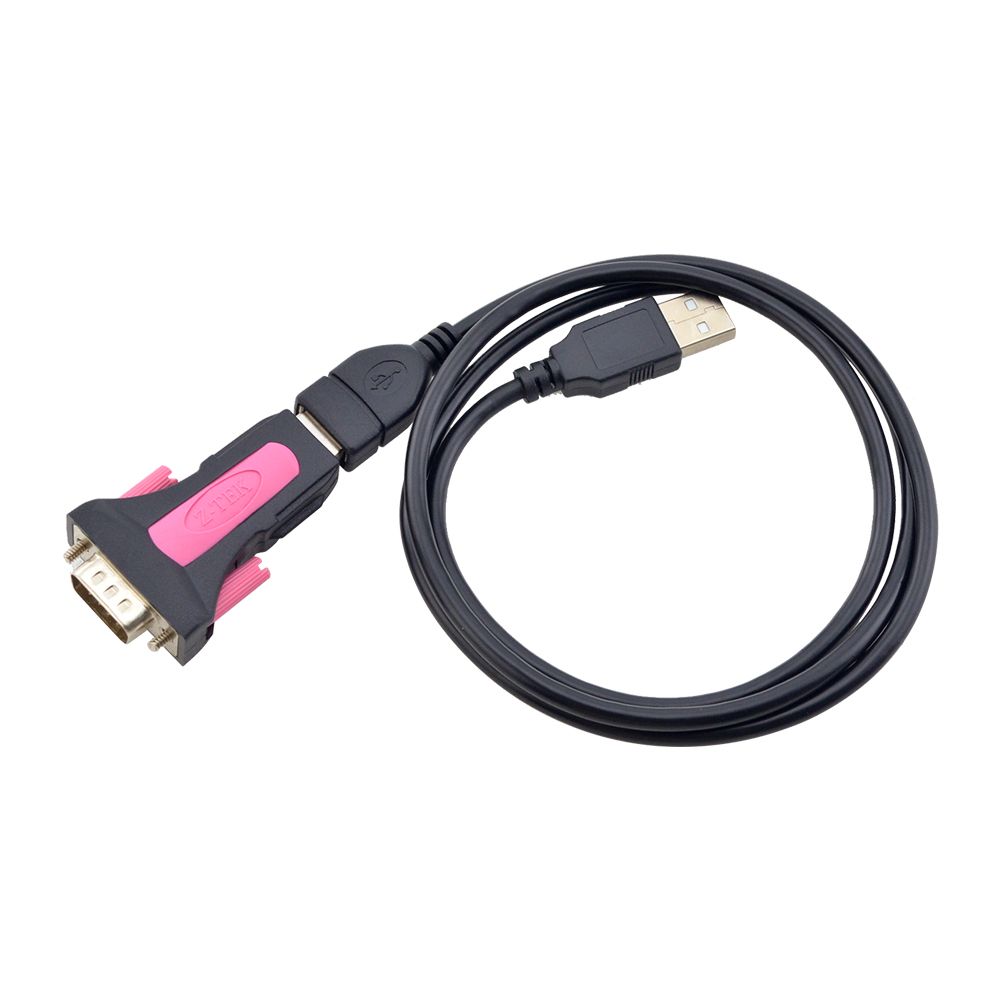
- Prepare um cabo adaptador USB para RS232 e conecte uma extremidade ao seu PC e a outra extremidade ao cabo de configuração RS232.
(Este cabo deve ser adquirido separadamente. Se o seu PC possuir uma porta RS232 integrada, você pode conectar o cabo de configuração diretamente ao PC sem o adaptador.)
Aqui está o link para compra: https://www.omc-stepperonline.com/en-gb/usb-2-0-to-serial-rs232-adapter-with-1m-cable-converter-c006
- Prepare uma fonte de alimentação CC para alimentar o driver.
(Certifique-se de que a tensão esteja dentro da faixa de entrada do driver.)
Configuração do Software:
- Clique em "Communication" no software.
- Selecione o modo RS232 e escolha a porta serial correta.
- Clique em "Connect".
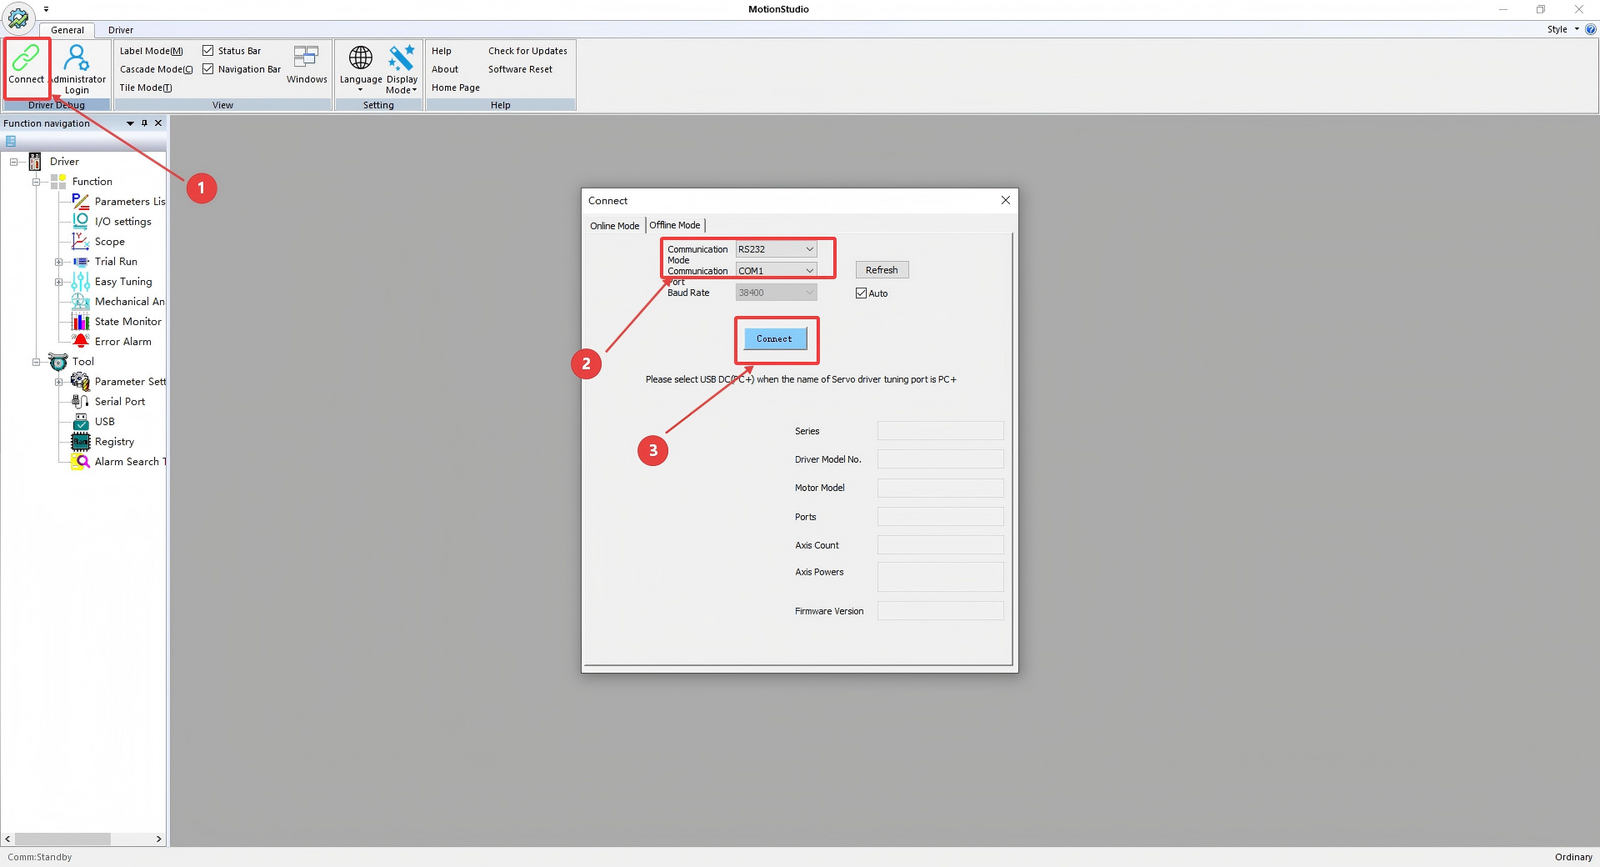
Após a conexão bem-sucedida, a interface será exibida conforme mostrado abaixo.
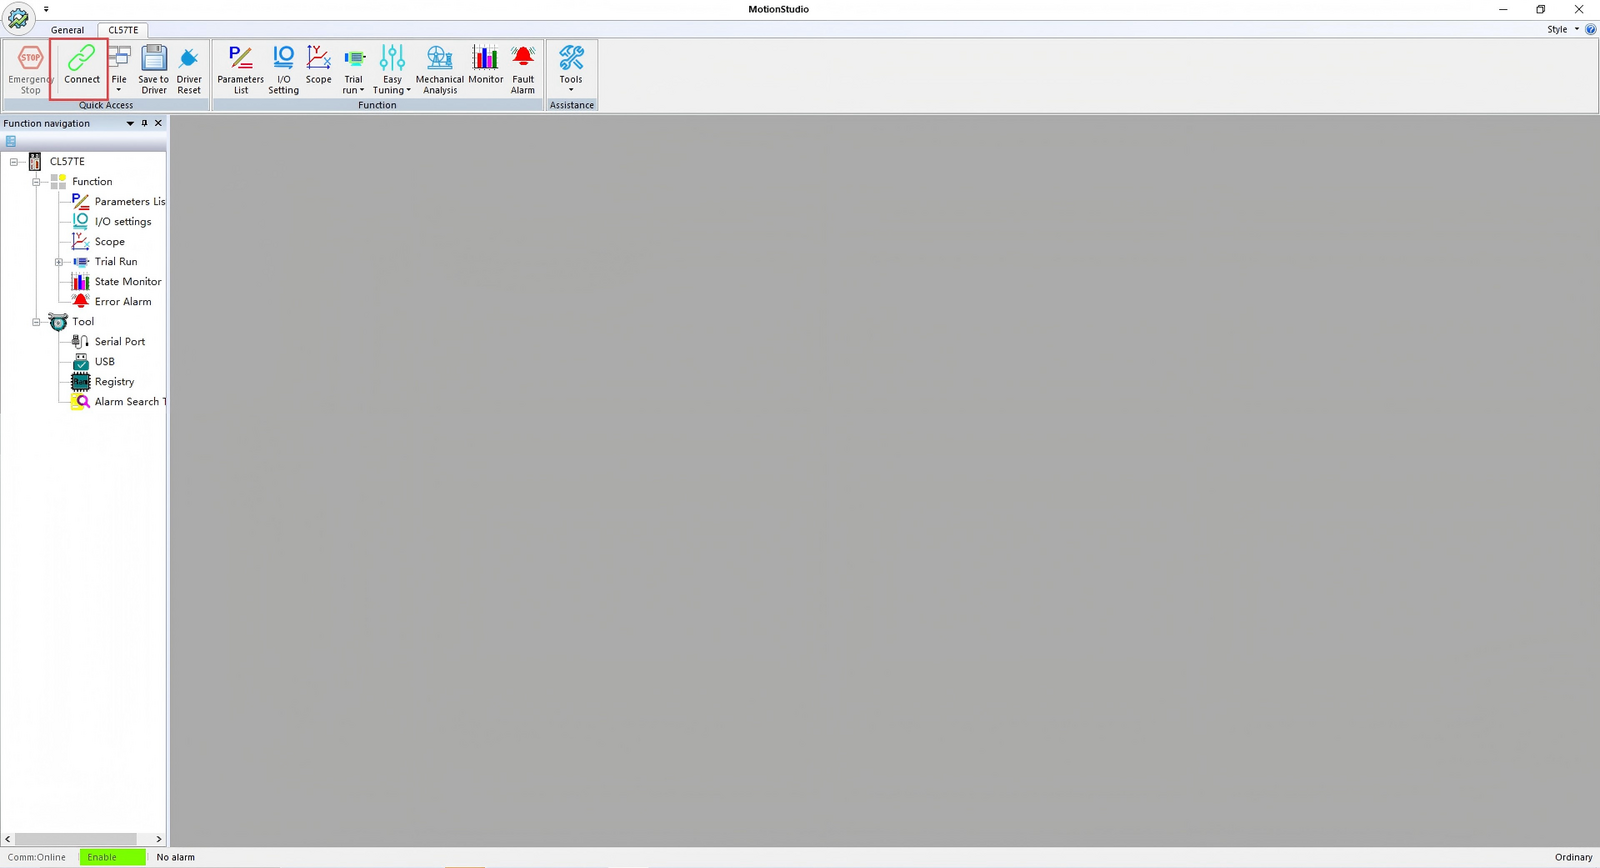
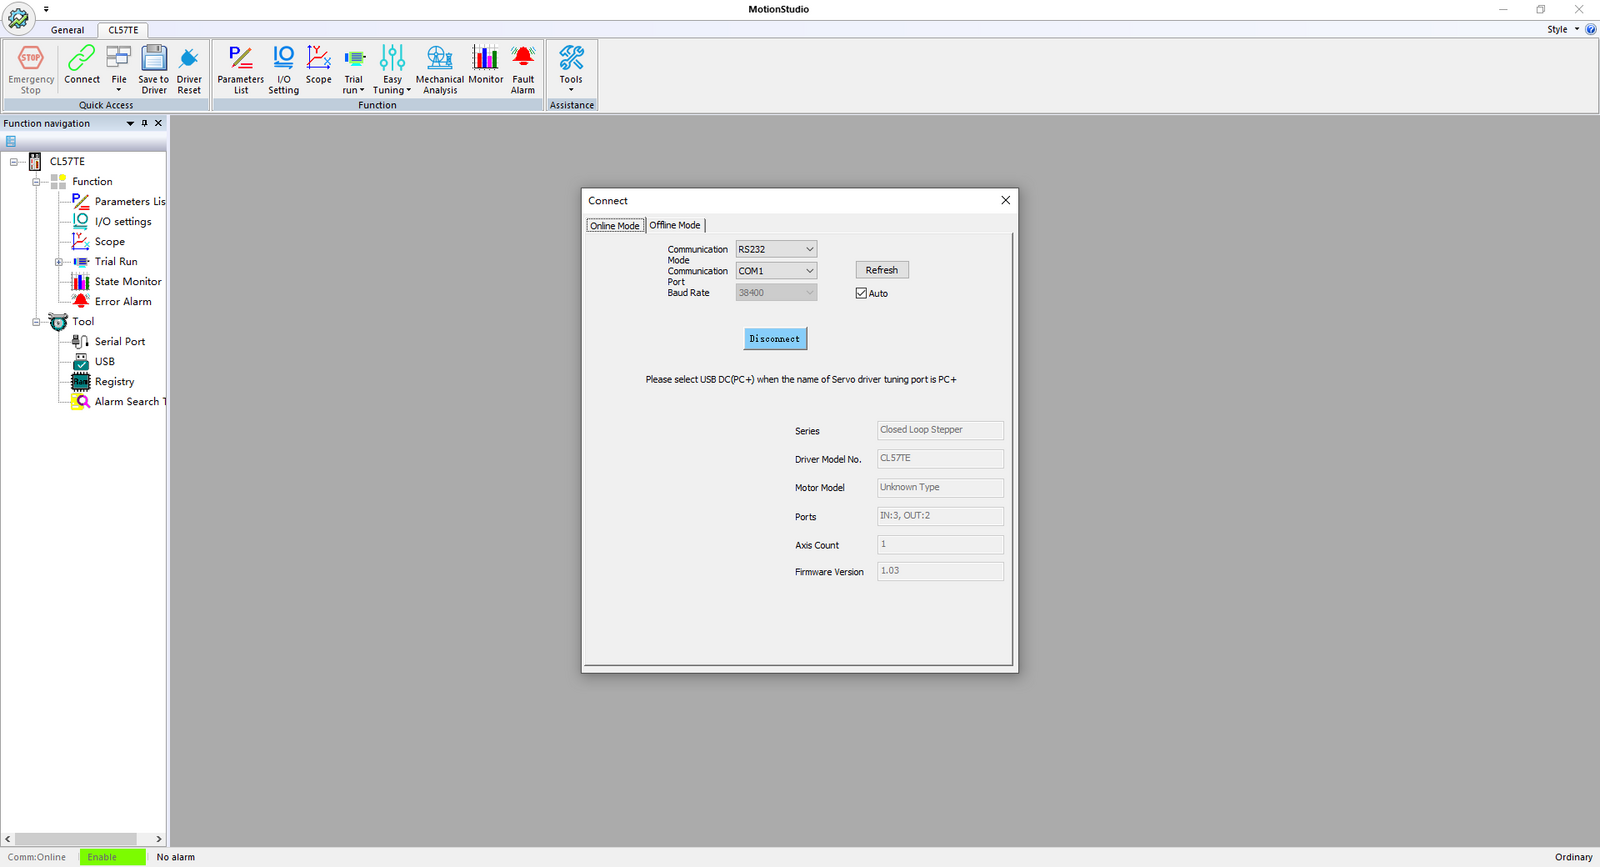
Após clicar em "Connect", a interface indicará comunicação normal e a barra de status exibirá o modelo correspondente do driver.
Com tudo configurado, podemos agora prosseguir para as operações principais.
Modificação da Corrente de Pico do Driver
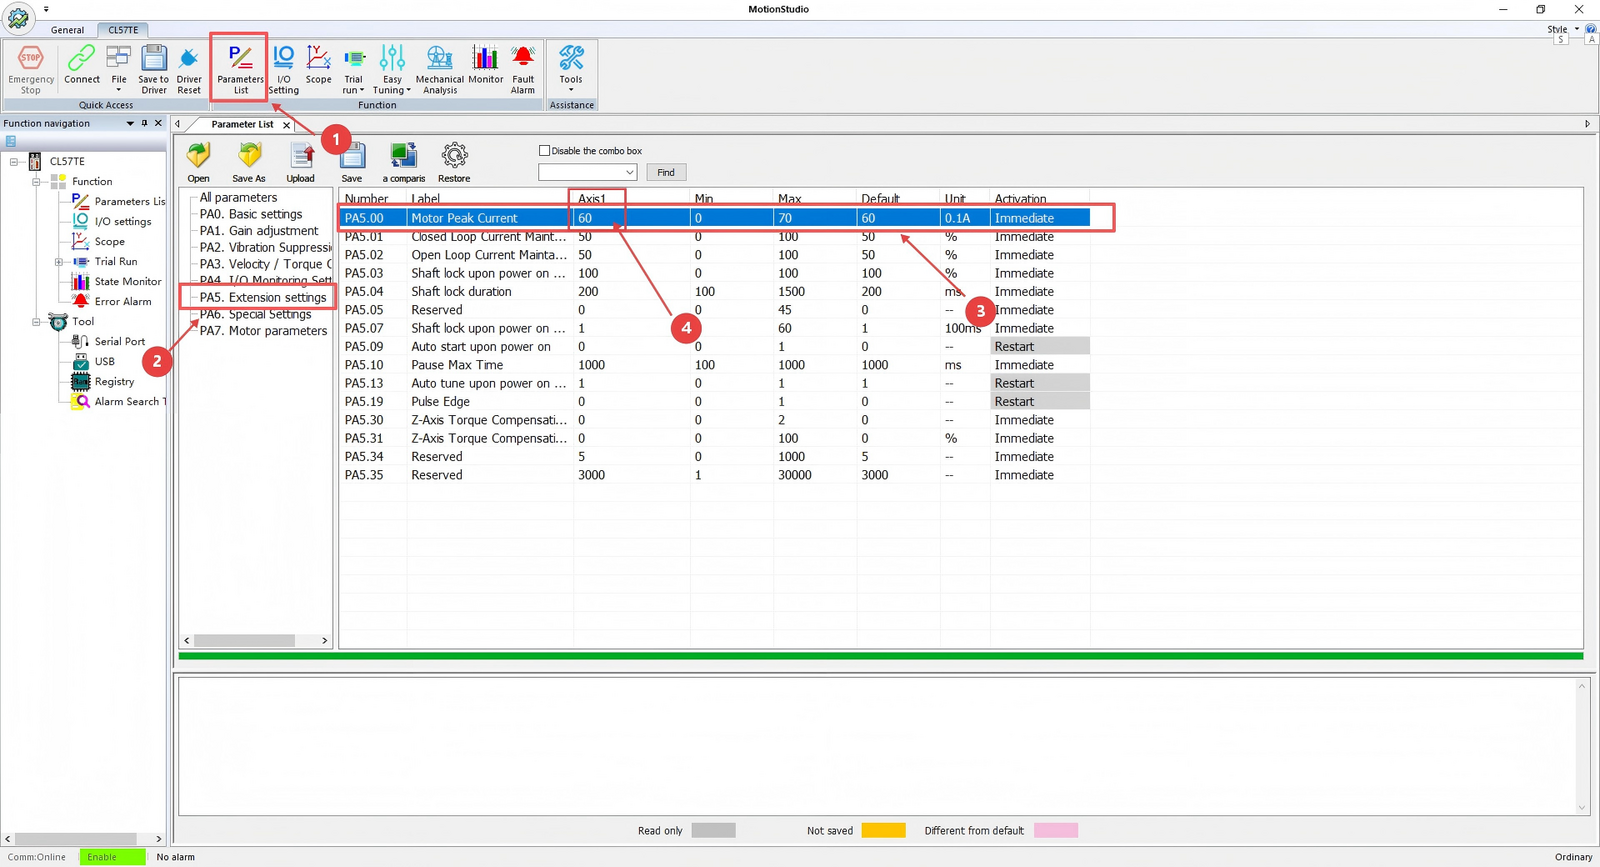
- Clique em "Parameters List."
- Clique em "Extension Settings."
- Localize "Peak Current."
- Modifique o valor conforme necessário, clicando no campo numérico.
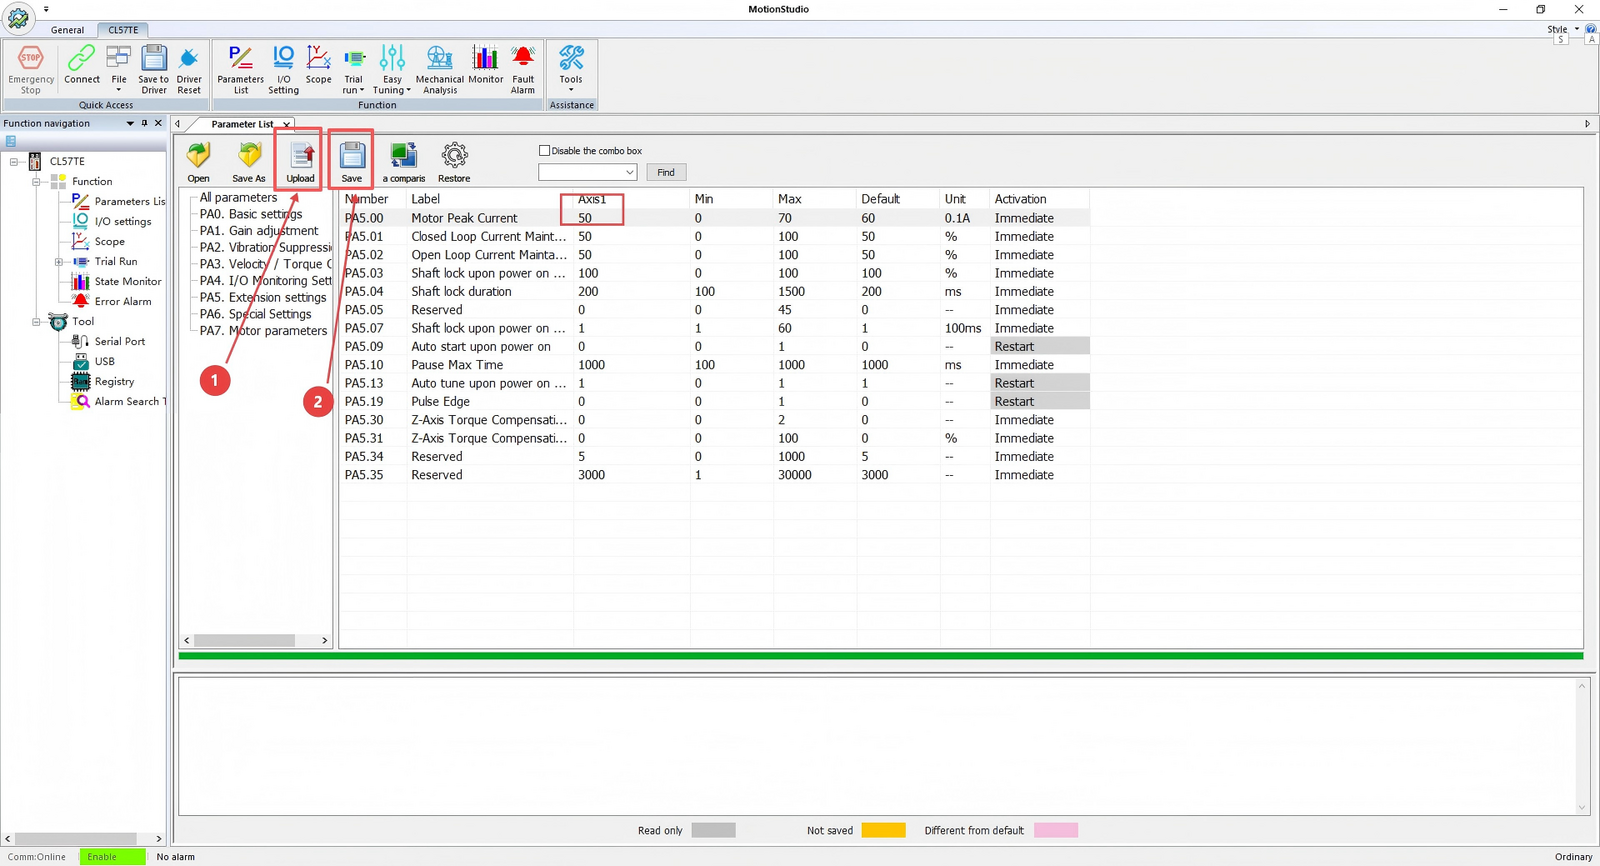
Após ajustar a corrente:
- Clique em "Download" (ou "Write to Device").
- Clique em "Save."
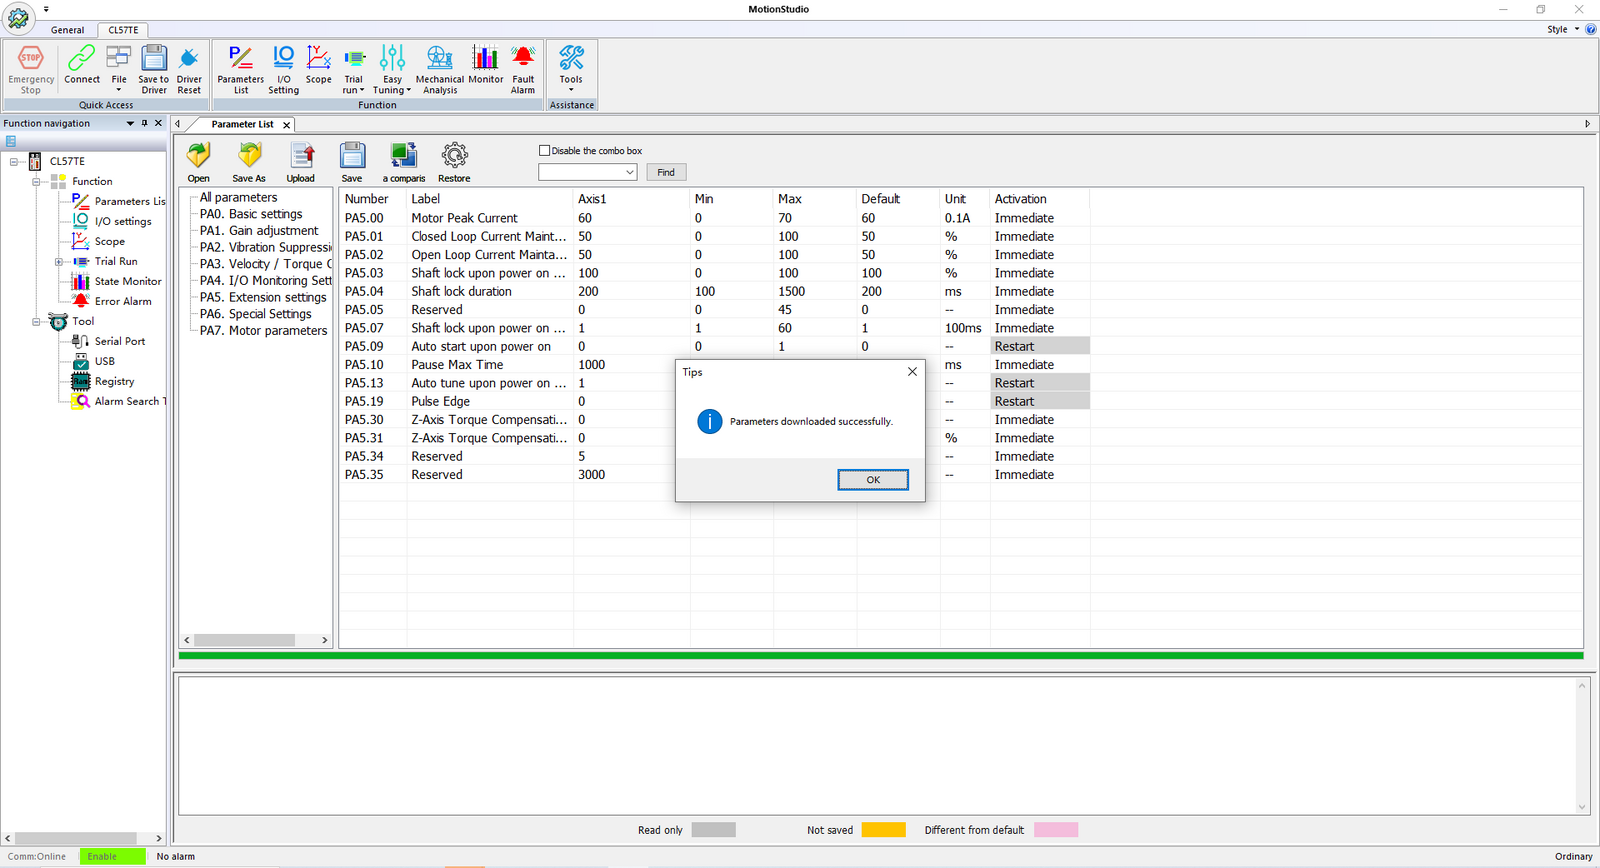
Após a modificação bem-sucedida do valor da corrente, uma caixa de diálogo de confirmação será exibida conforme mostrado na figura.
Modificação da Resolução do Encoder
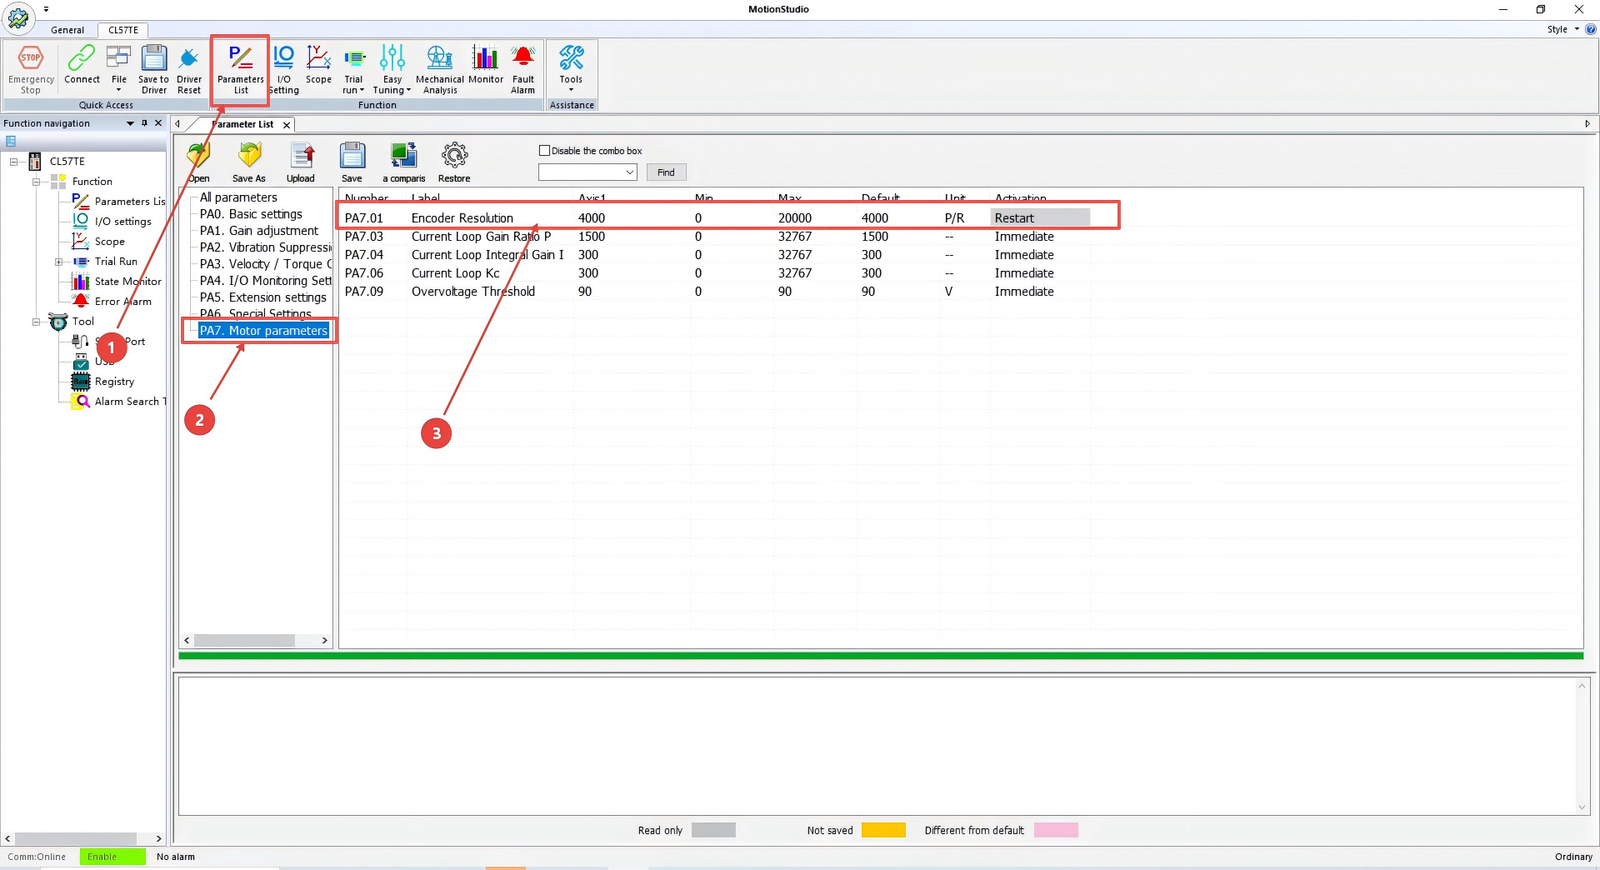
- Clique em "Parameters List."
- Clique em "Motor Parameters."
- Localize "Encoder Resolution."
- Modifique o valor conforme necessário, clicando no campo numérico.
Por exemplo, o driver suporta por padrão um encoder com resolução de 1000 PPR. Devido à multiplicação de frequência por 4× (1000 PPR = 4000 CPR), o valor padrão no driver é 4000 (CPR). Se a resolução do encoder do seu motor for 500 PPR (2000 CPR), defina este valor como 2000 (CPR).
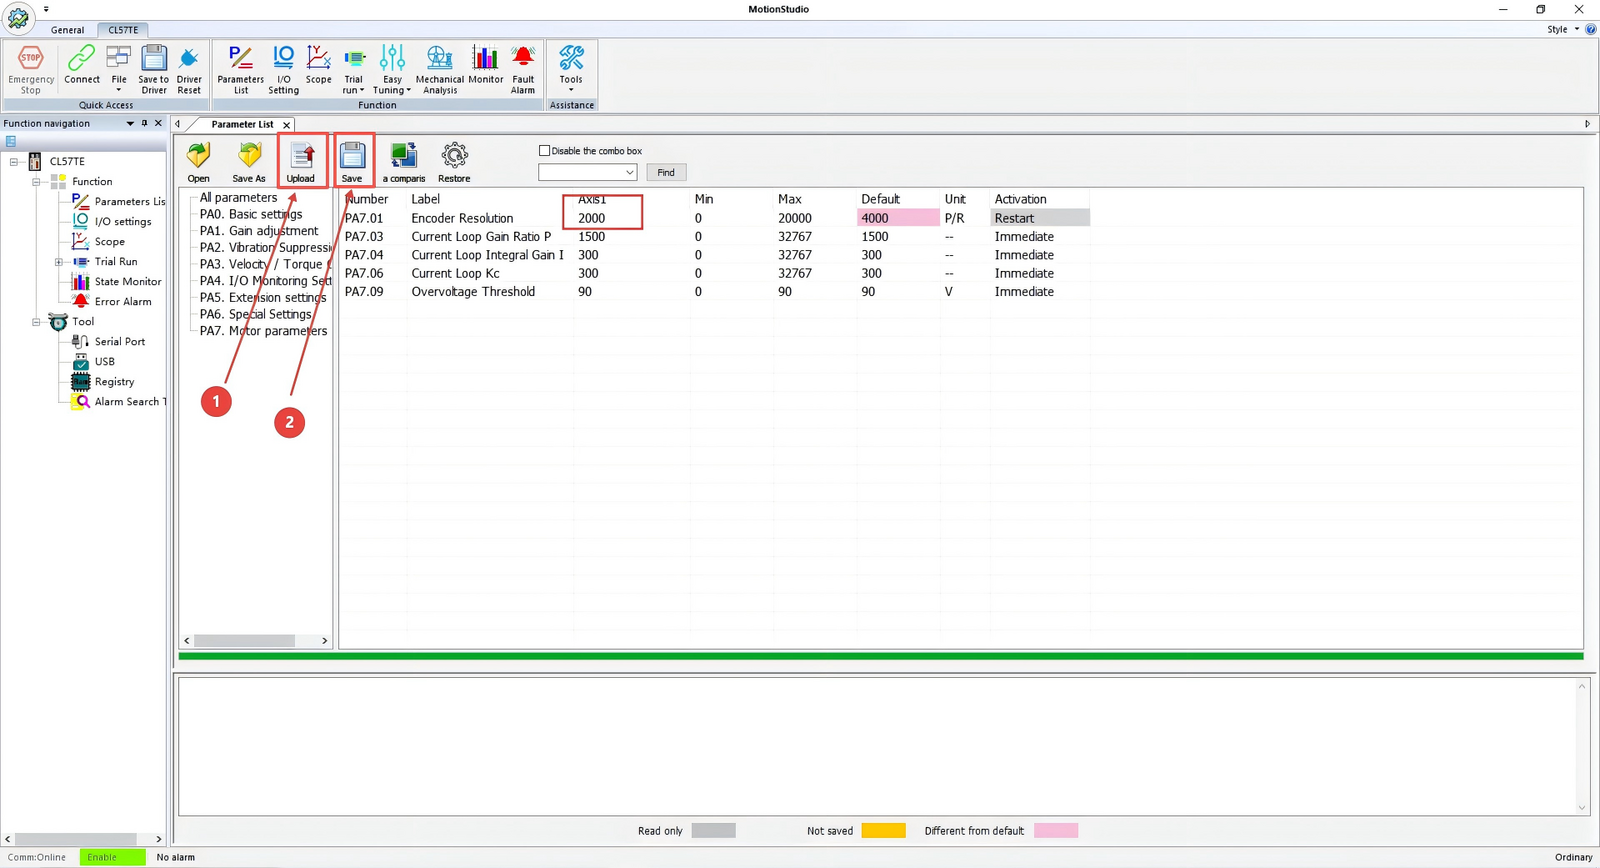
Após modificar o valor:
- Clique em "Download" (ou "Write to Device").
- Clique em "Save."
Isso garante que o valor modificado seja armazenado com sucesso.
Ajuste dos Ganhos do Laço de Velocidade e Laço de Posição (Redução de Ruído)
Estes parâmetros podem ser ajustados para reduzir o ruído do motor caso esteja excessivo. Reduza adequadamente os valores padrão, se necessário.
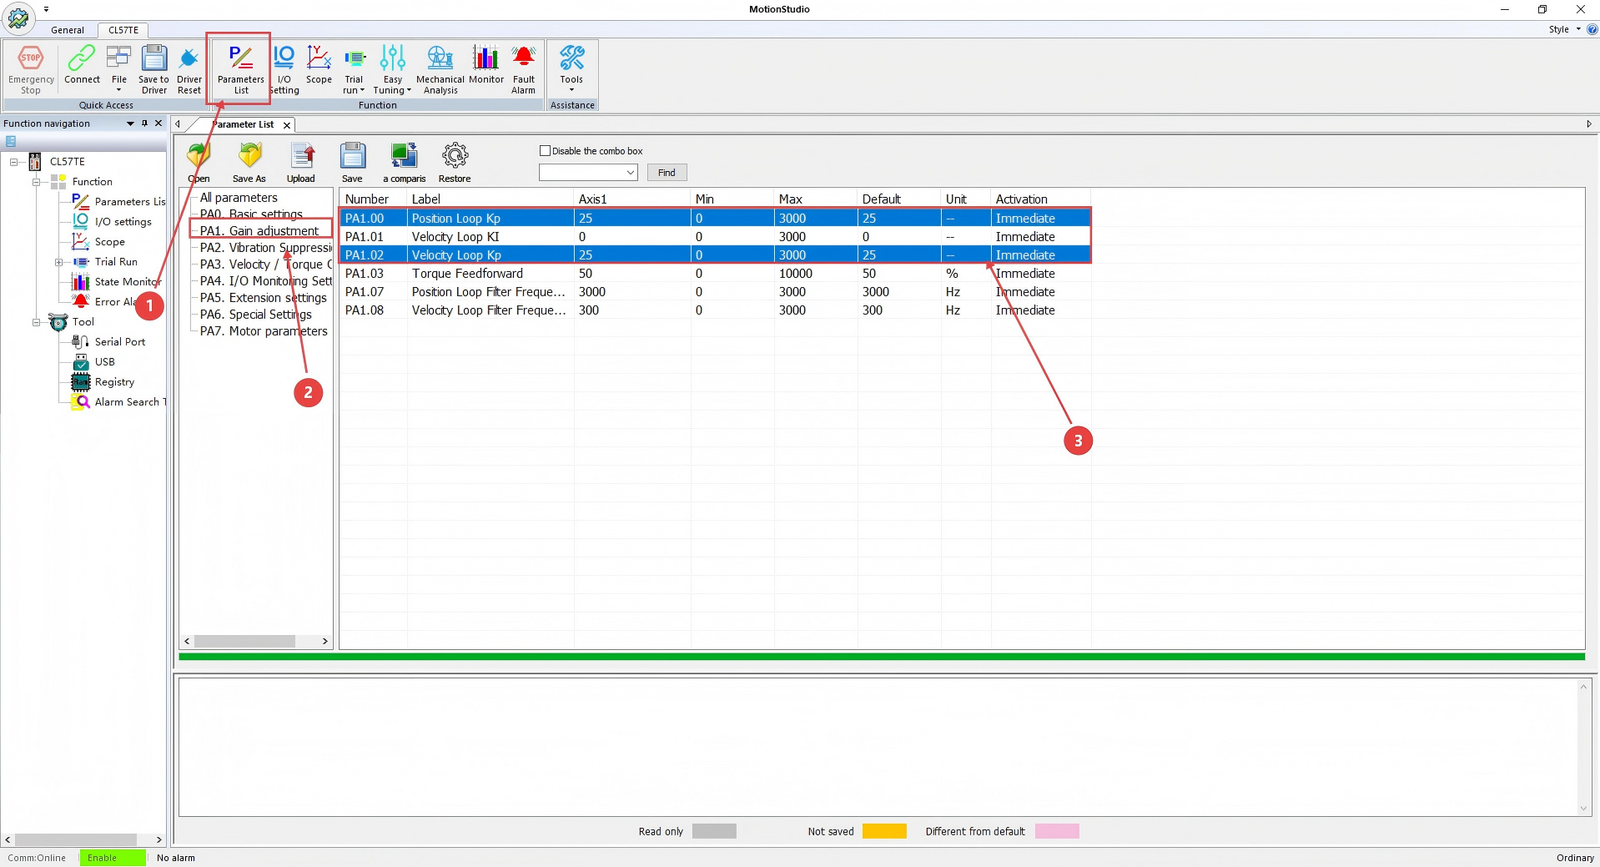
- Clique em "Parameters List."
- Clique em "Gain Adjustment."
- Localize "Velocity Loop and Position Loop."
- Modifique os valores conforme necessário, clicando nos campos numéricos.
Nota: Os valores do laço de velocidade e do laço de posição devem ser mantidos consistentes.
Operação de Teste JOG
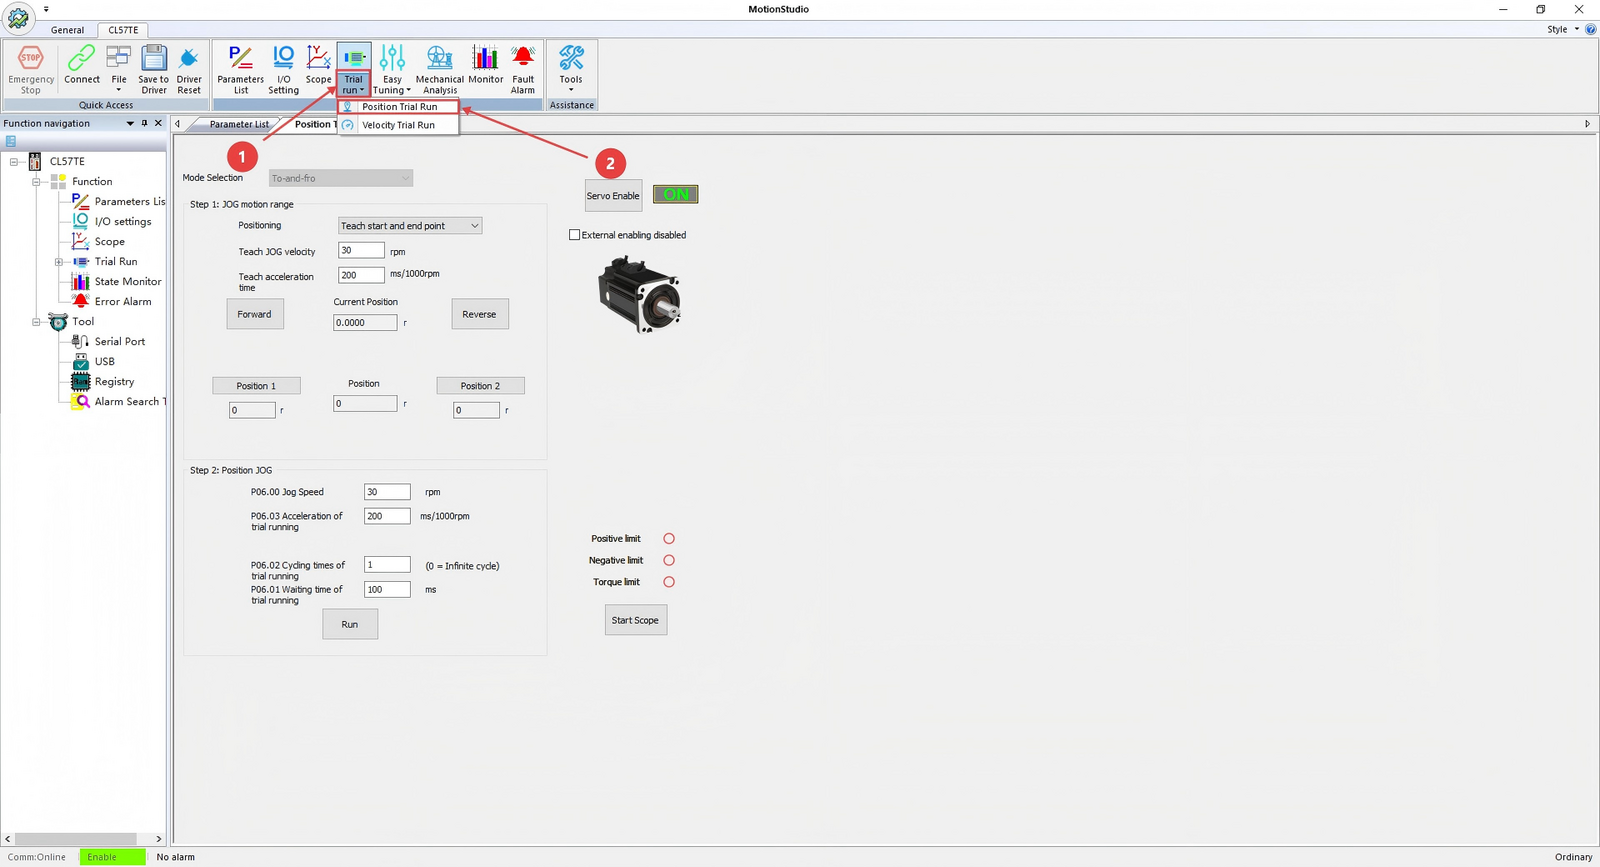
- Clique em "Trial Operation."
- Clique em "Position Trial Operation."
A interface mostrada acima será exibida.
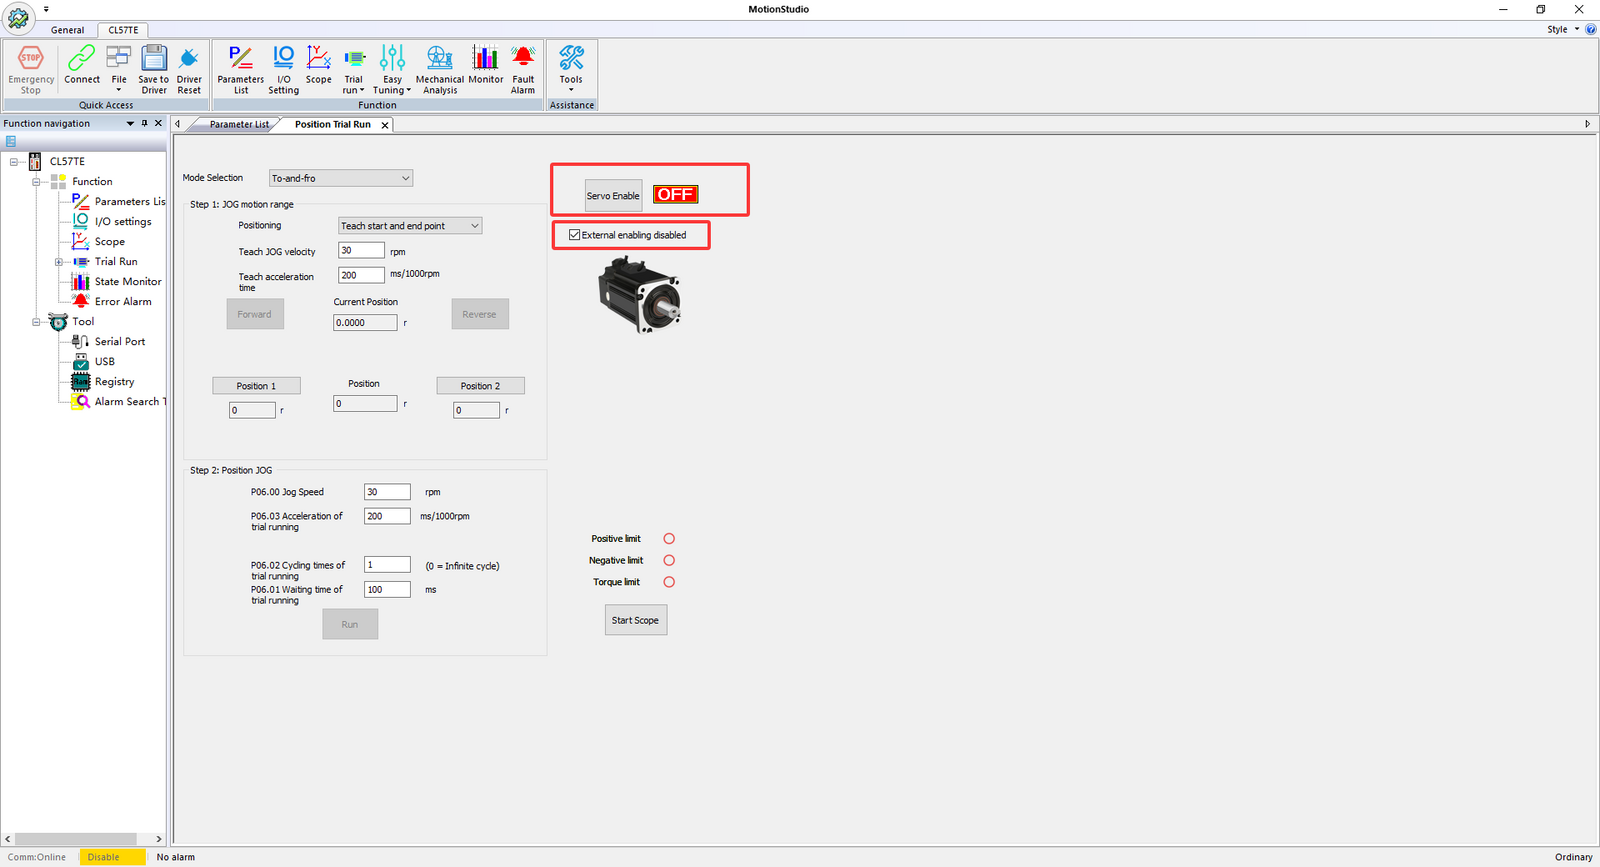
Marque a opção "External Enable Disabled" — isso desabilita a necessidade do sinal de habilitação externo, fazendo com que o motor fique por padrão no estado de servo desabilitado (sem alimentação).
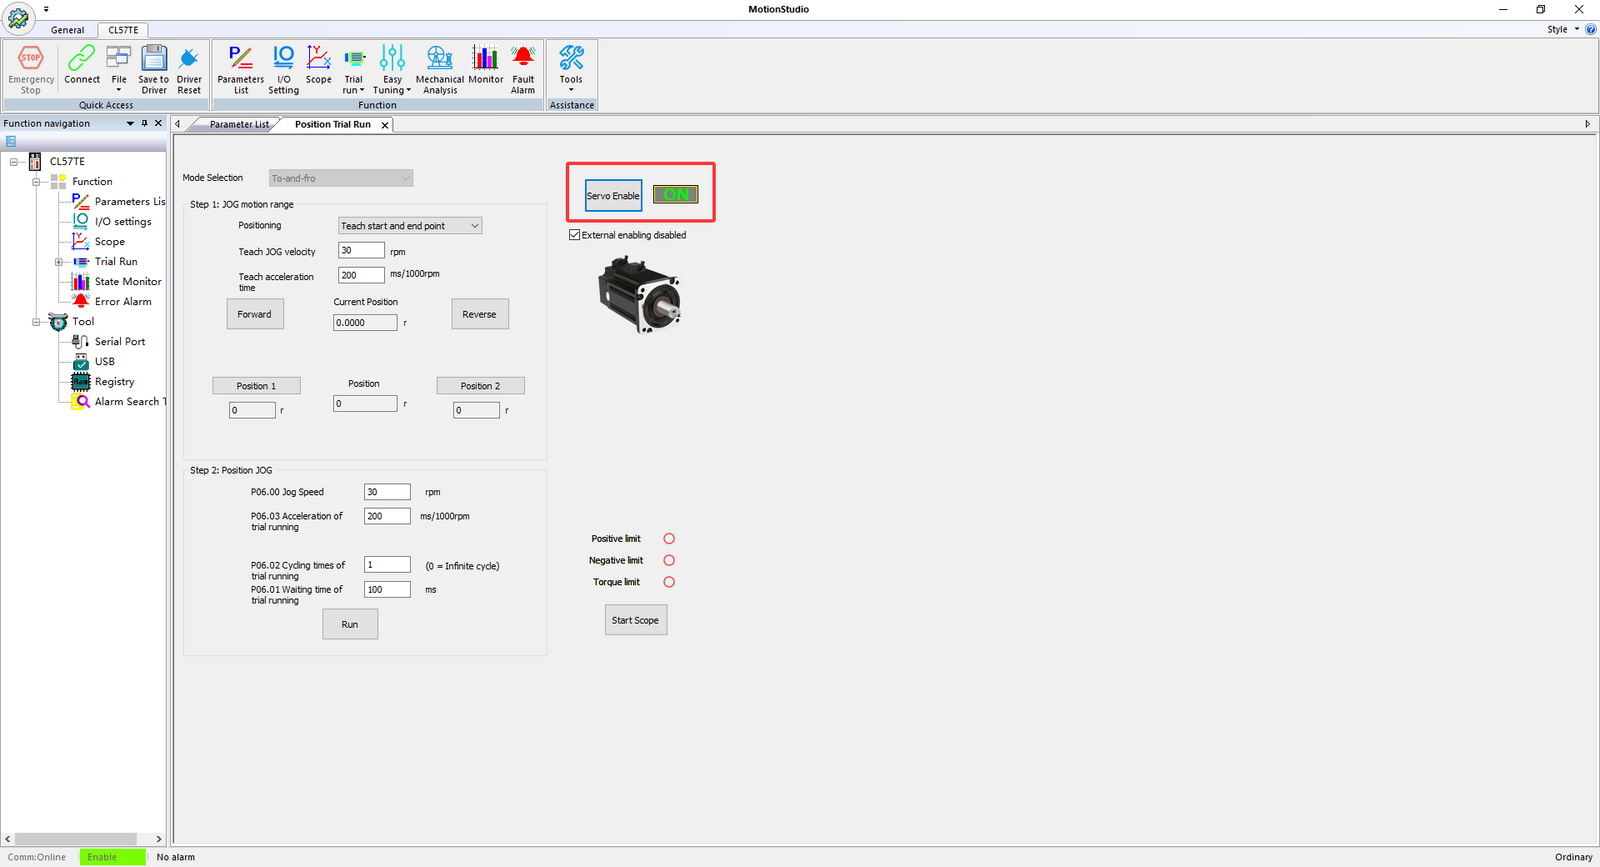
Em seguida, clique em "Servo Enable" para ativar o motor.
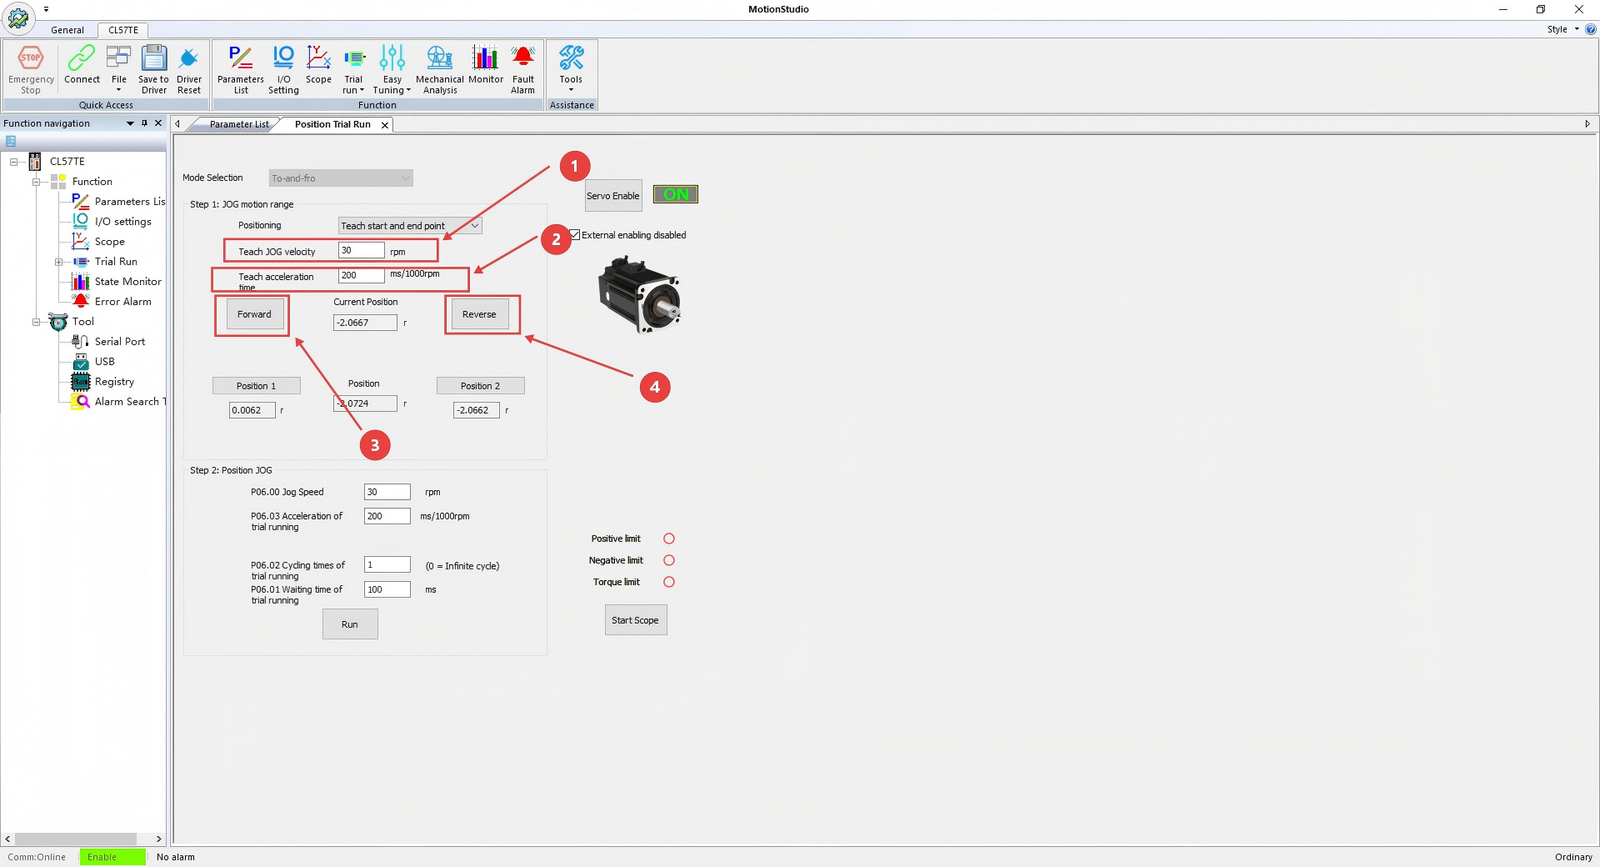
- JOG Speed: Ajusta a velocidade de rotação do motor.
- JOG Acceleration: Ajusta o tempo para o motor atingir a velocidade JOG definida.
- Botão Forward JOG: Pressione e segure para girar o motor no sentido direto.
- Botão Reverse JOG: Pressione e segure para girar o motor no sentido reverso.
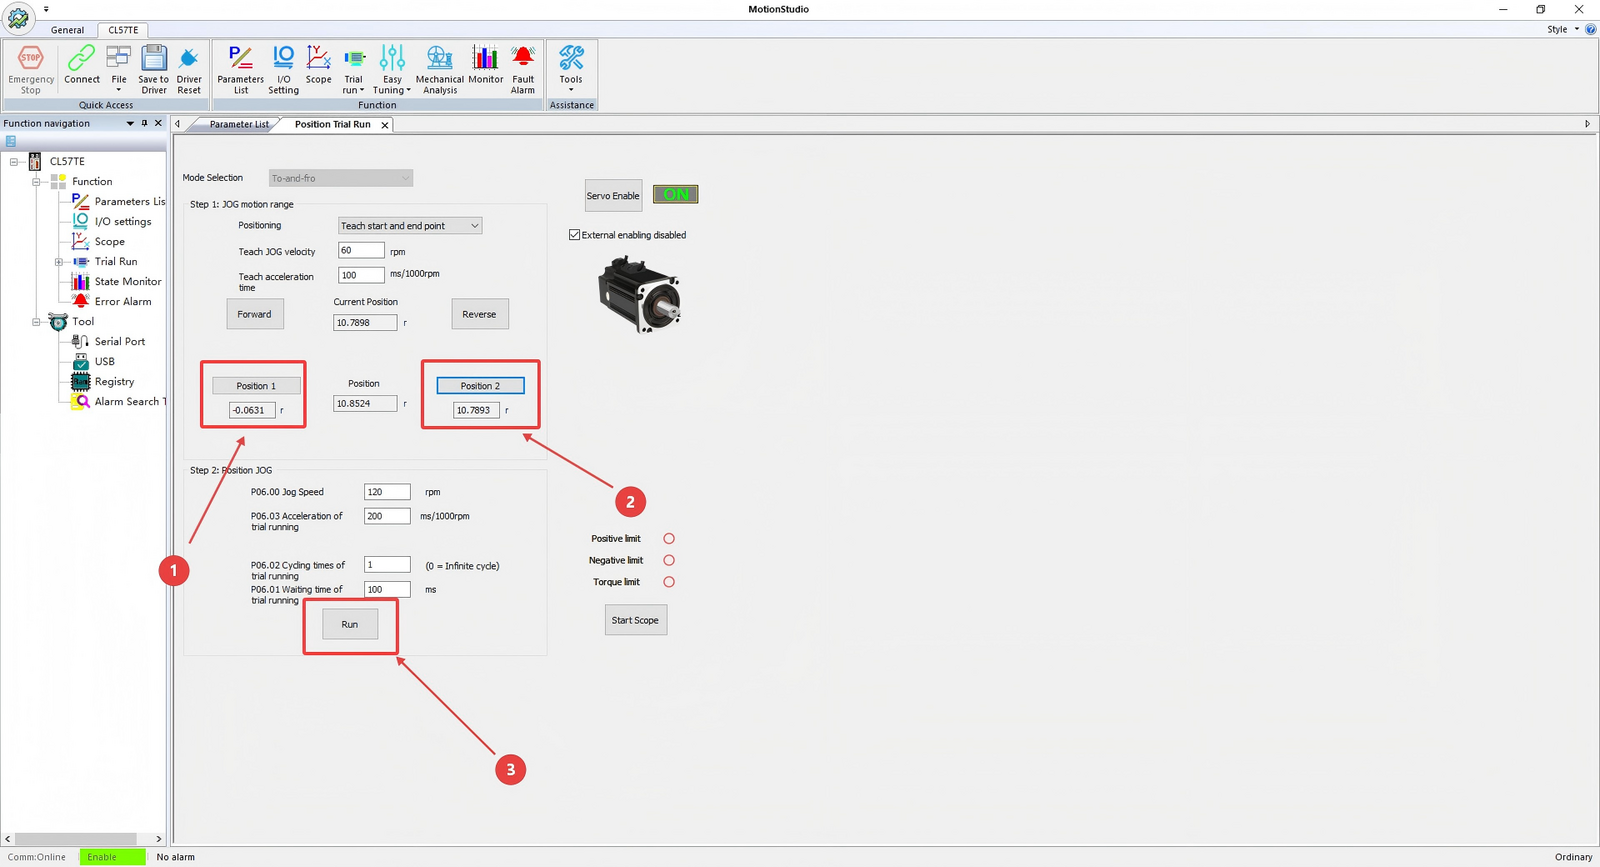
Use os botões JOG para mover o motor até as posições desejadas, depois clique em "Set Position 1" e "Set Position 2" para registrar essas posições. Clique no botão "Run" na parte inferior para executar o movimento contínuo entre as duas posições.
Uso do Osciloscópio
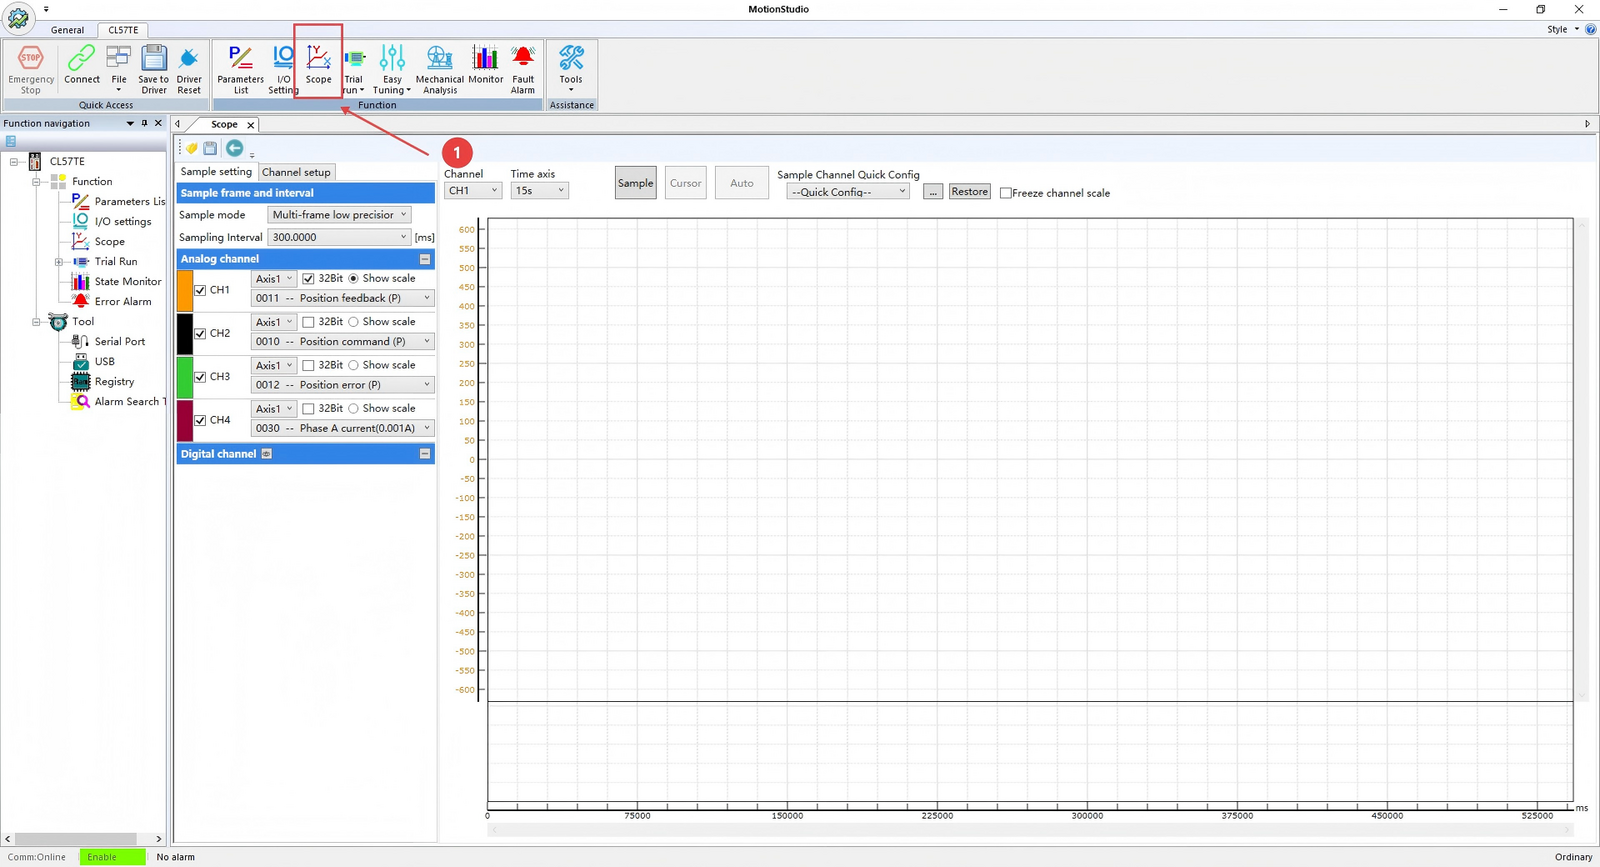
- Clique em "Oscilloscope" para acessar a interface mostrada acima.
- Sampling Mode: As opções incluem amostragem de alta precisão em quadro único e amostragem de baixa precisão em múltiplos quadros.
- Channel Parameter Settings: Selecione entre diversos parâmetros para exibição.
- Após configurar o "Sampling Mode" e as configurações de parâmetros do canal, clique em "Sample" para registrar as condições de operação do motor.
As etapas acima descrevem o processo detalhado para modificar os parâmetros principais no software. Se você encontrar algum problema ao usar o software, não hesite em entrar em contato conosco. Estamos comprometidos em fornecer o melhor serviço!