Controle por Sinal de Pulso (Modo de Controle de Posição)
Este é o método mais comum e intuitivo para controle de servomotores. O controlador (como um CLP ou placa de controle de movimento) controla o motor enviando um trem de pulsos. Nossos servomotores A6-RS/T6-RS e DSY-RS suportam este modo de controle.
Diagrama do Princípio de Funcionamento:
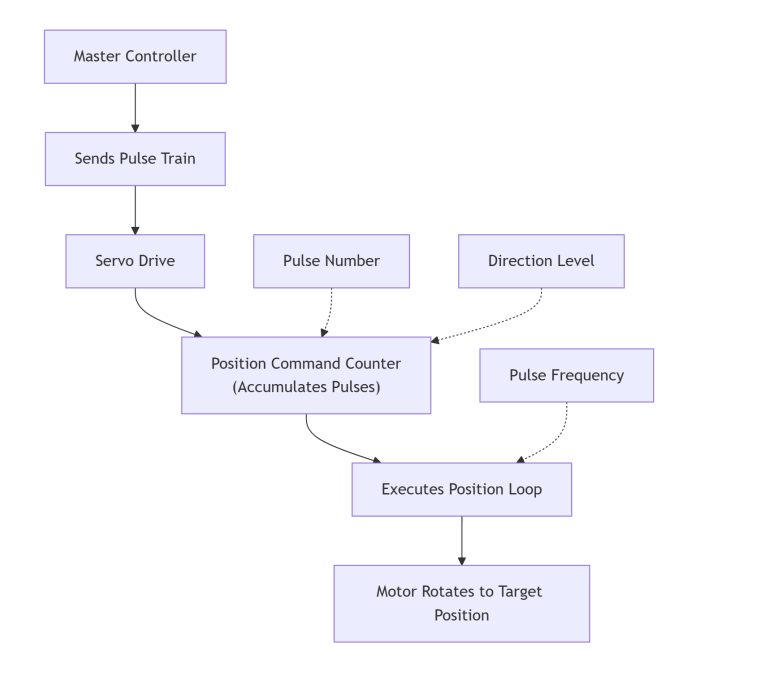
1.1. Quantidade de Pulsos: O servoacionamento possui um contador de comandos de posição integrado. Cada pulso recebido incrementa (ou decrementa) o contador em uma unidade. Por exemplo, se o parâmetro do servoacionamento estiver configurado para "10.000 pulsos por volta", o envio de 10.000 pulsos fará com que o motor gire exatamente 360 graus.
1.2. Frequência de Pulsos: A frequência determina a velocidade na qual o motor executa o movimento. Uma frequência mais alta resulta em uma velocidade maior do motor.
1.3. Sinal de Direção: Um sinal em nível alto ou baixo determina se o contador de pulsos faz a contagem crescente ou decrescente, controlando assim a rotação do motor no sentido horário ou anti-horário.
1.4. Características: Neste modo, o controlador tem controle em tempo real sobre cada movimento incremental do motor. Se a transmissão de pulsos for interrompida, o motor parará ao atingir a posição-alvo. Este é um método de controle de rastreamento pulso a pulso.
Controle por Sinal PWM (Modo de Controle de Velocidade/Torque)
Nesta aplicação, o sinal PWM não é utilizado diretamente como um comando de pulso, mas é filtrado em uma tensão analógica para servir como referência de velocidade ou torque. Nossos servomotores A6-RS também suportam o controle por sinal PWM.
Diagrama do Princípio de Funcionamento:
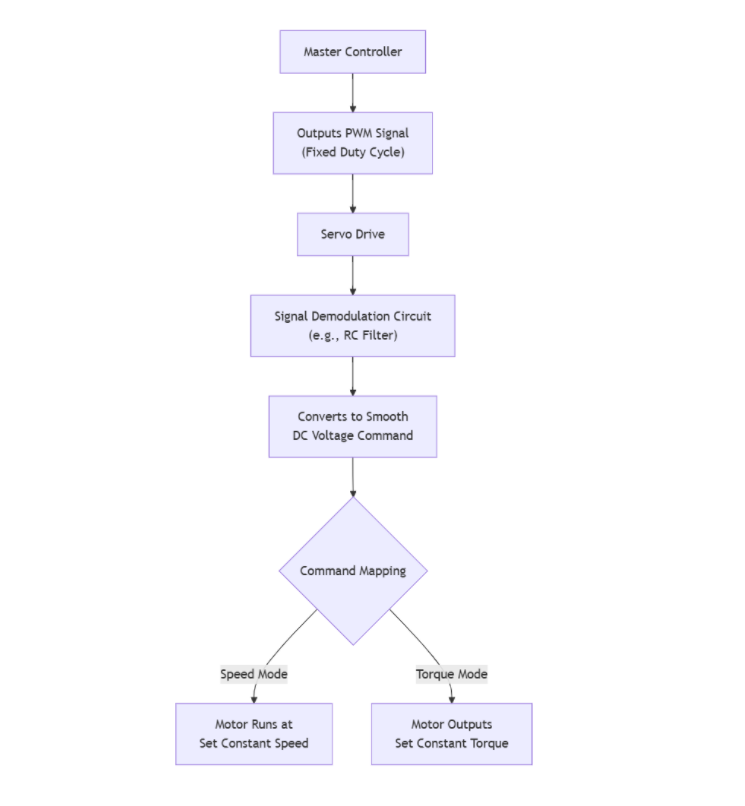
2.1. Filtragem do Sinal: O servoacionamento contém um circuito de hardware interno (como um filtro passa-baixa RC) que converte a onda quadrada PWM recebida em uma tensão CC suave. Exemplo (o mapeamento real depende dos parâmetros do servoacionamento): Uma razão cíclica de 50% pode corresponder a 0V, uma razão cíclica de 10% a -5V e uma razão cíclica de 90% a +5V.
2.2. Mapeamento de Comandos: O valor de tensão CC resultante serve como comando de velocidade ou torque.
- Modo de Velocidade: -10V a +10V corresponde à velocidade reversa máxima até a velocidade direta máxima do motor.
- Modo de Torque: -10V a +10V corresponde ao torque reverso máximo até o torque direto máximo do motor.
2.3. Características: Neste modo, o controlador define um valor-alvo. Por exemplo, definir uma razão cíclica fixa faz com que o motor gire a uma velocidade constante correspondente, sem que o controlador precise enviar sinais continuamente. Este é um método de controle baseado em setpoint.
Resumo e Recomendações de Seleção
| Requisitos | Método de Controle Recomendado |
|---|---|
| Necessidade de controle preciso de posição e trajetória de movimento (ex.: ponto a ponto, movimento interpolado) | Sinal de Pulso (Modo de Posição) |
| Necessidade de manter velocidade constante (ex.: esteiras transportadoras, misturadores) | Sinal PWM (Modo de Velocidade) ou Tensão Analógica |
| Necessidade de manter torque constante (ex.: aperto de parafusos, bobinamento) | Sinal PWM (Modo de Torque) ou Tensão Analógica |