Contrôle par signal d'impulsion (mode de contrôle de position)
Il s'agit de la méthode la plus courante et la plus intuitive pour le contrôle des servomoteurs. Le contrôleur (tel qu'un automate programmable industriel ou une carte de contrôle de mouvement) commande le moteur en envoyant un train d'impulsions. Nos servomoteurs A6-RS/T6-RS et DSY-RS prennent en charge ce mode de contrôle.
Schéma de principe de fonctionnement :
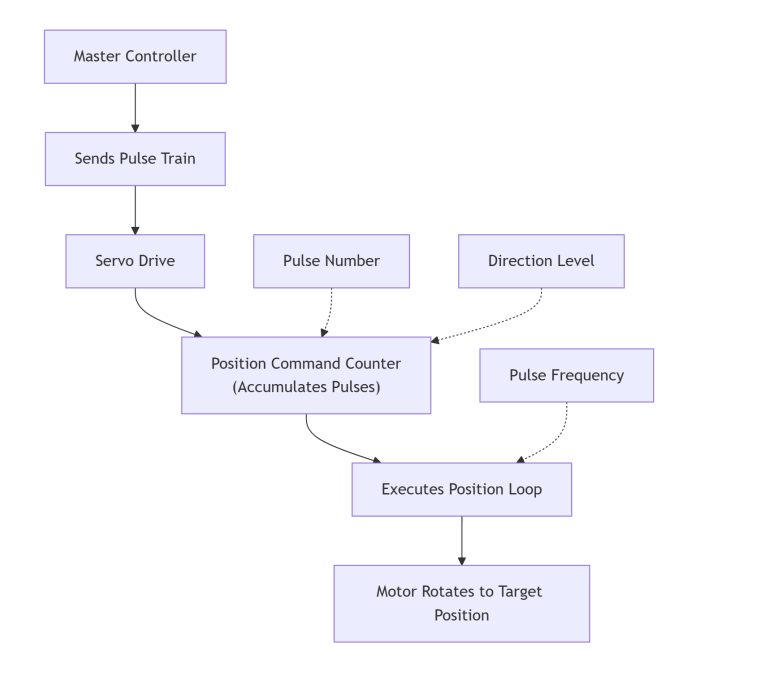
1.1. Quantité d'impulsions : Le variateur intègre un compteur de consignes de position. Chaque impulsion reçue incrémente (ou décrémente) le compteur d'une unité. Par exemple, si le paramètre du variateur est réglé sur « 10 000 impulsions par tour », l'envoi de 10 000 impulsions fera tourner le moteur d'exactement 360 degrés.
1.2. Fréquence des impulsions : La fréquence détermine la vitesse à laquelle le moteur exécute le mouvement. Une fréquence plus élevée se traduit par une vitesse moteur plus rapide.
1.3. Signal de direction : Un signal de niveau haut ou bas détermine si le compteur d'impulsions compte en incrémentant ou en décrémentant, commandant ainsi la rotation du moteur en marche avant ou en marche arrière.
1.4. Caractéristiques : Dans ce mode, le contrôleur exerce un contrôle en temps réel sur chaque mouvement incrémental du moteur. Si la transmission des impulsions s'arrête, le moteur s'immobilise une fois la position cible atteinte. Il s'agit d'une méthode de contrôle par suivi impulsion par impulsion.
Contrôle par signal PWM (mode de contrôle de vitesse/couple)
Dans cette application, le signal PWM n'est pas utilisé directement comme consigne d'impulsion, mais est filtré en une tension analogique pour servir de référence de vitesse ou de couple. Nos servomoteurs A6-RS prennent également en charge le contrôle par signal PWM.
Schéma de principe de fonctionnement :
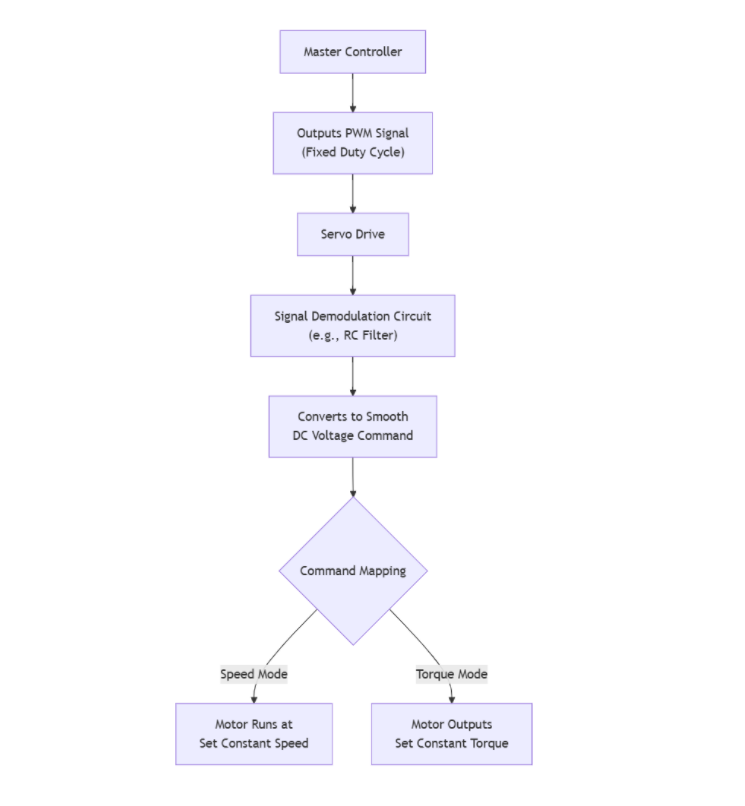
2.1. Filtrage du signal : Le servovariateur contient un circuit matériel interne (tel qu'un filtre passe-bas RC) qui convertit le signal PWM carré entrant en une tension continue lisse. Exemple (la correspondance réelle dépend des paramètres du variateur) : Un rapport cyclique de 50 % peut correspondre à 0 V, un rapport cyclique de 10 % à -5 V et un rapport cyclique de 90 % à +5 V.
2.2. Correspondance des consignes : La valeur de tension continue résultante sert de consigne de vitesse ou de couple.
- Mode vitesse : -10 V à +10 V correspond à la vitesse maximale en marche arrière jusqu'à la vitesse maximale en marche avant du moteur.
- Mode couple : -10 V à +10 V correspond au couple maximal en marche arrière jusqu'au couple maximal en marche avant du moteur.
2.3. Caractéristiques : Dans ce mode, le contrôleur définit une valeur cible. Par exemple, le réglage d'un rapport cyclique fixe fait tourner le moteur à une vitesse constante correspondante sans que le contrôleur ait besoin d'envoyer des signaux en continu. Il s'agit d'une méthode de contrôle basée sur une consigne.
Résumé et conseils de sélection
| Exigences | Méthode de contrôle recommandée |
|---|---|
| Nécessité d'un contrôle précis de la position et de la trajectoire de mouvement (par ex. point à point, mouvement interpolé) | Signal d'impulsion (mode position) |
| Nécessité de maintenir une vitesse constante (par ex. convoyeurs, mélangeurs) | Signal PWM (mode vitesse) ou tension analogique |
| Nécessité de maintenir un couple constant (par ex. vissage, bobinage) | Signal PWM (mode couple) ou tension analogique |