Cet article présente, à l'aide d'exemples de code, comment utiliser la communication RS485 des servomoteurs de la série DSY.
- Mode vitesse
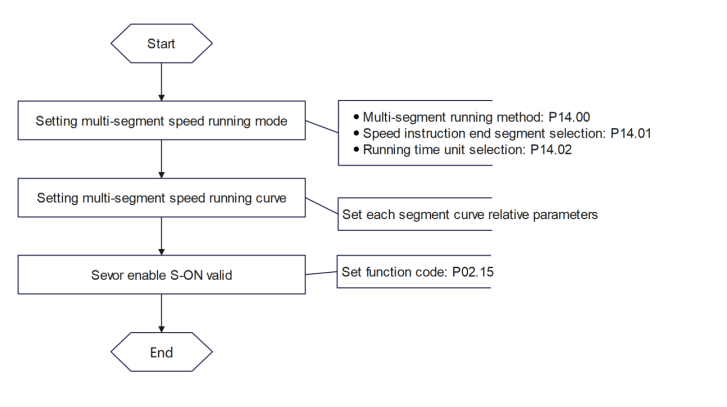 Grâce à la fonction multi-vitesses interne du servomoteur de la série DSY, la communication RS485 permet de contrôler le fonctionnement du moteur en mode vitesse. Voici le code d'exemple RS485 lorsque le moteur fonctionne à 200 tr/min :
● 01 06 00 00 00 01 48 0A // Définir le mode de contrôle sur le mode vitesse. ● 01 10 0E 00 00 02 04 00 01 00 02 6F CE // Définir le mode de fonctionnement multi-vitesses sur le fonctionnement cyclique, et le numéro de segment final de la commande de vitesse est 02. ● 01 06 0E 07 00 C8 3B 75 // Définir la vitesse de la commande de vitesse du segment 01 à 200 tr/min (valeur hexadécimale : C8). ● 01 06 0E 0A 01 90 AA DC // Définir la vitesse de la commande de vitesse du segment 01 à 200 tr/min (valeur hexadécimale : 190). ● 01 06 02 0B 00 01 38 70 // Activer le moteur et démarrer le fonctionnement. ● 01 06 02 0B 00 00 F9 B0 // Arrêter le fonctionnement.
De plus, si le moteur doit uniquement fonctionner en continu à une vitesse constante, cela peut être réalisé en utilisant le mode vitesse du moteur. Voici un code d'exemple RS485 pour faire fonctionner le moteur en continu à 400 tr/min :
● 01 06 00 00 00 01 48 0A // Définir le mode de contrôle sur le mode vitesse. ● 01 06 05 03 01 90 78 FA // Définir la vitesse du moteur à 400 tr/min (valeur hexadécimale : C8). ● 01 06 02 0B 00 01 38 70 // Activer le moteur, il démarre. ● 01 06 02 0B 00 00 F9 B0 // Arrêter le moteur.
Ce qui précède est un exemple simple de fonctionnement du moteur. Si des réglages plus complexes sont nécessaires, veuillez consulter le manuel du servomoteur de la série DSY.
- Mode position
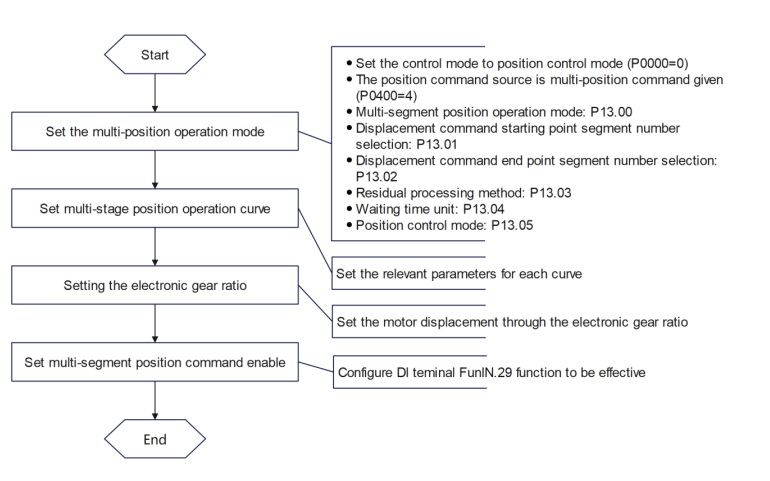
Grâce à la fonction multi-vitesses interne du servomoteur de la série DSY, la communication RS485 permet de contrôler le fonctionnement du moteur en mode position. Voici un code d'exemple RS485 pour une position de 200 000 impulsions lorsque le moteur fonctionne à 200 tr/min :
● 01 06 00 00 00 00 89 CA // Définir le mode de contrôle sur le mode position. ● 01 06 04 00 00 04 89 39 // Définir la source de commande de position comme commande de position multi-segments. ● 01 10 0D 00 00 03 06 00 00 00 01 00 01 4D 2C // Définir les paramètres de fonctionnement des positions multi-segments, le point de départ est 01 et le point final est 01. ● 01 10 0D 08 00 04 08 0D 40 00 03 00 C8 00 00 01 4B // Définir les paramètres de la position multi-segments 01. ● 01 06 02 02 00 1D E9 BB // Définir DI2 comme port d'activation de la position multi-segments interne (FunIN.29). ● 01 06 02 0B 00 01 38 70 // Activer le moteur (DI1 est par défaut le port d'activation du moteur). ● 01 06 02 0C 00 01 89 B1 // Déclencher l'activation de la position multi-segments interne DI2. ● 01 06 02 0B 00 00 F9 B0 // Arrêter le fonctionnement.
Ce qui précède est un exemple simple de fonctionnement du moteur. Si des réglages plus complexes sont nécessaires, veuillez consulter le manuel du servomoteur de la série DSY.
Il est important de noter que lors de l'utilisation de la communication RS485 pour envoyer des commandes afin de définir des paramètres, vous devez vous assurer que le moteur est désactivé et non alimenté, sinon les paramètres ne seront pas écrits avec succès.