Dit artikel demonstreert aan de hand van voorbeeldcode hoe je RS485-communicatie van DSY-serie servomotoren gebruikt.
- Snelheidsmodus
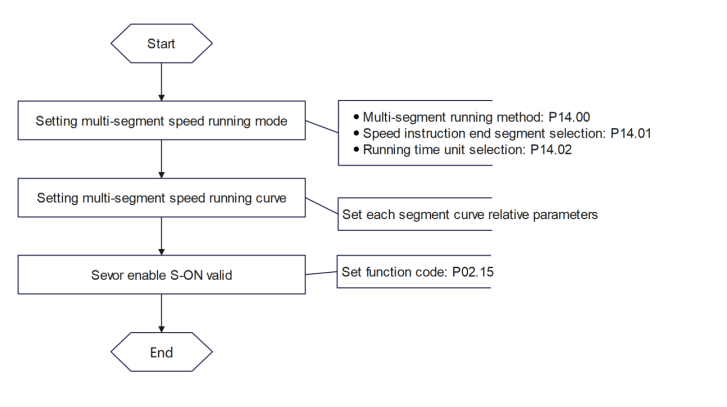
Via de interne meertraps snelheidsfunctie van de DSY-serie servomotor kan RS485 worden gebruikt om de motor in snelheidsmodus te laten draaien. Hieronder volgt de RS485-voorbeeldcode wanneer de motor draait op 200 tpm:
● 01 06 00 00 00 01 48 0A // Stel de regelmodus in op snelheidsmodus. ● 01 10 0E 00 00 02 04 00 01 00 02 6F CE // Stel de meertraps snelheidsmodus in op cyclische werking, en het eindsegmentnummer van het snelheidscommando is 02. ● 01 06 0E 07 00 C8 3B 75 // Stel de snelheid van segment 01 van het snelheidscommando in op 200 tpm (hex-waarde: C8). ● 01 06 0E 0A 01 90 AA DC // Stel de snelheid van segment 01 van het snelheidscommando in op 200 tpm (hex-waarde: 190). ● 01 06 02 0B 00 01 38 70 // Schakel de motor in en start het draaien. ● 01 06 02 0B 00 00 F9 B0 // Stop het draaien.
Daarnaast, als de motor alleen continu op een constante snelheid hoeft te draaien, kan dit worden bereikt met de snelheidsmodus van de motor. Hieronder volgt een RS485-voorbeeldcode voor het continu laten draaien van de motor op 400 tpm:
● 01 06 00 00 00 01 48 0A // Stel de regelmodus in op snelheidsmodus. ● 01 06 05 03 01 90 78 FA // Stel de motorsnelheid in op 400 tpm (hex-waarde: C8). ● 01 06 02 0B 00 01 38 70 // Schakel de motor in, en deze begint te draaien. ● 01 06 02 0B 00 00 F9 B0 // Stop de motor.
Het bovenstaande is een voorbeeld om de motor eenvoudig te laten draaien. Als complexere instellingen vereist zijn, raadpleeg dan de handleiding van de DSY-serie servomotor voor instellingen.
- Positiemodus
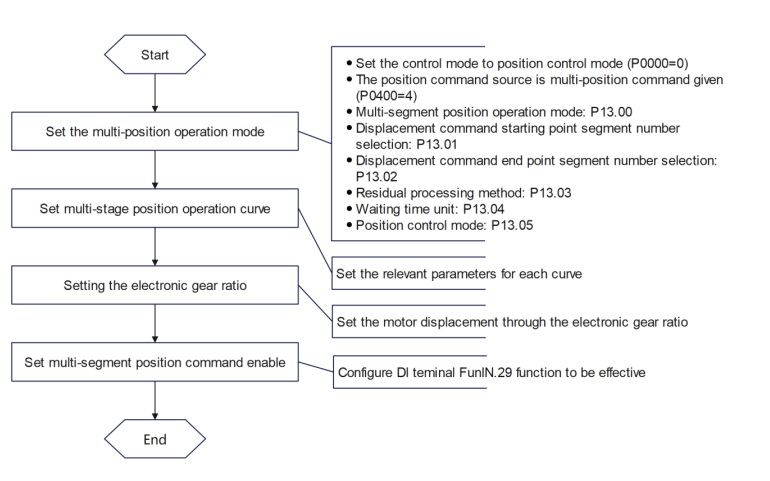
Via de interne meertraps snelheidsfunctie van de DSY-serie servomotor kan RS485 worden gebruikt om de motor in positiemodus te laten draaien. Hieronder volgt een RS485-voorbeeldcode voor de positie van 200.000 pulsen wanneer de motor draait op 200 tpm:
● 01 06 00 00 00 00 89 CA // Stel de regelmodus in op positiemodus. ● 01 06 04 00 00 04 89 39 // Stel de positiecommandobron in als meertraps positiecommando. ● 01 10 0D 00 00 03 06 00 00 00 01 00 01 4D 2C // Stel de werkingsparameters van meertraps posities in, het startpunt is 01 en het eindpunt is 01. ● 01 10 0D 08 00 04 08 0D 40 00 03 00 C8 00 00 01 4B // Stel de parameters in van meertraps positie 01. ● 01 06 02 02 00 1D E9 BB // Stel DI2 in als de interne meertraps positie-inschakelpoort (FunIN.29). ● 01 06 02 0B 00 01 38 70 // Schakel de motor in (DI1 is standaard de motorinschakelpoort). ● 01 06 02 0C 00 01 89 B1 // Activeer de interne meertraps positie-inschakeling DI2. ● 01 06 02 0B 00 00 F9 B0 // Stop het draaien.
Het bovenstaande is een voorbeeld om de motor eenvoudig te laten draaien. Als complexere instellingen vereist zijn, raadpleeg dan de handleiding van de DSY-serie servomotor voor instellingen.
Het is belangrijk op te merken dat bij het gebruik van RS485 om commando's te versturen voor het instellen van parameters, je ervoor moet zorgen dat de motor is losgekoppeld en ingeschakeld, anders worden de parameters niet succesvol weggeschreven.