이 글에서는 샘플 코드를 통해 DSY 시리즈 서보 모터의 RS485 통신 사용 방법을 설명합니다.
- 속도 모드
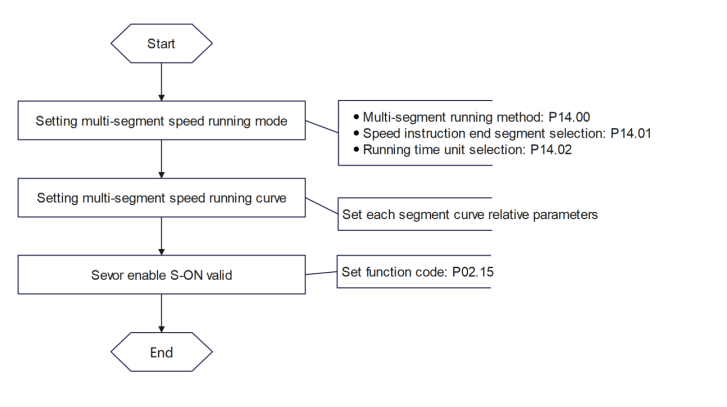 DSY 시리즈 서보 모터의 내부 다단 속도 기능을 통해 RS485로 모터를 속도 모드로 운전할 수 있습니다. 다음은 모터가 200rpm으로 운전할 때의 RS485 예제 코드입니다:
● 01 06 00 00 00 01 48 0A // 제어 모드를 속도 모드로 설정합니다. ● 01 10 0E 00 00 02 04 00 01 00 02 6F CE // 다단 속도 운전 모드를 순환 운전으로 설정하고, 속도 명령 종료 단번을 02로 설정합니다. ● 01 06 0E 07 00 C8 3B 75 // 01단 속도 명령의 속도를 200rpm(16진수 값: C8)으로 설정합니다. ● 01 06 0E 0A 01 90 AA DC // 01단 속도 명령의 속도를 400rpm(16진수 값: 190)으로 설정합니다. ● 01 06 02 0B 00 01 38 70 // 모터를 인에이블하고 운전을 시작합니다. ● 01 06 02 0B 00 00 F9 B0 // 운전을 정지합니다.
또한, 모터가 일정한 속도로 연속 운전만 필요한 경우, 모터의 속도 모드를 사용하여 구현할 수 있습니다. 다음은 모터를 400rpm으로 연속 운전하는 RS485 예제 코드입니다:
● 01 06 00 00 00 01 48 0A // 제어 모드를 속도 모드로 설정합니다. ● 01 06 05 03 01 90 78 FA // 모터 속도를 400rpm(16진수 값: 190)으로 설정합니다. ● 01 06 02 0B 00 01 38 70 // 모터를 인에이블하면 운전이 시작됩니다. ● 01 06 02 0B 00 00 F9 B0 // 모터를 정지합니다.
위 내용은 모터를 간단하게 운전하는 예시입니다. 더 복잡한 설정이 필요한 경우 DSY 시리즈 서보 모터 매뉴얼을 참조하여 설정하시기 바랍니다.
- 위치 모드
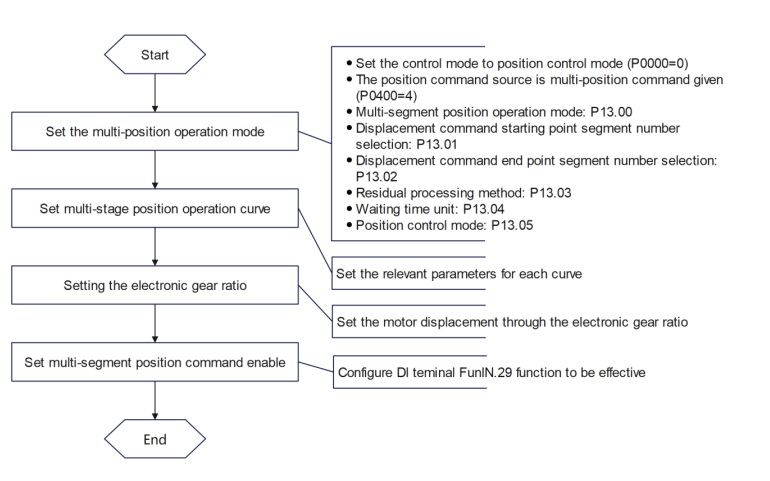
DSY 시리즈 서보 모터의 내부 다단 속도 기능을 통해 RS485로 모터를 위치 모드로 운전할 수 있습니다. 다음은 모터가 200rpm으로 운전할 때 200000 펄스 위치의 RS485 예제 코드입니다:
● 01 06 00 00 00 00 89 CA // 제어 모드를 위치 모드로 설정합니다. ● 01 06 04 00 00 04 89 39 // 위치 명령 소스를 다단 위치 명령으로 설정합니다. ● 01 10 0D 00 00 03 06 00 00 00 01 00 01 4D 2C // 다단 위치 운전 파라미터를 설정하며, 시작점은 01, 종료점은 01입니다. ● 01 10 0D 08 00 04 08 0D 40 00 03 00 C8 00 00 01 4B // 다단 위치 01의 파라미터를 설정합니다. ● 01 06 02 02 00 1D E9 BB // DI2를 내부 다단 위치 인에이블 포트(FunIN.29)로 설정합니다. ● 01 06 02 0B 00 01 38 70 // 모터를 인에이블합니다 (DI1이 기본 모터 인에이블 포트입니다). ● 01 06 02 0C 00 01 89 B1 // 내부 다단 위치 인에이블 DI2를 트리거합니다. ● 01 06 02 0B 00 00 F9 B0 // 운전을 정지합니다.
위 내용은 모터를 간단하게 운전하는 예시입니다. 더 복잡한 설정이 필요한 경우 DSY 시리즈 서보 모터 매뉴얼을 참조하여 설정하시기 바랍니다.
RS485로 명령을 전송하여 파라미터를 설정할 때는 반드시 모터가 비인에이블 상태인지 확인해야 하며, 그렇지 않으면 파라미터가 정상적으로 기록되지 않습니다.