먼저 서보 모터에서 발생하는 굉음은 본질적으로 고주파 진동이라는 점을 이해하는 것이 중요합니다. 이 고주파 진동이 모터 구조물과 주변 공기를 통해 전달되어 귀에 들리는 윙윙거리는 소리나 비명 같은 소음을 발생시킵니다. 주요 원인은 다음과 같습니다:
1. 기계적 공진 (가장 흔한 원인)
- 결합부 강성 부족: 모터와 부하(예: 볼스크류, 벨트, 기어) 사이의 연결부 강성이 부족합니다.
- 해결 방법: 모터와 부하 사이의 커플링, 타이밍 벨트, 기어 등 연결 부품이 헐거움이나 백래시 없이 단단히 체결되었는지 확인하십시오. 유격이 있는 연결부는 교체하거나 조정하십시오.
- 마운팅 베이스의 강성 부족 또는 헐거움: 모터 및 부하의 마운팅 베이스 플레이트 강성이 부족하거나 단단히 고정되어 있지 않습니다.
- 해결 방법: 마운팅 베이스 플레이트에 충분한 강성이 있는지, 모든 마운팅 볼트가 지정된 토크로 조여졌는지 확인하십시오. 필요시 보강 리브를 추가하거나 더 두꺼운 마운팅 플레이트를 사용하십시오.
- 부하 구조물의 낮은 고유 진동수: 부하 자체의 고유 설계 진동수가 낮습니다.
- 해결 방법: 구조적으로 가능하다면 모터나 부하에 댐핑 소재(예: 고무 패드)나 질량 블록을 추가하여 전체 기계 시스템의 고유 진동수를 굉음을 유발하는 주파수 대역에서 벗어나도록 조정하십시오.
2. 부적절한 서보 게인 튜닝
- 과도한 강성 (게인 과다 설정): 응답 속도를 높이기 위해 속도 루프 게인이나 위치 루프 게인을 과도하게 설정한 경우입니다. 이로 인해 모터가 "과잉 반응"하여 미세 보정을 반복적으로 수행하면서 고주파 진동과 굉음이 발생합니다. 시운전 시 자주 접하는 문제입니다.
- 부족한 강성 (게인 과소 설정): 고주파 굉음을 직접 유발할 가능성은 낮지만, 시스템 응답이 둔해지고 위치 결정 시 오버슈트가 발생하는 등의 문제가 나타날 수 있습니다.
해결 방법:
- 파라미터 C00.05(제어 모드 선택)를 확인하여 드라이버가 올바른 제어 모드로 동작 중인지 확인하십시오. 잘못된 제어 모드 설정은 불안정성과 소음의 원인이 될 수 있습니다.
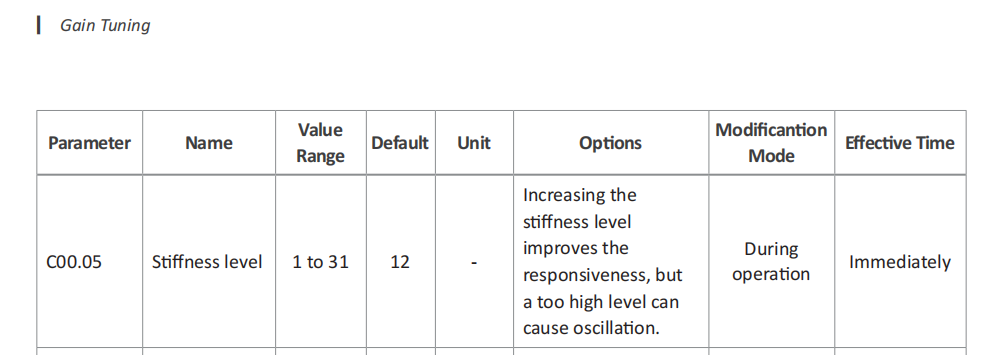
- **속도 루프 게인(C01.01)**을 낮춰 보십시오. 이 파라미터가 소음에 가장 큰 영향을 미칩니다. 작은 폭(예: 10%~20%)으로 단계적으로 낮추면서 굉음 개선 여부를 확인하십시오. 감소 후 응답이 너무 느려지거나 추종 오차가 발생하면, **속도 루프 적분 시정수(C01.02)**와 **위치 루프 게인(C01.00)**을 적절히 조정하여 보상하십시오.
- 노치 필터 활용: A6 서보 드라이버에는 일반적으로 적응형 노치 필터가 내장되어 있습니다. 이 기능은 특정 공진 주파수를 자동으로 감지하여 억제합니다. 이 기능을 활성화하는 것을 강력히 권장합니다. 시스템의 공진점을 자동으로 식별하여 해당 주파수에서 큰 감쇠를 제공하므로 굉음을 효과적으로 제거할 수 있습니다. 노치 필터 설정은 다음 조작 가이드와 같이 소프트웨어에서 접근하십시오:
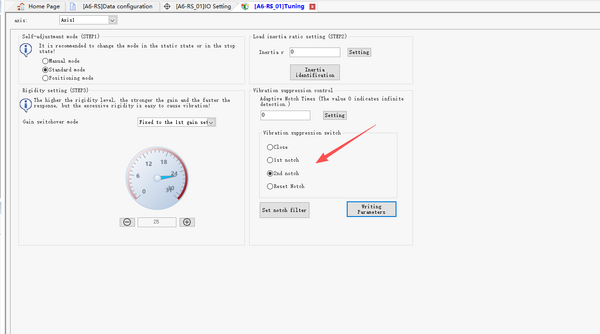
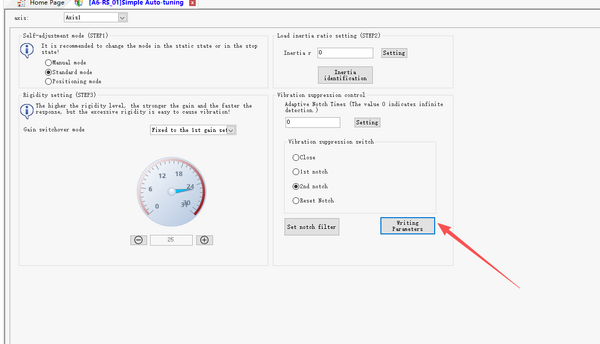
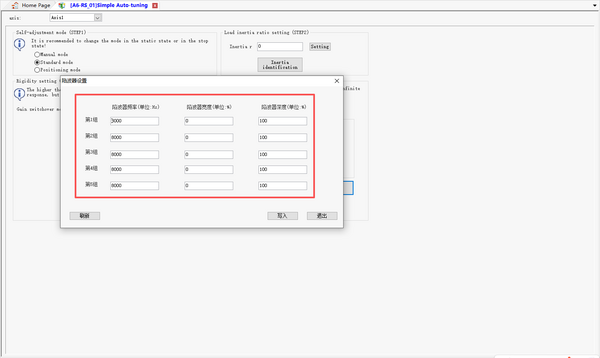
요약하면, A6 서보 굉음 발생 시:
- 먼저 기계적 설치 상태의 강성과 체결 상태를 점검하십시오.
- 그런 다음 A6 드라이버 소프트웨어에 접속하여 적응형 노치 필터를 활성화하고 속도 루프 게인(C01.01)을 적절히 낮추십시오.
- 위 단계 후에도 소음이 허용 수준을 초과하면 캐리어 주파수(PWM 스위칭 주파수)를 높이는 것을 고려할 수 있습니다. 주의: 캐리어 주파수를 높이면 드라이버의 발열과 전자기 간섭(EMI)이 증가합니다. A6 사용자 매뉴얼에 명시된 최대값을 초과하지 않도록 하고, 충분한 냉각 및 EMC 적합성을 확인하십시오.