서보 모터는 부드러운 운전이 매우 중요합니다. 새 모터를 시운전할 때 관련 게인 파라미터를 조정하지 않으면 진동이 발생하기 쉽습니다. 그렇다면 모터의 진동을 줄이거나 완전히 제거하려면 어떻게 해야 할까요? 다음 세 가지 방법이 도움이 됩니다.
1. 관성비 및 강성 조정
부하 관성비는 부하의 총 관성 모멘트를 모터 자체의 로터 관성으로 나눈 비율입니다. 이는 모든 서보 시스템에서 핵심 파라미터이며, 올바르게 설정하면 시운전 과정을 간소화하는 데 도움이 됩니다.
부하 관성비(C00.06)는 각 기계 부품의 질량과 형상을 계산하여 수동으로 설정할 수 있지만, 이 과정은 번거롭습니다. 기계 시스템이 복잡할수록 부하 관성비를 정확하게 계산하기가 더 어려워집니다. STEPPERONLINE A6 시리즈 서보 드라이브에는 자동 관성 식별 기능이 탑재되어 있어, 파라미터 F30.10을 통해 자동으로 이 계산을 수행하므로 복잡한 수동 계산이 필요 없습니다.
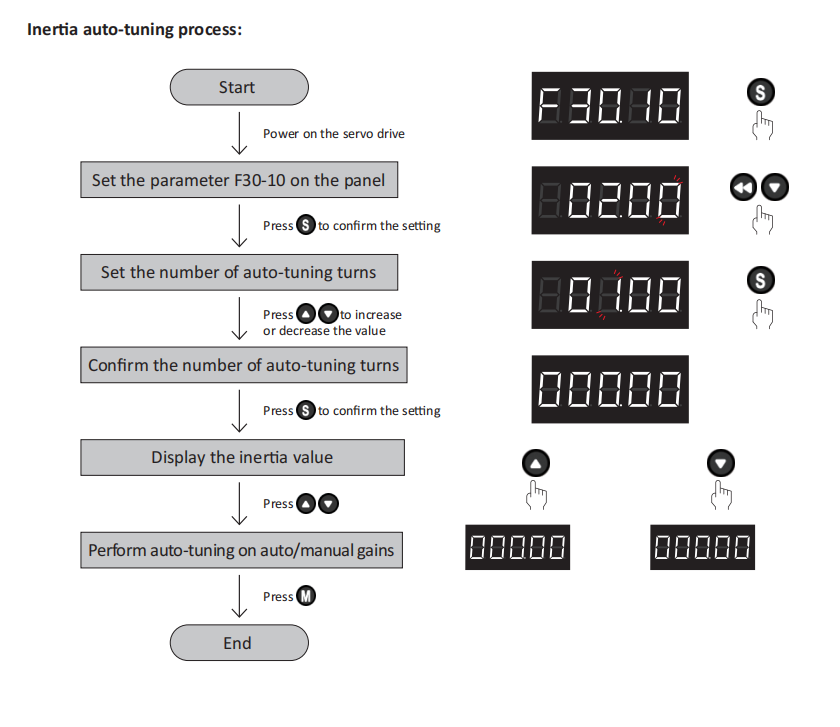
위 그림과 같이 식별 과정에서 드라이브는 서보 모터를 정방향 및 역방향으로 여러 번 회전시켜 부하 관성비를 산출합니다.
관성 식별이 완료되면 강성을 설정합니다:
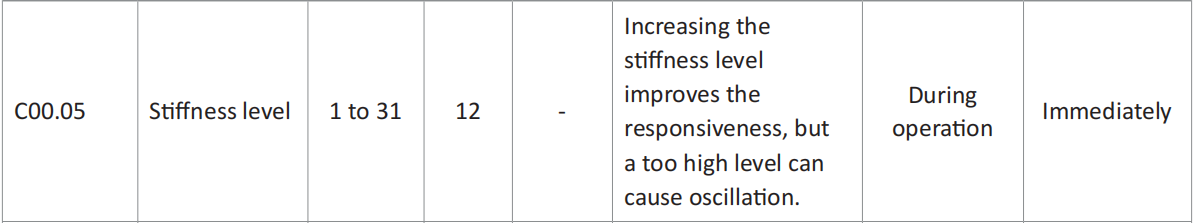
서보 시스템의 강성 레벨이 높을수록 게인이 높아지고 응답 속도가 빨라집니다. 그러나 과도한 강성은 진동을 유발할 수 있습니다. 레벨 0은 가장 낮은 강성을, 레벨 31은 가장 높은 강성을 나타냅니다. 실제 적용 환경에 따라 필요에 따라 강성을 높이거나 낮추십시오.
2. 드라이브의 자동 튜닝 기능 사용
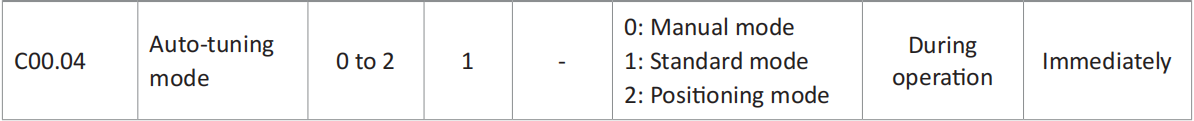
A6 서보 드라이브는 세 가지 자동 튜닝 모드를 제공합니다:
- 0 – 수동 모드
- 1 – 표준 모드
- 2 – 위치 결정 모드
자동 게인 조정으로 원하는 결과를 얻지 못한 경우, 수동으로 게인을 미세 조정하여 추가로 최적화할 수 있습니다. 주요 게인 파라미터는 아래와 같습니다.
C01.00: 위치 루프 게인
위치 루프 게인이 높을수록 응답성이 향상되고 위치 결정 시간이 단축됩니다. 단, 위치 루프 게인은 기계 시스템의 고유 진동수 한계를 초과해서는 안 됩니다.
시스템 안정성을 보장하려면 속도 루프 대역폭(Hz)은 위치 루프 대역폭(Hz)의 3~5배여야 합니다.
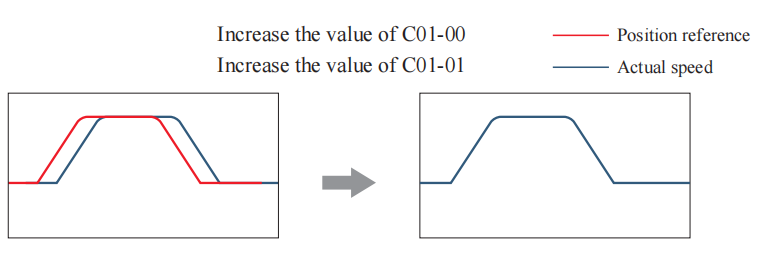
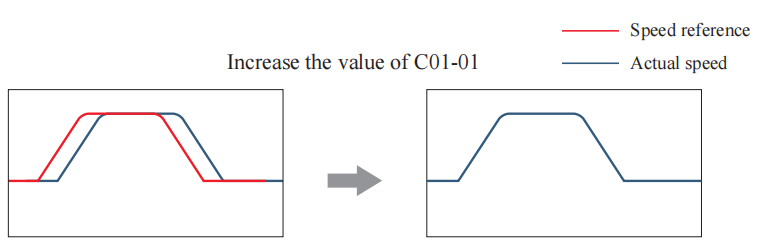
C01.01: 속도 루프 게인
속도 루프의 응답성이 낮으면 외부 위치 루프에 지연이 발생하여 속도 명령에서 오버슈트나 진동이 발생할 수 있습니다. 따라서 기계 시스템에 진동이 발생하지 않는 범위 내에서 일반적으로 높은 값을 설정할수록 응답성과 안정성이 향상됩니다.
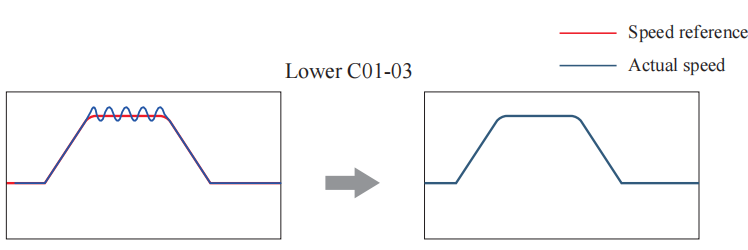
C01.03: 토크 명령 필터 차단 주파수
이 파라미터는 토크 명령에 저역 통과 필터를 적용합니다. 설정값은 필터의 차단 주파수를 정의합니다. 낮은 값을 설정하면 필터링 효과가 강해지지만, 너무 낮게 설정하면 속도 루프에 과도한 지연이 발생하여 속도 루프 대역폭이 줄어듭니다.
기계에 진동이 발생할 때 이 파라미터 값을 적절히 낮추면 진동 제거에 도움이 될 수 있습니다.
3. 드라이브의 진동 억제 기능 사용
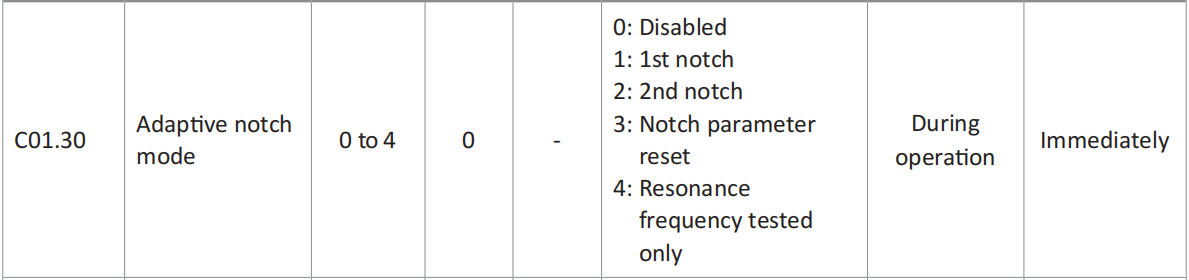
A6 드라이브는 5개의 노치 필터를 제공하며, 각 필터에는 노치 주파수, 폭 레벨, 깊이 레벨의 3가지 파라미터가 있습니다. 첫 번째와 두 번째 노치 필터는 수동으로 설정하거나 적응형 노치 필터(C01.30 = 1 또는 2)로 구성할 수 있습니다. 적응형 모드에서는 드라이브가 파라미터를 자동으로 설정합니다. 나머지 세 개의 노치 필터는 수동으로 구성합니다. 노치 필터는 특정 주파수에서 게인을 감쇠시켜 기계 공진을 억제합니다. 노치 필터가 올바르게 구성되면 진동을 효과적으로 억제할 수 있으며, 이를 통해 서보 게인을 추가로 높일 수 있습니다.
적응형 노치 필터 설정 절차
- C01.30(적응형 노치 필터 모드 선택)을 공진점 수에 따라 1 또는 2로 설정합니다.
- 공진이 발생하면 먼저 C01.30을 1로 설정하여 하나의 적응형 노치 필터를 활성화합니다. 게인 조정 후 새로운 공진이 나타나면 C01.30을 2로 설정하여 두 개의 적응형 노치 필터를 활성화합니다. 서보 운전 중 첫 번째와 두 번째 노치 필터의 파라미터는 자동으로 업데이트됩니다.
- 공진이 억제되면 적응형 노치 필터가 원하는 결과를 달성한 것입니다. 공진이 계속되면 백그라운드 소프트웨어 도구를 사용하여 관련 변수의 파형을 관찰하고, 나머지 세 개의 수동 노치 필터를 사용하여 공진을 추가로 억제합니다.
이러한 방법들은 A6 서보 모터의 진동 제거에 효과적입니다. 자세한 내용은 해당 사용자 매뉴얼을 참조하십시오:
A6-RS 매뉴얼 – 6장: https://www.omc-stepperonline.com/index.php?route=product/product/get_file&file=5101/A6-RS%20series%20servo%20drive%20manual.pdf
A6-EC 매뉴얼 – 7장: https://www.omc-stepperonline.com/index.php?route=product/product/get_file&file=5071/A6-EC%20series%20servo%20drive%20manual.pdf
A6-PN 매뉴얼 – 6장: https://www.omc-stepperonline.com/index.php?route=product/product/get_file&file=5088/A6-PN%20series%20servo%20drive%20user%20manual.pdf
추가 문의 사항이 있으시면 언제든지 문의해 주십시오.