A6 시리즈 서보 모터를 RS-485 기반 Modbus RTU로 제어하는 과정에서 궁금증을 가지신 고객님들의 피드백을 받았습니다. A6 시리즈의 RS-485 통신 기능을 보다 쉽게 이해하고 활용하실 수 있도록, 본 가이드에서는 상세한 결선 방법과 실전 명령어 예제를 제공합니다.
중요: RS-485를 통해 작성한 파라미터 저장하기 RS-485를 통해 작성한 파라미터를 비휘발성 메모리에 저장하려면 반드시 아래 저장 명령어를 전송해야 합니다. 그렇지 않으면 드라이브 전원이 차단될 때 수정된 모든 파라미터가 공장 출하 기본값으로 복원됩니다.
01 06 0A 05 00 01 CRC CRC
1. 초기 연결 및 통신 설정
사전 준비물
- 모터 및 전원 케이블이 연결된 A6-RS 시리즈 서보 드라이브
- RJ45 이더넷 케이블
- RS-485-USB 변환 케이블 (어떤 제품을 선택해야 할지 모르시겠다면, 당사 제품을 추천합니다: USB to RS-422/RS-485 Serial Port Converter Adapter Cable)
- 시리얼 통신 소프트웨어 또는 Modbus RTU 명령어를 전송할 수 있는 컨트롤러
결선
A6-RS 시리즈 매뉴얼의 RS-485 인터페이스 핀 정의를 참조하십시오:
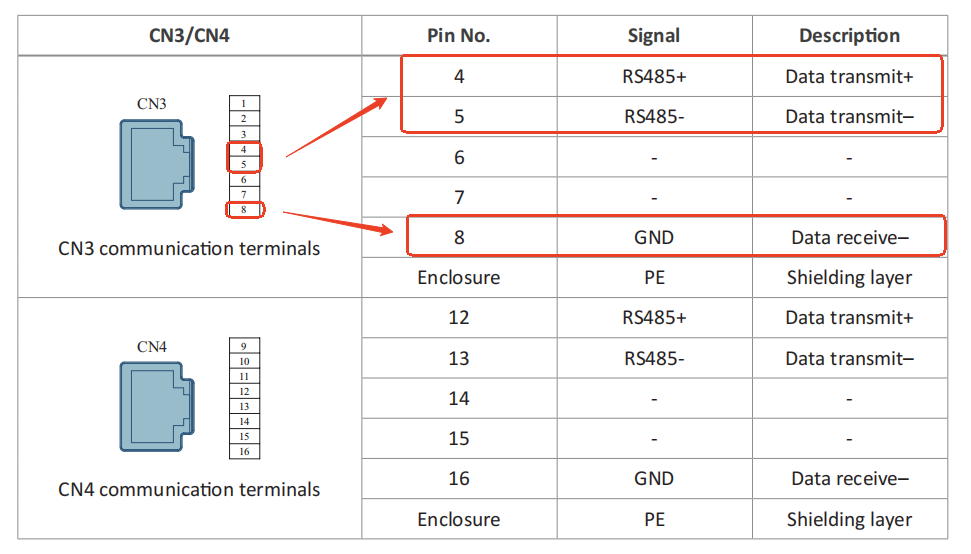
RJ45 이더넷 케이블의 핀 배열과 비교합니다:
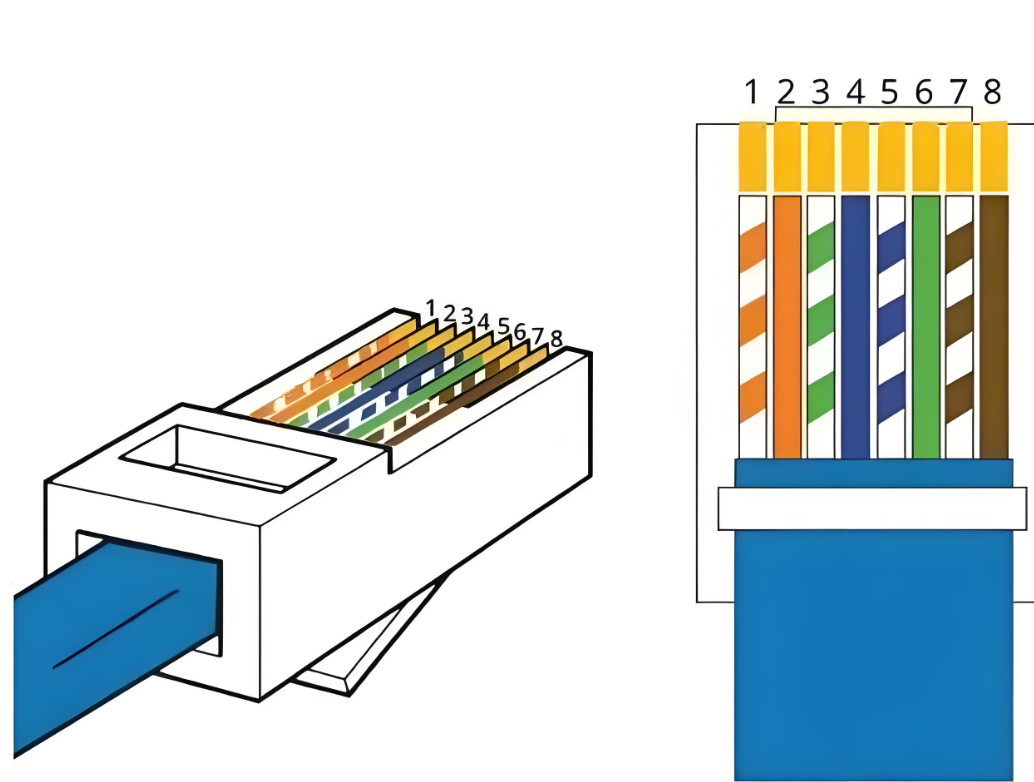
위 그림과 같이 4번, 5번, 8번 선을 RS-485-USB 변환 케이블에 연결합니다.
RJ45 이더넷 케이블 결선 방법:
- 한쪽 끝의 RJ45 커넥터는 그대로 유지하여 드라이브의 CN3 포트에 꽂습니다.
- 반대쪽 끝의 RJ45 커넥터를 잘라냅니다.
- 4번, 5번, 8번 선(파란색, 파란색-흰색, 갈색 선)의 피복을 벗겨 아래와 같이 연결합니다:
| 드라이브 (CN3) | RS-485-USB 변환기 |
|---|---|
| 485+ | TXD+ |
| 485- | TXD- |
| GND | GND |
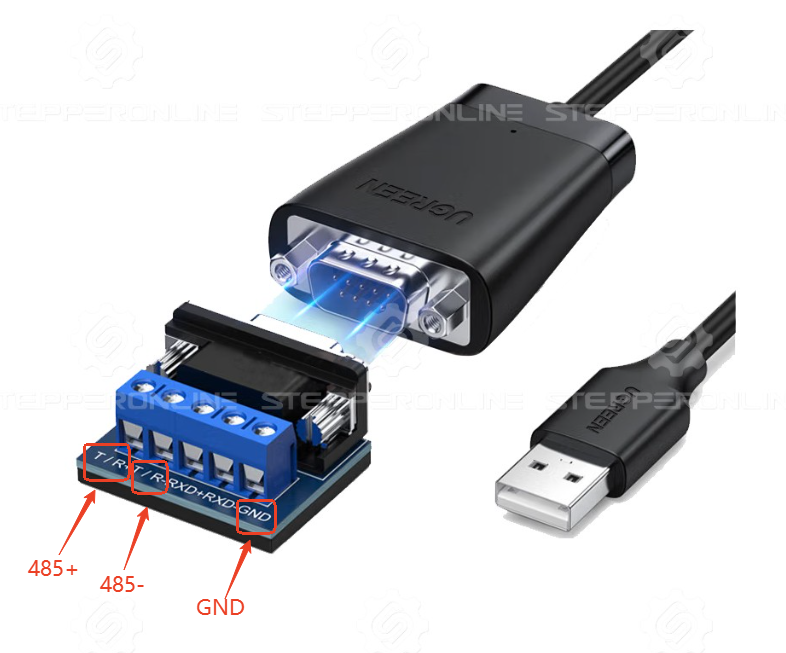
결선 완료 후 RJ45 커넥터를 드라이브의 CN3 포트에 꽂고, USB 변환기를 PC에 연결합니다. 드라이브에 전원을 인가하고 시리얼 통신 소프트웨어를 열어 통신을 수립합니다. 통신이 되지 않을 경우, 이 문제 해결 문서를 참조하십시오.
2. 운전 모드
2.1 속도 제어 모드
| 명령어 | 설명 |
|---|---|
01 06 00 00 00 01 CRC CRC |
드라이브 제어 모드를 속도 모드로 설정 (C00.00=1) |
01 06 03 20 00 03 CRC CRC |
내부 속도 지령 사용 (C03.20=3) |
01 06 12 00 00 01 CRC CRC |
속도 프로파일 모드를 반복 운전에 설정 (C12.00=1) |
01 06 12 06 02 58 CRC CRC |
운전 속도를 600 RPM으로 설정 (C12.06=600) |
01 10 12 0A 00 02 04 00 64 00 00 CRC CRC |
가속 시간을 100 ms로 설정 (C12.0A=100) |
01 10 12 0C 00 02 04 00 64 00 00 CRC CRC |
감속 시간을 100 ms로 설정 (C12.0C=100) |
01 06 04 11 00 01 CRC CRC |
모터 서보 온 및 운전 시작 (C04.11=1) |
01 06 04 11 00 00 CRC CRC |
비상 정지: 모터 서보 오프 (C04.11=0) |
위 예시에서 볼 수 있듯이, A6 시리즈의 파라미터 레지스터 주소는 복잡한 변환이 필요하지 않습니다. 예를 들어 C00.00을 1로 설정하려면 RS-485 명령어의 레지스터 주소는 단순히 0000입니다. 마찬가지로 C03.20을 3으로 설정할 때는 레지스터 주소 0320을 사용합니다.
유일하게 변환이 필요한 부분은 쓰기 값입니다. 매뉴얼의 모든 파라미터 값은 10진수로 표기되어 있지만, RS-485 명령어에는 16진수 값이 필요합니다.
중요: 데이터 유형 및 레지스터 크기
매뉴얼 8장의 파라미터 표에는 "데이터 유형" 열이 포함되어 있습니다. 파라미터마다 데이터 유형이 다르므로 주의하십시오:
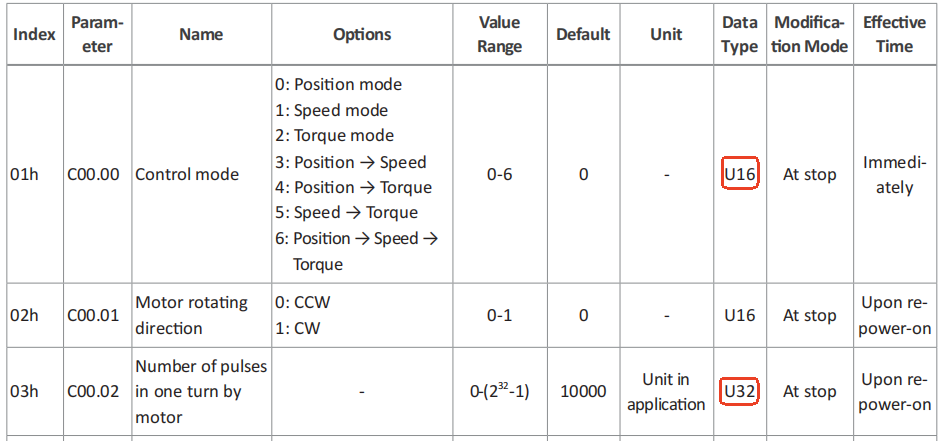
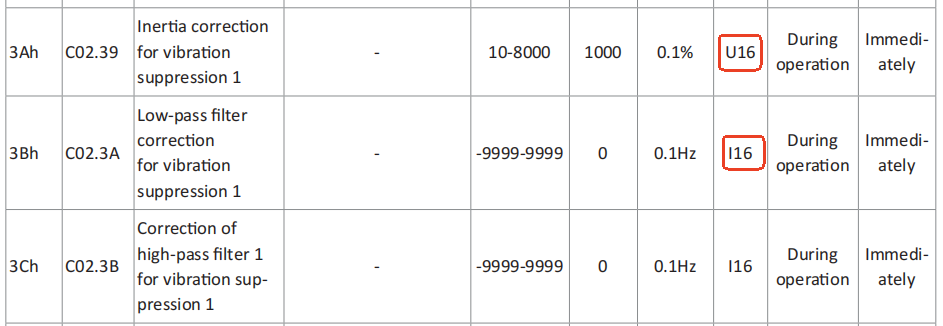
데이터 유형에 각별히 주의하십시오:
U16 — 16비트 부호 없는 파라미터 (쓰기 명령어 0x06 사용):
예시: 01 06 00 00 00 01 CRC CRC (C00.00을 1로 설정)
| 필드 | 값 | 설명 |
|---|---|---|
| 슬레이브 주소 | 01 |
축 주소 (단일 드라이브 테스트 시 기본값 = 1) |
| 기능 코드 | 06 |
단일 레지스터 쓰기 (C00.00은 16비트 파라미터) |
| 레지스터 주소 | 00 00 |
파라미터 주소 |
| 레지스터 값 | 00 01 |
쓰기 값 (10진수 1의 16진수 값) |
| CRC | `[CRC][CRC] | 순환 중복 검사 (대부분의 시리얼 통신 소프트웨어에서 자동 계산) |
U32 — 32비트 부호 없는 파라미터 (쓰기 명령어 0x10 사용):
예시: 01 10 12 0A 00 02 04 00 64 00 00 CRC CRC (C12.0A를 100으로 설정)
| 필드 | 값 | 설명 |
|---|---|---|
| 슬레이브 주소 | 01 |
축 주소 |
| 기능 코드 | 10 |
다중 레지스터 쓰기 (C12.0A는 32비트 파라미터) |
| 레지스터 주소 | 12 0A |
파라미터 주소 |
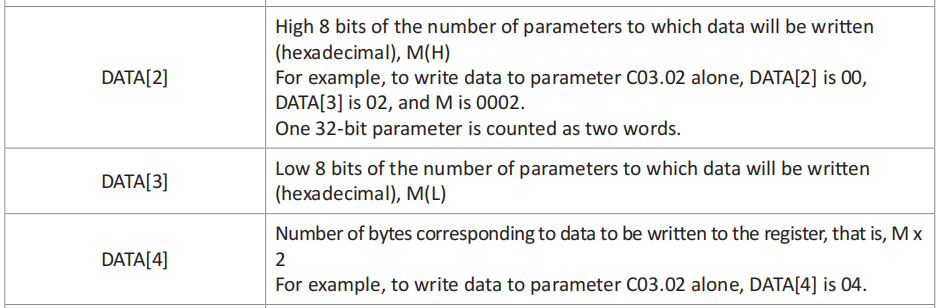
| 레지스터 수 | 00 02 |
쓸 레지스터 수 (2 × 16비트 레지스터) |
| 바이트 수 | 04 |
데이터 바이트 수 |
| 필드 | 값 | 설명 |
|---|---|---|
| 레지스터 데이터 | 00 64 00 00 |
쓰기 값: 100의 16진수 (0x00000064). 32비트 파라미터의 경우 데이터가 두 개의 16비트 레지스터에 나뉘어 저장됩니다. 바이트 순서는 파라미터 C0A.06에 따라 결정됩니다. C0A.06=0일 때, 상위 16비트(0064)가 첫 번째 레지스터에 기록되고, 이어서 하위 16비트(0000)가 기록됩니다. |
| CRC | CRC CRC |
순환 중복 검사 |
I16과 U16의 차이: I16은 부호 있는 16비트 값(음수 지원)을 나타내고, U16은 부호 없는 16비트 값을 나타냅니다. 파라미터가 음수 값을 허용할 수 있는 경우 해당 데이터 유형은 I16입니다. 일반적으로 속도 관련 파라미터는 음수 값을 가질 수 있으며, 음수와 양수는 모터의 반대 회전 방향을 의미합니다.
2.2 다단 속도 운전
| 명령어 | 설명 |
|---|---|
01 06 00 00 00 01 CRC CRC |
드라이브 제어 모드를 속도 모드로 설정 (C00.00=1) |
01 06 03 20 00 03 CRC CRC |
내부 속도 지령 사용 (C03.20=3) |
01 06 12 00 00 01 CRC CRC |
속도 프로파일 모드를 반복 운전에 설정 (C12.00=1) |
01 06 12 01 00 01 CRC CRC |
속도 프로파일 시작 그룹을 Group 1로 설정 (C12.01=1) |
01 06 12 02 00 02 CRC CRC |
속도 프로파일 종료 그룹을 Group 2로 설정 (C12.02=2) |
01 06 12 06 00 64 CRC CRC |
Group 1 속도를 100 RPM으로 설정 (C12.06=100) |
01 10 12 08 00 02 04 00 64 00 00 CRC CRC |
Group 1 운전 시간을 15000 ms로 설정 (C12.08=15000) |
01 10 12 0A 00 02 04 00 64 00 00 CRC CRC |
Group 1 가속 시간을 100 ms로 설정 (C12.0A=100) |
01 10 12 0C 00 02 04 00 64 00 00 CRC CRC |
Group 1 감속 시간을 100 ms로 설정 (C12.0C=100) |
01 06 12 10 00 05 CRC CRC |
Group 2 속도를 5 RPM으로 설정 (C12.10=5) |
01 10 12 12 00 02 04 00 64 00 00 CRC CRC |
Group 2 운전 시간을 15000 ms로 설정 (C12.12=15000) |
01 10 12 14 00 02 04 00 64 00 00 CRC CRC |
Group 2 가속 시간을 100 ms로 설정 (C12.14=100) |
01 10 12 16 00 02 04 00 64 00 00 CRC CRC |
Group 2 감속 시간을 100 ms로 설정 (C12.16=100) |
01 06 04 11 00 01 CRC CRC |
모터 서보 온 및 운전 시작 (C04.11=1) |
01 06 04 11 00 00 CRC CRC |
비상 정지: 모터 서보 오프 (C04.11=0) |
2.3 절대 위치 이동 — 5000 펄스 (기본값: 10000 펄스/회전, C00.02=10000)
| 명령어 | 설명 |
|---|---|
01 06 00 00 00 00 CRC CRC |
드라이브 제어 모드를 위치 모드로 설정 (C00.00=0) |
01 06 11 01 00 00 CRC CRC |
위치 프로파일 명령을 절대 위치 결정으로 설정 (C11.01=0) |
01 06 03 00 00 02 CRC CRC |
위치 지령 소스를 스텝 증분으로 설정 (C03.00=2) |
01 06 03 0D 00 01 CRC CRC |
운전 속도를 1 RPM으로 설정 (C03.0D=1) |
01 06 03 0C 13 88 CRC CRC |
이동량을 5000 펄스로 설정 (C03.0C=5000) |
01 06 04 00 00 22 CRC CRC |
DI1을 위치 스텝 증분 활성화로 설정 (C04.00=34, 0x22) |
01 06 04 11 00 01 CRC CRC |
모터 서보 온 및 운전 시작 (C04.11=1) |
01 06 04 01 00 01 CRC CRC |
DI1 활성화 트리거 (C04.01=1) |
01 06 04 11 00 00 CRC CRC |
비상 정지: 모터 서보 오프 (C04.11=0) |
01 06 04 01 00 00 CRC CRC |
DI1 비활성화 (C04.01=0) |
2.4 절대 위치 결정 기반 다단 위치 운전 (1구간: 3000 펄스, 2구간: 8000 펄스)
참고: 절대 위치 결정 모드에서:
- 1구간은 원점 0 기준 3000 펄스 위치로 이동합니다.
- 2구간은 원점 0 기준 8000 펄스 위치로 이동합니다.
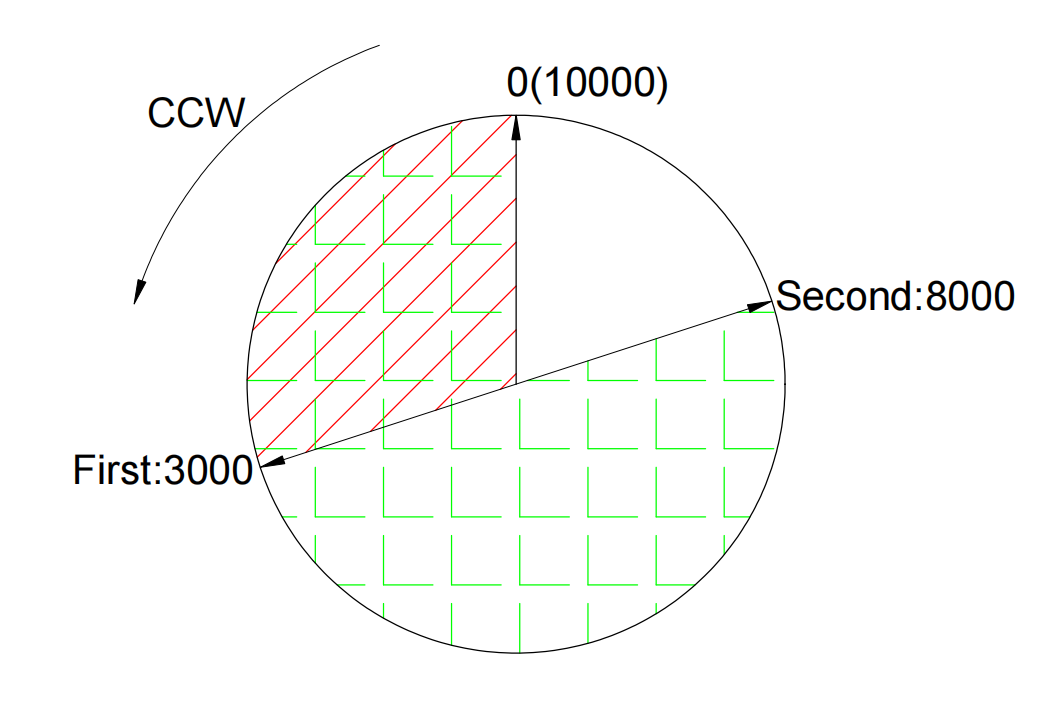
상대 위치 모드로 운전하려면 C11.01=1로 설정합니다. 이 모드에서는 2구간 이동이 3000 펄스 위치에서 시작하여 추가로 8000 펄스만큼 정방향으로 이동합니다.
| 명령어 | 설명 |
|---|---|
01 06 00 00 00 00 CRC CRC |
드라이브 제어 모드를 위치 모드로 설정 (C00.00=0) |
01 06 03 00 00 01 CRC CRC |
다단 위치 지령 활성화 (C03.00=1) |
01 06 11 00 00 00 CRC CRC |
단일 운전 모드 설정 (C11.00=0) |
01 06 11 03 00 01 CRC CRC |
위치 프로파일 시작 그룹을 Group 1로 설정 (C11.03=1) |
01 06 11 04 00 02 CRC CRC |
위치 프로파일 종료 그룹을 Group 2로 설정 (C11.04=2) |
01 10 11 06 00 02 04 0B B8 00 00 CRC CRC |
Group 1 이동량을 3000 펄스로 설정 (C11.06=3000) |
01 06 11 08 00 05 CRC CRC |
Group 1 운전 속도를 5 RPM으로 설정 (C11.08=5) |
01 10 11 0A 00 02 04 00 64 00 00 CRC CRC |
Group 1 가속 시간을 100 ms로 설정 (C11.0A=100) |
01 10 11 0C 00 02 04 00 64 00 00 CRC CRC |
Group 1 감속 시간을 100 ms로 설정 (C11.0C=100) |
01 10 11 0E 00 02 04 13 88 00 00 CRC CRC |
Group 1 운전 후 대기 시간을 5000 ms로 설정 (C11.0E=5000) |
01 10 11 10 00 02 04 1F 40 00 00 CRC CRC |
Group 2 이동량을 8000 펄스로 설정 (C11.10=8000) |
01 06 11 12 00 01 CRC CRC |
Group 2 운전 속도를 1 RPM으로 설정 (C11.12=1) |
01 10 11 14 00 02 04 00 64 00 00 CRC CRC |
Group 2 가속 시간을 100 ms로 설정 (C11.14=100) |
01 10 11 16 00 02 04 00 64 00 00 CRC CRC |
Group 2 감속 시간을 100 ms로 설정 (C11.16=100) |
01 10 11 18 00 02 04 13 88 00 00 CRC CRC |
Group 2 운전 후 대기 시간을 5000 ms로 설정 (C11.18=5000) |
01 06 04 00 00 13 CRC CRC |
DI1을 위치 프로파일 트리거로 설정 (C04.00=19, 0x13) |
01 06 04 11 00 01 CRC CRC |
모터 서보 온 및 운전 시작 (C04.11=1) |
01 06 04 01 00 01 CRC CRC |
DI1 활성화 트리거 (C04.01=1) |
01 06 04 11 00 00 CRC CRC |
비상 정지: 모터 서보 오프 (C04.11=0) |
01 06 04 01 00 00 CRC CRC |
DI1 비활성화 (C04.01=0) |
3. 주요 명령어
| 기능 | 명령어 |
|---|---|
| 모터 서보 온 | 01 06 04 11 00 01 CRC CRC |
| 모터 서보 오프 | 01 06 04 11 00 00 CRC CRC |
| 공장 출하 기본값 복원 | 01 06 31 02 00 01 CRC CRC |
| 현재 모터 속도 읽기 | 01 03 40 01 00 02 CRC CRC |
| 현재 절대 위치 읽기 | 01 03 40 16 00 02 CRC CRC |
| 현재 모터 토크 읽기 | 01 03 40 03 00 02 CRC CRC |
| 드라이브 온도 읽기 | 01 03 40 30 00 02 CRC CRC |
토크 읽기 참고: 읽은 값의 단위는 0.1%입니다. 예를 들어, 1000이라는 읽기 값은 100.0%에 해당하며, 이는 모터 정격 토크의 1배를 의미합니다.
온도 읽기 참고: 읽은 값의 단위는 0.1 °C입니다.