Nous avons reçu des retours de clients ayant des questions sur l'utilisation du Modbus RTU via RS-485 pour contrôler les servomoteurs de la série A6. Afin d'aider les utilisateurs à mieux comprendre et exploiter les fonctionnalités de communication RS-485 de la série A6, ce guide fournit des instructions de câblage détaillées ainsi que des exemples de commandes pratiques.
Important : Sauvegarde des paramètres écrits via RS-485 Pour sauvegarder les paramètres écrits via RS-485 dans la mémoire non volatile, vous devez envoyer la commande de sauvegarde suivante. Dans le cas contraire, tous les paramètres modifiés reviendront aux valeurs d'usine lors de la mise hors tension du variateur.
01 06 0A 05 00 01 CRC CRC
1. Connexion initiale et configuration de la communication
Préparatifs nécessaires
- Un servovariateur de la série A6-RS avec le moteur et les câbles d'alimentation connectés
- Un câble Ethernet RJ45
- Un câble adaptateur RS-485 vers USB (si vous ne savez pas lequel choisir, nous recommandons notre produit : Câble adaptateur convertisseur de port série USB vers RS-422/RS-485)
- Un logiciel de communication série ou un contrôleur capable d'envoyer des commandes Modbus RTU
Câblage
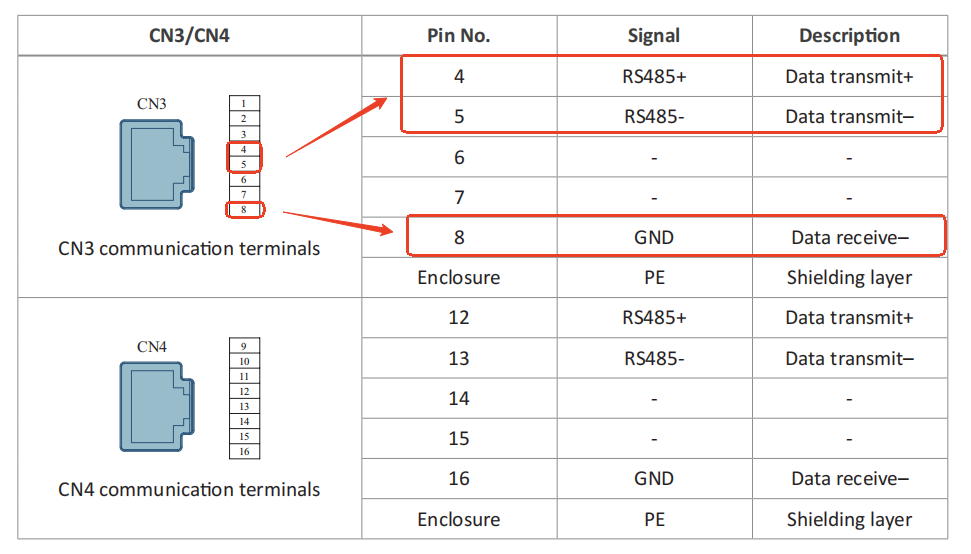
Reportez-vous aux définitions des broches de l'interface RS-485 dans le manuel de la série A6-RS :
Comparez avec le brochage du câble Ethernet RJ45 :
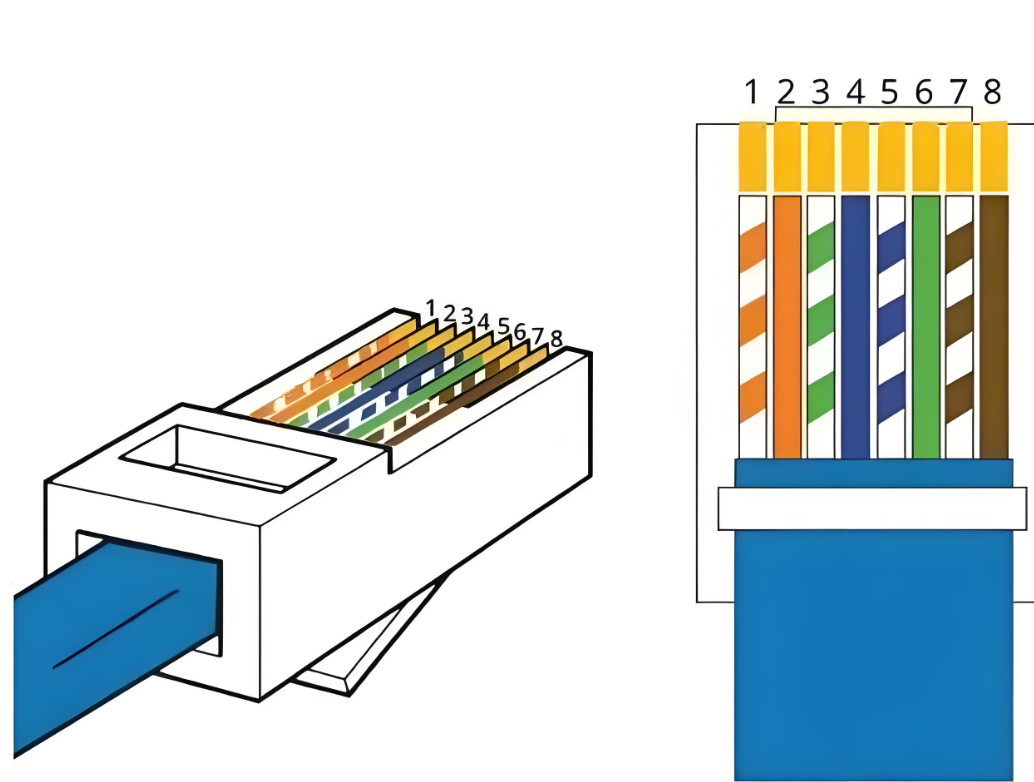
Comme illustré sur les schémas, connectez les fils 4, 5 et 8 au câble adaptateur RS-485 vers USB.
Pour le câble Ethernet RJ45 :
- Laissez le connecteur RJ45 d'une extrémité intact pour le brancher sur le port CN3 du variateur.
- Coupez le connecteur RJ45 de l'autre extrémité.
- Dénudez les fils 4, 5 et 8 (fils bleu, bleu-blanc et marron) et connectez-les comme suit :
| Variateur (CN3) | Adaptateur RS-485 vers USB |
|---|---|
| 485+ | TXD+ |
| 485- | TXD- |
| GND | GND |
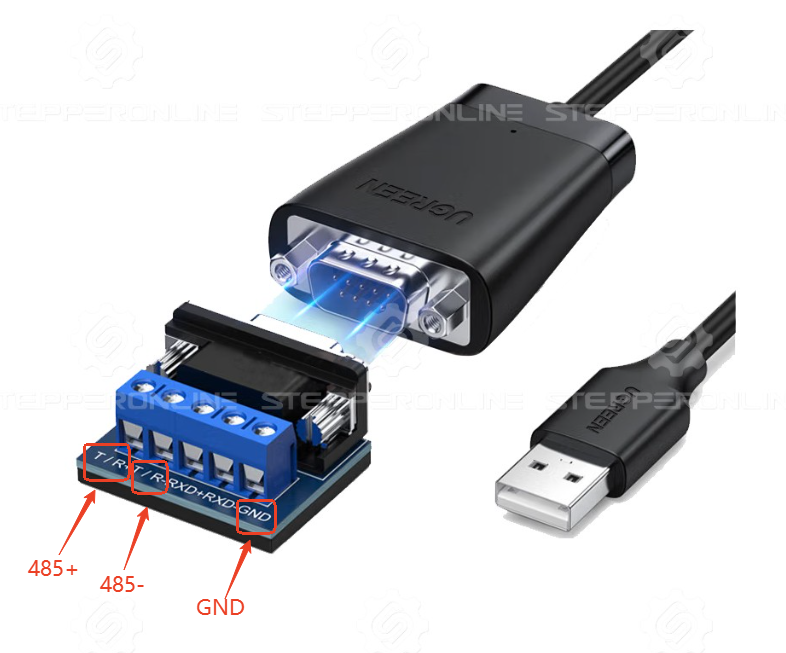
Après le câblage, branchez le connecteur RJ45 sur le port CN3 du variateur et connectez l'adaptateur USB à votre PC. Mettez le variateur sous tension et ouvrez le logiciel de communication série pour établir la communication. En cas d'échec de communication, consultez cet article de dépannage.
2. Modes de fonctionnement
2.1 Mode de contrôle en vitesse
| Commande | Description |
|---|---|
01 06 00 00 00 01 CRC CRC |
Définir le mode de contrôle du variateur en mode vitesse (C00.00=1) |
01 06 03 20 00 03 CRC CRC |
Utiliser la consigne de vitesse interne (C03.20=3) |
01 06 12 00 00 01 CRC CRC |
Définir le mode de profil de vitesse en fonctionnement cyclique (C12.00=1) |
01 06 12 06 02 58 CRC CRC |
Définir la vitesse de fonctionnement à 600 tr/min (C12.06=600) |
01 10 12 0A 00 02 04 00 64 00 00 CRC CRC |
Définir le temps d'accélération à 100 ms (C12.0A=100) |
01 10 12 0C 00 02 04 00 64 00 00 CRC CRC |
Définir le temps de décélération à 100 ms (C12.0C=100) |
01 06 04 11 00 01 CRC CRC |
Valider le moteur et démarrer le fonctionnement (C04.11=1) |
01 06 04 11 00 00 CRC CRC |
Arrêt d'urgence : désactiver le moteur (C04.11=0) |
Comme le montrent les exemples ci-dessus, les adresses de registres de paramètres de la série A6 ne nécessitent pas de conversions complexes. Par exemple, pour définir C00.00 à 1, l'adresse de registre dans la commande RS-485 est simplement 0000. De même, définir C03.20 à 3 utilise l'adresse de registre 0320.
La seule conversion requise concerne la valeur à écrire. Toutes les valeurs de paramètres dans le manuel sont indiquées au format décimal, mais les commandes RS-485 nécessitent des valeurs hexadécimales.
Important : Types de données et tailles de registres
Au chapitre 8 du manuel, le tableau des paramètres comprend une colonne « Type de données ». Notez que les types de données varient selon les paramètres :
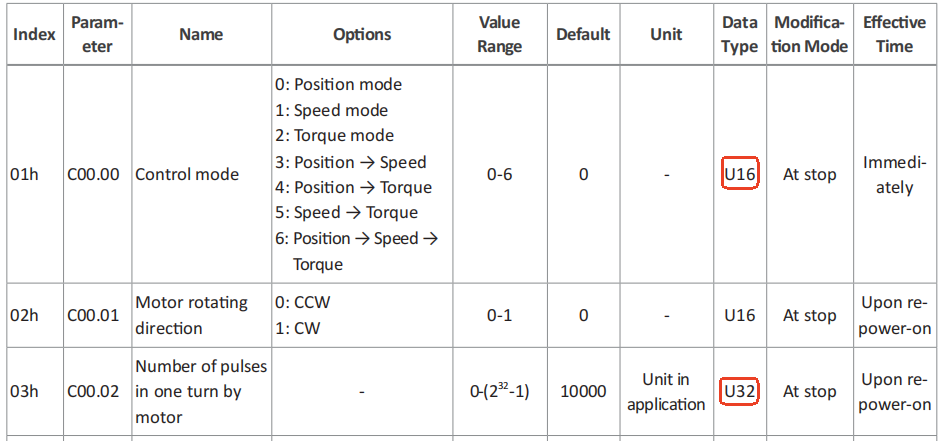
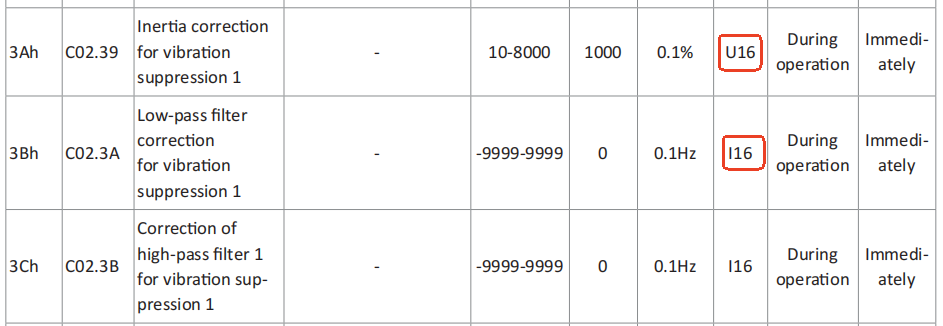
Prêtez une attention particulière au type de données :
U16 — Paramètre non signé 16 bits (utiliser la commande d'écriture 0x06) :
Exemple : 01 06 00 00 00 01 CRC CRC (définit C00.00 à 1)
| Champ | Valeur | Description |
|---|---|---|
| Adresse esclave | 01 |
Adresse de l'axe (par défaut = 1 pour les tests avec un seul variateur) |
| Code fonction | 06 |
Écriture d'un registre unique (C00.00 est un paramètre 16 bits) |
| Adresse de registre | 00 00 |
Adresse du paramètre |
| Valeur de registre | 00 01 |
Valeur à écrire (équivalent hexadécimal de 1 en décimal) |
| CRC | [CRC][CRC] |
Contrôle de redondance cyclique (calculé automatiquement par la plupart des logiciels de communication série) |
U32 — Paramètre non signé 32 bits (utiliser la commande d'écriture 0x10) :
Exemple : 01 10 12 0A 00 02 04 00 64 00 00 CRC CRC (définit C12.0A à 100)
| Champ | Valeur | Description |
|---|---|---|
| Adresse esclave | 01 |
Adresse de l'axe |
| Code fonction | 10 |
Écriture de registres multiples (C12.0A est un paramètre 32 bits) |
| Adresse de registre | 12 0A |
Adresse du paramètre |
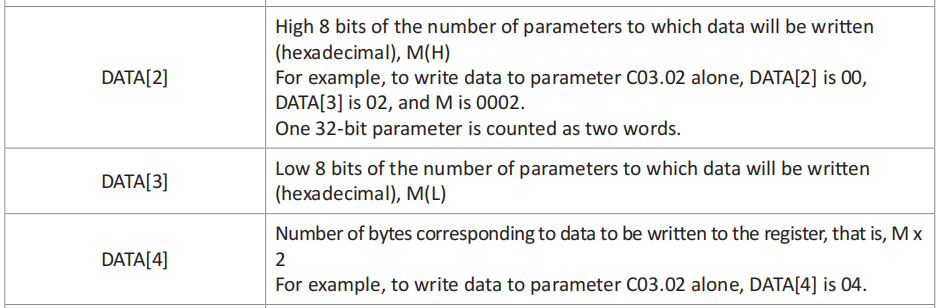
| Nombre de registres | 00 02 |
Nombre de registres à écrire (2 registres × 16 bits) |
| Nombre d'octets | 04 |
Nombre d'octets de données |
| Champ | Valeur | Description |
|---|---|---|
| Données de registre | 00 64 00 00 |
Valeur à écrire : 100 en hexadécimal (0x00000064). Pour les paramètres 32 bits, les données sont réparties sur deux registres 16 bits. L'ordre des octets dépend du paramètre C0A.06. Lorsque C0A.06=0, les 16 bits de poids fort (0064) sont écrits dans le premier registre, suivis des 16 bits de poids faible (0000). |
| CRC | CRC CRC |
Contrôle de redondance cyclique |
I16 vs. U16 : La différence entre I16 et U16 est que I16 représente des valeurs signées 16 bits (prenant en charge les nombres négatifs), tandis que U16 représente des valeurs non signées 16 bits. Si un paramètre peut accepter des valeurs négatives, son type de données est I16. En général, les paramètres liés à la vitesse peuvent avoir des valeurs négatives, où les valeurs négatives et positives indiquent des sens de rotation opposés du moteur.
2.2 Fonctionnement multi-vitesses
| Commande | Description |
|---|---|
01 06 00 00 00 01 CRC CRC |
Définir le mode de contrôle du variateur en mode vitesse (C00.00=1) |
01 06 03 20 00 03 CRC CRC |
Utiliser la consigne de vitesse interne (C03.20=3) |
01 06 12 00 00 01 CRC CRC |
Définir le mode de profil de vitesse en fonctionnement cyclique (C12.00=1) |
01 06 12 01 00 01 CRC CRC |
Définir le groupe de départ du profil de vitesse sur Groupe 1 (C12.01=1) |
01 06 12 02 00 02 CRC CRC |
Définir le groupe de fin du profil de vitesse sur Groupe 2 (C12.02=2) |
01 06 12 06 00 64 CRC CRC |
Définir la vitesse du Groupe 1 à 100 tr/min (C12.06=100) |
01 10 12 08 00 02 04 00 64 00 00 CRC CRC |
Définir le temps de fonctionnement du Groupe 1 à 15 000 ms (C12.08=15000) |
01 10 12 0A 00 02 04 00 64 00 00 CRC CRC |
Définir le temps d'accélération du Groupe 1 à 100 ms (C12.0A=100) |
01 10 12 0C 00 02 04 00 64 00 00 CRC CRC |
Définir le temps de décélération du Groupe 1 à 100 ms (C12.0C=100) |
01 06 12 10 00 05 CRC CRC |
Définir la vitesse du Groupe 2 à 5 tr/min (C12.10=5) |
01 10 12 12 00 02 04 00 64 00 00 CRC CRC |
Définir le temps de fonctionnement du Groupe 2 à 15 000 ms (C12.12=15000) |
01 10 12 14 00 02 04 00 64 00 00 CRC CRC |
Définir le temps d'accélération du Groupe 2 à 100 ms (C12.14=100) |
01 10 12 16 00 02 04 00 64 00 00 CRC CRC |
Définir le temps de décélération du Groupe 2 à 100 ms (C12.16=100) |
01 06 04 11 00 01 CRC CRC |
Valider le moteur et démarrer le fonctionnement (C04.11=1) |
01 06 04 11 00 00 CRC CRC |
Arrêt d'urgence : désactiver le moteur (C04.11=0) |
2.3 Mouvement en position absolue — 5 000 impulsions (par défaut : 10 000 impulsions/tour, C00.02=10000)
| Commande | Description |
|---|---|
01 06 00 00 00 00 CRC CRC |
Définir le mode de contrôle du variateur en mode position (C00.00=0) |
01 06 11 01 00 00 CRC CRC |
Définir la consigne de profil de position en positionnement absolu (C11.01=0) |
01 06 03 00 00 02 CRC CRC |
Définir la source de consigne de position sur incrément par pas (C03.00=2) |
01 06 03 0D 00 01 CRC CRC |
Définir la vitesse de fonctionnement à 1 tr/min (C03.0D=1) |
01 06 03 0C 13 88 CRC CRC |
Définir le déplacement à 5 000 impulsions (C03.0C=5000) |
01 06 04 00 00 22 CRC CRC |
Configurer DI1 comme validation d'incrément de position (C04.00=34, 0x22) |
01 06 04 11 00 01 CRC CRC |
Valider le moteur et démarrer le fonctionnement (C04.11=1) |
01 06 04 01 00 01 CRC CRC |
Déclencher la validation de DI1 (C04.01=1) |
01 06 04 11 00 00 CRC CRC |
Arrêt d'urgence : désactiver le moteur (C04.11=0) |
01 06 04 01 00 00 CRC CRC |
Désactiver DI1 (C04.01=0) |
2.4 Fonctionnement multi-positions en positionnement absolu (premier segment : 3 000 impulsions ; deuxième segment : 8 000 impulsions)
Remarque : En mode de positionnement absolu :
- Le premier segment se déplace à la position 3 000 impulsions (par rapport à l'origine 0).
- Le deuxième segment se déplace à la position 8 000 impulsions (par rapport à l'origine 0).
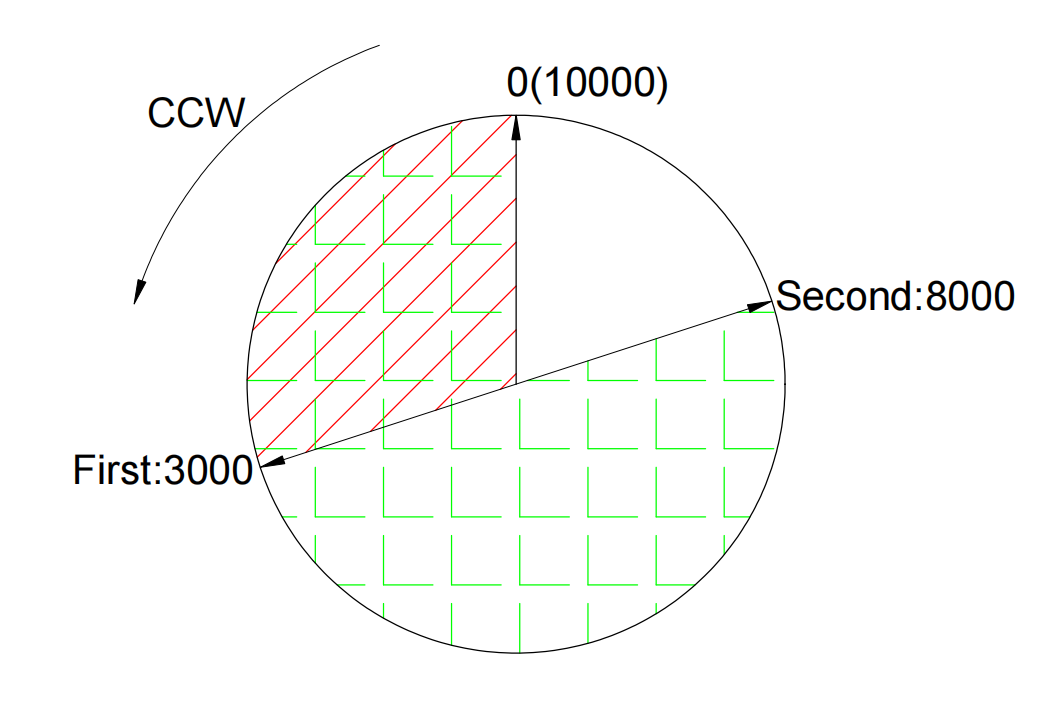
Pour fonctionner en mode de position relative, définissez C11.01=1. Dans ce mode, le deuxième mouvement démarre depuis la position de 3 000 impulsions et avance de 8 000 impulsions supplémentaires.
| Commande | Description |
|---|---|
01 06 00 00 00 00 CRC CRC |
Définir le mode de contrôle du variateur en mode position (C00.00=0) |
01 06 03 00 00 01 CRC CRC |
Activer la consigne de position multi-segments (C03.00=1) |
01 06 11 00 00 00 CRC CRC |
Définir le mode de fonctionnement unique (C11.00=0) |
01 06 11 03 00 01 CRC CRC |
Définir le groupe de départ du profil de position sur Groupe 1 (C11.03=1) |
01 06 11 04 00 02 CRC CRC |
Définir le groupe de fin du profil de position sur Groupe 2 (C11.04=2) |
01 10 11 06 00 02 04 0B B8 00 00 CRC CRC |
Définir le déplacement du Groupe 1 à 3 000 impulsions (C11.06=3000) |
01 06 11 08 00 05 CRC CRC |
Définir la vitesse de fonctionnement du Groupe 1 à 5 tr/min (C11.08=5) |
01 10 11 0A 00 02 04 00 64 00 00 CRC CRC |
Définir le temps d'accélération du Groupe 1 à 100 ms (C11.0A=100) |
01 10 11 0C 00 02 04 00 64 00 00 CRC CRC |
Définir le temps de décélération du Groupe 1 à 100 ms (C11.0C=100) |
01 10 11 0E 00 02 04 13 88 00 00 CRC CRC |
Définir le délai post-fonctionnement à 5 000 ms pour le Groupe 1 (C11.0E=5000) |
01 10 11 10 00 02 04 1F 40 00 00 CRC CRC |
Définir le déplacement du Groupe 2 à 8 000 impulsions (C11.10=8000) |
01 06 11 12 00 01 CRC CRC |
Définir la vitesse de fonctionnement du Groupe 2 à 1 tr/min (C11.12=1) |
01 10 11 14 00 02 04 00 64 00 00 CRC CRC |
Définir le temps d'accélération du Groupe 2 à 100 ms (C11.14=100) |
01 10 11 16 00 02 04 00 64 00 00 CRC CRC |
Définir le temps de décélération du Groupe 2 à 100 ms (C11.16=100) |
01 10 11 18 00 02 04 13 88 00 00 CRC CRC |
Définir le délai post-fonctionnement à 5 000 ms pour le Groupe 2 (C11.18=5000) |
01 06 04 00 00 13 CRC CRC |
Configurer DI1 comme déclencheur de profil de position (C04.00=19, 0x13) |
01 06 04 11 00 01 CRC CRC |
Valider le moteur et démarrer le fonctionnement (C04.11=1) |
01 06 04 01 00 01 CRC CRC |
Déclencher la validation de DI1 (C04.01=1) |
01 06 04 11 00 00 CRC CRC |
Arrêt d'urgence : désactiver le moteur (C04.11=0) |
01 06 04 01 00 00 CRC CRC |
Désactiver DI1 (C04.01=0) |
3. Commandes courantes
| Fonction | Commande |
|---|---|
| Validation du moteur | 01 06 04 11 00 01 CRC CRC |
| Désactivation du moteur | 01 06 04 11 00 00 CRC CRC |
| Restauration des paramètres d'usine | 01 06 31 02 00 01 CRC CRC |
| Lecture de la vitesse actuelle du moteur | 01 03 40 01 00 02 CRC CRC |
| Lecture de la position absolue actuelle | 01 03 40 16 00 02 CRC CRC |
| Lecture du couple actuel du moteur | 01 03 40 03 00 02 CRC CRC |
| Lecture de la température du variateur | 01 03 40 30 00 02 CRC CRC |
Remarque sur les lectures de couple : L'unité de la valeur lue est de 0,1 %. Par exemple, une lecture de 1000 correspond à 100,0 %, soit 1× le couple nominal du moteur.
Remarque sur les lectures de température : L'unité de la valeur lue est de 0,1 °C.