Si vous rencontrez des problèmes de communication avec votre servomoteur via RS-485 en utilisant le protocole Modbus RTU, suivez les étapes ci-dessous pour diagnostiquer et résoudre le problème.
1. Vérifier les connexions matérielles
Assurez-vous que le câble d'interface RS-485 est correctement câblé. Portez une attention particulière à l'affectation des fils A/B (ou 485+/485-) sur le câble Ethernet (utilisé pour le câblage RS-485), comme indiqué dans la figure ci-dessous.
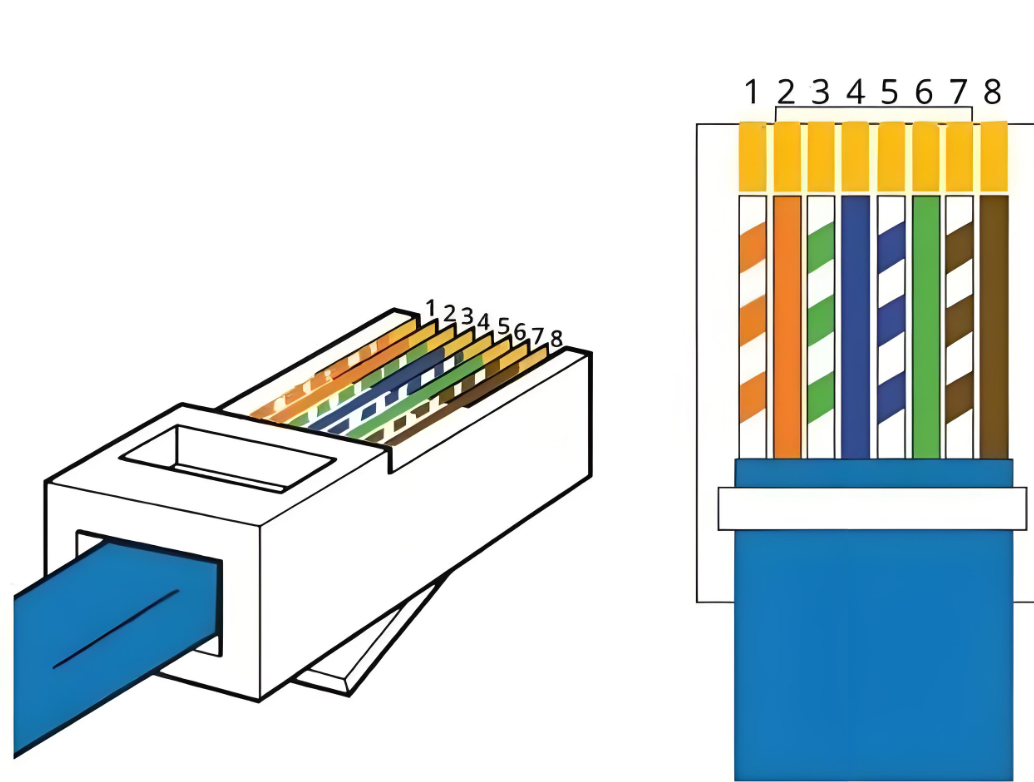
Lorsque vous utilisez un câble Ethernet pour vous connecter à l'adaptateur RS485-USB, référez-vous toujours au brochage du port RS-485 spécifié dans le manuel du pilote de servo.
Exemple de la série A6-RS
Le brochage de l'interface de communication RS-485 du servomoteur de la série A6-RS est présenté ci-dessous.
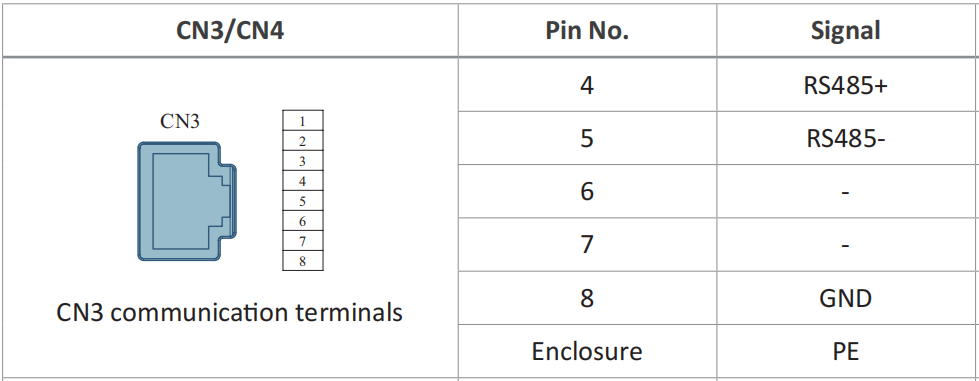
Si vous utilisez le câble USB vers RS485 RS485-1, effectuez les connexions suivantes :
| Fil du câble Ethernet | Broche de l'adaptateur RS485-USB |
|---|---|
| Bleu | T/R+ |
| Bleu/Vert rayé | T/R- |
| Marron | GND |
2. Vérifier les paramètres de configuration
- Vérifiez que l'adresse esclave Modbus du servomoteur correspond à l'adresse configurée dans le contrôleur. La communication échouera si les adresses ne correspondent pas.
- Confirmez que le débit en bauds, les bits de données, les bits d'arrêt et le paramètre de parité du contrôleur correspondent à la configuration du servomoteur.
3. Vérifier les paramètres logiciels
- Assurez-vous que les paramètres du port série dans votre logiciel (par exemple, scripts Python, terminal série) correspondent aux paramètres de communication du servomoteur.
- Vérifiez que le format de la commande Modbus est correct, y compris l'adresse esclave, le code de fonction, les données et la somme de contrôle CRC.
4. Utiliser des outils de débogage Modbus
Utilisez des outils professionnels de débogage Modbus tels que ModScan ou Modbus Poll. Ces outils vous permettent d'envoyer et de recevoir manuellement des commandes Modbus pour vérifier si la communication fonctionne correctement.
5. Exemple de configuration : Servomoteur de la série A6-RS
-
Préparez un câble Ethernet (pour le câblage RS-485) et un câble adaptateur RS485-USB. Câblez les connexions selon le brochage du port défini dans le manuel, comme décrit à la section 1. Branchez une extrémité du câble Ethernet sur le port de communication RS-485 du pilote et l'autre extrémité sur un port USB de votre PC.
-
Vérifiez les paramètres du port série de votre PC : ① Clic droit sur Démarrer > Gestionnaire de périphériques ② Développez Ports (COM et LPT) ③ Clic droit sur votre port série > Propriétés > onglet Paramètres du port ④ Notez les valeurs de débit en bauds, bits de données, bits d'arrêt et parité.
-
Vérifiez les paramètres de communication par défaut (adresse esclave, débit en bauds, etc.) du pilote de servo A6 dans le manuel.
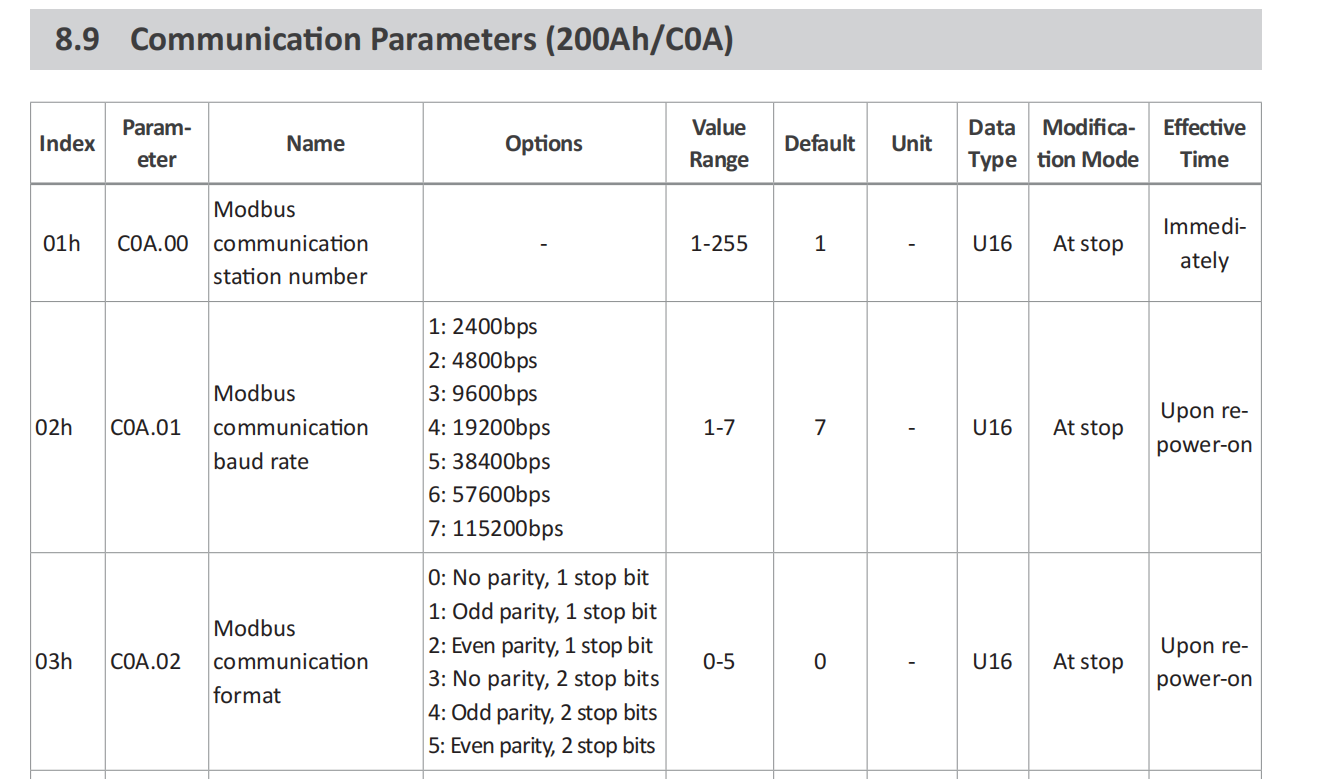
- Après avoir confirmé les paramètres indiqués dans le manuel, vérifiez l'adresse esclave, le débit en bauds et les autres paramètres à l'aide du logiciel de débogage de la série A6 ou des boutons intégrés du pilote.
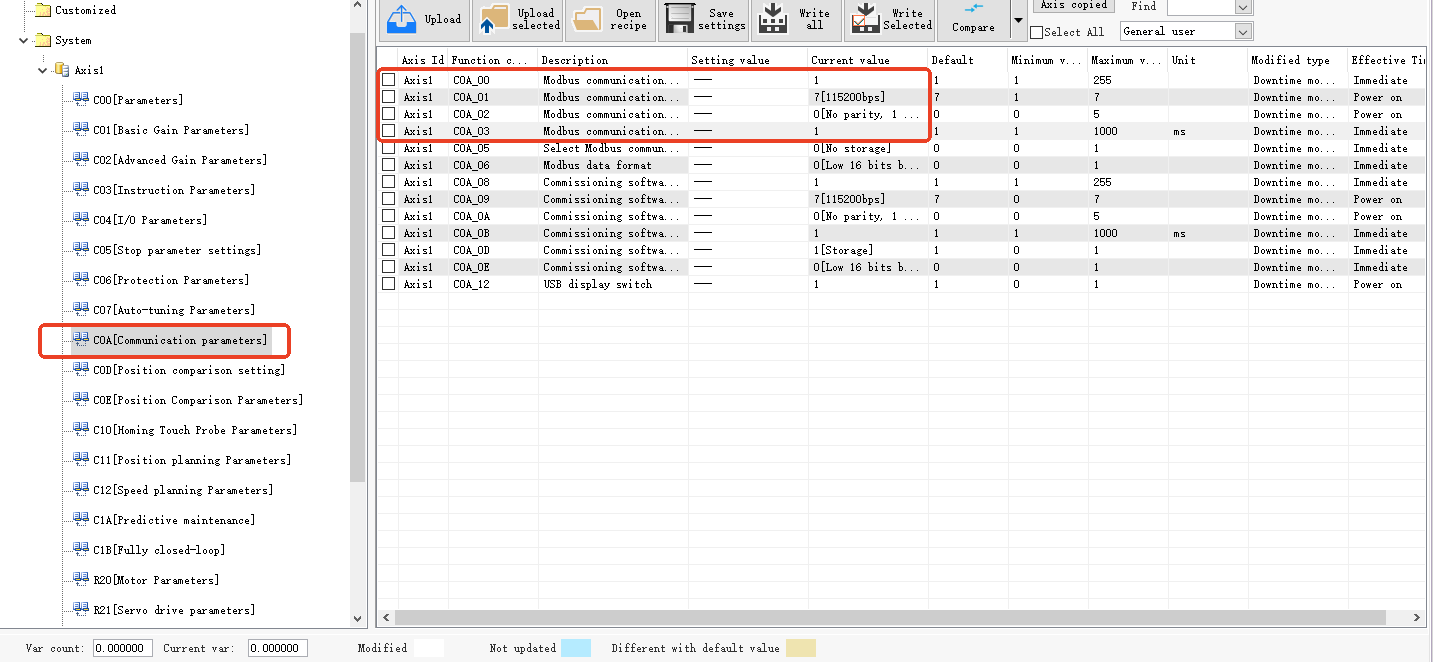
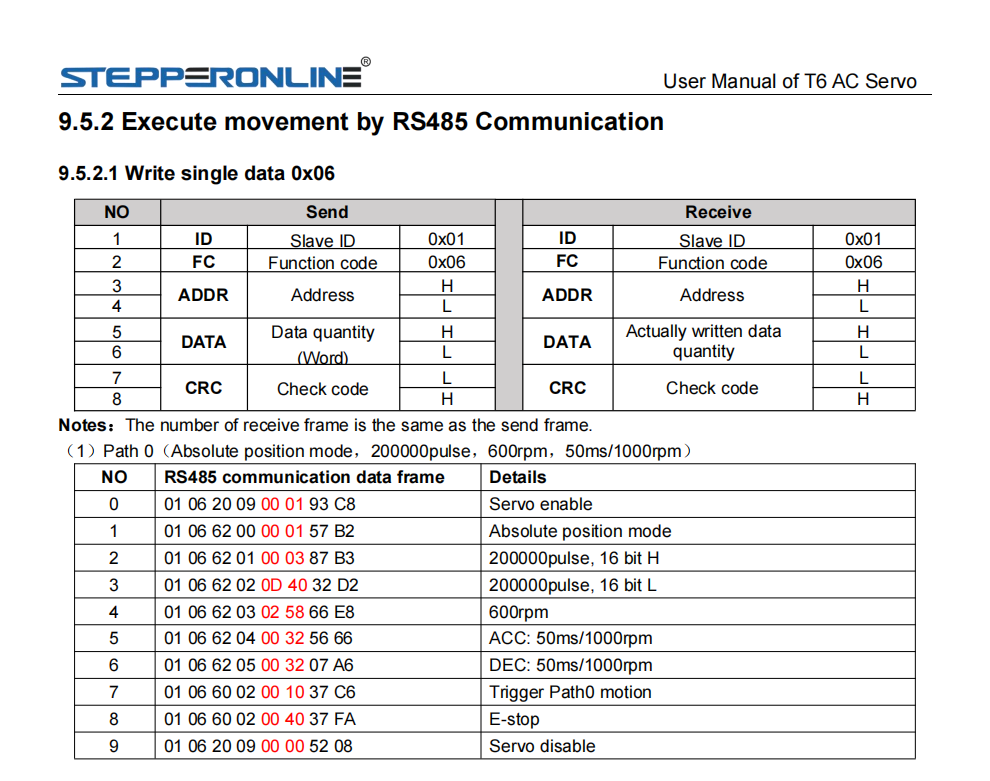
- Ouvrez votre logiciel de terminal série et configurez le port série en utilisant les valeurs de paramètres identifiées ci-dessus. Une fois le port ouvert, envoyez une commande Modbus d'exemple pour un test de base. Si l'appareil renvoie une réponse valide, la communication a été établie avec succès. (Reportez-vous à la page P330 du manuel pour des exemples de commandes.)
6. Exemple de configuration : Servomoteur de la série T6
- Préparez un câble Ethernet (pour le câblage RS-485) et un câble adaptateur RS485-USB. Câblez les connexions selon le brochage du port défini dans le manuel. Le brochage du port de communication RS-485 de la série T6 est présenté ci-dessous.
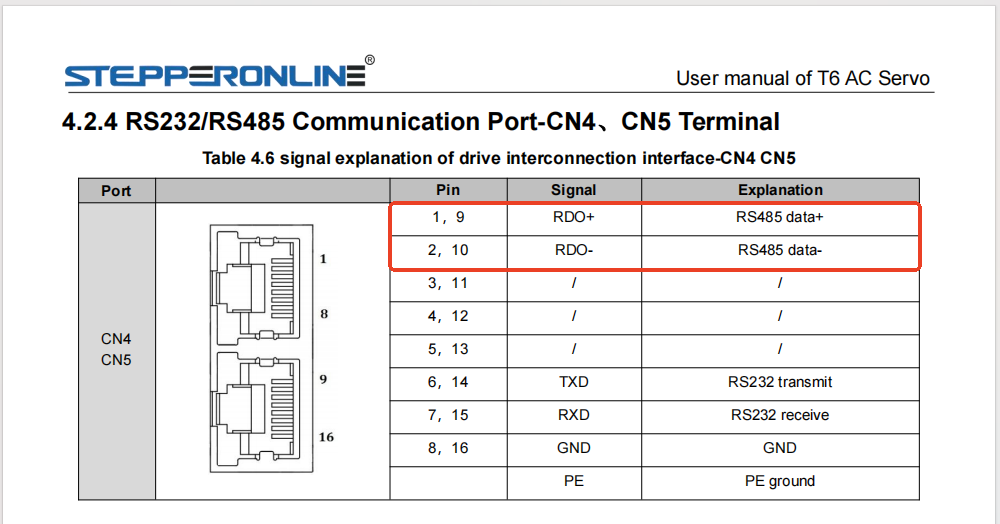
Effectuez les connexions suivantes :
| Fil du câble Ethernet | Broche de l'adaptateur RS485-USB |
|---|---|
| Vert/Blanc rayé | T/R+ |
| Vert uni | T/R- |
| Marron | GND |
Branchez une extrémité du câble Ethernet sur le port de communication RS-485 du pilote et l'autre extrémité sur un port USB de votre PC.
-
Vérifiez les paramètres du port série de votre PC : ① Clic droit sur Démarrer > Gestionnaire de périphériques ② Développez Ports (COM et LPT) ③ Clic droit sur votre port série > Propriétés > onglet Paramètres du port ④ Notez les valeurs de débit en bauds, bits de données, bits d'arrêt et parité.
-
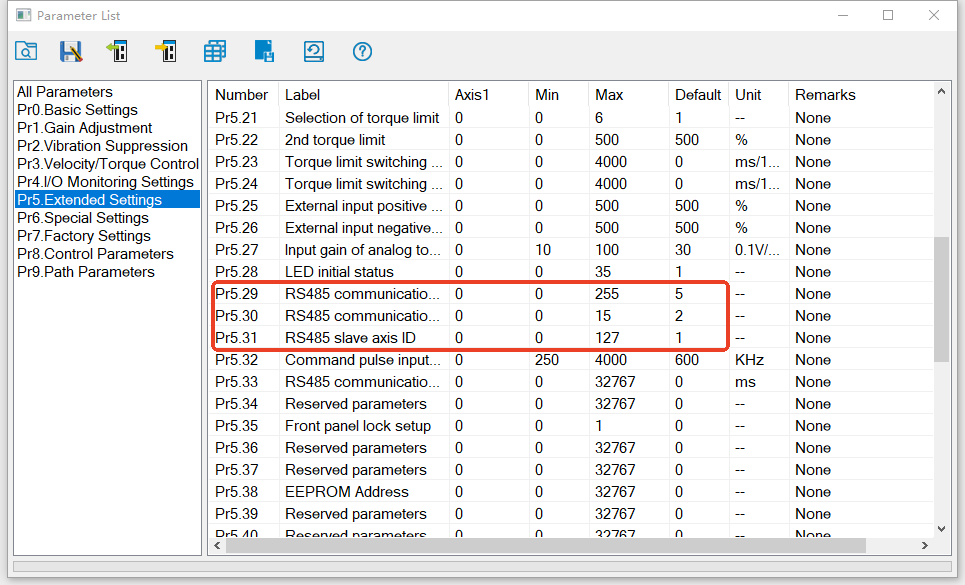
Vérifiez les paramètres de communication par défaut du pilote de servo T6 dans le manuel. Les valeurs par défaut de PR5.29, PR5.30 et PR5.31 sont respectivement 5, 2 et 1.
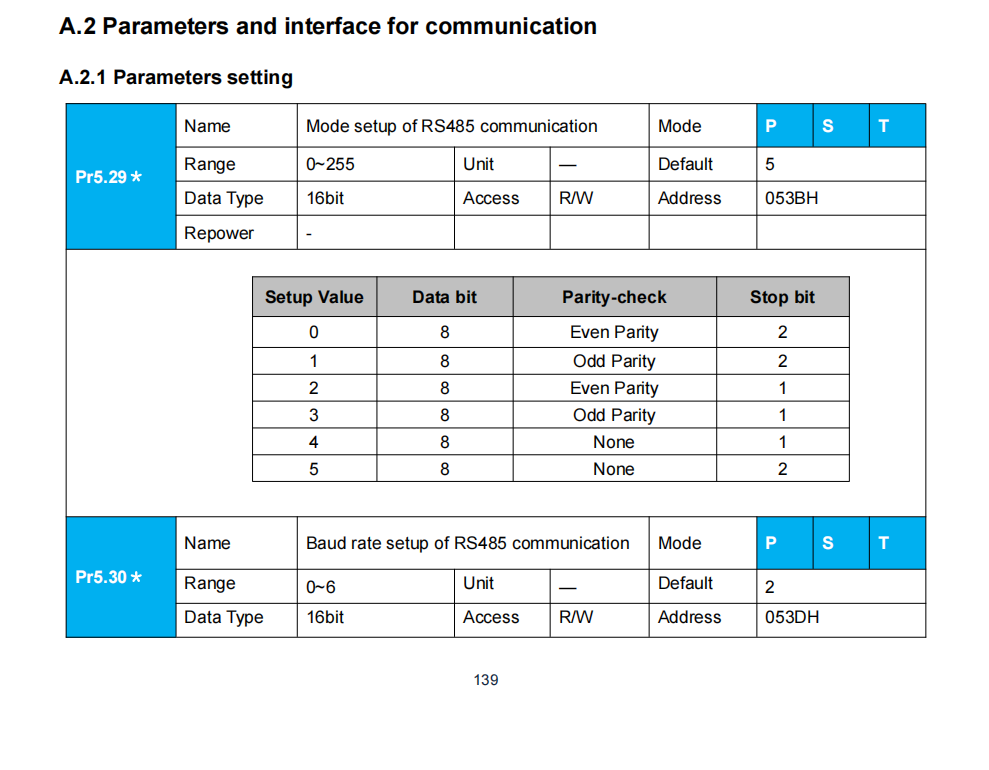
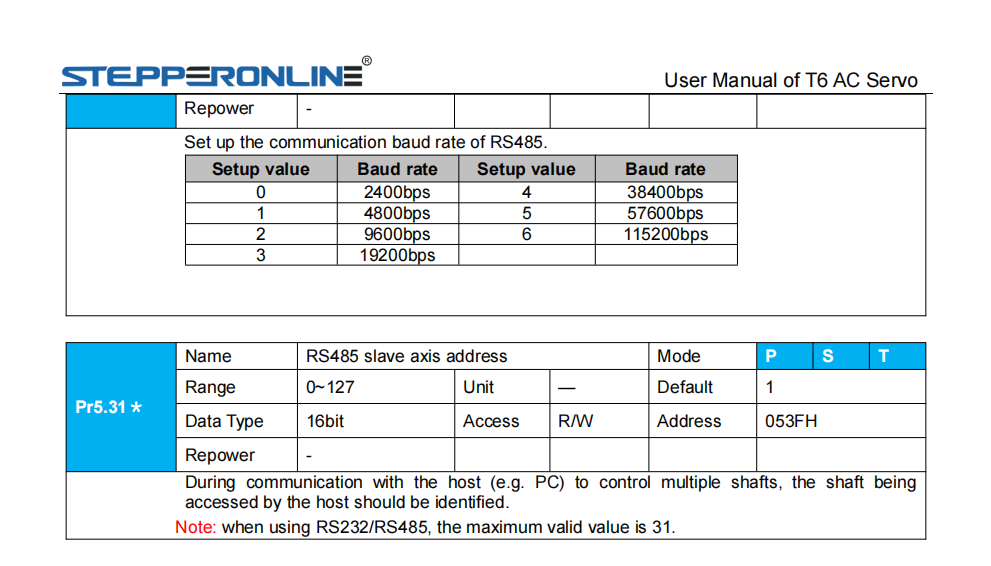
- Ouvrez le panneau de paramètres à l'aide du logiciel de débogage de la série T6. Accédez à PR5 Réglages spéciaux et vérifiez que les valeurs actuelles de PR5.29, PR5.30 et PR5.31 correspondent aux valeurs par défaut du manuel (5, 2, 1). Si ce n'est pas le cas, mettez-les à jour en conséquence.
- Ouvrez votre logiciel de terminal série et configurez le port série en utilisant les valeurs de paramètres identifiées ci-dessus. Une fois le port ouvert, envoyez une commande Modbus d'exemple pour un test de base. Si l'appareil renvoie une réponse valide, la communication a été établie avec succès. (Reportez-vous à la page P132 du manuel pour des exemples de commandes.)