Les moteurs pas à pas en boucle ouverte et les moteurs pas à pas en boucle fermée sont deux types de moteurs pas à pas qui se distinguent par leurs systèmes de commande et leurs mécanismes de rétroaction.
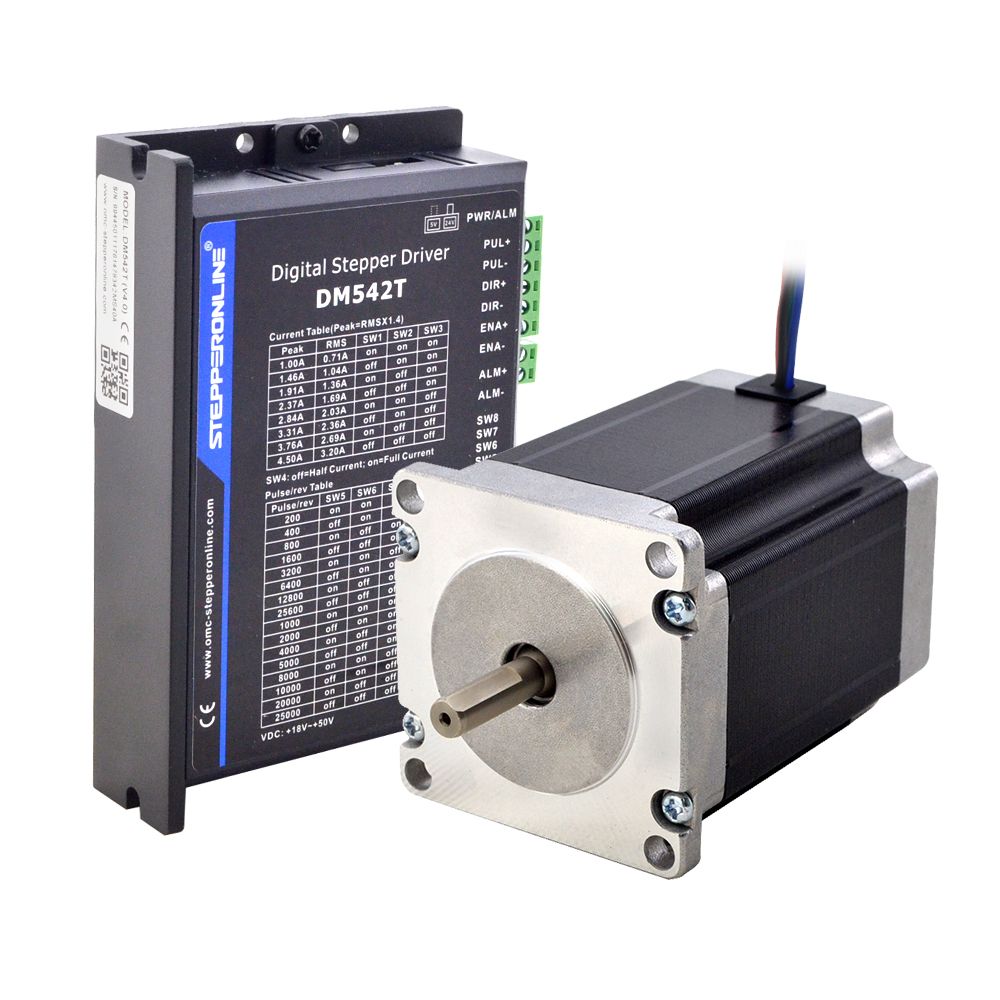
Les moteurs pas à pas en boucle ouverte fonctionnent sans aucune rétroaction ni détection de position et reposent sur un système de commande en boucle ouverte pour déplacer le moteur vers la position souhaitée. Le système de commande envoie une série d'impulsions au moteur pour le faire avancer pas à pas, en supposant que chaque pas amène le moteur à la position correcte. Les moteurs pas à pas en boucle ouverte sont généralement moins coûteux et plus simples à utiliser, mais ils sont intrinsèquement moins précis que les moteurs en boucle fermée, en particulier à grande vitesse ou sous de fortes charges.
Les moteurs pas à pas en boucle fermée, en revanche, utilisent un mécanisme de rétroaction pour surveiller la position réelle du moteur et apporter les corrections nécessaires. La rétroaction peut provenir d'un codeur ou d'un résolveur, qui mesure la position réelle du moteur et envoie des signaux au système de commande pour ajuster la position du moteur si nécessaire. Les moteurs pas à pas en boucle fermée sont généralement plus coûteux et plus complexes que les moteurs en boucle ouverte, mais ils offrent une précision supérieure, en particulier dans les applications à grande vitesse ou à forte charge.
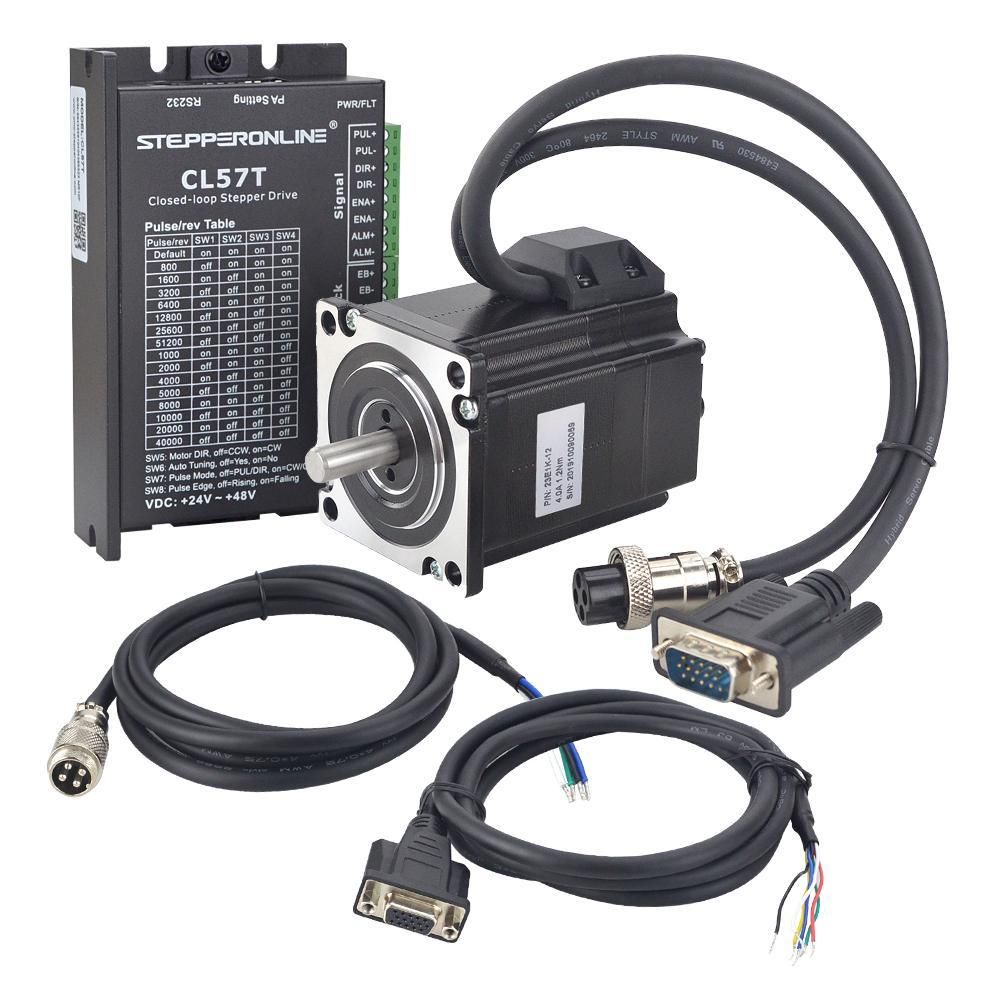
La principale différence entre les moteurs pas à pas en boucle ouverte et en boucle fermée réside dans la présence ou l'absence d'un mécanisme de rétroaction pour surveiller et corriger la position du moteur. Les moteurs en boucle ouverte reposent sur un système de commande en boucle ouverte et supposent que chaque pas amène le moteur à la position souhaitée, tandis que les moteurs en boucle fermée utilisent un système de commande en boucle fermée avec rétroaction pour garantir que le moteur est positionné avec précision conformément au mouvement prévu.