1. Lecture de la position de l'encodeur d'un servomoteur depuis un contrôleur hôte
Les encodeurs de servomoteur peuvent transmettre les données de position à un contrôleur hôte (ordinateur supérieur) via les circuits d'entrée/sortie numérique (DI/DO) situés sur la carte de contrôle arrière du variateur.
Lorsqu'un automate programmable industriel (API/PLC) contrôle un système servo ou pas à pas, le retour d'encodeur n'est généralement pas nécessaire pour la détermination de la position. Le PLC envoie des impulsions de position au variateur servo via ses instructions, et la boucle de position interne du variateur gère le retour de position.
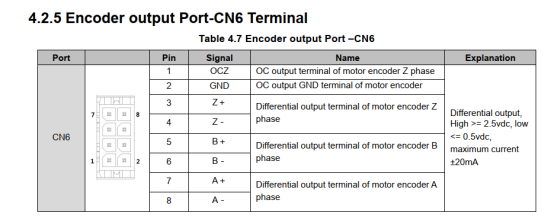
La plupart des variateurs servo incluent une fonction de division d'impulsions en sortie. Si le contrôleur hôte a besoin de recevoir les données d'encodeur de manière indépendante, les impulsions de l'encodeur du moteur peuvent être émises sous forme divisée, servant de référence pour le contrôle en boucle fermée du système hôte.
Pour la série T6, l'interface de sortie de division d'impulsions est CN6. Le schéma de câblage est présenté ci-dessous :
2. Lecture de la position de l'encodeur d'un moteur pas à pas depuis un contrôleur hôte
Dans un système de moteur pas à pas en boucle fermée, le contrôleur hôte pilote le moteur en envoyant des impulsions au driver. La fréquence des impulsions contrôle la vitesse, et le nombre d'impulsions contrôle la position. Simultanément, le driver transmet les données de comptage d'impulsions au contrôleur hôte pour rendre compte de la position et de la vitesse réelles du moteur.
Pour mettre en œuvre ce type de contrôle, le PLC doit prendre en charge la communication par bus — soit RS-485, soit EtherCAT. Le driver doit également prendre en charge le protocole de bus correspondant. Cela permet au contrôleur hôte de récupérer les données de position et de vitesse directement via les messages du bus.
Concernant les encodeurs de moteurs pas à pas : tous les moteurs pas à pas que nous vendons utilisent des encodeurs incrémentaux avec retour multi-tours. Certains encodeurs incluent un signal de phase Z, d'autres non. Les encodeurs sans signal de phase Z ne disposent pas de fonction de prise d'origine, et la position absolue ne peut pas être déterminée. Pour les encodeurs équipés d'un signal de phase Z, une routine de prise d'origine doit être programmée dans le contrôleur hôte pour permettre la lecture de position et la prise d'origine.