1. Connexion initiale et établissement de la communication
Prérequis
- Un driver pas à pas de la série PR avec les câbles moteur et d'alimentation connectés
- Un câble Ethernet RJ45
- Un câble convertisseur RS485 vers USB (si vous n'êtes pas sûr du modèle à choisir, nous recommandons notre produit : Câble adaptateur convertisseur de port série USB vers RS422/RS485)
- Un logiciel de port série ou un contrôleur capable d'envoyer des commandes RS485
Câblage
Reportez-vous à la définition des broches de l'interface RS485 dans le manuel du driver pas à pas de la série PR :
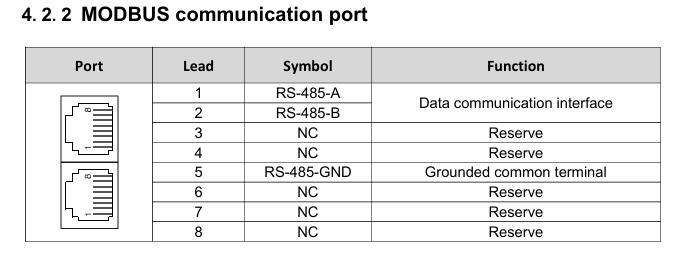
Comparez avec le brochage du câble Ethernet RJ45 :
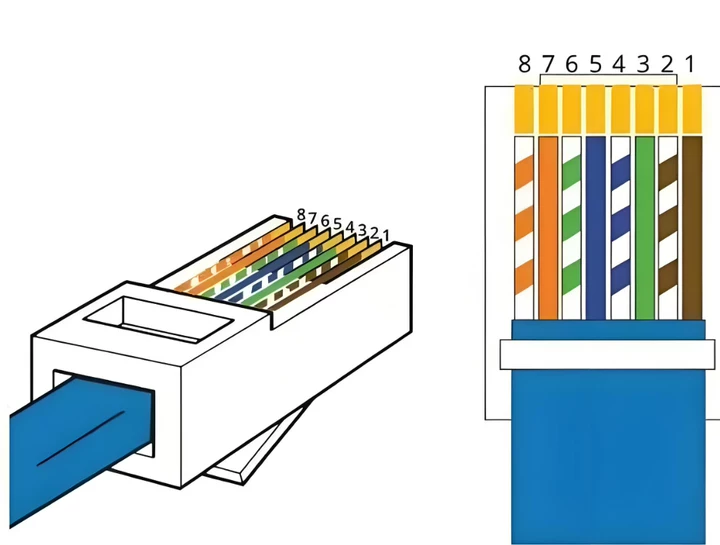
Les fils 1, 2 et 5 sont utilisés pour la connexion au câble convertisseur RS485 vers USB. Pour le câble Ethernet RJ45, conservez une extrémité avec le connecteur RJ45 pour le brancher sur le port CN3 du driver. Coupez le connecteur à l'autre extrémité, dénudez les fils 1, 2 et 5 (marron, blanc-marron et bleu), et connectez-les dans l'ordre suivant :
485+ ———————— TXD+ 485- ———————— TXD- GND ——————— GND
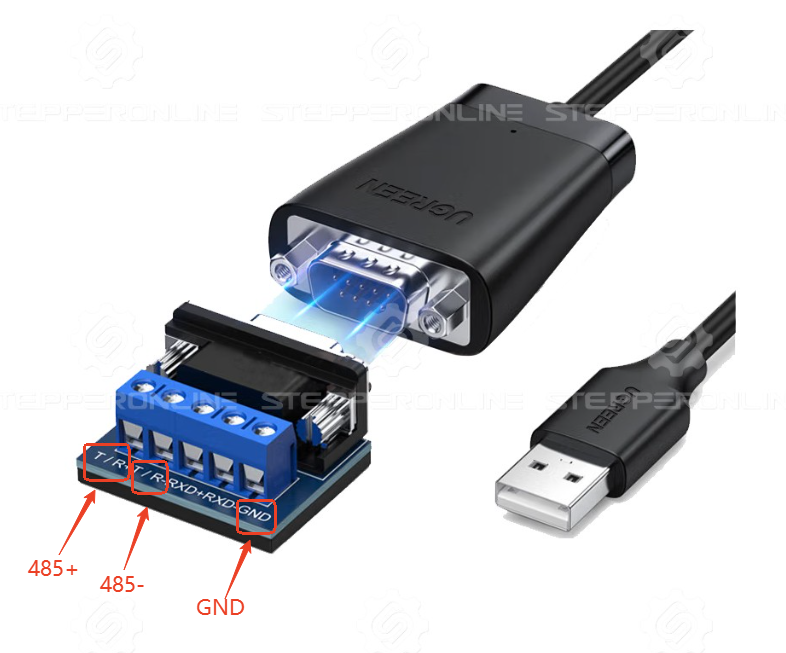
Après le câblage, branchez le connecteur RJ45 sur le driver et le connecteur USB sur le PC. Mettez le driver sous tension et ouvrez le logiciel de port série pour établir la communication. (Si la communication ne peut pas être établie, veuillez consulter cet article de dépannage.)
Remarque : Avant de saisir toute commande, positionnez SW1 sur ON et SW2 à 5 sur OFF. Cela définit l'adresse RS485 à 01.
Pour sauvegarder les paramètres que vous avez écrits via les commandes RS485, envoyez la commande suivante en dernier :
01 06 00 2D 00 42 CRC CRC
Sinon, les paramètres écrits reviendront à leurs valeurs par défaut après la mise hors tension du driver.
En mode vitesse, après la sauvegarde des paramètres et le redémarrage du driver, vous devez renvoyer une commande de démarrage. Le moteur ne tournera pas immédiatement à la mise sous tension.
2. Modes de fonctionnement
2.1 Mode de contrôle de vitesse
| Commande | Description |
|---|---|
| 01 06 00 2D 00 12 CRC CRC | Activer le moteur (activé par défaut ; envoyez cette commande en premier si le moteur est désactivé) |
| 01 06 00 1D 00 3C CRC CRC | Régler la vitesse de fonctionnement à 60 tr/min |
| 01 06 00 1E 00 64 CRC CRC | Régler le temps d'accélération à 100 ms |
| 01 06 00 1F 00 64 CRC CRC | Régler le temps de décélération à 100 ms |
| 01 10 00 27 00 02 CRC CRC | Démarrer en mode vitesse |
| 01 10 00 27 01 00 CRC CRC | Commande d'arrêt |
Détail de la commande
Prenons la commande 01 06 00 2D 00 12 CRC CRC comme exemple :
- 01 — Adresse de l'axe (définie par SW1 = ON, SW2 à 5 = OFF)
- 06 — Commande d'écriture d'un registre unique
- 00 2D — Adresse du registre de paramètre
- 00 12 — Valeur à écrire
- CRC CRC — Somme de contrôle
Certains outils de port série ne nécessitent pas de somme de contrôle, tandis que d'autres requièrent un calcul manuel. Veuillez vérifier les exigences de votre outil.
Écriture de plusieurs registres avec une seule commande
Il est parfois possible d'écrire plusieurs registres avec une seule commande. Par exemple, les commandes des lignes 2 à 4 du tableau ci-dessus peuvent être combinées comme suit :
01 10 00 1D 00 03 06 00 3C 00 64 00 64 CRC CRC
- 01 — Adresse de l'axe (1 par défaut)
- 10 — Commande d'écriture de plusieurs registres
- 00 1D — Adresse du registre de départ (les adresses suivantes se suivent séquentiellement, chacune occupant deux octets)
- 00 03 — Nombre de registres à écrire
- 06 — Nombre d'octets de données
- 00 3C — Valeur de la vitesse de fonctionnement
- 00 64 — Valeur du temps d'accélération/décélération
- CRC CRC — Somme de contrôle
2.2 Fonctionnement multi-vitesses
| Commande | Description |
|---|---|
| 01 06 00 2D 00 12 CRC CRC | Activer le moteur (activé par défaut ; envoyez cette commande en premier si le moteur est désactivé) |
| 01 06 00 C0 00 0A CRC CRC | Régler la vitesse de fonctionnement du premier segment à 10 tr/min |
| 01 06 00 C1 00 64 CRC CRC | Régler le temps d'accélération du premier segment à 100 ms |
| 01 06 00 C2 00 64 CRC CRC | Régler le temps de décélération du premier segment à 100 ms |
| 01 10 00 C3 00 C8 CRC CRC | Régler la vitesse de fonctionnement du deuxième segment à 200 tr/min |
| 01 10 00 C4 00 64 CRC CRC | Régler le temps d'accélération du deuxième segment à 100 ms |
| 01 10 00 C5 00 64 CRC CRC | Régler le temps de décélération du deuxième segment à 100 ms |
| 01 10 00 45 00 0D CRC CRC | Configurer la borne d'entrée X4 comme signal de déclenchement PV |
| 01 10 00 41 00 0E CRC CRC | Configurer la borne d'entrée X1 comme PIN0 |
| 01 10 00 42 00 0F CRC CRC | Configurer la borne d'entrée X2 comme PIN1 |
| 01 10 00 43 00 10 CRC CRC | Configurer la borne d'entrée X3 comme PIN2 |
| 01 10 00 44 00 11 CRC CRC | Configurer la borne d'entrée X4 comme PIN3 |
| 01 10 00 40 27 10 CRC CRC | Démarrer à la vitesse du premier segment |
| 01 10 00 40 27 11 CRC CRC | Démarrer à la vitesse du deuxième segment |
| 01 10 00 40 00 00 CRC CRC | Commande d'arrêt |
Remarque : Certains modèles de drivers ne prennent en charge que les bornes d'entrée X0 à X3 (4 signaux d'entrée au total). Par conséquent, la sélection des segments de vitesse prend en charge jusqu'à 8 segments maximum.
2.3 Mouvement en position absolue — 5000 impulsions (réglage par défaut : 10 000 impulsions/tour)
| Commande | Description |
|---|---|
| 01 06 00 2D 00 12 CRC CRC | Activer le moteur (activé par défaut ; envoyez cette commande en premier si le moteur est désactivé) |
| 01 06 00 20 00 0A CRC CRC | Régler la vitesse de fonctionnement à 10 tr/min |
| 01 06 00 21 00 64 CRC CRC | Régler le temps d'accélération à 100 ms |
| 01 06 00 22 00 64 CRC CRC | Régler le temps de décélération à 100 ms |
| 01 10 00 23 00 3C CRC CRC | Régler la vitesse maximale à 60 tr/min |
| 01 10 00 24 00 00 CRC CRC | Définir le mot haut du nombre total d'impulsions à 0 |
| 01 10 00 25 13 88 CRC CRC | Définir le mot bas du nombre total d'impulsions à 5000 |
| 01 10 00 27 00 01 CRC CRC | Démarrer en mode positionnement relatif |
| 01 10 00 27 01 00 CRC CRC | Arrêt prématuré |
Remarque : Si le nombre total d'impulsions que vous avez défini est inférieur au nombre minimum d'impulsions requis en fonction du temps d'accélération/décélération et de la vitesse maximale configurés, le driver n'atteindra pas la vitesse maximale configurée.
2.4 Fonctionnement en positionnement multi-segments (premier segment : 1000 impulsions ; deuxième segment : 5000 impulsions)
Remarque : Dans cet exemple, le premier segment se déplace de l'origine (0) à la position de 1000 impulsions, et le deuxième segment se déplace de 5000 impulsions supplémentaires à partir de la position finale du premier segment. En mode multi-segments, le registre 0x0050 (registre de position relative/absolue) contrôle si chaque segment de position fonctionne en mode de positionnement relatif ou absolu.
| Commande | Description |
|---|---|
| 01 06 00 2D 00 12 CRC CRC | Activer le moteur (activé par défaut ; envoyez cette commande en premier si le moteur est désactivé) |
| 01 10 00 60 00 02 04 00 00 03 E8 CRC CRC | Définir le nombre total d'impulsions du premier segment à 1000 |
| 01 06 00 62 00 32 CRC CRC | Régler la vitesse de positionnement du premier segment à 50 tr/min |
| 01 06 00 63 00 64 CRC CRC | Régler le temps d'accélération du premier segment à 100 ms |
| 01 06 00 64 00 64 CRC CRC | Régler le temps de décélération du premier segment à 100 ms |
| 01 10 00 66 00 02 04 00 00 13 88 CRC CRC | Définir le nombre total d'impulsions du deuxième segment à 5000 |
| 01 06 00 68 00 64 CRC CRC | Régler la vitesse de positionnement du deuxième segment à 100 tr/min |
| 01 06 00 69 00 64 CRC CRC | Régler le temps d'accélération du deuxième segment à 100 ms |
| 01 06 00 70 00 64 CRC CRC | Régler le temps de décélération du deuxième segment à 100 ms |
| 01 06 00 45 00 0C CRC CRC | Configurer la borne d'entrée X4 comme signal de déclenchement PT |
| 01 06 00 41 00 0E CRC CRC | Configurer la borne d'entrée X1 comme PIN0 |
| 01 06 00 42 00 0F CRC CRC | Configurer la borne d'entrée X2 comme PIN1 |
| 01 06 00 43 00 10 CRC CRC | Configurer la borne d'entrée X3 comme PIN2 |
| 01 06 00 44 00 11 CRC CRC | Configurer la borne d'entrée X4 comme PIN3 |
| 01 06 00 40 27 10 CRC CRC | Démarrer le positionnement du premier segment |
| 01 06 00 40 00 00 CRC CRC | Effacer le signal de déclenchement PT |
| 01 06 00 40 27 11 CRC CRC | Démarrer le positionnement du deuxième segment |
| 01 06 00 40 00 00 CRC CRC | Commande d'arrêt |
Remarque :
- Lors de l'utilisation des bornes PIN pour la sélection de segment, le signal doit rester valide pendant au moins 5 ms avant et 5 ms après le signal de déclenchement PT.
- Certains modèles de drivers ne prennent en charge que les bornes d'entrée X0 à X3 (4 signaux d'entrée au total), donc la sélection des segments de position prend en charge jusqu'à 8 segments maximum.
3. Commandes courantes
Activation du moteur :
01 06 00 2D 00 12 CRC CRC
Désactivation du moteur :
01 06 00 2D 00 11 CRC CRC
Restauration des paramètres d'usine :
01 06 00 2D 00 41 CRC CRC
Sauvegarde de tous les paramètres :
01 06 00 2D 00 42 CRC CRC
Commande d'arrêt :
01 06 00 27 01 00 CRC CRC
Commande d'arrêt d'urgence :
01 06 00 27 02 00 CRC CRC
Définir le courant effectif maximal du moteur à 150 mA :
01 06 01 02 05 DC CRC CRC