1. Начальное подключение и установка связи
Необходимые компоненты
- Шаговый драйвер серии PR с подключенными кабелями двигателя и питания
- Кабель Ethernet RJ45
- Преобразователь RS485–USB (если вы не уверены, какой выбрать, рекомендуем наш продукт: Адаптер USB — RS422/RS485, преобразователь последовательного порта)
- Программа для работы с последовательным портом или контроллер, поддерживающий отправку команд RS485
Подключение
Обратитесь к определению контактов интерфейса RS485 в руководстве по шаговому драйверу серии PR:
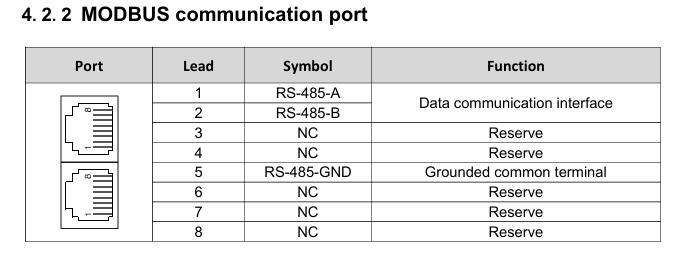
Сравните с распиновкой кабеля Ethernet RJ45:
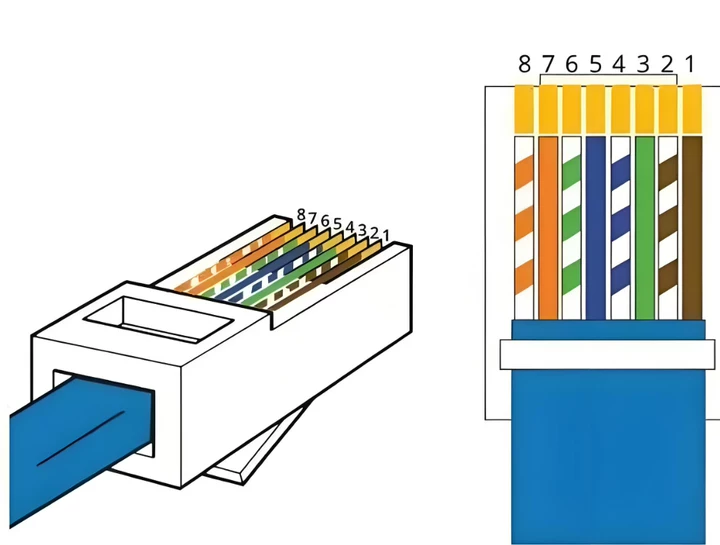
Для подключения к преобразователю RS485–USB используются жилы 1, 2 и 5. У кабеля Ethernet RJ45 оставьте один конец с разъёмом RJ45 для подключения к порту CN3 драйвера. На другом конце отрежьте разъём, зачистите жилы 1, 2 и 5 (коричневая, коричнево-белая и синяя) и подключите их в следующем порядке:
485+ ———————— TXD+ 485- ———————— TXD- GND ——————— GND
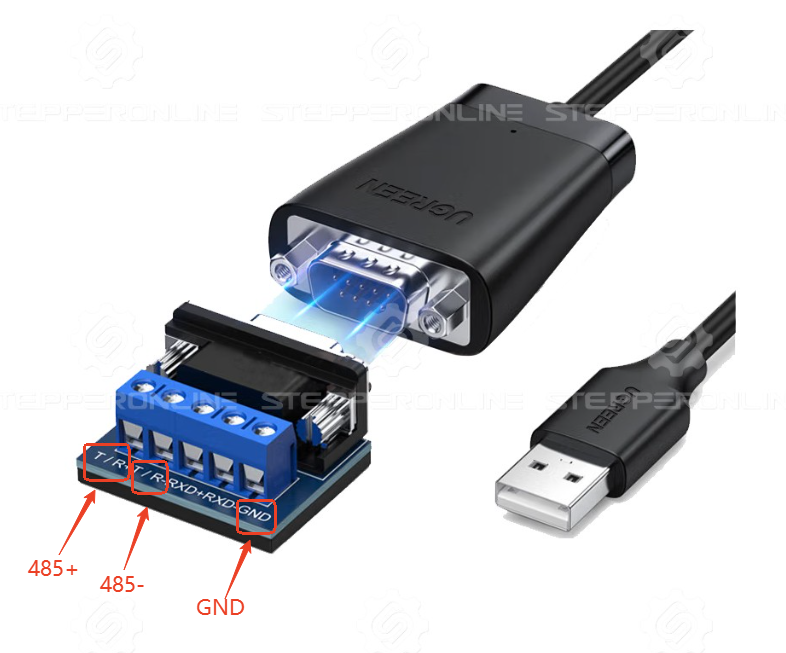
После подключения разъём RJ45 вставьте в драйвер, а USB-разъём — в ПК. Включите питание драйвера и откройте программу для работы с последовательным портом для установки связи. (Если связь не устанавливается, обратитесь к статье по устранению неполадок.)
Примечание: Перед отправкой любых команд установите SW1 в положение ON, а SW2–5 — в положение OFF. Это задаст адрес RS485 равным 01.
Для сохранения параметров, записанных через команды RS485, отправьте последней следующую команду:
01 06 00 2D 00 42 CRC CRC
В противном случае записанные параметры сбросятся к заводским значениям после отключения питания драйвера.
При использовании режима скорости после сохранения параметров и перезапуска драйвера необходимо повторно отправить команду пуска. Двигатель не начнёт вращение сразу при включении питания.
2. Режимы работы
2.1 Режим управления скоростью
| Команда | Описание |
|---|---|
| 01 06 00 2D 00 12 CRC CRC | Включить двигатель (по умолчанию включён; отправьте эту команду первой, если двигатель отключён) |
| 01 06 00 1D 00 3C CRC CRC | Задать рабочую скорость 60 об/мин |
| 01 06 00 1E 00 64 CRC CRC | Задать время разгона 100 мс |
| 01 06 00 1F 00 64 CRC CRC | Задать время торможения 100 мс |
| 01 10 00 27 00 02 CRC CRC | Пуск в режиме скорости |
| 01 10 00 27 01 00 CRC CRC | Команда остановки |
Разбор команды
Рассмотрим команду 01 06 00 2D 00 12 CRC CRC в качестве примера:
- 01 — Адрес оси (задаётся переключателями SW1 = ON, SW2–5 = OFF)
- 06 — Команда записи одного регистра
- 00 2D — Адрес регистра параметра
- 00 12 — Записываемое значение
- CRC CRC — Контрольная сумма
Некоторые программы для работы с последовательным портом не требуют указания контрольной суммы, другие требуют её ручного расчёта. Уточните требования вашей программы.
Запись нескольких регистров одной командой
Иногда несколько регистров можно записать одной командой. Например, команды из строк 2–4 приведённой выше таблицы можно объединить:
01 10 00 1D 00 03 06 00 3C 00 64 00 64 CRC CRC
- 01 — Адрес оси (по умолчанию 1)
- 10 — Команда записи нескольких регистров
- 00 1D — Начальный адрес регистра (последующие адреса идут последовательно, каждый занимает два байта)
- 00 03 — Количество записываемых регистров
- 06 — Количество байт данных
- 00 3C — Значение рабочей скорости
- 00 64 — Значение времени разгона/торможения
- CRC CRC — Контрольная сумма
2.2 Многоскоростной режим
| Команда | Описание |
|---|---|
| 01 06 00 2D 00 12 CRC CRC | Включить двигатель (по умолчанию включён; отправьте эту команду первой, если двигатель отключён) |
| 01 06 00 C0 00 0A CRC CRC | Задать скорость первого участка 10 об/мин |
| 01 06 00 C1 00 64 CRC CRC | Задать время разгона первого участка 100 мс |
| 01 06 00 C2 00 64 CRC CRC | Задать время торможения первого участка 100 мс |
| 01 10 00 C3 00 C8 CRC CRC | Задать скорость второго участка 200 об/мин |
| 01 10 00 C4 00 64 CRC CRC | Задать время разгона второго участка 100 мс |
| 01 10 00 C5 00 64 CRC CRC | Задать время торможения второго участка 100 мс |
| 01 10 00 45 00 0D CRC CRC | Назначить вход X4 сигналом триггера PV |
| 01 10 00 41 00 0E CRC CRC | Назначить вход X1 как PIN0 |
| 01 10 00 42 00 0F CRC CRC | Назначить вход X2 как PIN1 |
| 01 10 00 43 00 10 CRC CRC | Назначить вход X3 как PIN2 |
| 01 10 00 44 00 11 CRC CRC | Назначить вход X4 как PIN3 |
| 01 10 00 40 27 10 CRC CRC | Пуск на скорости первого участка |
| 01 10 00 40 27 11 CRC CRC | Пуск на скорости второго участка |
| 01 10 00 40 00 00 CRC CRC | Команда остановки |
Примечание: Некоторые модели драйверов поддерживают только входы X0–X3 (всего 4 входных сигнала). Поэтому выбор скоростного участка поддерживает максимум 8 участков.
2.3 Перемещение в абсолютных позициях — 5000 импульсов (настройка по умолчанию: 10 000 импульсов/об)
| Команда | Описание |
|---|---|
| 01 06 00 2D 00 12 CRC CRC | Включить двигатель (по умолчанию включён; отправьте эту команду первой, если двигатель отключён) |
| 01 06 00 20 00 0A CRC CRC | Задать рабочую скорость 10 об/мин |
| 01 06 00 21 00 64 CRC CRC | Задать время разгона 100 мс |
| 01 06 00 22 00 64 CRC CRC | Задать время торможения 100 мс |
| 01 10 00 23 00 3C CRC CRC | Задать максимальную скорость 60 об/мин |
| 01 10 00 24 00 00 CRC CRC | Задать старшее слово общего количества импульсов равным 0 |
| 01 10 00 25 13 88 CRC CRC | Задать младшее слово общего количества импульсов равным 5000 |
| 01 10 00 27 00 01 CRC CRC | Пуск в режиме относительного позиционирования |
| 01 10 00 27 01 00 CRC CRC | Досрочная остановка |
Примечание: Если заданное общее количество импульсов меньше минимального количества, необходимого с учётом настроенного времени разгона/торможения и максимальной скорости, драйвер не достигнет заданной максимальной скорости.
2.4 Многосегментное позиционирование (первый сегмент: 1000 импульсов; второй сегмент: 5000 импульсов)
Примечание: В данном примере первый сегмент выполняет перемещение из начала координат (0) в позицию 1000 импульсов, а второй сегмент — дополнительное перемещение на 5000 импульсов от конечной позиции первого сегмента. В многосегментном режиме регистр 0x0050 (регистр относительного/абсолютного позиционирования) определяет, работает ли каждый позиционный сегмент в режиме относительного или абсолютного позиционирования.
| Команда | Описание |
|---|---|
| 01 06 00 2D 00 12 CRC CRC | Включить двигатель (по умолчанию включён; отправьте эту команду первой, если двигатель отключён) |
| 01 10 00 60 00 02 04 00 00 03 E8 CRC CRC | Задать общее количество импульсов первого сегмента 1000 |
| 01 06 00 62 00 32 CRC CRC | Задать скорость позиционирования первого сегмента 50 об/мин |
| 01 06 00 63 00 64 CRC CRC | Задать время разгона первого сегмента 100 мс |
| 01 06 00 64 00 64 CRC CRC | Задать время торможения первого сегмента 100 мс |
| 01 10 00 66 00 02 04 00 00 13 88 CRC CRC | Задать общее количество импульсов второго сегмента 5000 |
| 01 06 00 68 00 64 CRC CRC | Задать скорость позиционирования второго сегмента 100 об/мин |
| 01 06 00 69 00 64 CRC CRC | Задать время разгона второго сегмента 100 мс |
| 01 06 00 70 00 64 CRC CRC | Задать время торможения второго сегмента 100 мс |
| 01 06 00 45 00 0C CRC CRC | Назначить вход X4 сигналом триггера PT |
| 01 06 00 41 00 0E CRC CRC | Назначить вход X1 как PIN0 |
| 01 06 00 42 00 0F CRC CRC | Назначить вход X2 как PIN1 |
| 01 06 00 43 00 10 CRC CRC | Назначить вход X3 как PIN2 |
| 01 06 00 44 00 11 CRC CRC | Назначить вход X4 как PIN3 |
| 01 06 00 40 27 10 CRC CRC | Пуск позиционирования первого сегмента |
| 01 06 00 40 00 00 CRC CRC | Сброс сигнала триггера PT |
| 01 06 00 40 27 11 CRC CRC | Пуск позиционирования второго сегмента |
| 01 06 00 40 00 00 CRC CRC | Команда остановки |
Примечание:
- При использовании PIN-терминалов для выбора сегмента сигнал должен оставаться активным не менее 5 мс до и 5 мс после сигнала триггера PT.
- Некоторые модели драйверов поддерживают только входы X0–X3 (всего 4 входных сигнала), поэтому выбор позиционного сегмента поддерживает максимум 8 сегментов.
3. Типовые команды
Включение двигателя:
01 06 00 2D 00 12 CRC CRC
Отключение двигателя:
01 06 00 2D 00 11 CRC CRC
Восстановление заводских настроек:
01 06 00 2D 00 41 CRC CRC
Сохранение всех параметров:
01 06 00 2D 00 42 CRC CRC
Команда остановки:
01 06 00 27 01 00 CRC CRC
Команда аварийной остановки:
01 06 00 27 02 00 CRC CRC
Задать максимальный рабочий ток двигателя 150 мА:
01 06 01 02 05 DC CRC CRC