Данный документ основан на практическом опыте устранения неисправностей в полевых условиях. В нём рассматриваются проблемы потери шагов, вызванные неисправностями энкодера (например, повреждение или смещение диска энкодера) при работе закрытых шаговых приводов серии T, а также приводится систематический процесс диагностики и решения с использованием программного обеспечения Motion Studio. Для проведения проверки достаточно иметь закрытый шаговый привод серии T, соответствующий закрытый шаговый двигатель с кабелем энкодера и персональный компьютер — сложное оборудование не требуется, что делает метод доступным для конечных пользователей без специализированных измерительных приборов.
1. Анализ ситуации
- Применимые изделия: CL42T-V41, CL57T-V41, CL86T-V41, CL57TE, CL57T, CL86T и связанные комбинации.
- Описание проблемы: При работе указанных закрытых шаговых приводов с закрытыми шаговыми двигателями могут возникать непредвиденная потеря шагов или срабатывание сигнала тревоги по отклонению энкодера. В таких случаях необходимо определить, какой именно компонент неисправен.
2. Подготовка к тестированию
Программное обеспечение Motion Studio, закрытый шаговый привод, закрытый шаговый двигатель и совместимый импульсный блок питания.
3. Стандартизированная процедура тестирования
Шаг 1: Переведите привод в режим работы без обратной связи (настройка с помощью переключателя SW6 DIP).
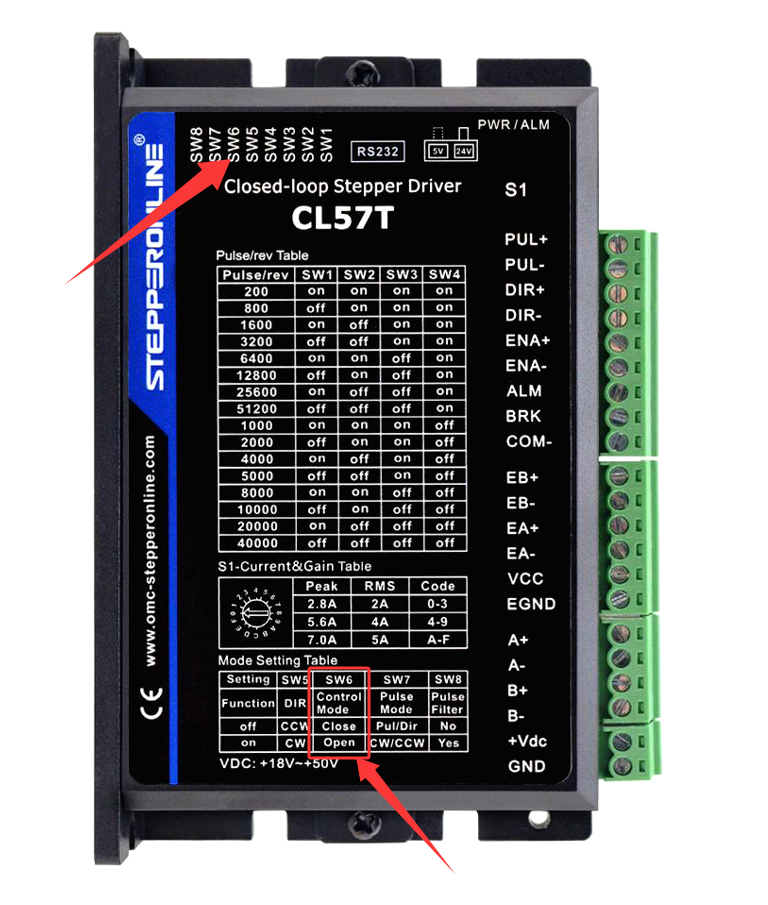
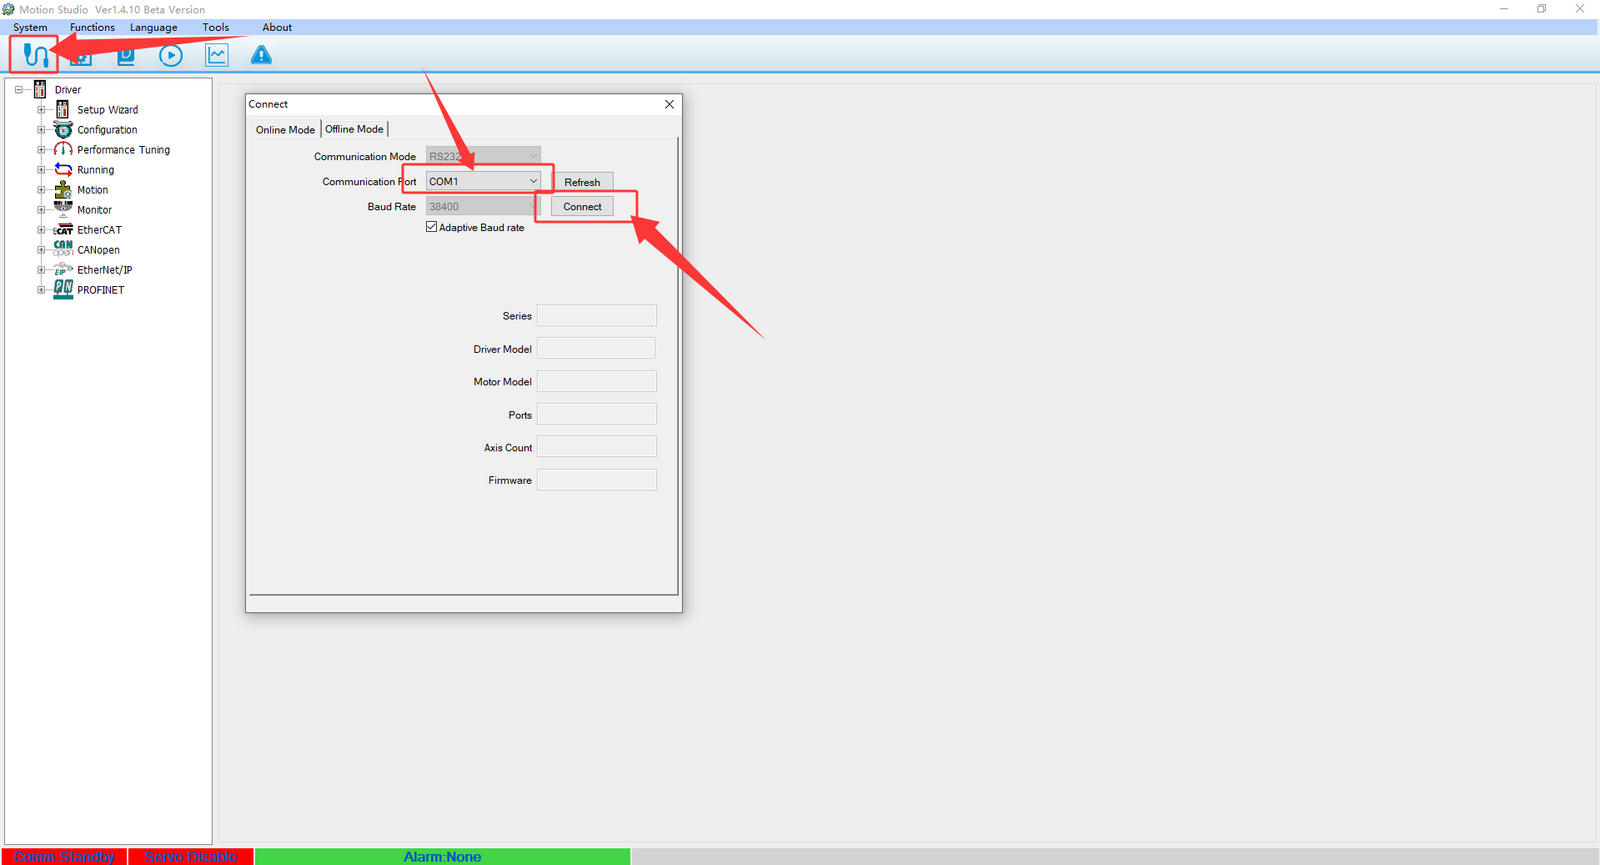
Шаг 2: Запустите программное обеспечение Motion Studio и выполните следующие шаги для установки соединения:
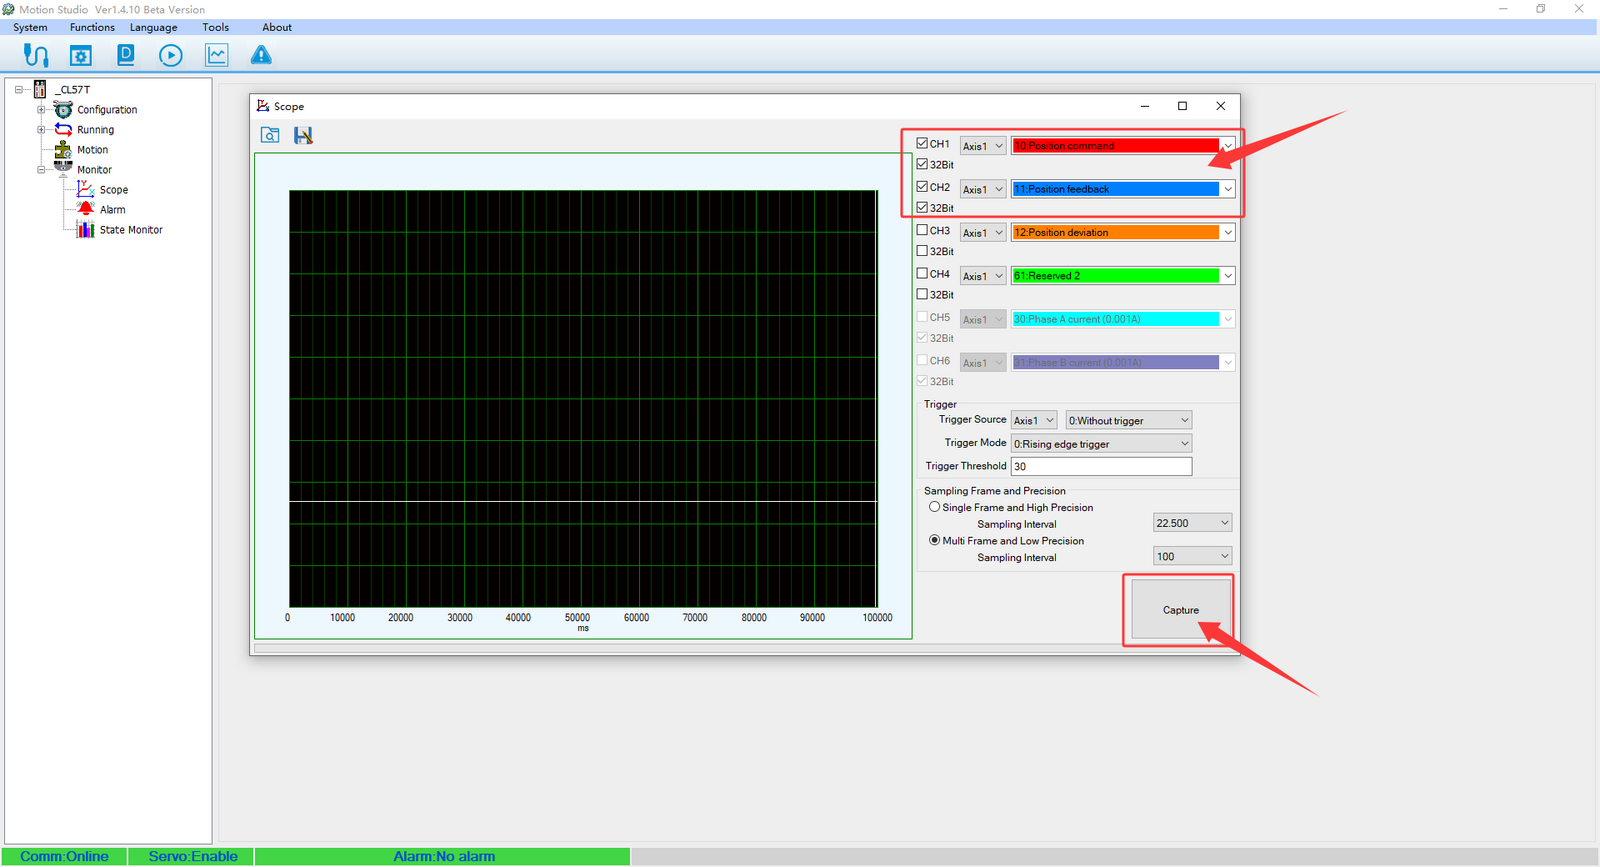
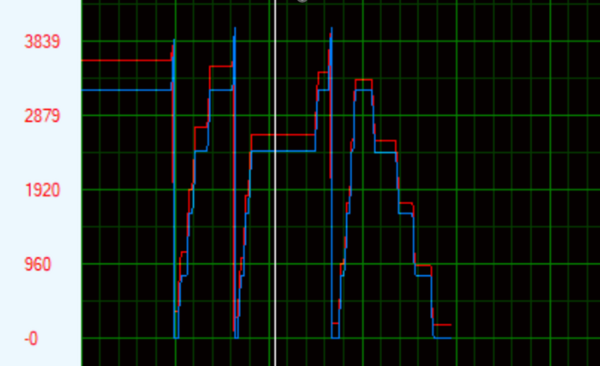
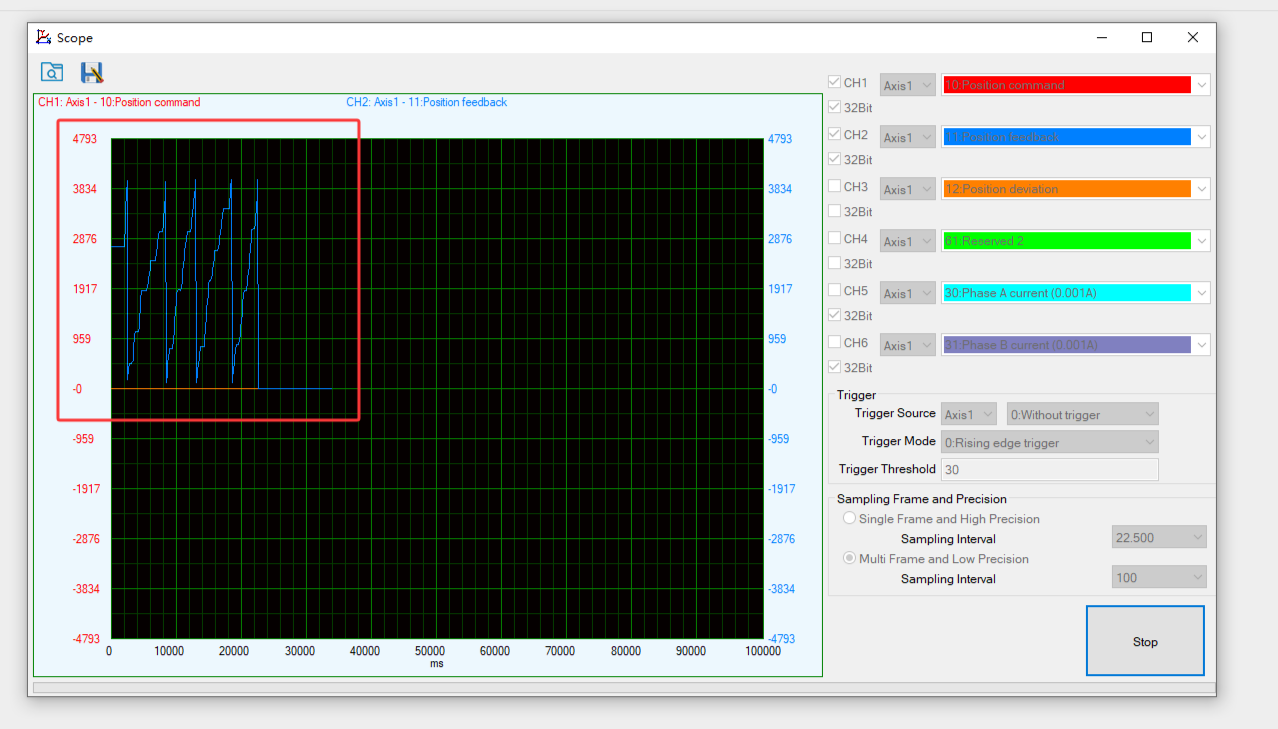
Шаг 3: Нажмите «Monitor» на левой панели, затем выберите «Scope» (режим осциллографа). Запустите двигатель для построения сравнительной кривой значения обратной связи по позиции и значения заданной позиции.
- В нормальном состоянии обе кривые должны полностью совпадать.
- Если кривые не совпадают (как показано на рис. 2), это указывает на неисправность двигателя или энкодера.
Шаг 4: Ручное тестирование
- Подайте 24 В пост. тока на клеммы ENA+ и ENA- для отключения (обесточивания) двигателя, чтобы обеспечить свободное вращение вала, при этом кабель энкодера должен оставаться подключённым.
- Вращайте вал двигателя вручную. Значение обратной связи по позиции в Motion Studio должно синхронно изменяться (как показано на рисунке). Это позволяет определить, имеется ли потеря сигнала энкодера.
- Если форма сигнала энкодера нормальная, без прерываний и аномальных колебаний, энкодер можно считать исправным.
4. Обратная связь по результатам тестирования
Если в вашей системе с закрытым приводом и двигателем в течение гарантийного срока наблюдаются указанные проблемы, вы можете самостоятельно выполнить данное тестирование и отправить нам изображения или видеозаписи результатов для получения дальнейшей помощи.