1. İlk Bağlantı ve İletişim Kurma
Ön Koşullar
- Motor ve güç kabloları bağlı bir PR serisi step sürücü
- Bir RJ45 Ethernet kablosu
- Bir RS485-USB dönüştürücü kablo (Hangisini seçeceğinizden emin değilseniz, ürünümüzü öneririz: USB'den RS422/RS485 Seri Port Dönüştürücü Adaptör Kablosu)
- RS485 komutları gönderebilen bir seri port yazılımı veya bir kontrolör
Kablolama
PR serisi step sürücü kılavuzundaki RS485 arayüzü pin tanımlarına bakın:
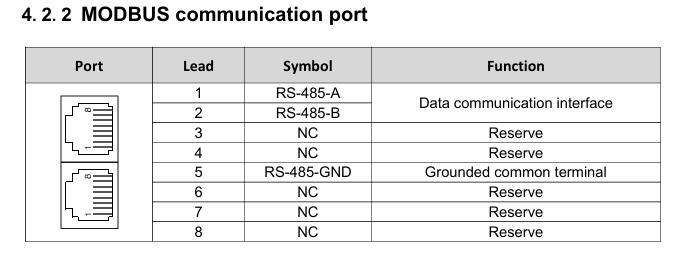
Bunu RJ45 Ethernet kablosunun pin dizilimi ile karşılaştırın:
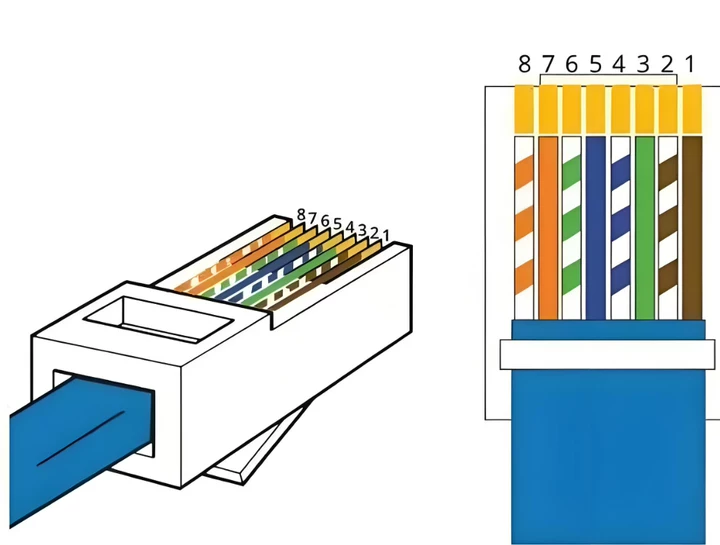
1, 2 ve 5 numaralı teller RS485-USB dönüştürücü kabloya bağlamak için kullanılır. RJ45 Ethernet kablosu için, bir ucundaki RJ45 konektörü sürücünün CN3 portuna takmak üzere bırakın. Diğer ucundaki konektörü kesin, 1, 2 ve 5 numaralı telleri (kahverengi, kahverengi-beyaz ve mavi) soyun ve aşağıdaki sırayla bağlayın:
485+ ———————— TXD+ 485- ———————— TXD- GND ——————— GND
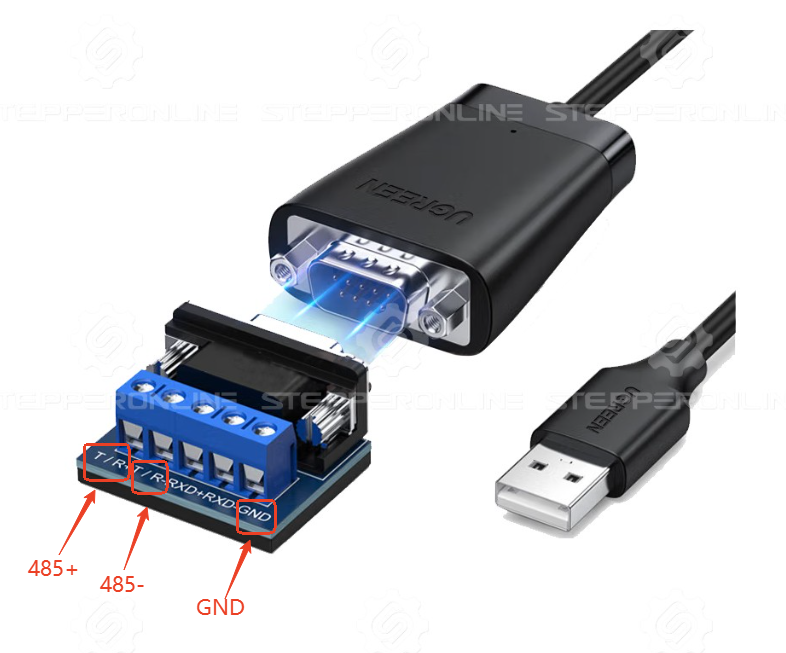
Kablolama tamamlandıktan sonra RJ45 konektörünü sürücüye ve USB konektörünü bilgisayara takın. Sürücüyü çalıştırın ve iletişimi kurmak için seri port yazılımını açın. (İletişim kurulamıyorsa, lütfen bu sorun giderme makalesine bakın.)
Not: Herhangi bir komut girmeden önce SW1'i ON ve SW2–5'i OFF konumuna getirin. Bu, RS485 adresini 01 olarak ayarlar.
RS485 komutları ile yazdığınız parametreleri kaydetmek için en son aşağıdaki komutu gönderin:
01 06 00 2D 00 42 CRC CRC
Aksi takdirde, yazılan parametreler sürücü kapatıldığında varsayılan değerlerine geri dönecektir.
Hız modunu kullanırken, parametreleri kaydedip sürücüyü yeniden başlattıktan sonra bir başlatma komutunu tekrar göndermeniz gerekir. Motor açılışta hemen dönmeyecektir.
2. Çalışma Modları
2.1 Hız Kontrol Modu
| Komut | Açıklama |
|---|---|
| 01 06 00 2D 00 12 CRC CRC | Motoru etkinleştir (varsayılan olarak etkindir; motor devre dışıysa önce bu komutu gönderin) |
| 01 06 00 1D 00 3C CRC CRC | Çalışma hızını 60 rpm olarak ayarla |
| 01 06 00 1E 00 64 CRC CRC | İvmelenme süresini 100 ms olarak ayarla |
| 01 06 00 1F 00 64 CRC CRC | Yavaşlama süresini 100 ms olarak ayarla |
| 01 10 00 27 00 02 CRC CRC | Hız modunda başlat |
| 01 10 00 27 01 00 CRC CRC | Durdurma komutu |
Komut Ayrıştırması
01 06 00 2D 00 12 CRC CRC komutunu örnek alalım:
- 01 — Eksen adresi (SW1 = ON, SW2–5 = OFF ile ayarlanır)
- 06 — Tek kayıt yazma komutu
- 00 2D — Parametre kayıt adresi
- 00 12 — Yazılacak değer
- CRC CRC — Sağlama toplamı
Bazı seri port araçları sağlama toplamı gerektirmezken, bazıları elle hesaplama gerektirir. Lütfen kullandığınız aracın gereksinimlerini doğrulayın.
Tek Komutla Birden Fazla Kayıt Yazma
Birden fazla kayıt bazen tek bir komutla yazılabilir. Örneğin, yukarıdaki tablonun 2–4. satırlarındaki komutlar şu şekilde birleştirilebilir:
01 10 00 1D 00 03 06 00 3C 00 64 00 64 CRC CRC
- 01 — Eksen adresi (varsayılan 1)
- 10 — Çoklu kayıt yazma komutu
- 00 1D — Başlangıç kayıt adresi (sonraki adresler sıralı olarak devam eder, her biri iki bayt kaplar)
- 00 03 — Yazılacak kayıt sayısı
- 06 — Veri bayt sayısı
- 00 3C — Çalışma hızı değeri
- 00 64 — İvmelenme/yavaşlama süresi değeri
- CRC CRC — Sağlama toplamı
2.2 Çok Hızlı Çalışma
| Komut | Açıklama |
|---|---|
| 01 06 00 2D 00 12 CRC CRC | Motoru etkinleştir (varsayılan olarak etkindir; motor devre dışıysa önce bu komutu gönderin) |
| 01 06 00 C0 00 0A CRC CRC | Birinci segment çalışma hızını 10 rpm olarak ayarla |
| 01 06 00 C1 00 64 CRC CRC | Birinci segment ivmelenme süresini 100 ms olarak ayarla |
| 01 06 00 C2 00 64 CRC CRC | Birinci segment yavaşlama süresini 100 ms olarak ayarla |
| 01 10 00 C3 00 C8 CRC CRC | İkinci segment çalışma hızını 200 rpm olarak ayarla |
| 01 10 00 C4 00 64 CRC CRC | İkinci segment ivmelenme süresini 100 ms olarak ayarla |
| 01 10 00 C5 00 64 CRC CRC | İkinci segment yavaşlama süresini 100 ms olarak ayarla |
| 01 10 00 45 00 0D CRC CRC | X4 giriş terminalini PV tetik sinyali olarak ayarla |
| 01 10 00 41 00 0E CRC CRC | X1 giriş terminalini PIN0 olarak ayarla |
| 01 10 00 42 00 0F CRC CRC | X2 giriş terminalini PIN1 olarak ayarla |
| 01 10 00 43 00 10 CRC CRC | X3 giriş terminalini PIN2 olarak ayarla |
| 01 10 00 44 00 11 CRC CRC | X4 giriş terminalini PIN3 olarak ayarla |
| 01 10 00 40 27 10 CRC CRC | Birinci segment hızında başlat |
| 01 10 00 40 27 11 CRC CRC | İkinci segment hızında başlat |
| 01 10 00 40 00 00 CRC CRC | Durdurma komutu |
Not: Bazı sürücü modelleri yalnızca X0–X3 giriş terminallerini destekler (toplamda 4 giriş sinyali). Bu nedenle, hız segmenti seçimi en fazla 8 segmenti destekler.
2.3 Mutlak Konum Hareketi — 5000 Darbe (Varsayılan Ayar: 10.000 Darbe/Devir)
| Komut | Açıklama |
|---|---|
| 01 06 00 2D 00 12 CRC CRC | Motoru etkinleştir (varsayılan olarak etkindir; motor devre dışıysa önce bu komutu gönderin) |
| 01 06 00 20 00 0A CRC CRC | Çalışma hızını 10 rpm olarak ayarla |
| 01 06 00 21 00 64 CRC CRC | İvmelenme süresini 100 ms olarak ayarla |
| 01 06 00 22 00 64 CRC CRC | Yavaşlama süresini 100 ms olarak ayarla |
| 01 10 00 23 00 3C CRC CRC | Maksimum hızı 60 rpm olarak ayarla |
| 01 10 00 24 00 00 CRC CRC | Toplam darbe yüksek kelimesini 0 olarak ayarla |
| 01 10 00 25 13 88 CRC CRC | Toplam darbe düşük kelimesini 5000 olarak ayarla |
| 01 10 00 27 00 01 CRC CRC | Göreceli konumlandırma modunda başlat |
| 01 10 00 27 01 00 CRC CRC | Erken durdurma |
Not: Ayarladığınız toplam darbe sayısı, yapılandırılan ivmelenme/yavaşlama süresi ve maksimum hıza göre gereken minimum darbe sayısından az ise, sürücü yapılandırılan maksimum hıza ulaşamaz.
2.4 Çok Segmentli Konum Çalışması (Birinci Segment: 1000 Darbe; İkinci Segment: 5000 Darbe)
Not: Bu örnekte, birinci segment orijinden (0) 1000 darbe konumuna hareket eder ve ikinci segment birinci segmentin bitiş konumundan itibaren ek 5000 darbe hareket eder. Çok segmentli modda, 0x0050 kaydı (Göreceli/Mutlak Konum Kaydı) her konum segmentinin göreceli mi yoksa mutlak konumlandırma modunda mı çalıştığını kontrol eder.
| Komut | Açıklama |
|---|---|
| 01 06 00 2D 00 12 CRC CRC | Motoru etkinleştir (varsayılan olarak etkindir; motor devre dışıysa önce bu komutu gönderin) |
| 01 10 00 60 00 02 04 00 00 03 E8 CRC CRC | Birinci segment toplam darbe sayısını 1000 olarak ayarla |
| 01 06 00 62 00 32 CRC CRC | Birinci segment konumlandırma hızını 50 rpm olarak ayarla |
| 01 06 00 63 00 64 CRC CRC | Birinci segment ivmelenme süresini 100 ms olarak ayarla |
| 01 06 00 64 00 64 CRC CRC | Birinci segment yavaşlama süresini 100 ms olarak ayarla |
| 01 10 00 66 00 02 04 00 00 13 88 CRC CRC | İkinci segment toplam darbe sayısını 5000 olarak ayarla |
| 01 06 00 68 00 64 CRC CRC | İkinci segment konumlandırma hızını 100 rpm olarak ayarla |
| 01 06 00 69 00 64 CRC CRC | İkinci segment ivmelenme süresini 100 ms olarak ayarla |
| 01 06 00 70 00 64 CRC CRC | İkinci segment yavaşlama süresini 100 ms olarak ayarla |
| 01 06 00 45 00 0C CRC CRC | X4 giriş terminalini PT tetik sinyali olarak ayarla |
| 01 06 00 41 00 0E CRC CRC | X1 giriş terminalini PIN0 olarak ayarla |
| 01 06 00 42 00 0F CRC CRC | X2 giriş terminalini PIN1 olarak ayarla |
| 01 06 00 43 00 10 CRC CRC | X3 giriş terminalini PIN2 olarak ayarla |
| 01 06 00 44 00 11 CRC CRC | X4 giriş terminalini PIN3 olarak ayarla |
| 01 06 00 40 27 10 CRC CRC | Birinci segment konumlandırmayı başlat |
| 01 06 00 40 00 00 CRC CRC | PT tetik sinyalini temizle |
| 01 06 00 40 27 11 CRC CRC | İkinci segment konumlandırmayı başlat |
| 01 06 00 40 00 00 CRC CRC | Durdurma komutu |
Not:
- Segment seçimi için PIN terminalleri kullanılırken, sinyalin PT tetik sinyalinden önce en az 5 ms ve sonra en az 5 ms boyunca geçerli kalması gerekir.
- Bazı sürücü modelleri yalnızca X0–X3 giriş terminallerini destekler (toplamda 4 giriş sinyali), bu nedenle konum segmenti seçimi en fazla 8 segmenti destekler.
3. Yaygın Komutlar
Motor Etkinleştirme:
01 06 00 2D 00 12 CRC CRC
Motor Devre Dışı Bırakma:
01 06 00 2D 00 11 CRC CRC
Fabrika Ayarlarına Sıfırlama:
01 06 00 2D 00 41 CRC CRC
Tüm Parametreleri Kaydetme:
01 06 00 2D 00 42 CRC CRC
Durdurma Komutu:
01 06 00 27 01 00 CRC CRC
Acil Durdurma Komutu:
01 06 00 27 02 00 CRC CRC
Motor Maksimum Efektif Akımını 150 mA Olarak Ayarlama:
01 06 01 02 05 DC CRC CRC