Bu makale, Y Serisi Kapalı Döngü Sürücü konfigürasyon yazılımının nasıl kullanılacağını detaylı şekilde açıklamaktadır.
(Y Serisi Kapalı Döngü Sürücü, V1.0 ve V2.0 olmak üzere iki donanım versiyonunda sunulmaktadır. Her iki versiyon da yeni yazılımla uyumludur, ancak PC'ye bağlanma yöntemleri biraz farklılık gösterir. Her versiyon aşağıda ayrı ayrı açıklanmıştır.)
Yeni versiyon yazılım indirme bağlantısı: Y_Series_Stepper_Driver_Debug_Software_V1.2.7.zip
V1.0:
Gerekli malzemeler: sürücü, güç kaynağı, konfigürasyon aracı (ayar birimi) ve sürücü yazılımı. (Motoru ihtiyaca göre bağlayın.) Burada CL57Y örnek olarak kullanılmıştır:
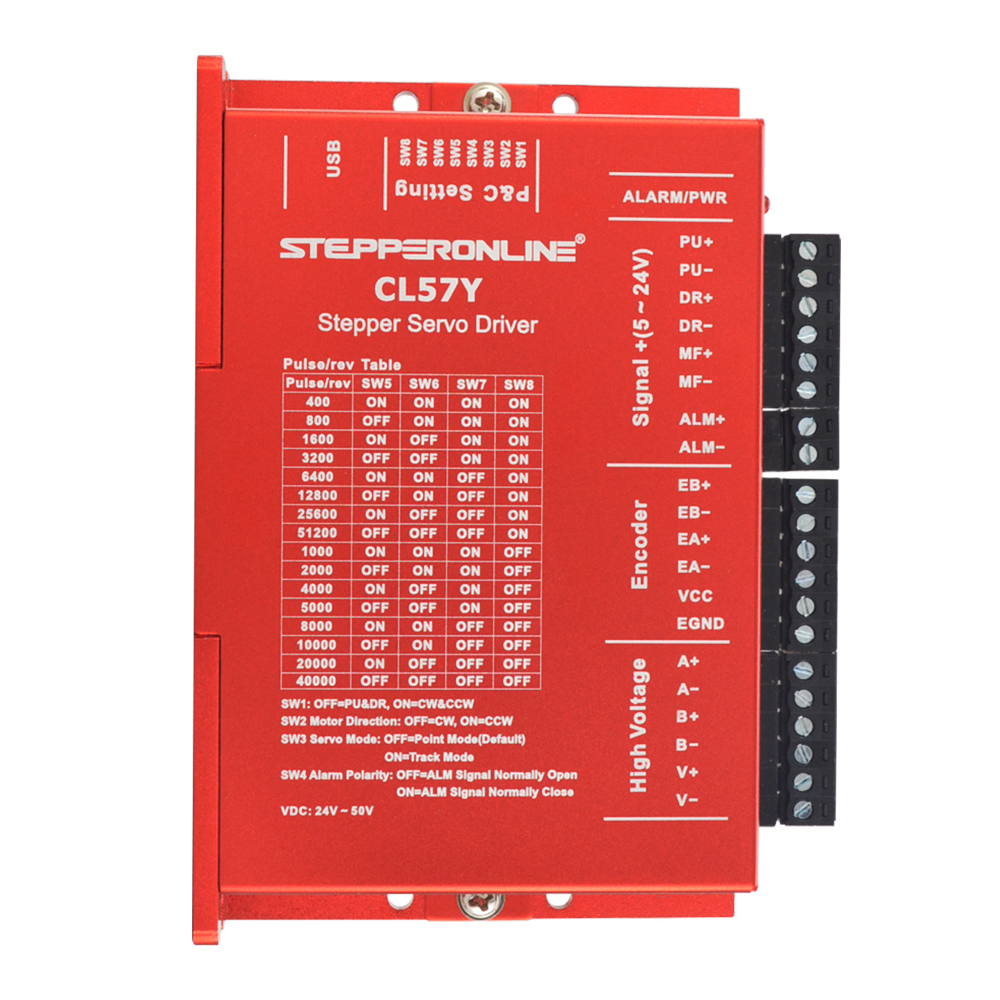
Y-USB-CL konfigürasyon aracı ile birlikte gelen iki kabloyu kullanarak aşağıdaki sırayla bağlayın: Sürücü → Konfigürasyon Aracı → PC.
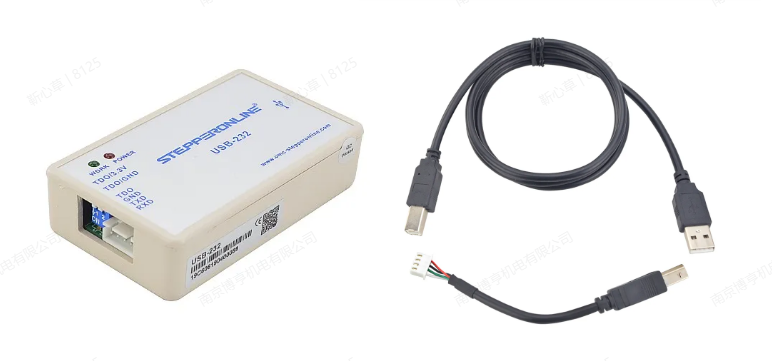
Y-USB-CL konfigürasyon aracı ürün bağlantısı: https://www.omc-stepperonline.com/handheld-intelligent-setting-unit-for-closed-loop-driver-y-usb-cl
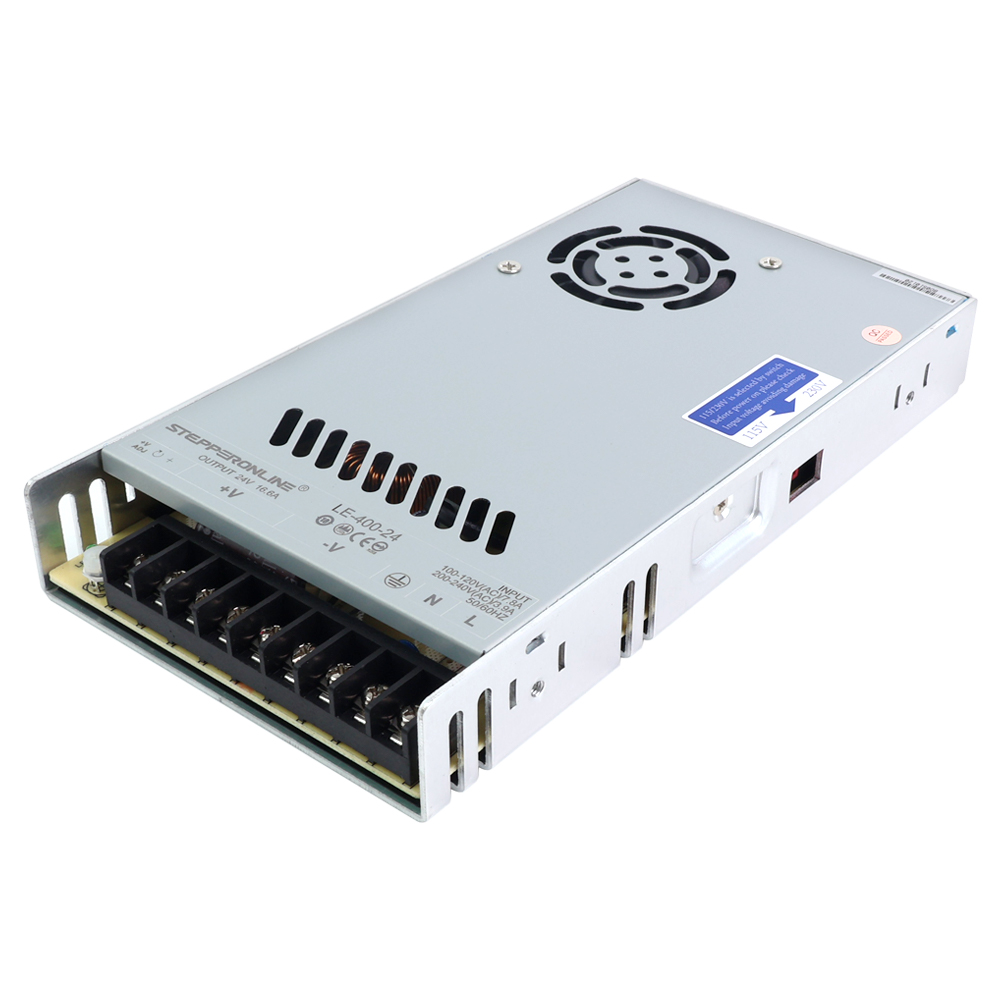
Sürücüyü beslemek için bir DC güç kaynağı kullanın. (Not: Güç kaynağı gerilimi, sürücünün giriş aralığında olmalıdır. Örneğin, CL57Y giriş gerilimi aralığı 24–50 VDC'dir, dolayısıyla güç kaynağı çıkışı bu aralıkta olmalıdır.) Güç kaynağının V+ terminalini sürücünün V+ portuna, V− terminalini ise V− portuna bağlayın. Güç verildikten sonra hem sürücü hem de konfigürasyon aracı üzerindeki gösterge ışıkları yanacaktır.
V2.0:
Gerekli malzemeler: sürücü, güç kaynağı, RS232 konfigürasyon kablosu ve sürücü yazılımı. (Motoru ihtiyaca göre bağlayın.) Burada CL57Y-V20 örnek olarak kullanılmıştır:
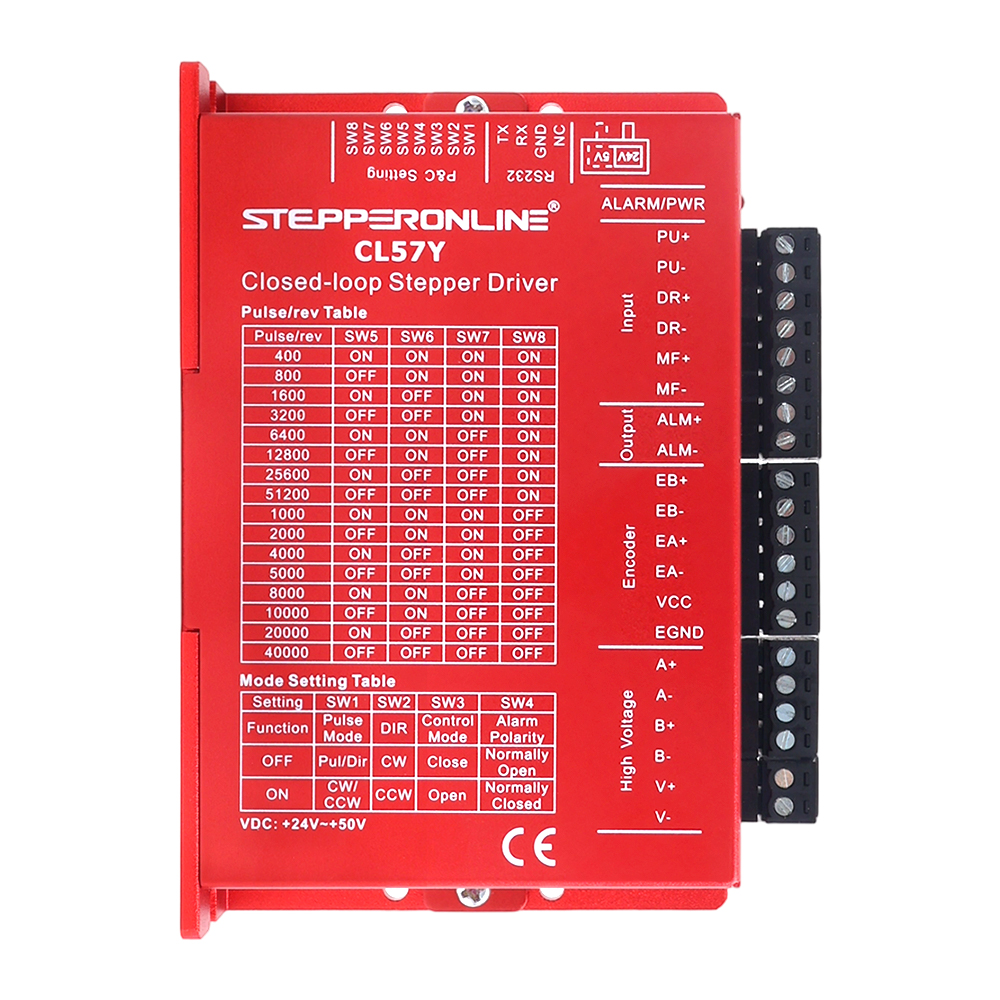
Sürücü ile birlikte gelen CABLE-PC-2 konfigürasyon kablosunu kullanarak aşağıdaki sırayla bağlayın: Sürücü → Konfigürasyon Kablosu → PC. (Bilgisayarınızda DB9 seri port yoksa, bu USB-RS232 dönüştürücüyü kullanmanızı öneririz: https://www.omc-stepperonline.com/usb-2-0-to-serial-rs232-adapter-with-1m-cable-converter-c006)
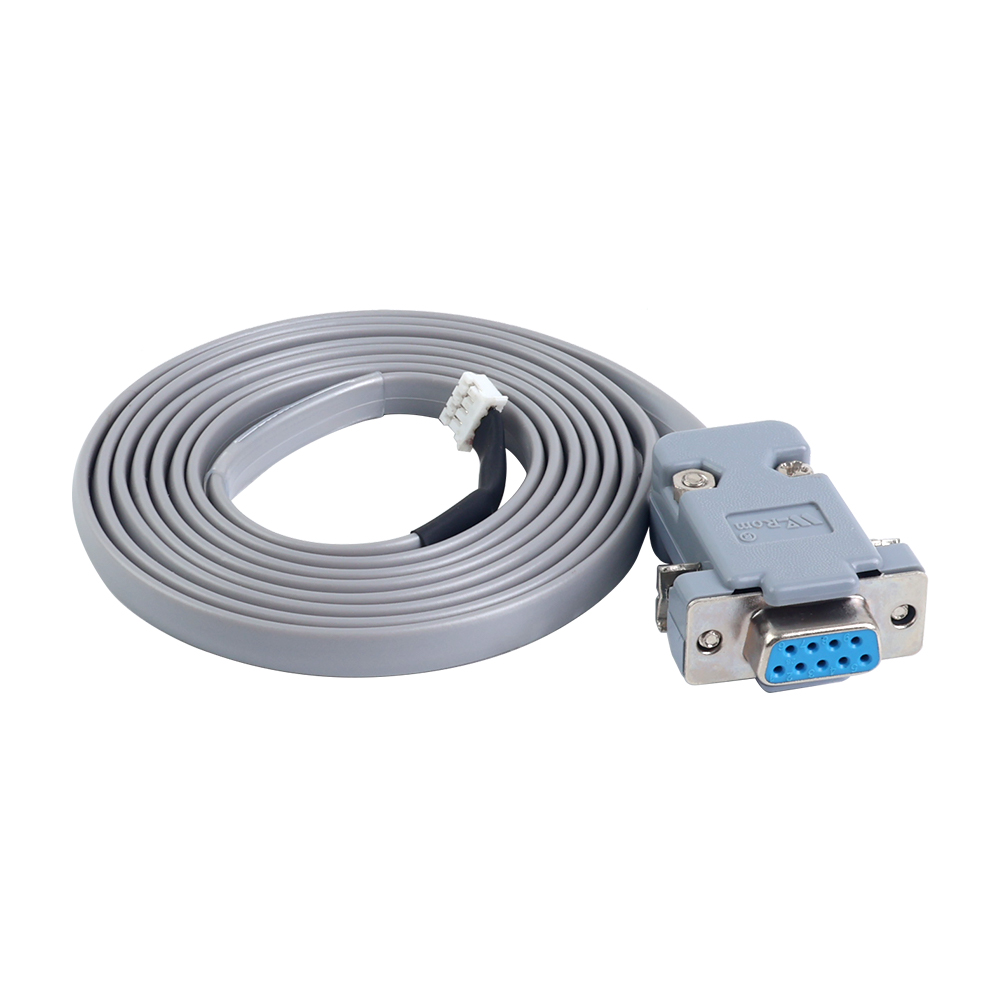
Sürücüyü beslemek için bir DC güç kaynağı kullanın. (Not: Güç kaynağı gerilimi, sürücünün giriş aralığında olmalıdır. Örneğin, CL57Y giriş gerilimi aralığı 24–50 VDC'dir, dolayısıyla güç kaynağı çıkışı bu aralıkta olmalıdır.) Güç kaynağının V+ terminalini sürücünün V+ portuna, V− terminalini ise V− portuna bağlayın. Güç verildikten sonra sürücü üzerindeki gösterge ışığı yanacaktır.
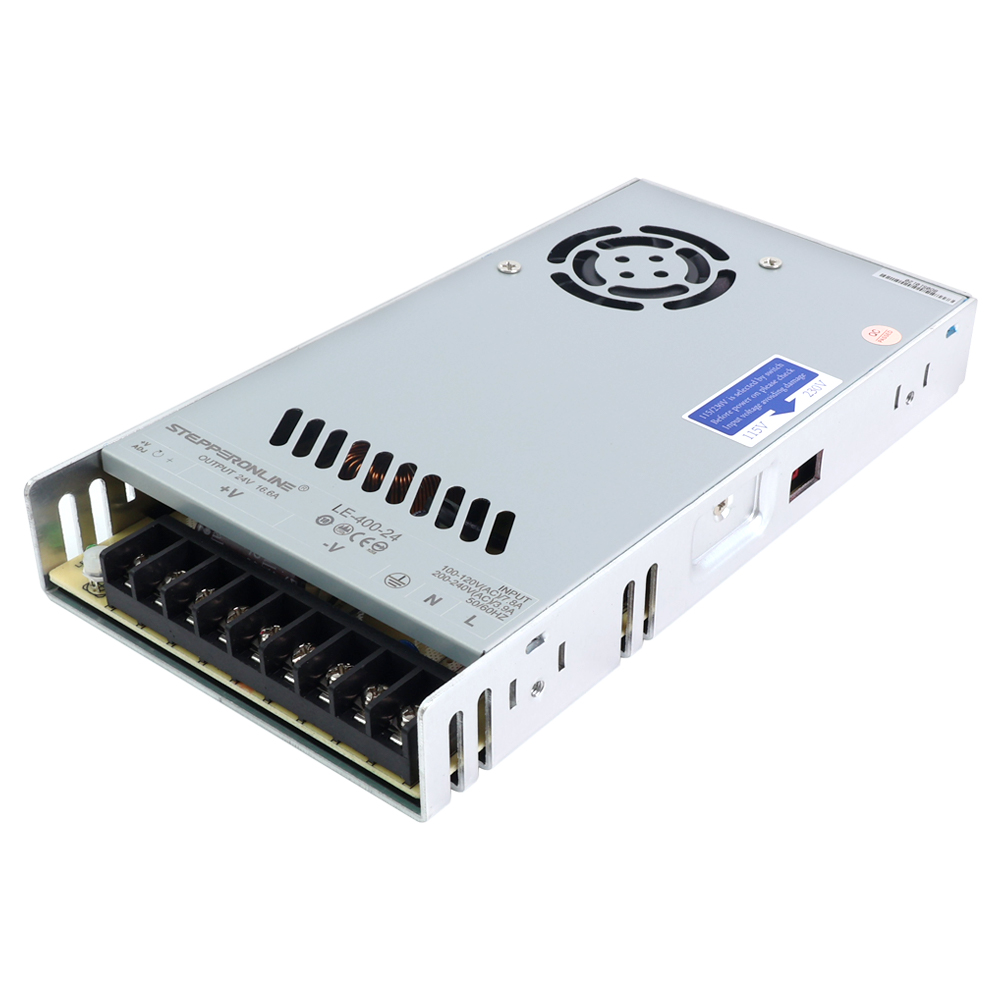
V2.0 Y Serisi Kapalı Döngü Sürücü için yazılım bağlantı yöntemi, V1.0'daki USB arayüzünden RS232 arayüzüne güncellenmiştir. V2.0 sürücü ile birlikte bir konfigürasyon kablosu dahil edildiğinden, V1.0 versiyonunda olduğu gibi ayrı bir konfigürasyon aracı satın almaya gerek yoktur. Bu, iki donanım versiyonu arasındaki yazılım bağlantısındaki temel farktır.
Aşağıda yeni versiyon yazılımın nasıl kullanılacağı detaylı şekilde açıklanmıştır.
Yazılımı indirdikten sonra kurulum sırasında İngilizce'yi seçin. Ardından, uygulamayı başlatmak için aşağıda gösterilen masaüstü simgesine tıklayın:
V1.0:
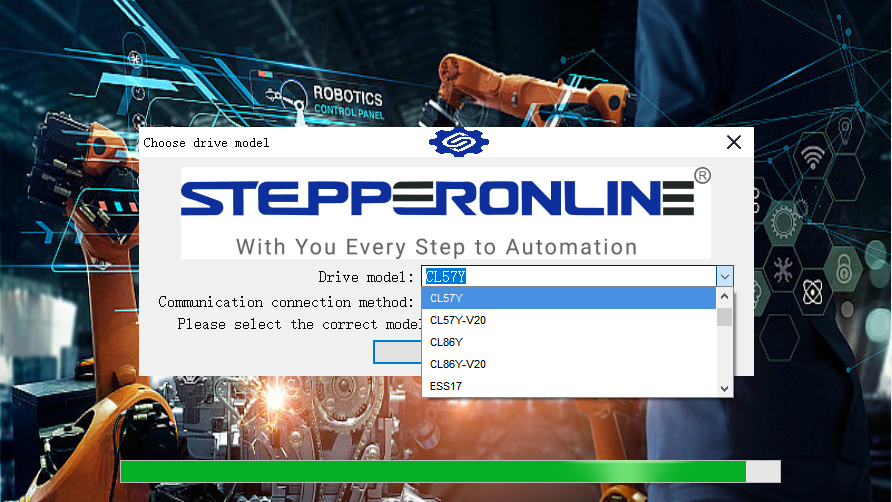
Sürücü modelini seçin, ardından ana yazılım arayüzüne girmek için "Confirm" butonuna tıklayın:
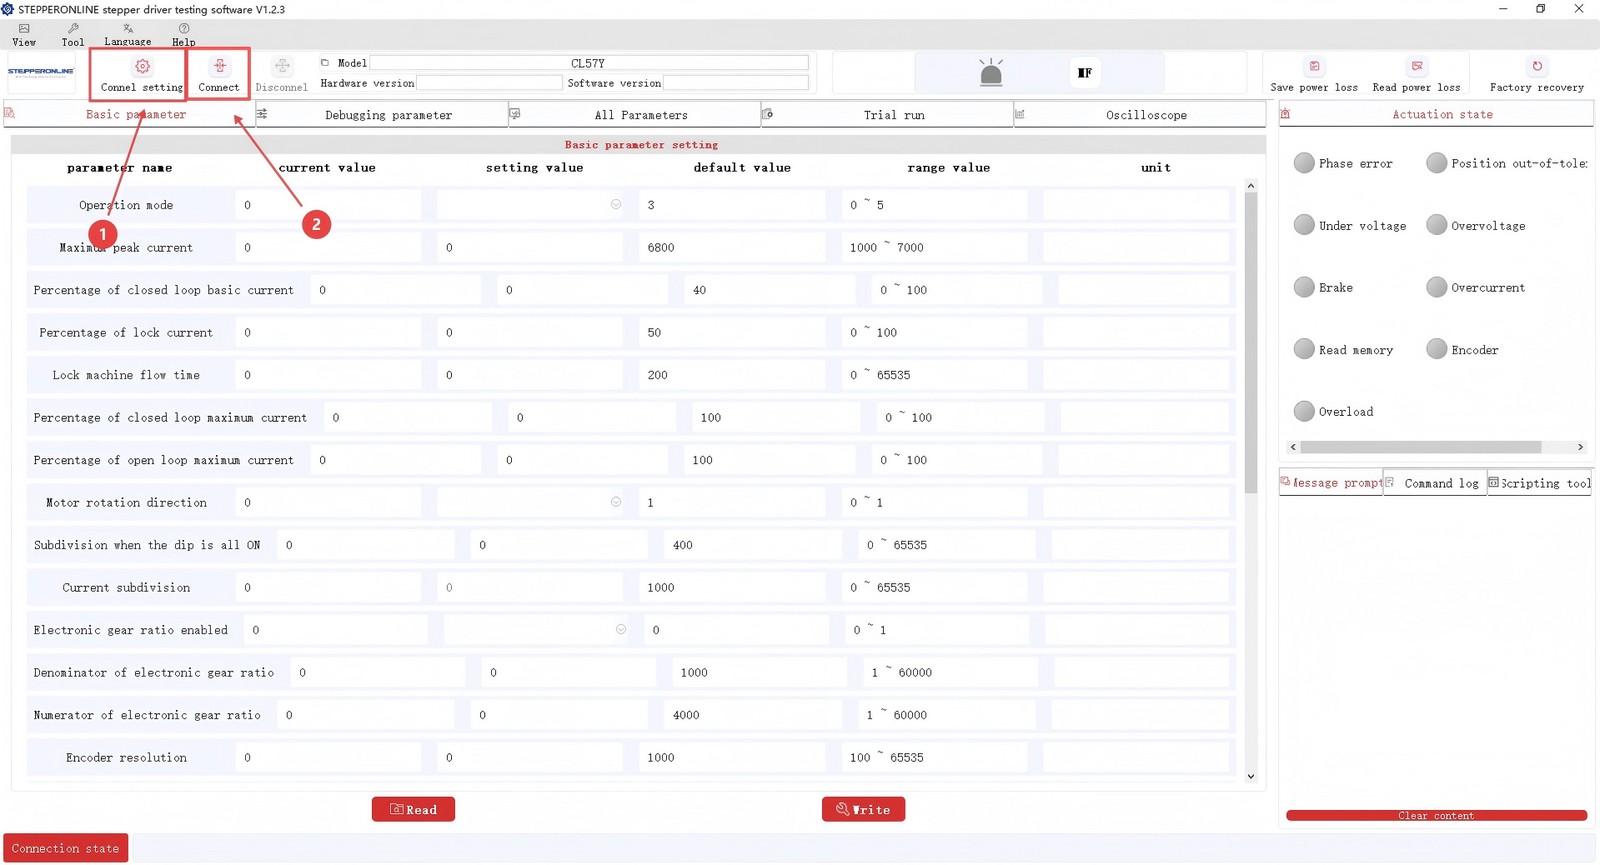
- Doğru COM portunu onaylamak için "Connection Settings" seçeneğine tıklayın.
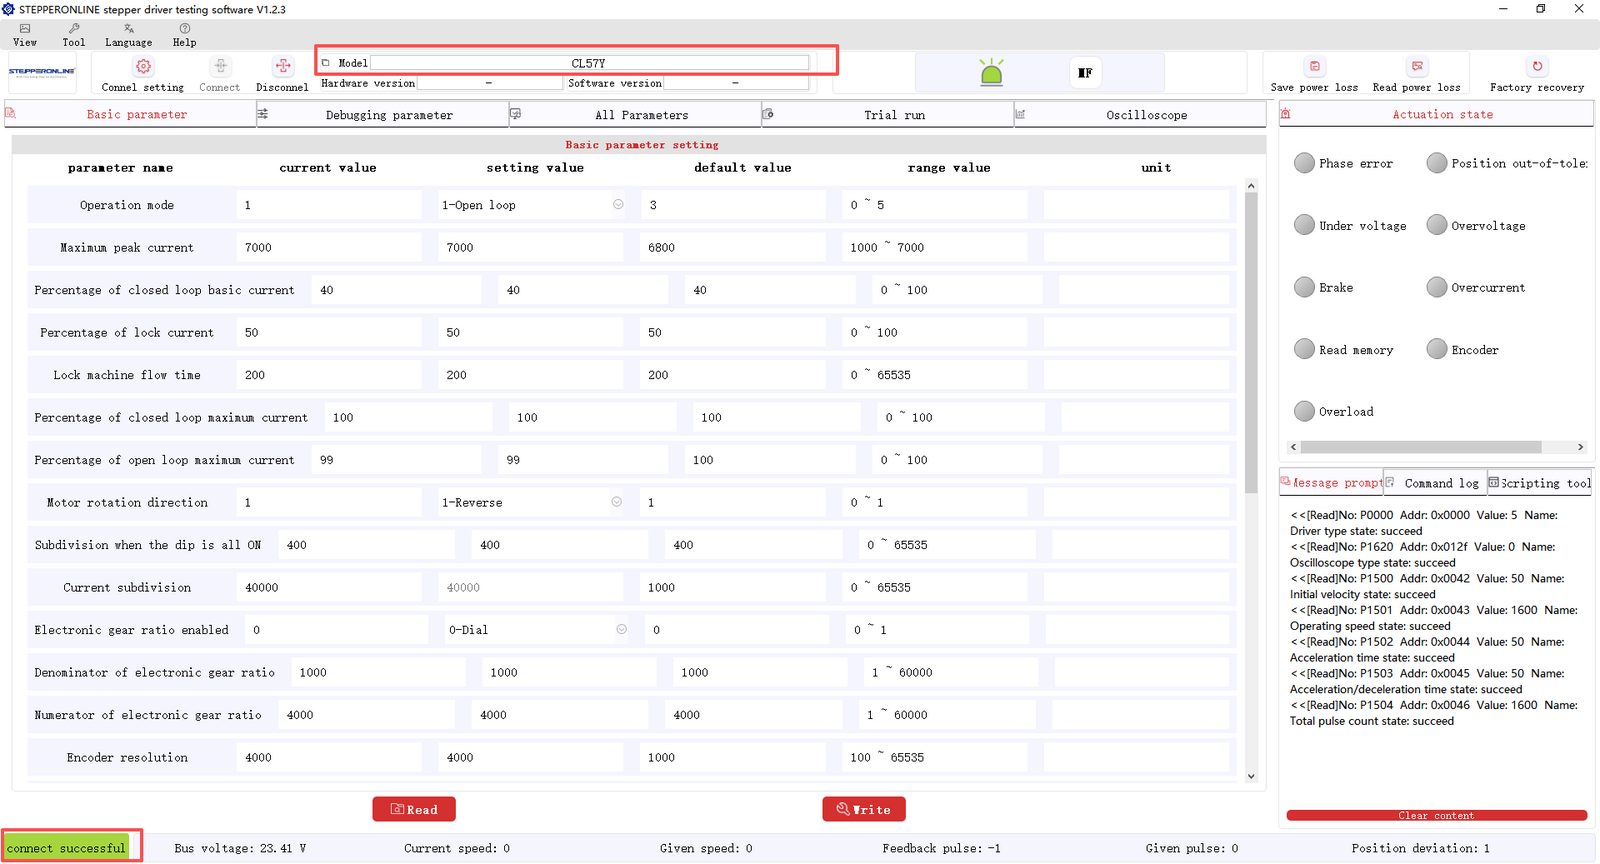
- "Connect" butonuna tıklayın.
Bağlantı başarılı olduktan sonra, yazılım penceresinin üst kısmında sürücü modeli görüntülenecek ve sol alt köşede yeşil bir "Connected" göstergesi belirecektir.
V2.0:
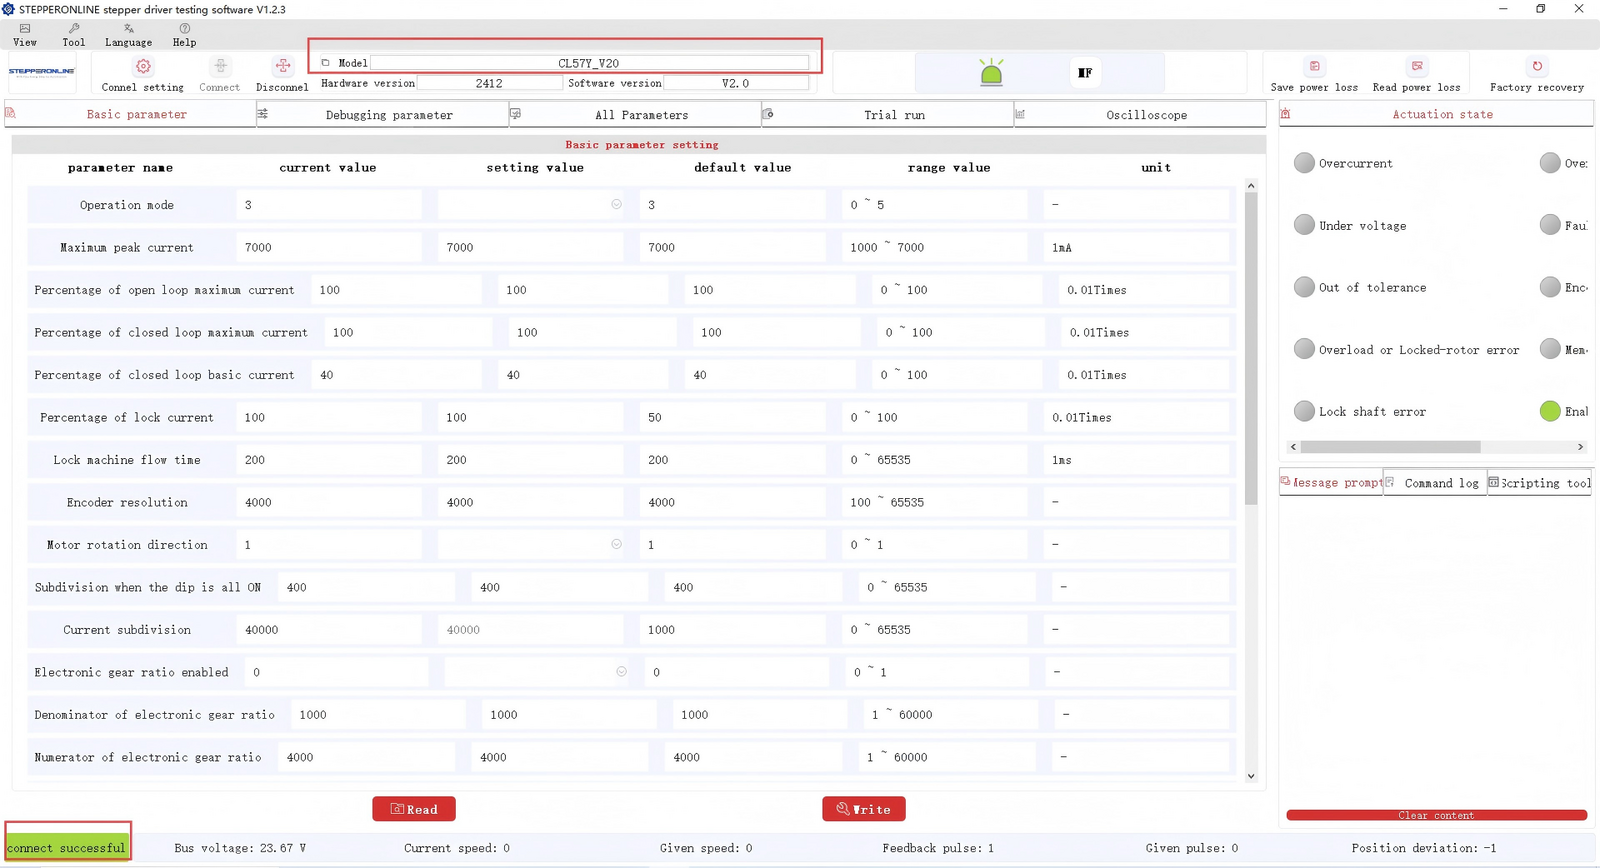
Yazılımı açtığınızda, V2.0 sürücü seri portu otomatik olarak algılayacak ve bağlantı kuracaktır — manuel COM portu seçimi gerekmez.
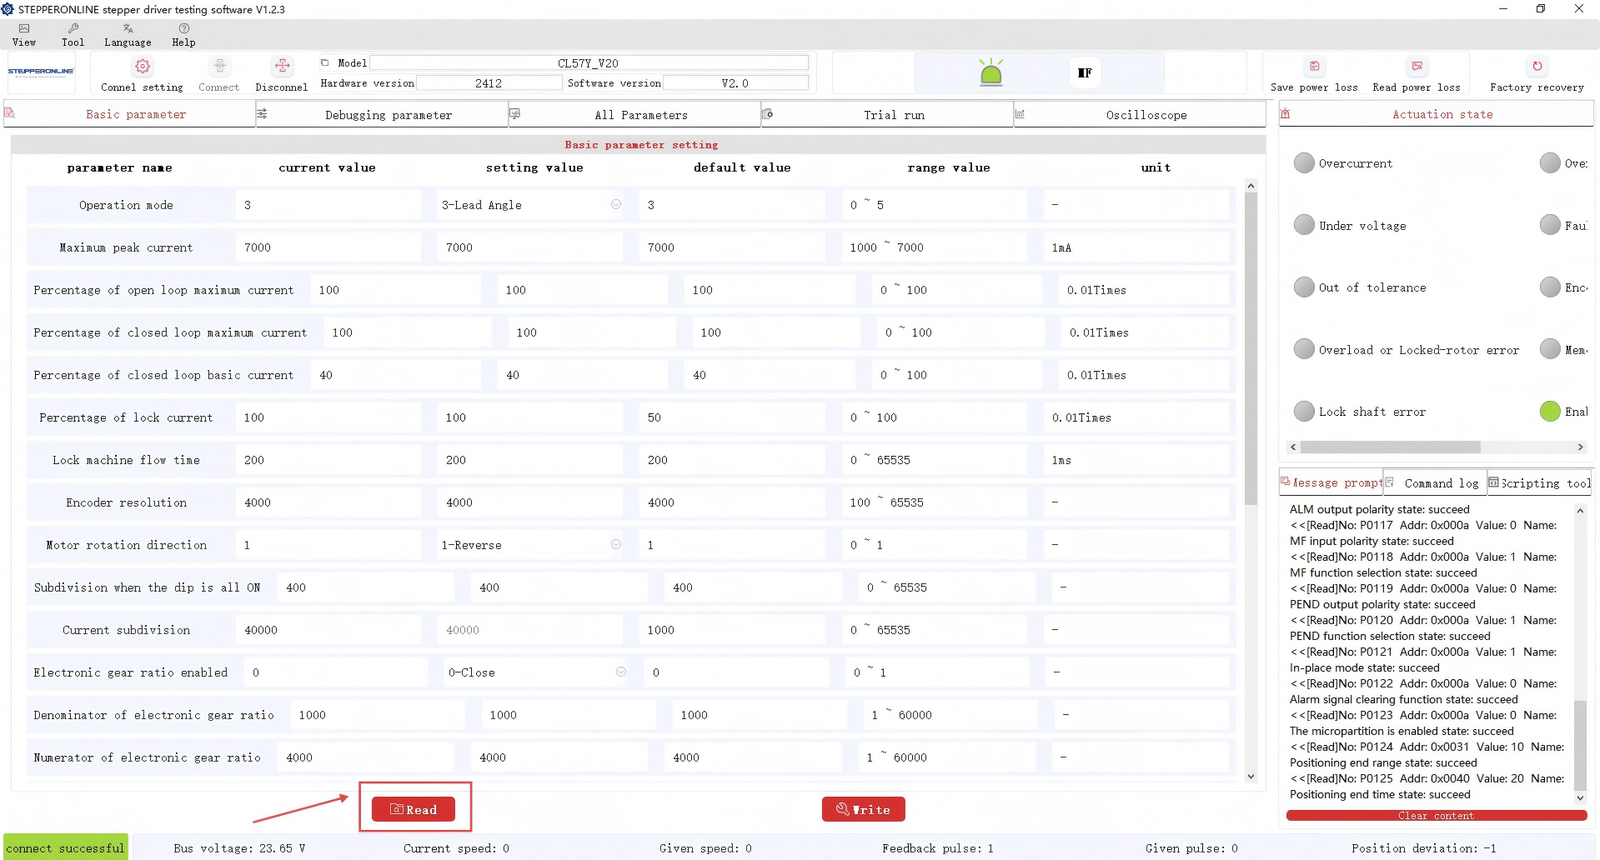
Sürücünün mevcut parametre değerlerini görüntülemek için "Read Parameters" butonuna tıklayın.
Hazırlık aşaması tamamlanmıştır. Aşağıda her bir yazılım fonksiyonunun detaylı açıklaması yer almaktadır.
- Sürücü Dil Değiştirme
Yazılım hem Çince hem de İngilizce'yi desteklemektedir. İhtiyacınıza göre tercih ettiğiniz dili seçin.

- Çalışma Modu Değiştirme
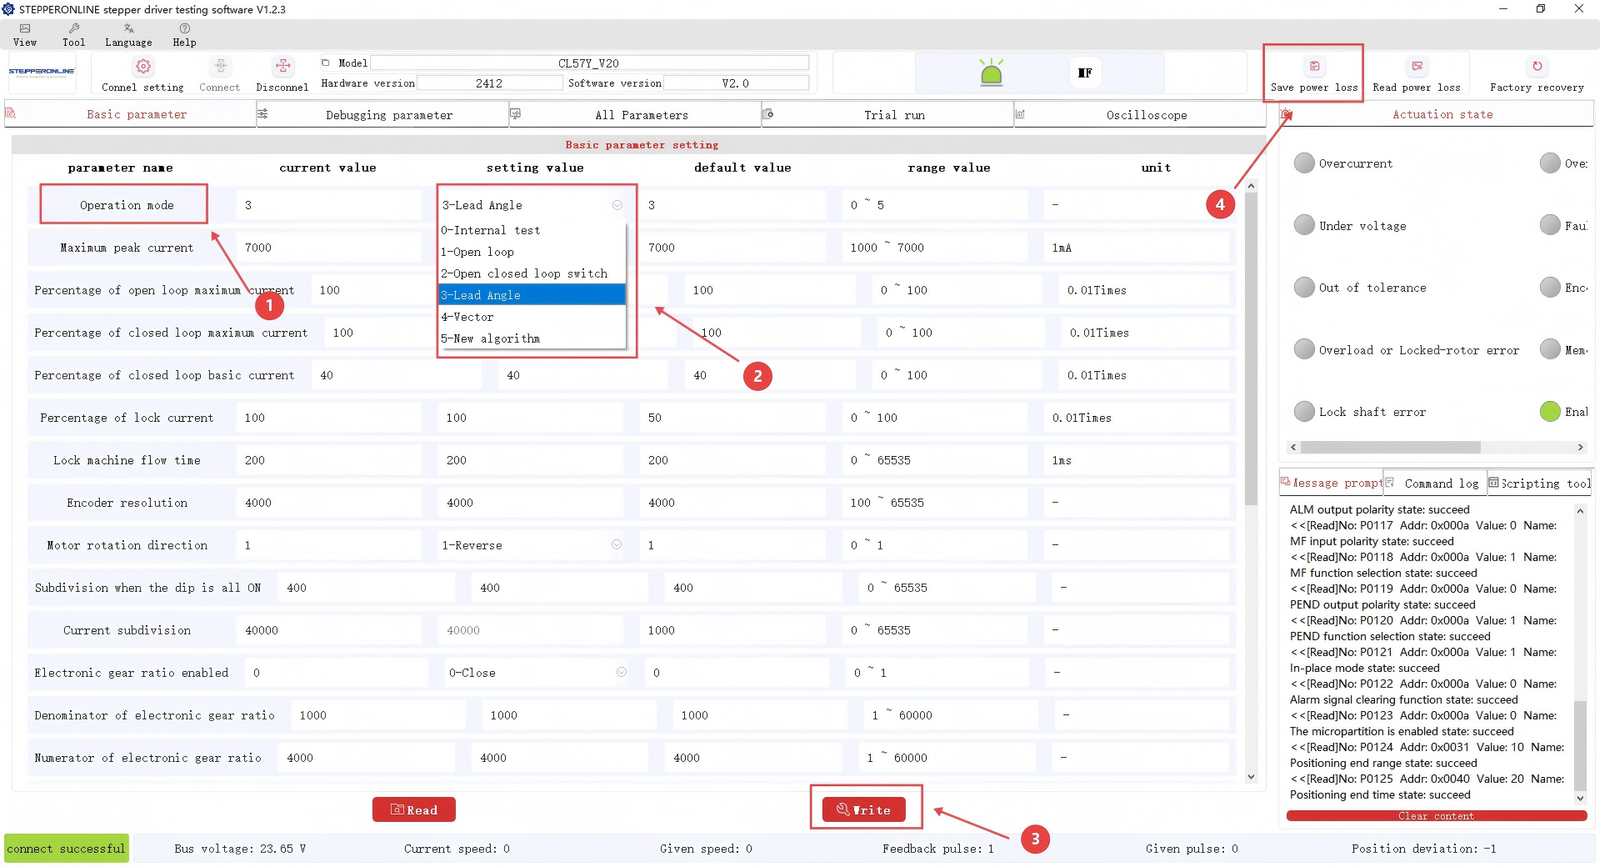
Sürücü birden fazla çalışma modunu desteklemektedir. Açık Döngü moduna veya başka bir moda geçmek için aşağıdaki adımları izleyin:
- "Operating Mode" parametresini bulun.
- Açılır menüye tıklayın ve istediğiniz modu seçin. (Her modun açıklamaları için bkz.: Y Serisi Kapalı Döngü Sürücü Çalışma Modlarında Lead-Angle Algoritması ve Vektör Modu Algoritması Arasındaki Fark)
- "Write" butonuna tıklayın.
- "Save" butonuna tıklayın.
Yukarıdaki adımları tamamladıktan sonra, mod değişikliğinin geçerli olması için sürücüyü kapatıp yeniden açın (güç döngüsü).
- Tepe Akımı Parametresi Değiştirme
Y Serisi Kapalı Döngü Sürücü, akıllı akım ayarlama özelliğine sahiptir. NEMA 23/24 motorunuzun nominal akımı ne olursa olsun, sürücü gerekli akımı otomatik olarak belirler ve optimum değeri çıkış olarak verir.
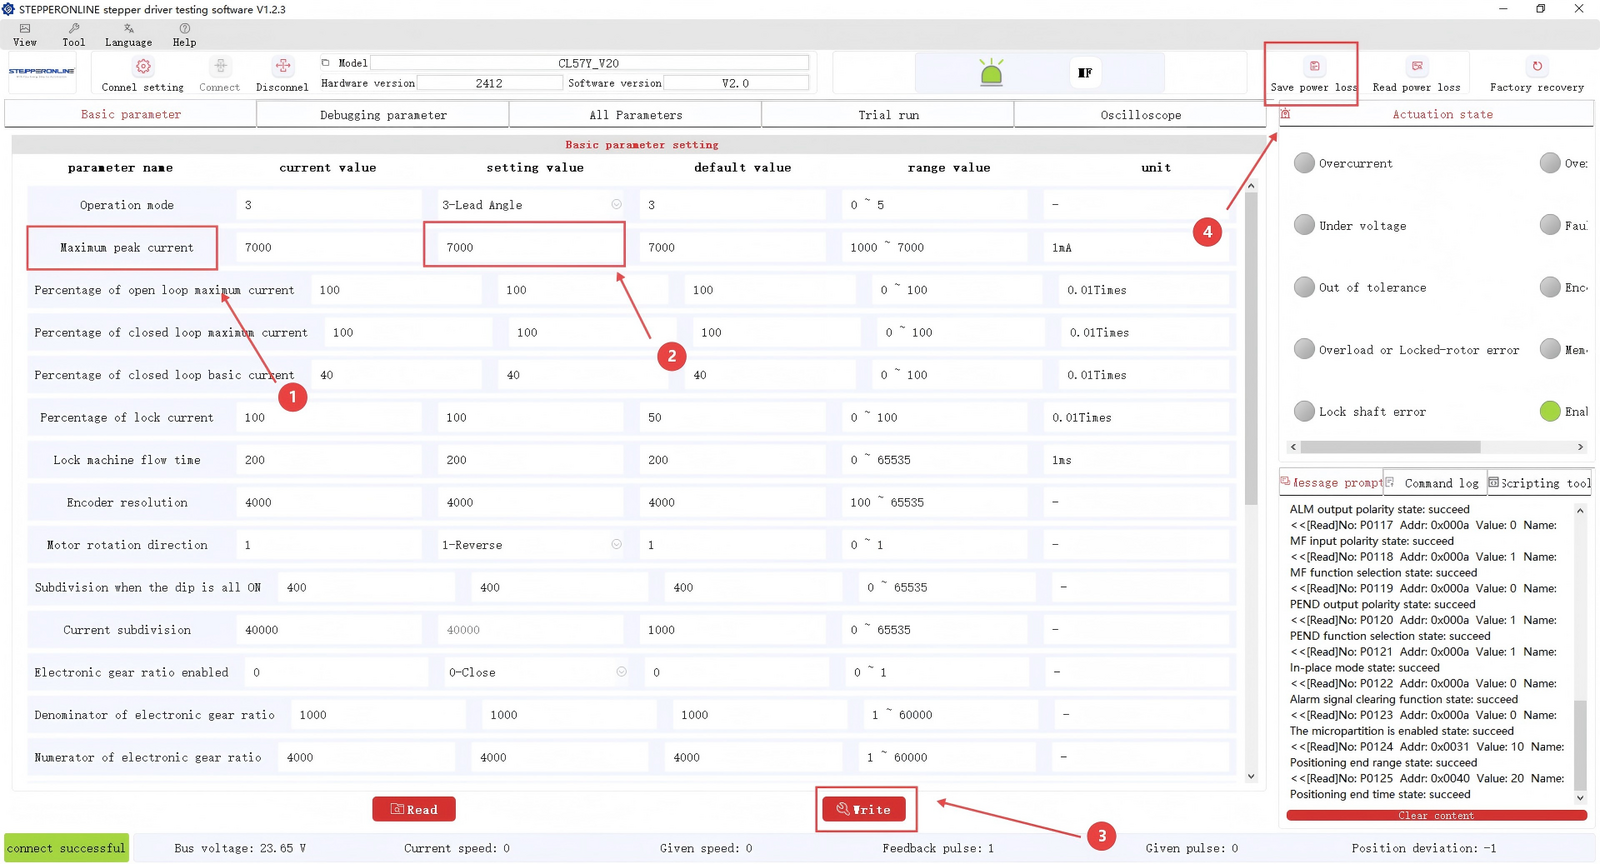
Otomatik ayarlanan tepe akımı uygulamanız için çok yüksek veya çok düşükse, yukarıdaki diyagramda gösterilen adımları izleyerek manuel olarak değiştirebilirsiniz. Akım parametresini değiştirdikten sonra, önce "Write" butonuna, ardından "Save" butonuna tıkladığınızdan emin olun ve son olarak değişikliklerin geçerli olması için sürücüye güç döngüsü uygulayın.
- Encoder Çözünürlüğü Değiştirme
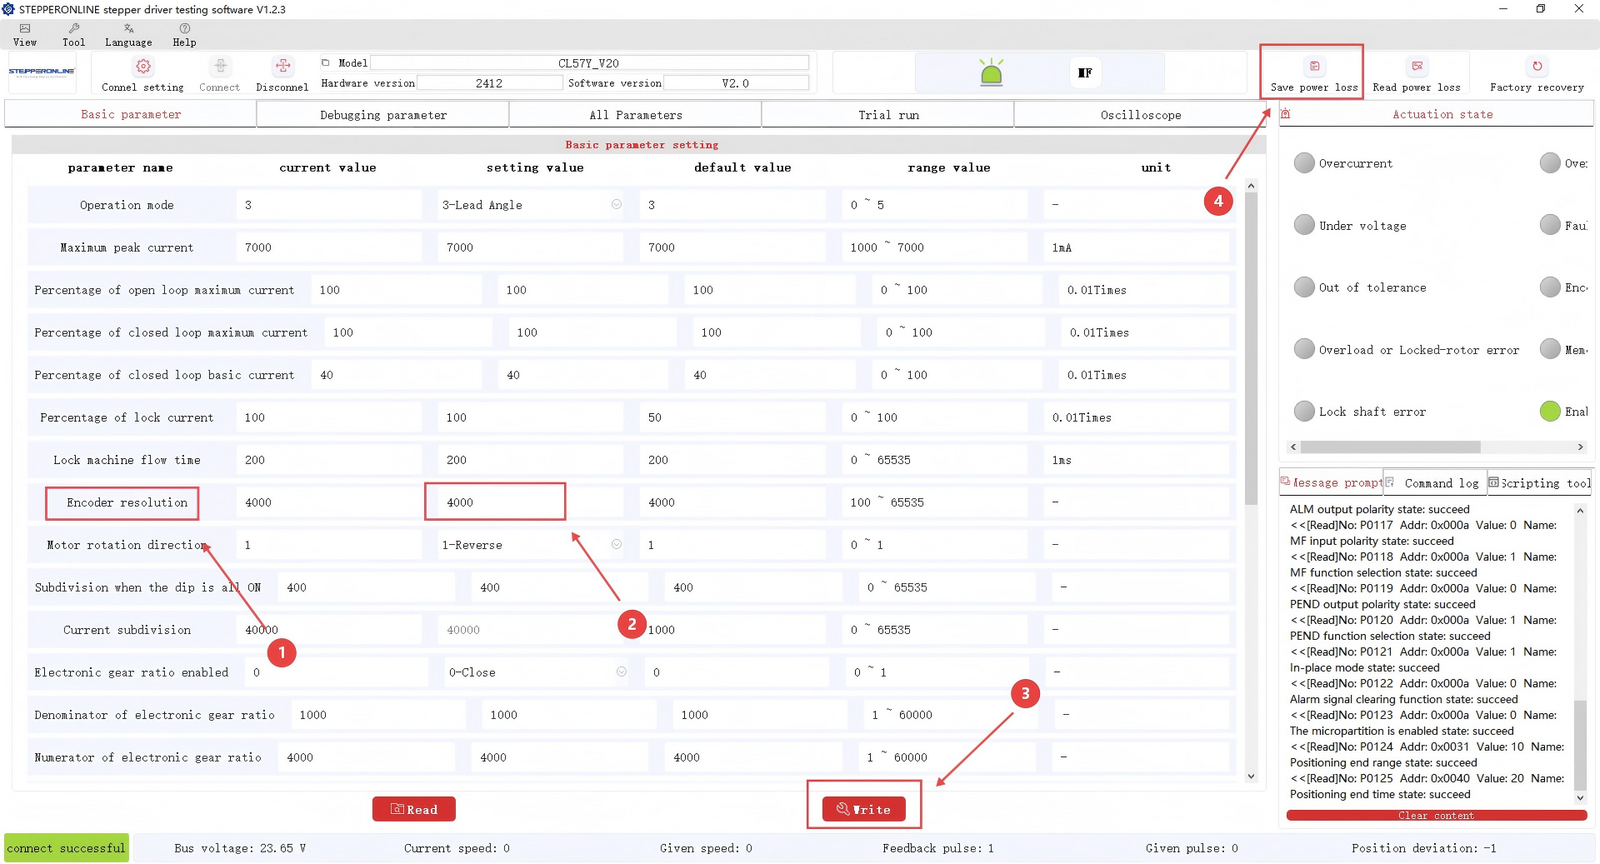
Sürücü, varsayılan olarak 1.000 çizgi (1.000 PPR) çözünürlüğe sahip encoderları destekler. Farklı encoder çözünürlüğüne sahip bir motoru sürmeniz gerekiyorsa, ayarı aşağıdaki gibi değiştirin:
- "Encoder Resolution" parametresini bulun.
- Gerekli encoder çözünürlük değerini girin. (Burada görüntülenen birim CPR'dir. 1.000 PPR = 4.000 CPR.)
- "Write" butonuna tıklayın.
- "Save Parameters" butonuna tıklayın.
Son olarak, değişikliklerin geçerli olması için sürücüye güç döngüsü uygulayın.
- Kazanç Ayarı
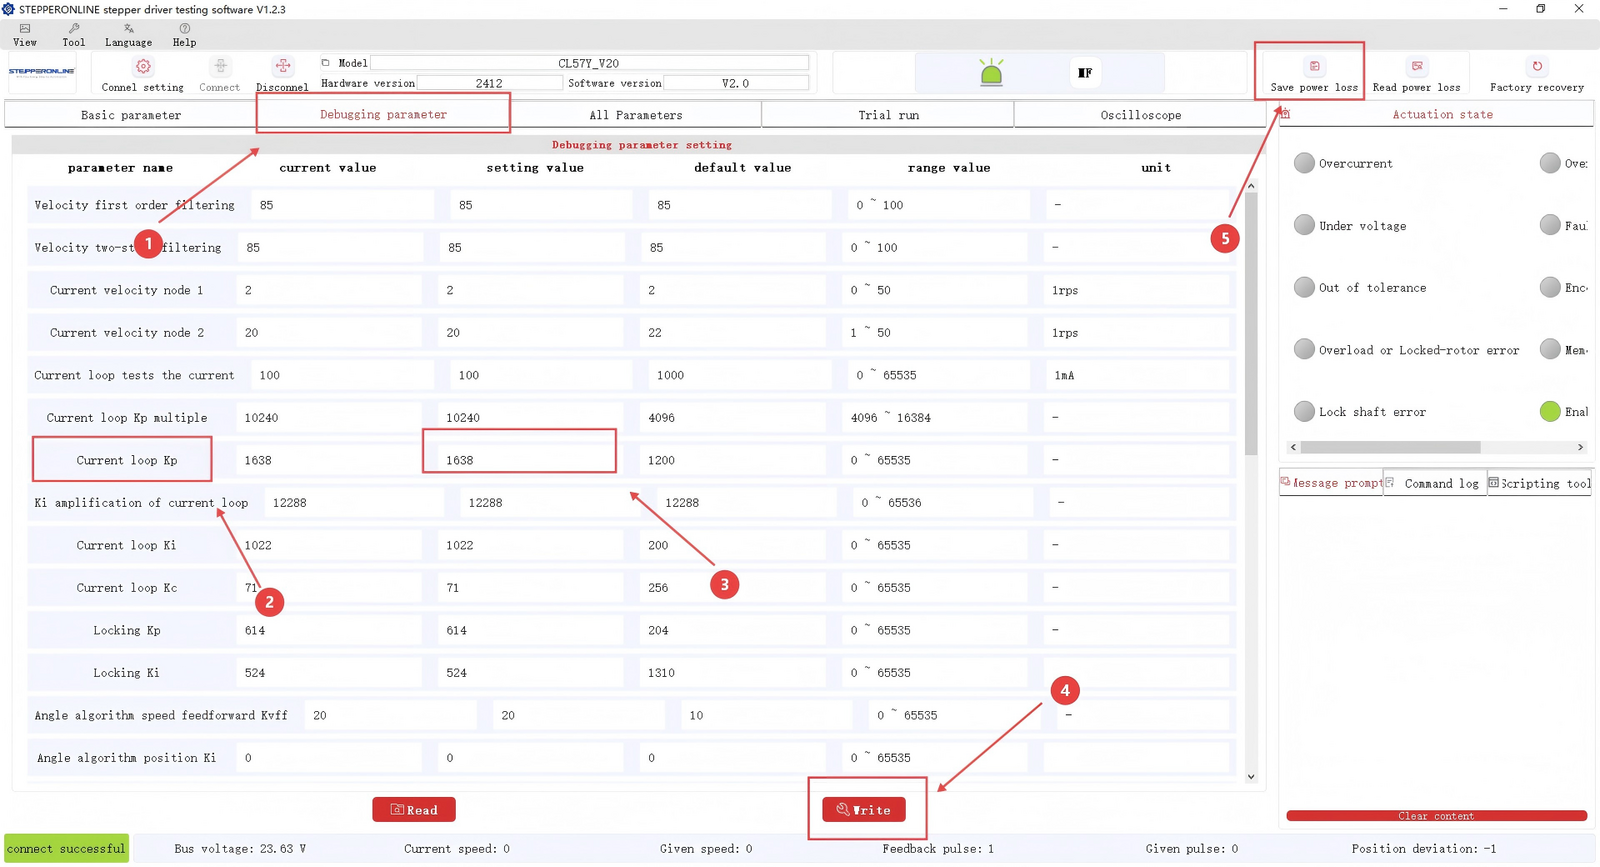
Kazanç parametrelerini ayarlamak, aşırı motor gürültüsünü azaltmaya yardımcı olabilir. "Current Loop" parametrelerini bulun ve aşağıdaki yönergelere göre değiştirin:
- Ağır yükler veya yüksek hızlı çalışma için: değeri varsayılan ayardan 100'er artışlarla yükseltin.
- Hafif yükler veya düşük gürültü önceliği için: değeri varsayılan ayardan 100'er azalışlarla düşürün.
Değişiklikten sonra "Write" ve ardından "Save Parameters" butonlarına tıklayın.
- Dahili Test / Deneme Çalıştırma Fonksiyonu
Sürücü, harici bir kontrolör gerektirmeden sürücünün dahili darbe üreteci kullanarak motoru kontrol etmenizi sağlayan yerleşik bir kendi kendine test modu (Trial Run) içerir. Bu fonksiyon, motor ve sürücünün doğru çalıştığını doğrulamak için faydalıdır ve sorunların harici kontrolörden kaynaklanıp kaynaklanmadığını ayırt etmeye yardımcı olur. Adımlar aşağıdaki gibidir:
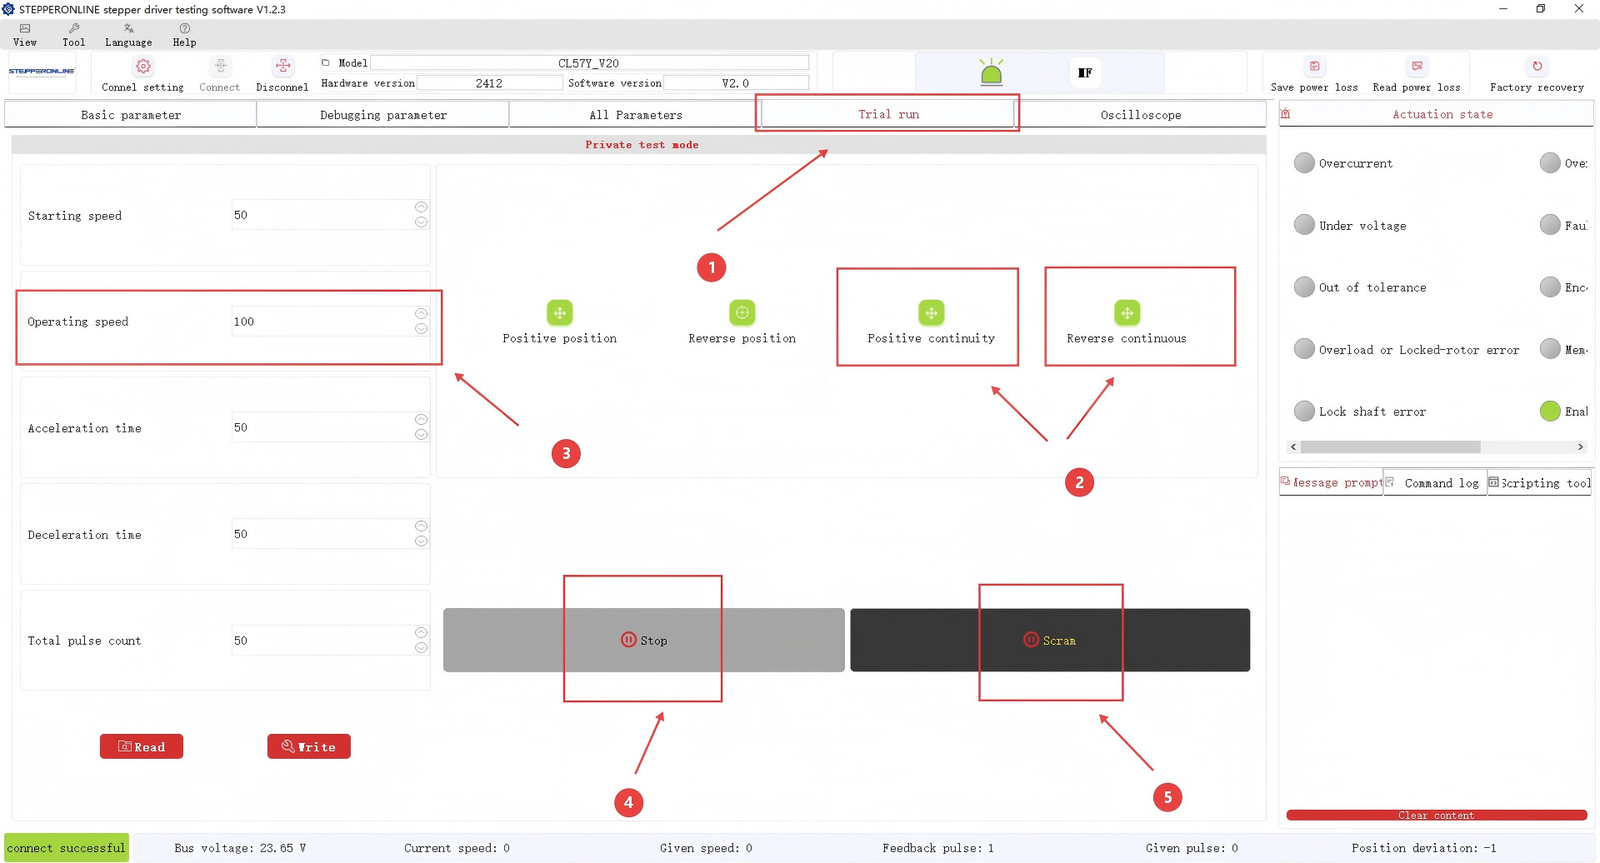
- "Trial Run" seçeneğini seçin.
- "CW Continuous" veya "CCW Continuous" butonuna tıklayın. Motor, 3. adımda ayarlanan hızda çalışmaya başlayacaktır.
- Motoru durdurmak için 4 veya 5 numaralı butonlardan birine tıklayın. 4 numaralı buton, yapılandırılmış yavaşlama süresine göre kontrollü bir yavaşlama durdurması gerçekleştirirken, 5 numaralı buton anında acil durdurma gerçekleştirir.
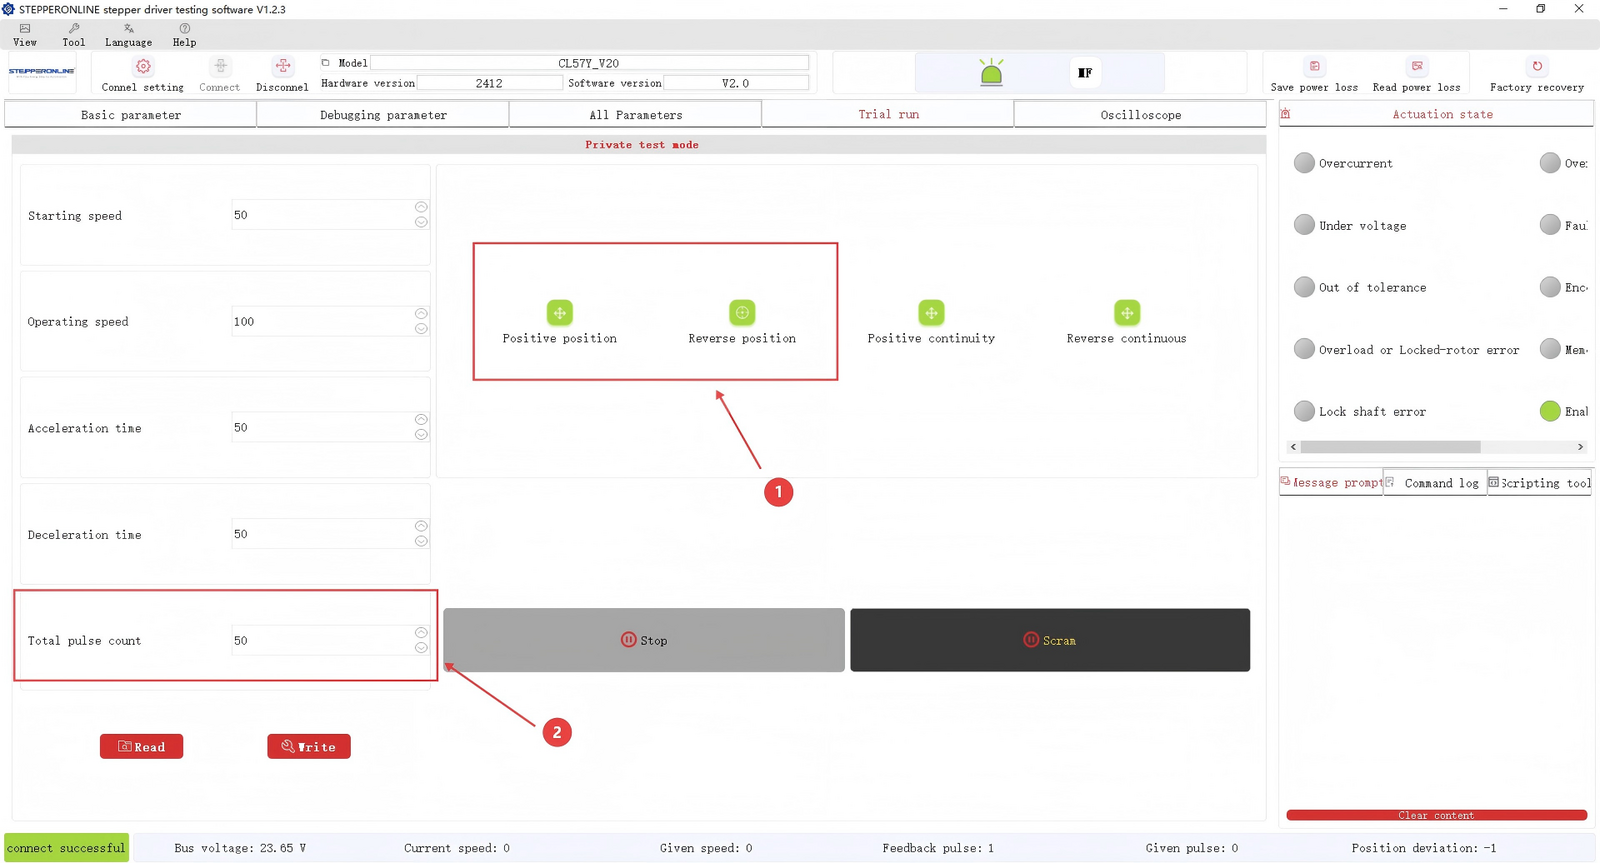
Belirli sayıda darbe göndermek için "CW Position" veya "CCW Position" butonuna tıklayın (2. adımda ayarlanır); bu, motorun hedef konuma dönmesini sağlar.
Örneğin, sürücünün mikro adım çözünürlüğü 1.600 mikro adım/dev olarak ayarlanmışsa ve darbe sayısı alanına 1.600 darbe girerseniz, "CW Position" butonuna tıklamak motoru tam olarak bir tam tur döndürecektir.
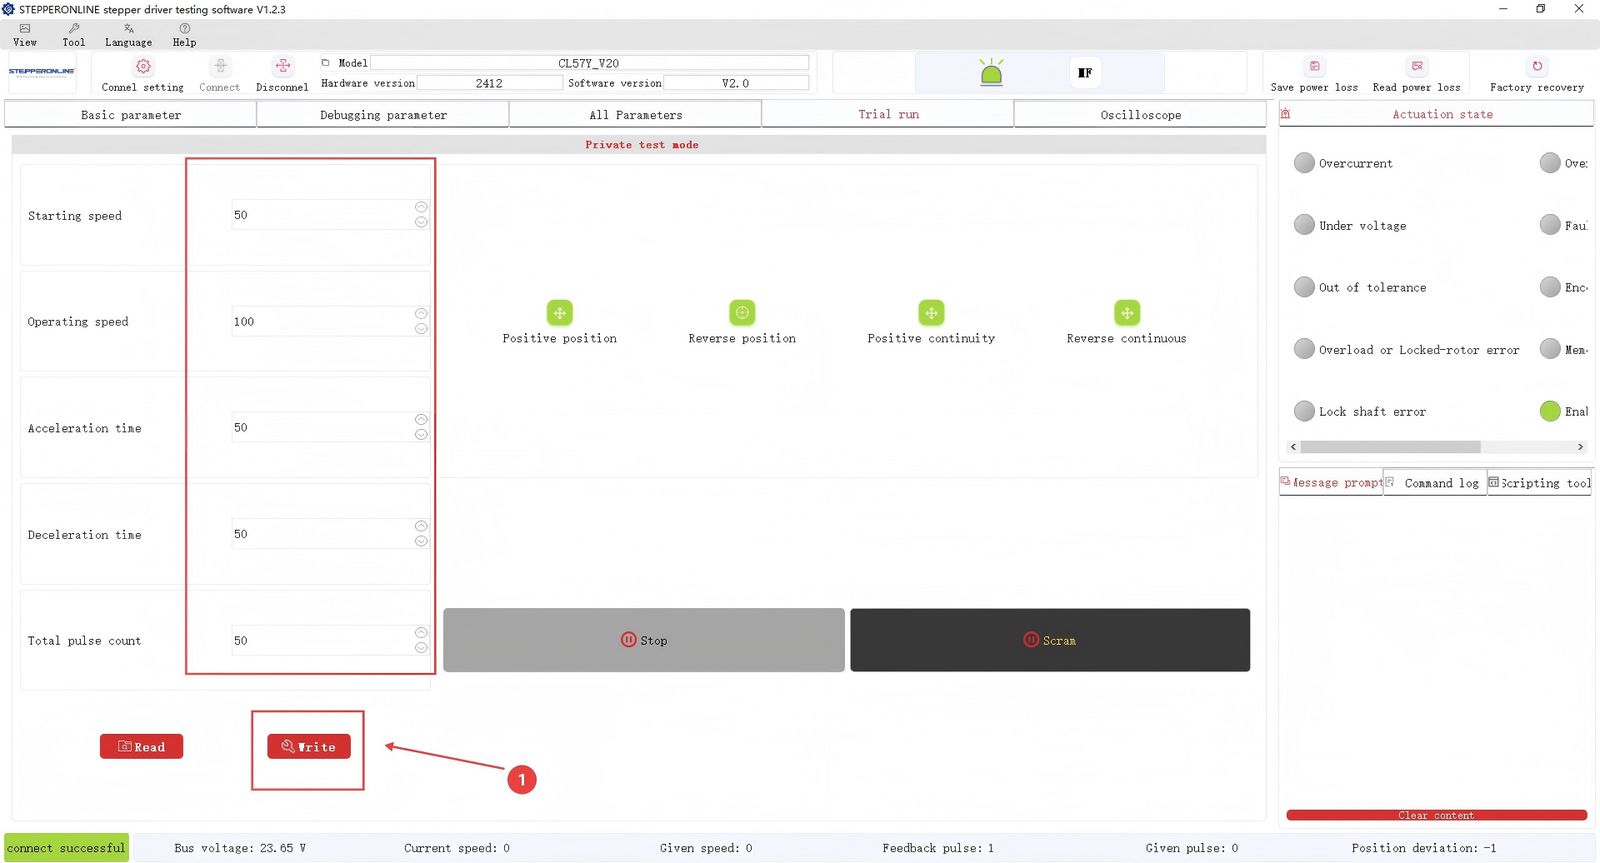
Trial Run parametrelerini değiştirdikten sonra, uygulamak için "Write" butonuna tıklayın. Trial Run ayarları için sağ üst köşedeki "Save" butonuna tıklamanıza gerek yoktur.
Yukarıdaki adımlar en sık değiştirilen parametreleri kapsamaktadır. Diğer parametreler de aynı genel prosedür kullanılarak değiştirilebilir (değiştir → Write → Save → güç döngüsü). Yazılımı kullanırken herhangi bir sorun yaşarsanız, lütfen teknik destek ekibimizle iletişime geçin.