Hazırlıklar
Not: Fırçasız sürücü yapılandırma yazılımı şu anda yalnızca BLD-510S ve BLD-510B ile uyumludur. Diğer fırçasız sürücülerle uyumlu değildir.
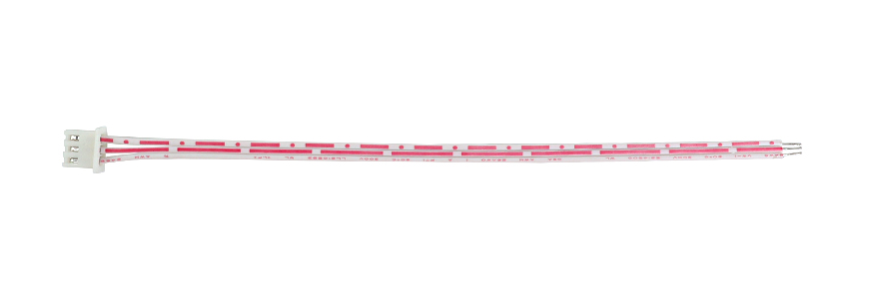
- Sürücü ile birlikte gelen iletişim kablosu.
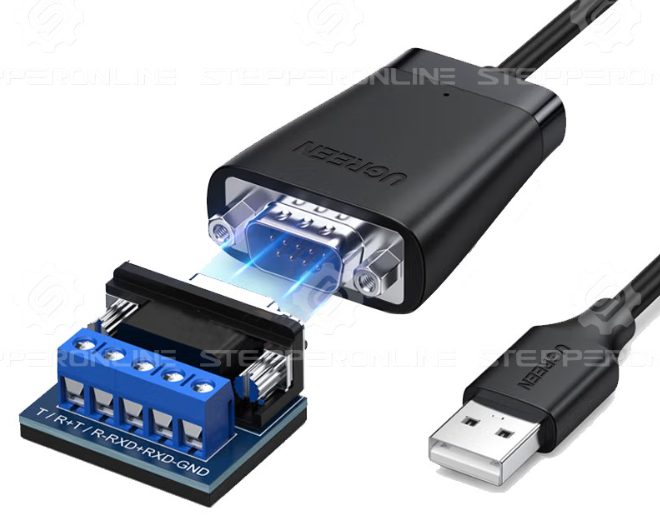
- Bir adet RS485-USB dönüştürücü, örneğin model: RS485-1.
- Windows işletim sistemli bir bilgisayar.
- Fırçasız sürücü yapılandırma yazılımı
stepperonline_bldc_software_V2.7.
İndirme bağlantısı: https://www.omc-stepperonline.com/index.php?route=product/product/get_file&file=3446/stepperonline_bldc_software_V2.7.zip
- 24VDC–48VDC güç kaynağı.
Yazılıma Bağlanma
- Fırçasız sürücüyü güç kaynağına bağlayın ve açın.
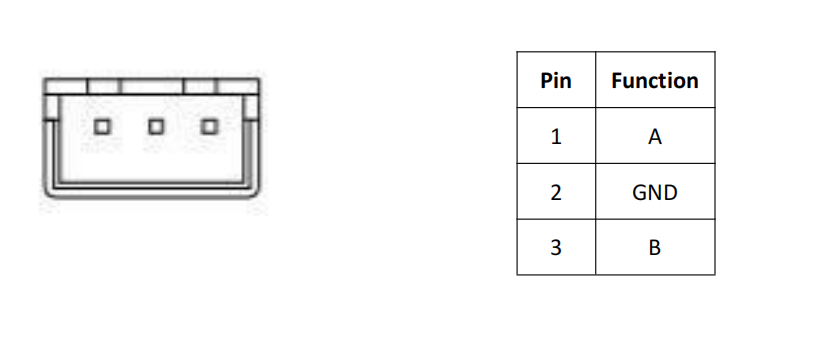
- İletişim kablosunu RS485-USB dönüştürücüye bağlayın. Ardından kablonun diğer ucunu sürücünün RS485 portuna, dönüştürücüyü de bilgisayarın USB portuna takın. Aşağıda sürücünün iletişim portunun pin çıkış şeması yer almaktadır:
- Fırçasız sürücü yapılandırma yazılımını indirin ve açın.
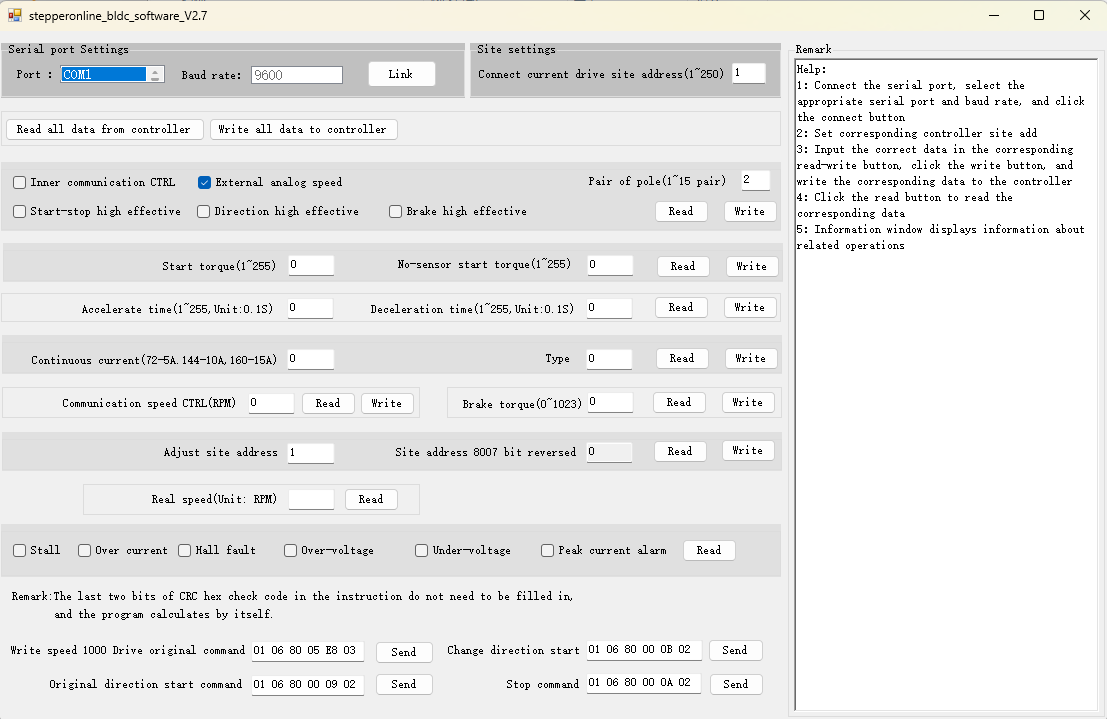
- Doğru Port'u seçin (seçildiğinde mavi renge döner), doğru Current Drive Slave Address değerini ayarlayın ve Link butonuna tıklayın.
- Yazılım başarıyla bağlanırsa, Link butonu Close olarak değişir ve yazılımın sağ tarafındaki Status Log panelinde "Serial port opened successfully." mesajı görüntülenir.
Not: Bu aşamada bu mesaj yalnızca seri portun başarıyla açıldığını gösterir, sürücü ile iletişimin kurulduğunu göstermez. İletişimi doğrulamak için herhangi bir Read butonuna tıklayın ve Status Log panelinde verinin doğru şekilde döndüğünü kontrol edin. Veri doğru dönüyorsa sürücü ile iletişim başarılı demektir. Status Log panelinde "No response data," mesajı görünüyorsa iletişim hatası vardır. Lütfen iletişim kablolamasını ve bağlantıları kontrol edin.
Yazılım Bölümlerinin Açıklamaları
1. İletişim Parametre Ayarları

Bu bölüm, yapılandırma yazılımı ile sürücü arasındaki iletişim parametrelerini yapılandırmak için kullanılır.
| Ad | Açıklama |
|---|---|
| Port | Fırçasız sürücünün bağlı olduğu bilgisayardaki COM portunu seçer. Doğru COM portu, bilgisayarın Aygıt Yöneticisi'nden belirlenebilir. |
| Baud Rate | Yazılım ile sürücü arasındaki iletişim baud hızını ayarlar. BLD-510S ve BLD-510B yalnızca 9600 baud hızını destekler ve bu değer değiştirilemez; bu alan sabit olarak 9600'dür ve seçilemez. |
| Slave Address | Bağlı fırçasız sürücünün Modbus köle adresini ayarlar. Modbus üzerinden değiştirilmediği sürece sürücünün varsayılan adresi 1'dir. |
2. Kontrol Parametre Ayarları

Bu bölüm, fırçasız sürücü için kontrol modunu, kontrol portu mantığını ve motor kutup çifti sayısını yapılandırmak için kullanılır.
| Ad | Açıklama |
|---|---|
| Internal Control (Modbus) | Dahili Kontrol Modu. Seçildiğinde, fırçasız sürücü artık kontrol sinyali portlarından sinyal kabul etmez ve Modbus iletişimi üzerinden kontrol edilir. |
| External Control (I/O Ports) | Harici Kontrol Modu. Seçildiğinde, fırçasız sürücü kontrol sinyali portlarından girilen sinyallere göre kontrol edilir. |
| EN Pin Active High (Start/Stop) | Seçildiğinde, sürücünün EN pinine harici kontrol sinyalleriyle motor çalıştırabilmek için yüksek seviye sinyali gelmelidir. |
| F/R Pin Active High (Direction) | Seçildiğinde, motorun ileri yönde çalışması için sürücünün F/R pinine yüksek seviye sinyali gelmelidir. |
| BK Pin Active High (Brake) | Seçildiğinde, frenleme duruşu başlatmak için sürücünün BK pinine yüksek seviye sinyali gelmelidir. |
Not: Dahili Kontrol Modu ve Harici Kontrol Modu birbirini dışlar ve aynı anda seçilemez. Yazılım veya Modbus iletişimi ile parametre ayarladıktan sonra sürücü otomatik olarak Dahili Kontrol Moduna geçer. Daha sonra harici portları kullanarak motoru çalıştırmak istiyorsanız, External Control (I/O Ports) seçeneğini seçin ve Write butonuna tıklayın.
3. Genel Parametre Ayarları
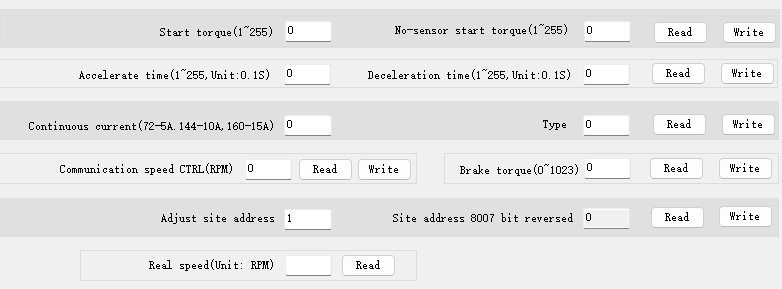
Bu bölüm, motor çalışması için genel parametreleri yapılandırmak için kullanılır. Giriş ve görüntülenen değerler ondalık formattadır.
| Ad | Açıklama |
|---|---|
| Start Torque / Sensorless Start Torque | Sensörlü/sensörsüz fırçasız motorlar için başlangıç torkunu ayarlar. Bu parametreler birimsizdir. 255 değeri %100 başlangıç torkunu temsil eder. Motor performansına göre kademeli olarak ayarlayın. |
| Acceleration Time / Deceleration Time | Motor hızlanma/yavaşlama süresini ayarlar. Birim: 0,1 saniye. |
| Continuous Current | Sürücünün maksimum sürekli çıkış akımını ayarlar. Motor ve sürücü rated değerlerini tam olarak anlamadığınız sürece bu değeri değiştirmeyin. Bu değeri çok yüksek ayarlamak sürücüye veya motora zarar verebilir. |
| Type | Sürücüye bağlı fırçasız motorun tipini ayarlar. Sensörlü fırçasız motor için 15, sensörsüz fırçasız motor için 16 olarak ayarlayın. Varsayılan değer 15'tir. |
| Communication Speed Control | Dahili Kontrol Modunda motor çalışma hızını ayarlar (Birim: RPM). Bu parametre Harici Kontrol Modunda geçerli değildir. |
| Brake Torque | Motor duruşu sırasında frenleme torkunu ayarlar. Bu parametre birimsizdir. 1023 değeri %100 frenleme torkunu temsil eder. Motor performansına göre kademeli olarak ayarlayın. |
| Set Slave Address | Bağlı sürücünün Modbus köle adresini ayarlar. Yazdıktan sonra, yazılım ile parametre yapılandırmaya devam edebilmek için Current Drive Slave Address alanının da güncellenmesi gerekir. |
| Slave Address 8007 Bit Reversed | Bu parametre şu anda geçerli değildir. |
| Real Speed | Motorun gerçek zamanlı hızını okur. Birim: RPM. |
4. Alarm Bilgileri

Bu bölüm, fırçasız sürücünün mevcut alarm durumunu okumak için kullanılır. Read butonuna tıkladıktan sonra mevcut alarm durumu görüntülenir. Görüntülenen alarm içeriğine göre arıza giderme işlemi yapın.
| Ad | Açıklama |
|---|---|
| Stall | Fırçasız motorun aşırı yüklenip yüklenmediğini, hızlanma süresinin çok kısa olup olmadığını veya motor milinin sıkışıp sıkışmadığını kontrol edin. |
| Over Current | Fırçasız motor kablolamasının doğru olup olmadığını ve motorda kısa devre olup olmadığını kontrol edin. |
| Hall Fault | Hall sensörü kablolamasının doğru olup olmadığını ve Hall sensörünün hasarlı olup olmadığını kontrol edin. |
| Over-Voltage | Güç kaynağı voltajının çok yüksek olup olmadığını kontrol edin (60VDC üzeri). |
| Under-Voltage | Güç kaynağı voltajının çok düşük olup olmadığını kontrol edin (10VDC altı). |
| Peak Current Alarm | Sürücünün anlık çıkış akımı çok yüksek. Kablolamanın doğruluğunu veya olası kısa devreleri kontrol edin. |
5. Modbus Komut Gönderme Paneli
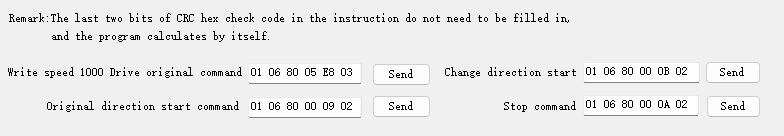
Bu bölüm, Modbus komutları göndermek için kullanılır. Yazılım CRC hesaplamasını otomatik olarak yapar, bu nedenle CRC baytlarının manuel olarak girilmesine gerek yoktur. Komut alanları yaygın komutlarla önceden doldurulmuştur (örneğin, motor hızını 1000 RPM olarak ayarlama, motoru başlatma, motoru ters yönde başlatma, motoru durdurma) ve hızlı operasyonel test için kullanılabilir.
Özel bir Modbus komutu göndermek için komutunuzu herhangi bir komut alanına girin ve Send butonuna tıklayın.
Notlar:
a. Motoru başlatma, ters yönde başlatma ve durdurma için önceden tanımlanmış komutlar 2 kutup çiftli bir motor için yapılandırılmıştır. Bu önceden tanımlanmış komutları göndermek, sürücünün kutup çifti parametresini 2 olarak ayarlar. Farklı sayıda kutup çiftine sahip bir fırçasız motor kullanıyorsanız, göndermeden önce komutun son basamağını motorunuzun kutup çifti sayısına göre değiştirin.
b. Modbus üzerinden motor hızı ayarlarken, bu yazılım veri baytlarının little-endian sıralamasında (önce düşük bayt) olmasını gerektirir. Örneğin, hızı 2000 RPM (0x07D0) olarak ayarlamak için veri baytlarını D0 07 olarak girin. Tam komut şu olacaktır: 01 06 80 05 D0 07.
6. Durum Kaydı Paneli
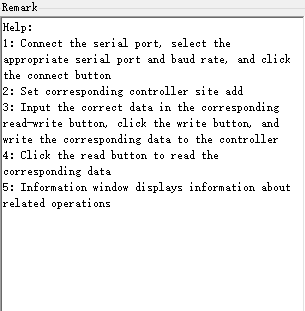
Bu bölüm, uyarı mesajlarını, gönderilen Modbus komutlarını, dönen komutları ve diğer bilgileri görüntüler. Burada görüntülenen içeriğe göre iletişimin normal olup olmadığını ve parametrelerin doğru yazılıp yazılmadığını belirleyebilirsiniz.
Bu, fırçasız sürücü yapılandırma yazılımının kullanımına ilişkin kısa bir kılavuzdur. Bu belge gerektiğinde güncellenecektir. Herhangi bir sorunuz varsa lütfen bizimle iletişime geçmekten çekinmeyin. Yardımcı olmaktan memnuniyet duyarız.