Voorbereidingen
Opmerking: De configuratiesoftware voor borstelloze aandrijvingen is momenteel alleen compatibel met de BLD-510S en BLD-510B. Deze is niet compatibel met andere borstelloze aandrijvingen.
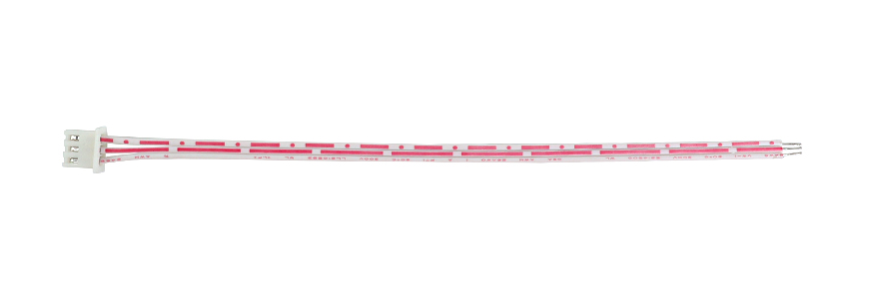
- De communicatiekabel die bij de aandrijving is meegeleverd.
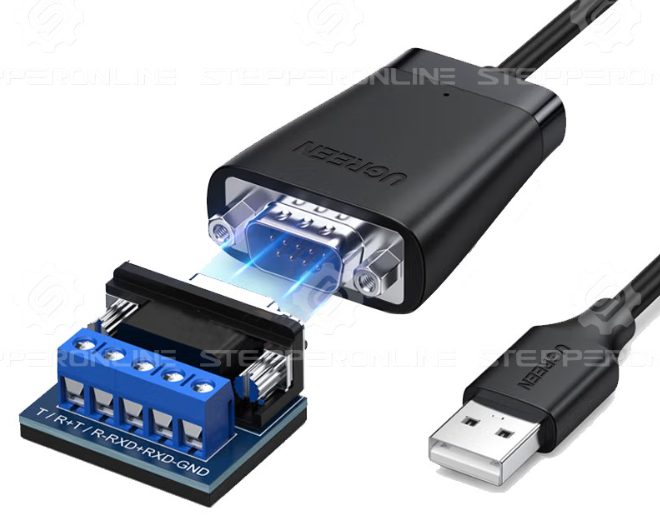
- Een RS485-naar-USB-adapter, zoals model: RS485-1.
- Een pc met Windows.
- Configuratie-software voor borstelloze aandrijvingen
stepperonline_bldc_software_V2.7.
Downloadlink: https://www.omc-stepperonline.com/index.php?route=product/product/get_file&file=3446/stepperonline_bldc_software_V2.7.zip
- Een 24VDC–48VDC voeding.
De software aansluiten
- Sluit de borstelloze aandrijving aan op de voeding en schakel deze in.
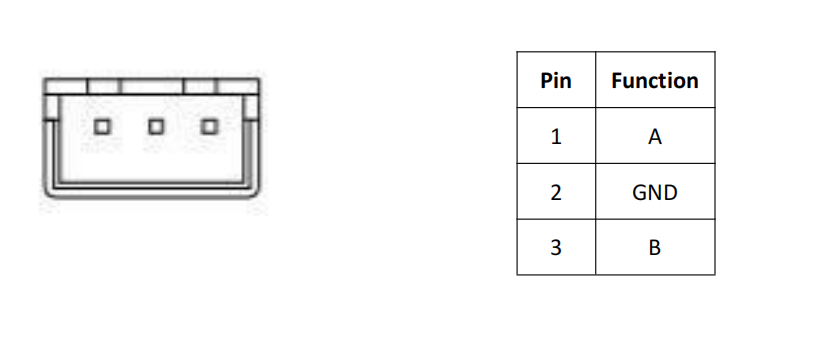
- Sluit de communicatiekabel aan op de RS485-naar-USB-adapter. Steek vervolgens de kabel in de RS485-poort van de aandrijving en de adapter in de USB-poort van de pc. Hieronder vindt u de pinconfiguratie van de communicatiepoort van de aandrijving:
- Download en open de configuratiesoftware voor borstelloze aandrijvingen.
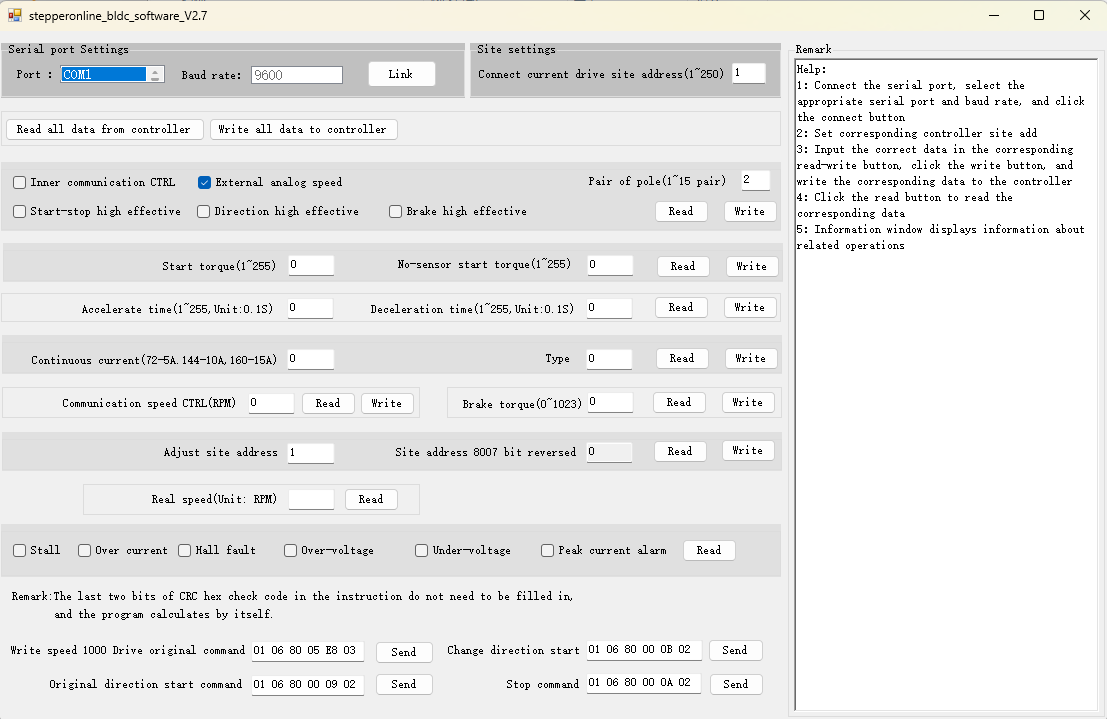
- Selecteer de juiste Port (deze wordt blauw wanneer geselecteerd), stel het juiste Current Drive Slave Address in en klik op Link.
- Als de software succesvol verbinding maakt, verandert de knop Link in Close en verschijnt in het Status Log-paneel aan de rechterkant van de software het bericht: "Serial port opened successfully."
Opmerking: In dit stadium geeft dit alleen aan dat de seriële poort succesvol is geopend, niet dat er communicatie met de aandrijving tot stand is gebracht. Om de communicatie te verifiëren, klikt u op een willekeurige Read-knop en controleert u of de gegevens correct worden geretourneerd in het Status Log-paneel. Als de gegevens correct worden geretourneerd, is de communicatie met de aandrijving succesvol. Als het Status Log-paneel "No response data" weergeeft, duidt dit op een communicatiefout. Controleer de communicatiebedrading en -aansluitingen.
Beschrijvingen van softwaresecties
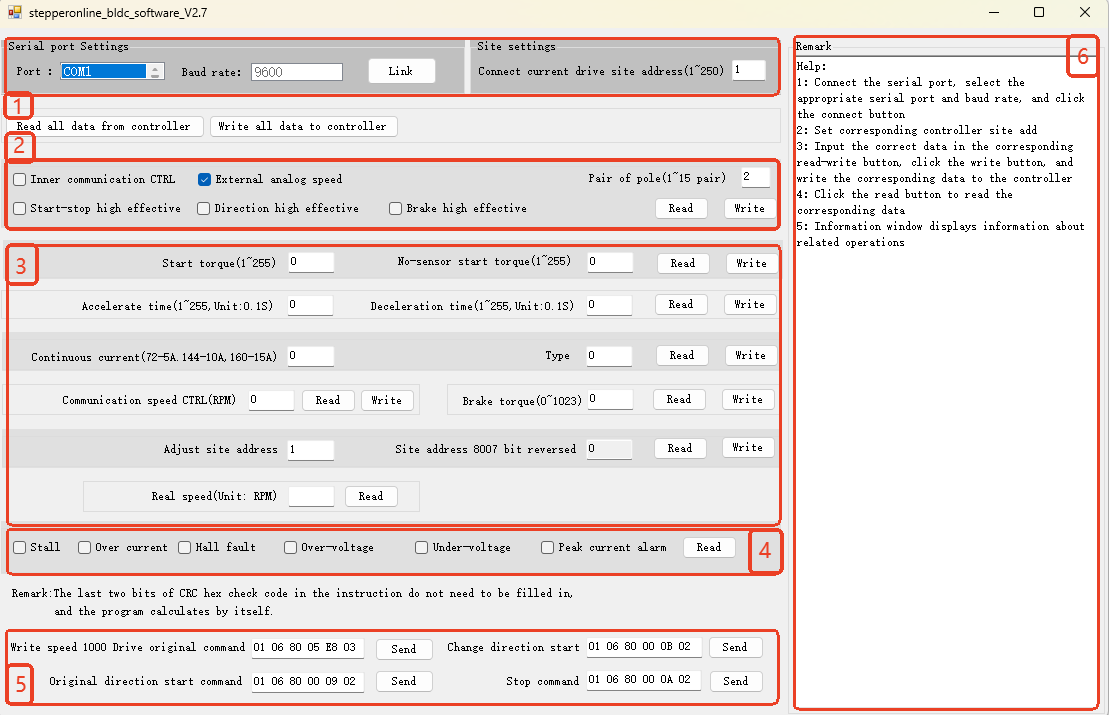
1. Instellingen communicatieparameters

Deze sectie wordt gebruikt om de communicatieparameters tussen de configuratiesoftware en de aandrijving in te stellen.
| Naam | Beschrijving |
|---|---|
| Port | Selecteert de COM-poort op de pc waarop de borstelloze aandrijving is aangesloten. De juiste COM-poort kan worden geïdentificeerd in Apparaatbeheer van de pc. |
| Baud Rate | Stelt de baudrate in voor de communicatie tussen de software en de aandrijving. De BLD-510S en BLD-510B ondersteunen alleen 9600 baud en deze waarde kan niet worden gewijzigd, dus dit veld is vast ingesteld op 9600 en is niet selecteerbaar. |
| Slave Address | Stelt het Modbus slave-adres van de aangesloten borstelloze aandrijving in. Indien niet gewijzigd via Modbus, is het standaardadres van de aandrijving 1. |
2. Instellingen regelparameters

Deze sectie wordt gebruikt om de regelmodus, de logica van de regelpoorten en het aantal motorpoolparen voor de borstelloze aandrijving in te stellen.
| Naam | Beschrijving |
|---|---|
| Internal Control (Modbus) | Interne regelmodus. Wanneer geselecteerd, accepteert de borstelloze aandrijving geen signalen meer van de regelsignaalingangen en wordt deze aangestuurd via Modbus-communicatie. |
| External Control (I/O Ports) | Externe regelmodus. Wanneer geselecteerd, wordt de borstelloze aandrijving aangestuurd op basis van signalen die via de regelsignaalingangen worden ingevoerd. |
| EN Pin Active High (Start/Stop) | Wanneer geselecteerd, moet de EN-pin van de aandrijving een hoog signaal ontvangen om motorbediening via externe regelsignalen mogelijk te maken. |
| F/R Pin Active High (Direction) | Wanneer geselecteerd, moet de F/R-pin van de aandrijving een hoog signaal ontvangen om de motor in voorwaartse richting te laten draaien. |
| BK Pin Active High (Brake) | Wanneer geselecteerd, moet de BK-pin van de aandrijving een hoog signaal ontvangen om een remstop in te leiden. |
Opmerking: Interne regelmodus en externe regelmodus zijn wederzijds uitsluitend en kunnen niet gelijktijdig worden geselecteerd. Na het instellen van parameters via de software of Modbus-communicatie schakelt de aandrijving automatisch over naar de interne regelmodus. Als u daarna de externe ingangen wilt gebruiken om de motor te laten draaien, selecteert u External Control (I/O Ports) en klikt u op Write.
3. Algemene parameterinstellingen
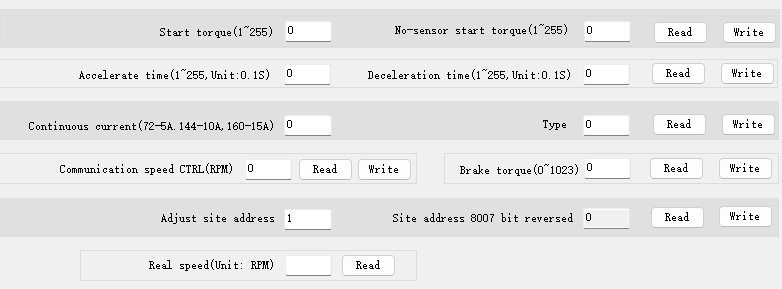
Deze sectie wordt gebruikt om algemene parameters voor de motorwerking in te stellen. Invoer- en weergegeven waarden zijn in decimaal formaat.
| Naam | Beschrijving |
|---|---|
| Start Torque / Sensorless Start Torque | Stelt het startkoppel in voor borstelloze motoren met/zonder sensor. Deze parameters zijn eenheidsloos. Een waarde van 255 vertegenwoordigt 100% startkoppel. Pas deze geleidelijk aan op basis van de motorprestaties. |
| Acceleration Time / Deceleration Time | Stelt de acceleratie-/deceleratie-tijd van de motor in. Eenheid: 0,1 seconden. |
| Continuous Current | Stelt de maximale continue uitgangsstroom van de aandrijving in. Wijzig deze waarde niet tenzij u de motor- en aandrijvingsspecificaties volledig begrijpt. Het te hoog instellen van deze waarde kan de aandrijving of motor beschadigen. |
| Type | Stelt het type borstelloze motor in dat op de aandrijving is aangesloten. Stel in op 15 voor een borstelloze motor met sensor en 16 voor een borstelloze motor zonder sensor. Standaard is 15. |
| Communication Speed Control | Stelt de motorsnelheid in tijdens de interne regelmodus (eenheid: RPM). Deze parameter is niet van toepassing in de externe regelmodus. |
| Brake Torque | Stelt het remkoppel in tijdens het stoppen van de motor. Deze parameter is eenheidsloos. Een waarde van 1023 vertegenwoordigt 100% remkoppel. Pas deze geleidelijk aan op basis van de motorprestaties. |
| Set Slave Address | Stelt het Modbus slave-adres van de aangesloten aandrijving in. Na het schrijven moet het veld Current Drive Slave Address ook worden bijgewerkt om de software te kunnen blijven gebruiken voor parameterconfiguratie. |
| Slave Address 8007 Bit Reversed | Deze parameter is momenteel niet van toepassing. |
| Real Speed | Leest de realtime snelheid van de motor uit. Eenheid: RPM. |
4. Alarminformatie

Deze sectie wordt gebruikt om de huidige alarmstatus van de borstelloze aandrijving uit te lezen. Na het klikken op Read wordt de huidige alarmstatus weergegeven. Los problemen op op basis van de weergegeven alarminhoud.
| Naam | Beschrijving |
|---|---|
| Stall | Controleer of de borstelloze motor overbelast is, of de acceleratietijd te kort is, of dat de motoras geblokkeerd is. |
| Over Current | Controleer of de bedrading van de borstelloze motor correct is en of er kortsluiting in de motor is. |
| Hall Fault | Controleer of de bedrading van de Hall-sensor correct is en of de Hall-sensor beschadigd is. |
| Over-Voltage | Controleer of de voedingsspanning te hoog is (boven 60VDC). |
| Under-Voltage | Controleer of de voedingsspanning te laag is (onder 10VDC). |
| Peak Current Alarm | De momentane uitgangsstroom van de aandrijving is te hoog. Controleer de bedrading op correctheid of mogelijke kortsluiting. |
5. Modbus-opdrachtenpaneel
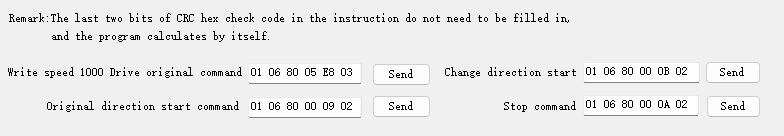
Deze sectie wordt gebruikt om Modbus-opdrachten te verzenden. De software voert automatisch CRC-berekening uit, dus handmatige invoer van de CRC-bytes is niet vereist. De opdrachtvelden zijn vooraf ingevuld met veelgebruikte opdrachten (bijv. motorsnelheid instellen op 1000 RPM, motor starten, motor in omgekeerde richting starten, motor stoppen) voor snelle operationele tests.
Om een aangepaste Modbus-opdracht te verzenden, voert u uw opdracht in een willekeurig opdrachtveld in en klikt u op Send.
Opmerkingen:
a. De vooraf ingestelde opdrachten voor het starten van de motor, het starten in omgekeerde richting en het stoppen van de motor zijn geconfigureerd voor een motor met 2 poolparen. Het verzenden van deze vooraf ingestelde opdrachten stelt de poolpaarparameter van de aandrijving in op 2. Als u een borstelloze motor met een ander aantal poolparen gebruikt, wijzigt u het laatste cijfer van de opdracht zodat dit overeenkomt met de poolparen van uw motor voordat u deze verzendt.
b. Bij het instellen van de motorsnelheid via Modbus vereist deze software de databytes in little-endian volgorde (lage byte eerst). Bijvoorbeeld, om de snelheid in te stellen op 2000 RPM (0x07D0), voert u de databytes in als D0 07. De volledige opdracht zou zijn: 01 06 80 05 D0 07.
6. Statuslogboekpaneel
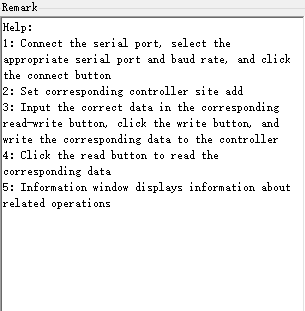
Deze sectie toont promptberichten, verzonden Modbus-opdrachten, geretourneerde opdrachten en andere informatie. U kunt bepalen of de communicatie normaal is en of parameters correct zijn geschreven op basis van de hier weergegeven inhoud.
Dit is een beknopte handleiding voor het gebruik van de configuratiesoftware voor borstelloze aandrijvingen. Dit document wordt indien nodig bijgewerkt. Als u vragen heeft, neem dan gerust contact met ons op. Wij staan voor u klaar.