De stopmodus bij verlies van servo-enable bepaalt hoe de aandrijving reageert wanneer het servo-enable-signaal wordt verwijderd (bijv. tijdens een stroomonderbreking). Voordat u deze parameter configureert, verduidelijkt u het doel van uw test:
Scenario 1: U bent van plan stroomonderbreking te gebruiken als noodstopmethode.
Scenario 2: U wilt het gedrag van de belasting na stroomuitval observeren om u voor te bereiden op onverwachte stroomstoringen in de werkomgeving.
Aanbevelingen
Voor Scenario 1: Wij raden af om stroomonderbreking als noodstopmethode te gebruiken. Gebruik in plaats daarvan een Digital Input (DI)-commando om een noodstop te activeren. Als alternatief kan de Safety Torque Off (STO)-functie die op deze aandrijving beschikbaar is, ook aan deze eis voldoen.
Voor Scenario 2: Het stopgedrag van de servomotor bij verlies van servo-enable kan worden geconfigureerd met behulp van de volgende parameter:
-
C05.00 Stopmodus bij verlies van servo-enable
-
C05.00 = 0: Uitloopstop (vrije loop). De motor is spanningsloos en loopt vrij uit totdat deze stopt door wrijving en belastingsinertie.
-
C05.00 = 1: Gecontroleerde afremming tot stilstand, waarna de servo wordt uitgeschakeld (motor vrij).
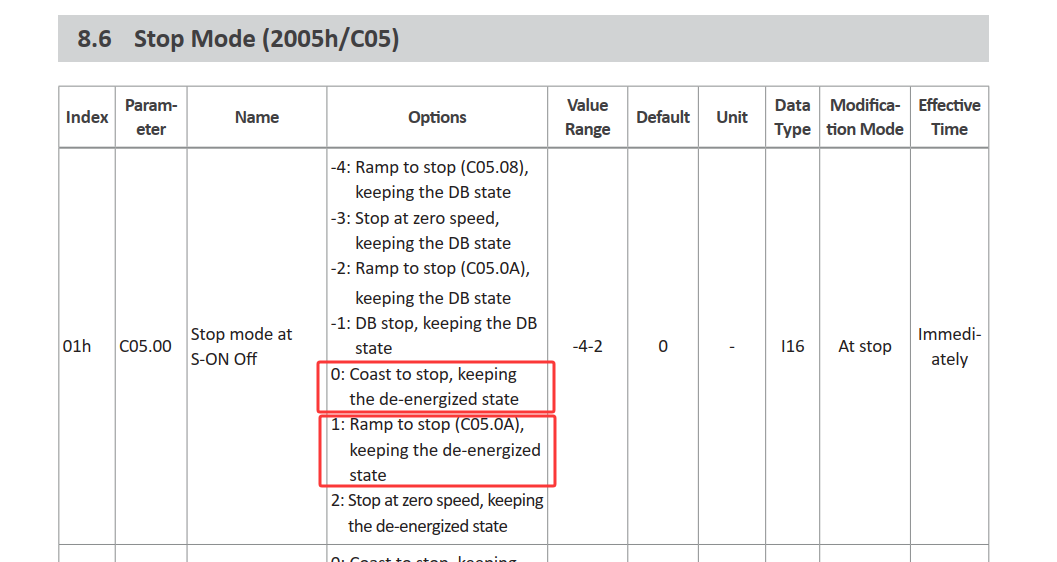
Parameterdetails:
-
C05.00 = 0: De motor loopt uit tot stilstand zonder actieve remming of afremregeling. De stoptijd is afhankelijk van de belastingsinertie en wrijving.
-
C05.00 = 1: De aandrijving remt de motor af tot stilstand met behulp van een gecontroleerde helling en schakelt vervolgens de servo uit. De afremsnelheid kan worden aangepast via parameter C05.08 (Snelle stop afremtijd). Het is essentieel om te testen en een geschikte afremwaarde te bepalen op basis van de werkelijke belastingsomstandigheden, om ervoor te zorgen dat de belasting na een onverwachte stroomuitval geen schade aan de apparatuur veroorzaakt.