Dit artikel beschrijft de kenmerken van de drie veelgebruikte regelmodi voor AC-servomotoren en hun typische toepassingsscenario's.
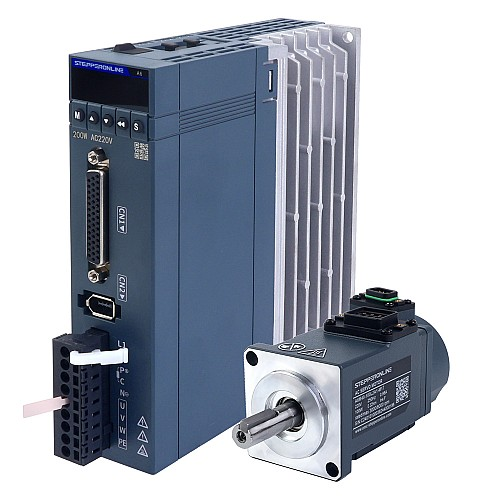
De drie regelmodi zijn: positie-modus, koppelmodus en toerentalmodus.
1. Positie-modus
De positie-modus wordt doorgaans gekozen voor toepassingen met hoge eisen aan de positioneringsnauwkeurigheid. De bovenliggende besturing stuurt de servomotor aan door puls- en richtingsignalen te verzenden, waarmee nauwkeurige positionering en vooruit-/achteruitdraaien worden gerealiseerd. Dit is de meest gebruikte regelmodus.
Hoe stuurt de PLC in deze modus de servomotor aan? De T6/A6-serie pulsversie bepaalt het toerental op basis van de pulsfrequentie en de draaihoek op basis van het aantal verzonden pulsen. Daarnaast ondersteunt de T6/A6-serie directe toewijzing van toerental- en verplaatsingswaarden via Modbus-communicatie.
Veelvoorkomende toepassingen: Aangezien de positie-modus nauwkeurige regeling van zowel toerental als positie biedt, wordt deze doorgaans gebruikt in apparaten die nauwkeurige positionering vereisen, zoals lineaire modules, CNC-gereedschapsmachines en drukmachines.
2. Koppelmodus
De koppelmodus is geschikt voor toepassingen waarbij geen specifieke eisen worden gesteld aan het toerental of de positie van de motor, en alleen een constante koppeluitvoer vereist is. In tegenstelling tot de positie-modus wordt bij de koppelregelmodus het uitgaande askoppel van de motor ingesteld via een extern analoog ingangssignaal of door direct de corresponderende parameterregister via communicatie te beschrijven.
Stel dat het motorkoppel is ingesteld op 2,5 Nm. Als het belastingkoppel op de motoras lager is dan 2,5 Nm, draait de motor in de ingestelde richting. Wanneer het belastingkoppel de 2,5 Nm overschrijdt, wordt de motor door de belasting teruggedreven en draait deze in de tegenovergestelde richting. Wanneer het belastingkoppel gelijk is aan 2,5 Nm, bereikt de motor een evenwichtstoestand en behoudt deze zijn huidige toestand (stilstaand of bewegend met constante snelheid, afhankelijk van de eerdere omstandigheden).
Veelvoorkomende toepassingen: Deze modus wordt doorgaans gebruikt in op- en afwikkelapparatuur waarbij een nauwkeurige spanningsregeling op het materiaal vereist is. Bijvoorbeeld in een opwikkelinrichting of vezeltrekapparatuur moet de koppelinstelling worden aangepast aan veranderingen in de wikkelradius om ervoor te zorgen dat de materiaalspanning constant blijft naarmate de radius verandert.
3. Toerentalmodus
In de toerentalmodus voert de servoaandrijving intern geen positieregeling uit. Om positionering te realiseren, moet het motorpositiesignaal of het belastingspositiesignaal worden teruggekoppeld naar de bovenliggende besturing, die vervolgens de benodigde berekeningen en regeling uitvoert.
Veelvoorkomende toepassingsscenario's: Gelijkmatige toerentalregeling van transportbanden; soepel transport van componenten op geautomatiseerde assemblagelijnen.