Dit artikel beschrijft hoe u de PR-functie (Positioning Routine) op de T6-servodriver configureert om homing met limietschakelaardetectie uit te voeren.
Hardware
- T6-servodriver en servomotor
- DC 24V-schakelende voeding
- Schakelaars
Functiebeschrijving
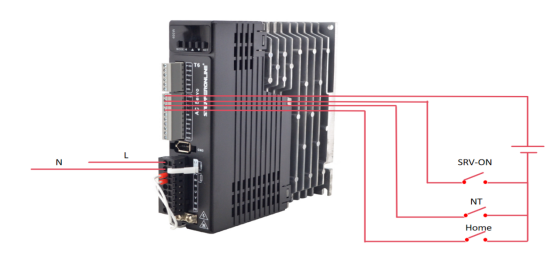
Het SRV-ON-signaal (servo-inschakeling) wordt ingevoerd via de SI1-terminal, het negatieve limietsignaal wordt ingevoerd via de SI2-terminal en het home-signaal wordt ingevoerd via de SI3-terminal. Deze configuratie maakt homing met limietschakelaardetectie mogelijk.
Hoe de functie te implementeren
- Stel de volgende parameters in: Pr0.01 = 6, Pr8.10 = 0, Pr4.02 = 21, Pr4.01 = 26, Pr4.00 = 3.
- Schakel de T6-servodriver uit. Sluit de DC 24V-voeding aan en bedraad de schakelaars op de SI1-, SI2- en SI3-terminals zoals weergegeven in onderstaand diagram. Schakel vervolgens de driver in om te testen.
- Activeer het SRV-ON-signaal op de SI1-terminal voordat u de motor start.
- Activeer de home-schakelaar die is aangesloten op de SI3-terminal. De motor begint te draaien. Wanneer deze de negatieve limietschakelaar op de SI2-terminal activeert, vertraagt de motor, keert de draairichting om en stopt. Deze stoppositie wordt gedefinieerd als de home-positie.
De homing is voltooid. De motor heeft de home-positie bereikt.