Een soepele werking is essentieel voor servomotoren. Bij het in bedrijf stellen van een nieuwe motor zal het niet instellen van de relevante versterkingsparameters waarschijnlijk tot trillingen leiden. Hoe kunt u de trillingen van de motor verminderen of zelfs volledig elimineren? De volgende drie methoden kunnen u hierbij helpen.
1. Het traagheidsverhouding en stijfheid instellen
De lasttraagheidsverhouding is de verhouding tussen het totale traagheidsmoment van de last en het eigen rotortraagheidsmoment van de motor. Dit is een belangrijke parameter in elk servosysteem en het correct instellen ervan helpt het inbedrijfstellingsproces te stroomlijnen.
De lasttraagheidsverhouding (C00.06) kan handmatig worden ingesteld door de massa en geometrie van elk mechanisch onderdeel te berekenen, maar dit proces is bewerkelijk. Hoe complexer het mechanische systeem, hoe moeilijker het is om de lasttraagheidsverhouding nauwkeurig te berekenen. De STEPPERONLINE A6-serie servoregelaars beschikken over een automatische traagheidsidentificatiefunctie die deze berekening automatisch uitvoert via parameter F30.10, waardoor complexe handmatige berekeningen overbodig worden.
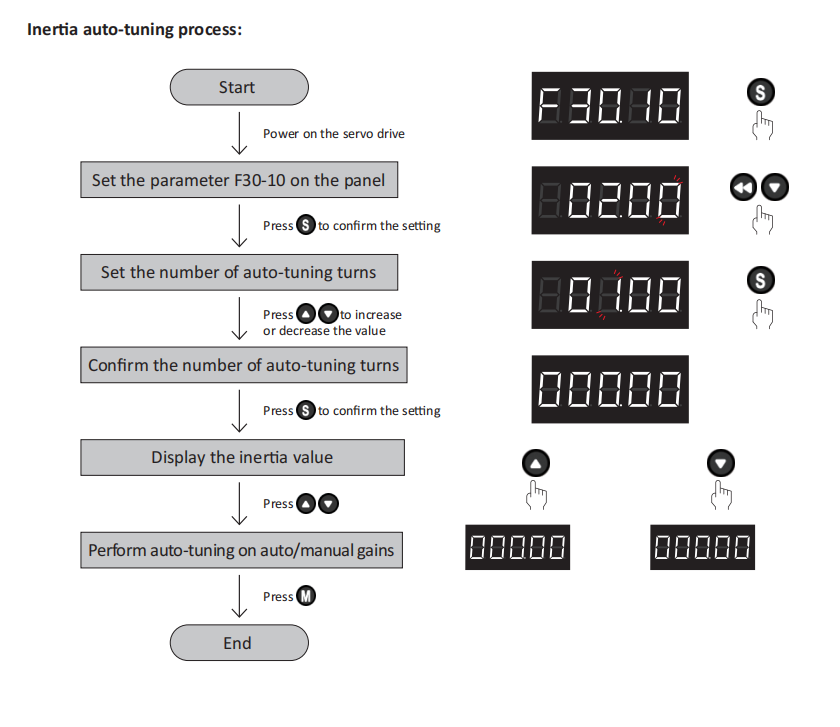
Zoals weergegeven in de bovenstaande afbeelding, laat de regelaar tijdens het identificatieproces de servomotor meerdere keren in voorwaartse en achterwaartse richting draaien om de lasttraagheidsverhouding te bepalen.
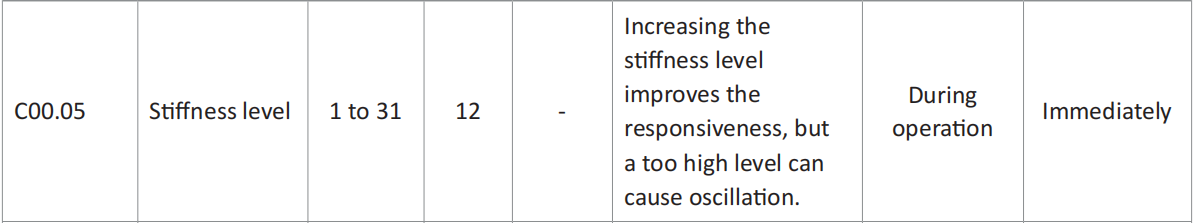
Zodra de traagheidsidentificatie is voltooid, gaat u verder met het instellen van de stijfheid:
Hoe hoger het stijfheidsniveau van het servosysteem, hoe hoger de versterking en hoe sneller de respons. Overmatige stijfheid kan echter trillingen veroorzaken. Niveau 0 vertegenwoordigt de laagste stijfheid en niveau 31 de hoogste. Pas de stijfheid naar boven of beneden aan op basis van uw daadwerkelijke toepassing.
2. De automatische afstelfunctie van de regelaar gebruiken
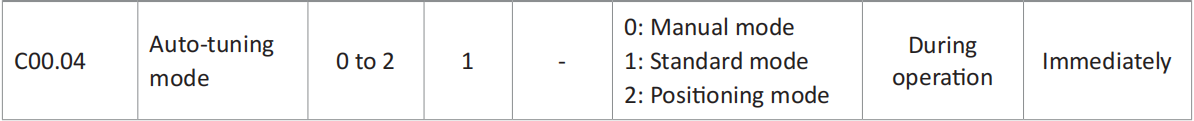
De A6-servoregelaar biedt drie automatische afstelmodi:
- 0 – Handmatige modus
- 1 – Standaardmodus
- 2 – Positioneringsmodus
Als de automatische versterkingsaanpassing niet het gewenste resultaat oplevert, kunt u de versterkingen handmatig fijnafstellen voor verdere optimalisatie. De belangrijkste versterkingsparameters worden hieronder toegelicht.
C01.00: Positielusversterking
Een hogere positielusversterking verhoogt de responsiviteit en verkort de positioneringstijd. De positielusversterking mag echter de natuurlijke frequentielimiet van het mechanische systeem niet overschrijden.
Om de systeemstabiliteit te waarborgen, moet de snelheidslusbandbreedte (Hz) 3 tot 5 keer de positielusbandbreedte (Hz) bedragen.
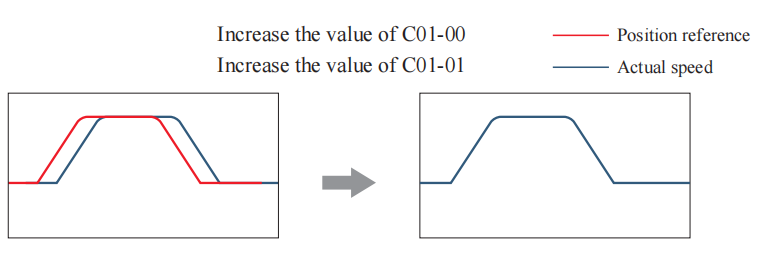
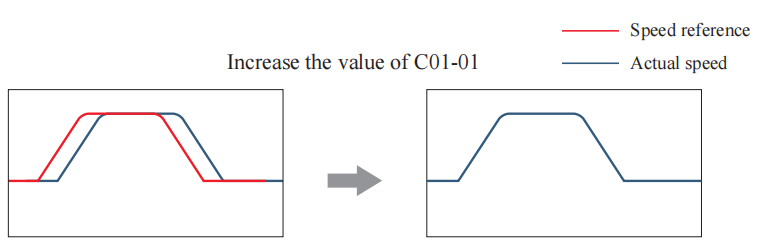
C01.01: Snelheidslusversterking
Als de snelheidslus een lage responsiviteit heeft, introduceert dit een vertraging in de buitenliggende positielus, wat kan leiden tot overshoot of oscillatie in het snelheidscommando. Binnen het bereik waarin het mechanische systeem niet trilt, levert een hogere waarde over het algemeen een betere responsiviteit en stabiliteit op.
C01.03: Kantelfrequentie van het koppelcommandofilter
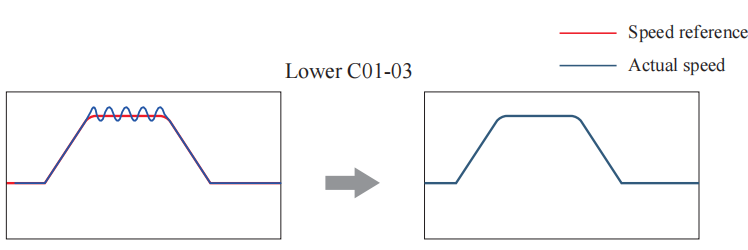
Deze parameter past een laagdoorlaatfilter toe op het koppelcommando. De ingestelde waarde bepaalt de kantelfrequentie van het filter. Een lagere waarde biedt sterkere filtering; een te lage waarde introduceert echter overmatige vertraging in de snelheidslus, waardoor de bandbreedte van de snelheidslus afneemt.
Wanneer de machine trilt, kan het op passende wijze verlagen van deze parameterwaarde helpen de trilling te elimineren.
3. De trillingsonderdrukkingsfunctie van de regelaar gebruiken
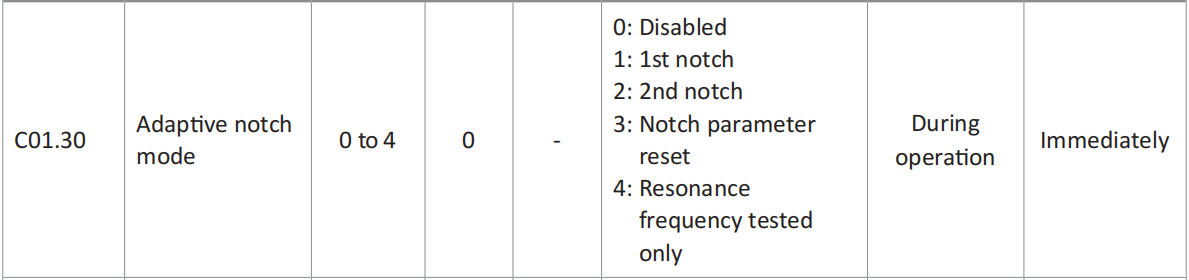
De A6-regelaar biedt 5 notchfilters, elk met 3 parameters: notchfrequentie, breedteniveau en diepteniveau. Het eerste en tweede notchfilter kunnen handmatig worden ingesteld of worden geconfigureerd als adaptieve notchfilters (C01.30 = 1 of 2). In de adaptieve modus stelt de regelaar de parameters automatisch in. De overige drie notchfilters worden handmatig geconfigureerd. Een notchfilter onderdrukt mechanische resonantie door de versterking bij een specifieke frequentie te dempen. Zodra het notchfilter correct is geconfigureerd, kunnen trillingen effectief worden onderdrukt, waardoor u de servoversterking verder kunt verhogen.
Stappen voor het instellen van het adaptieve notchfilter
- Stel C01.30 (Modusselectie adaptief notchfilter) in op 1 of 2, afhankelijk van het aantal resonantiepunten.
- Wanneer resonantie optreedt, stelt u C01.30 eerst in op 1 om één adaptief notchfilter in te schakelen. Nadat de versterking is aangepast en er nieuwe resonantie optreedt, stelt u C01.30 in op 2 om twee adaptieve notchfilters in te schakelen. Tijdens de servowerking worden de parameters van het eerste en tweede notchfilter automatisch bijgewerkt.
- Als de resonantie is onderdrukt, heeft het adaptieve notchfilter het gewenste resultaat bereikt. Als de resonantie aanhoudt, gebruikt u de achtergrondsoftwaretool om de golfvormen van de relevante variabelen te observeren en gebruikt u de overige drie handmatige notchfilters om de resonantie verder te onderdrukken.
Deze methoden zijn effectief voor het elimineren van trillingen in A6-servomotoren. Raadpleeg voor meer details de betreffende gebruikershandleiding:
A6-RS-handleiding – Hoofdstuk 6: https://www.omc-stepperonline.com/index.php?route=product/product/get_file&file=5101/A6-RS%20series%20servo%20drive%20manual.pdf
A6-EC-handleiding – Hoofdstuk 7: https://www.omc-stepperonline.com/index.php?route=product/product/get_file&file=5071/A6-EC%20series%20servo%20drive%20manual.pdf
A6-PN-handleiding – Hoofdstuk 6: https://www.omc-stepperonline.com/index.php?route=product/product/get_file&file=5088/A6-PN%20series%20servo%20drive%20user%20manual.pdf
Neem bij verdere vragen gerust contact met ons op.