Un fonctionnement fluide est essentiel pour les servomoteurs. Lors de la mise en service d'un nouveau moteur, le fait de ne pas ajuster les paramètres de gain correspondants entraînera très probablement des vibrations. Comment alors réduire, voire éliminer, les vibrations du moteur ? Les trois méthodes suivantes peuvent vous y aider.
1. Ajuster le rapport d'inertie et la rigidité
Le rapport d'inertie de charge est le rapport entre le moment d'inertie total de la charge et l'inertie propre du rotor du moteur. Il s'agit d'un paramètre clé dans tout système servo, et son réglage correct permet de simplifier le processus de mise en service.
Le rapport d'inertie de charge (C00.06) peut être défini manuellement en calculant la masse et la géométrie de chaque composant mécanique, mais cette opération est fastidieuse. Plus le système mécanique est complexe, plus il est difficile de calculer avec précision le rapport d'inertie de charge. Les servovariateurs de la série A6 de STEPPERONLINE intègrent une fonction d'identification automatique de l'inertie qui effectue ce calcul automatiquement via le paramètre F30.10, éliminant ainsi la nécessité de calculs manuels complexes.
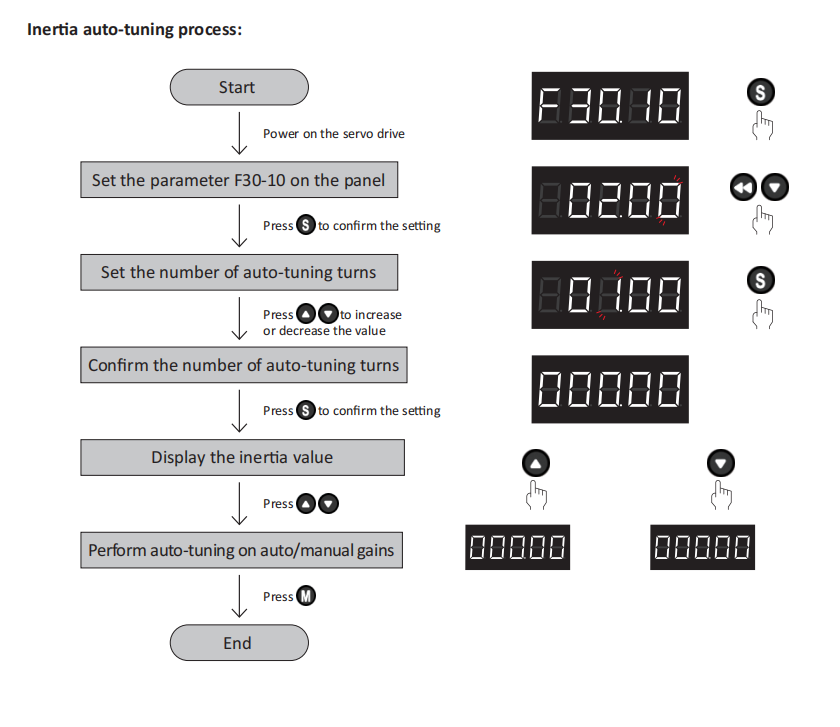
Comme illustré dans la figure ci-dessus, pendant le processus d'identification, le variateur fait tourner le servomoteur plusieurs fois dans le sens horaire et antihoraire afin de déterminer le rapport d'inertie de charge.
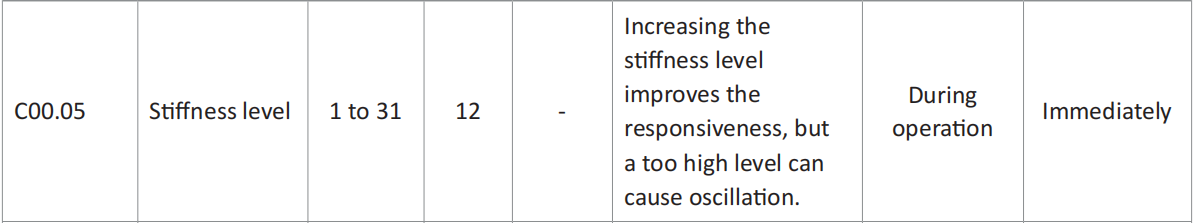
Une fois l'identification de l'inertie terminée, procédez au réglage de la rigidité :
Plus le niveau de rigidité du système servo est élevé, plus le gain est important et plus la réponse est rapide. Cependant, une rigidité excessive peut provoquer des vibrations. Le niveau 0 correspond à la rigidité la plus faible et le niveau 31 à la plus élevée. Ajustez la rigidité à la hausse ou à la baisse selon les besoins de votre application.
2. Utiliser la fonction d'auto-ajustement du variateur
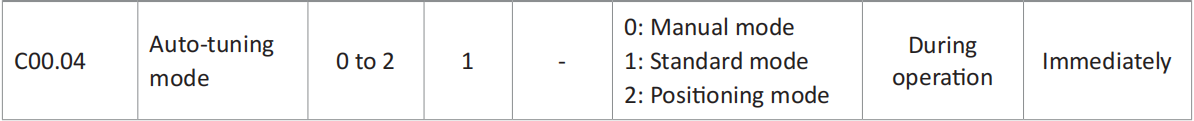
Le servovariateur A6 propose trois modes d'auto-ajustement :
- 0 – Mode manuel
- 1 – Mode standard
- 2 – Mode positionnement
Si l'ajustement automatique des gains ne donne pas le résultat souhaité, vous pouvez affiner manuellement les gains pour une optimisation supplémentaire. Les principaux paramètres de gain sont expliqués ci-dessous.
C01.00 : Gain de la boucle de position
Un gain de boucle de position plus élevé augmente la réactivité et réduit le temps de positionnement. Toutefois, le gain de la boucle de position ne doit pas dépasser la limite de fréquence naturelle du système mécanique.
Pour garantir la stabilité du système, la bande passante de la boucle de vitesse (Hz) doit être de 3 à 5 fois la bande passante de la boucle de position (Hz).
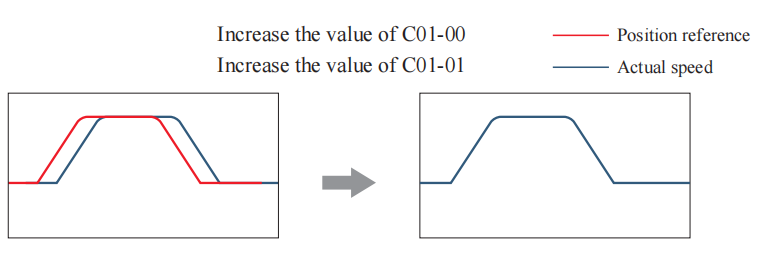
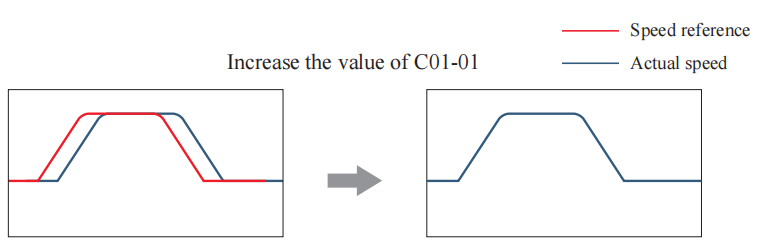
C01.01 : Gain de la boucle de vitesse
Si la boucle de vitesse présente une faible réactivité, elle introduit un retard dans la boucle de position externe, ce qui peut entraîner un dépassement ou une oscillation de la consigne de vitesse. Par conséquent, dans la plage où le système mécanique ne vibre pas, une valeur plus élevée améliore généralement la réactivité et la stabilité.
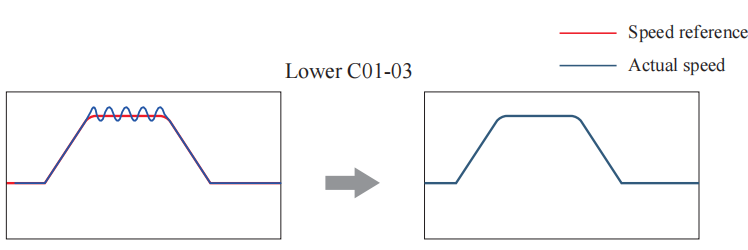
C01.03 : Fréquence de coupure du filtre de la consigne de couple
Ce paramètre applique un filtre passe-bas à la consigne de couple. La valeur définie détermine la fréquence de coupure du filtre. Une valeur plus faible offre un filtrage plus puissant ; cependant, une valeur trop basse introduit un retard excessif dans la boucle de vitesse, réduisant ainsi la bande passante de la boucle de vitesse.
Lorsque la machine vibre, réduire judicieusement la valeur de ce paramètre peut contribuer à éliminer les vibrations.
3. Utiliser la fonction de suppression des vibrations du variateur
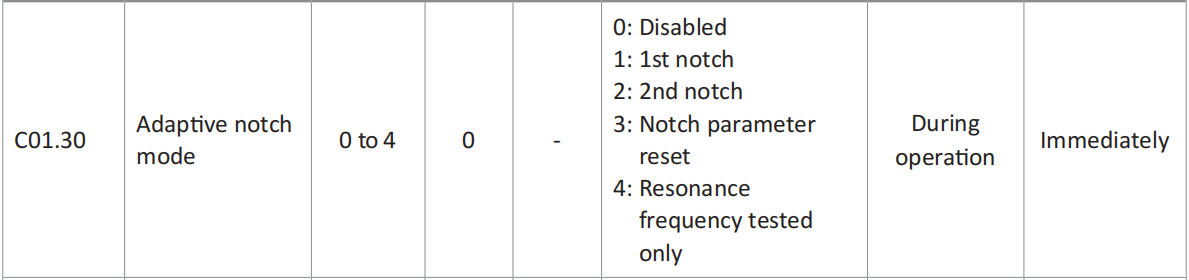
Le variateur A6 dispose de 5 filtres coupe-bande, chacun comportant 3 paramètres : la fréquence de coupure, le niveau de largeur et le niveau de profondeur. Les premier et deuxième filtres coupe-bande peuvent être réglés manuellement ou configurés en tant que filtres coupe-bande adaptatifs (C01.30 = 1 ou 2). En mode adaptatif, le variateur définit les paramètres automatiquement. Les trois autres filtres coupe-bande sont configurés manuellement. Un filtre coupe-bande supprime la résonance mécanique en atténuant le gain à une fréquence spécifique. Une fois le filtre coupe-bande correctement configuré, les vibrations peuvent être efficacement supprimées, ce qui permet d'augmenter davantage le gain du servo.
Étapes de configuration du filtre coupe-bande adaptatif
- Réglez C01.30 (Sélection du mode de filtre coupe-bande adaptatif) sur 1 ou 2 selon le nombre de points de résonance.
- Lorsqu'une résonance se produit, réglez d'abord C01.30 sur 1 pour activer un filtre coupe-bande adaptatif. Une fois le gain ajusté, si une nouvelle résonance apparaît, réglez C01.30 sur 2 pour activer deux filtres coupe-bande adaptatifs. Pendant le fonctionnement du servo, les paramètres des premier et deuxième filtres coupe-bande sont mis à jour automatiquement.
- Si la résonance est supprimée, le filtre coupe-bande adaptatif a atteint le résultat souhaité. Si la résonance persiste, utilisez l'outil logiciel en arrière-plan pour observer les formes d'onde des variables concernées, et utilisez les trois autres filtres coupe-bande manuels pour supprimer davantage la résonance.
Ces méthodes sont efficaces pour éliminer les vibrations des servomoteurs A6. Pour plus de détails, veuillez consulter le manuel d'utilisation correspondant :
Manuel A6-RS – Chapitre 6 : https://www.omc-stepperonline.com/index.php?route=product/product/get_file&file=5101/A6-RS%20series%20servo%20drive%20manual.pdf
Manuel A6-EC – Chapitre 7 : https://www.omc-stepperonline.com/index.php?route=product/product/get_file&file=5071/A6-EC%20series%20servo%20drive%20manual.pdf
Manuel A6-PN – Chapitre 6 : https://www.omc-stepperonline.com/index.php?route=product/product/get_file&file=5088/A6-PN%20series%20servo%20drive%20user%20manual.pdf
Si vous avez d'autres questions, n'hésitez pas à nous contacter.